Refind Inc.
세계로봇대회 2026 WRC 참관기 1편: 로봇의 손과 팔에 진심인 도시
2026년 9월 14일
로봇의 손과 팔에 진심인 도시
지난 8월 21일, 중국 베이징에서 열린 2026 세계로봇대회(World Robot Conference, WRC)를 다녀왔습니다.
2026 WRC는 매년 베이징에서 열리는 대규모 로봇 행사로, 산업용 로봇팔과 협동로봇부터 서비스 로봇, 그리고 최근 가장 주목받고 있는 휴머노이드까지 다양한 로봇 기술을 한자리에서 만나볼 수 있습니다.
직접 전시장을 하루 종일 돌아보니 생각했던 것보다 훨씬 볼거리가 많았습니다. 특히 인상적이었던 건 단순히 로봇을 만드는 것을 넘어, 사람처럼 움직이고 물체를 다루기 위한 손과 팔 기술이 빠르게 발전하고 있다는 점이었습니다.
촬영한 사진도 많아 이번 WRC 참관기는 두 편으로 나눠 정리해보려고 합니다.
1편에서는 행사장의 첫인상과 협동로봇, 로봇손, 촉각 센서 기술을 중심으로 살펴보고, 2편에서는 완성형 휴머노이드와 로봇 축구 등 조금 더 역동적이고 재미있었던 현장을 소개해드리겠습니다.
베이징 WRC 현장, 입구부터 느껴지는 열기
행사장은 D1관을 비롯해 여러 개의 전시홀로 구성되어 있었습니다.
도착해서 가장 먼저 눈에 들어온 것은 역시 사람이었습니다. 입구부터 관람객들이 길게 줄을 서 있었고, 전시장 안으로 들어가니 넓은 통로가 사람들로 가득 차 있었습니다.
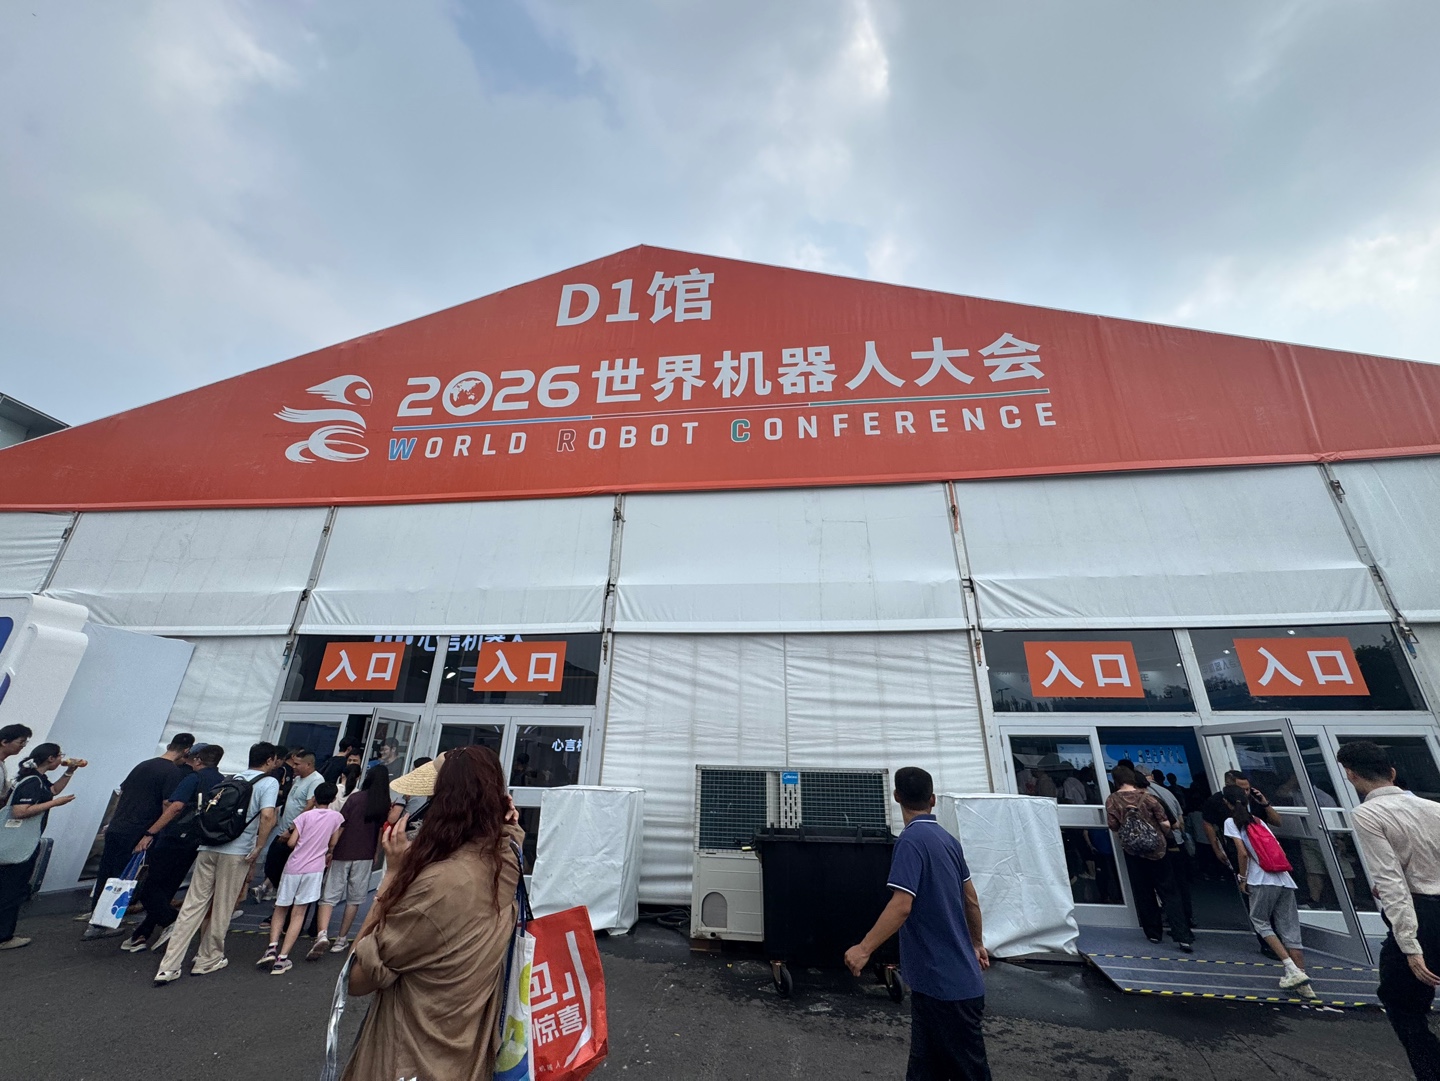
WRC
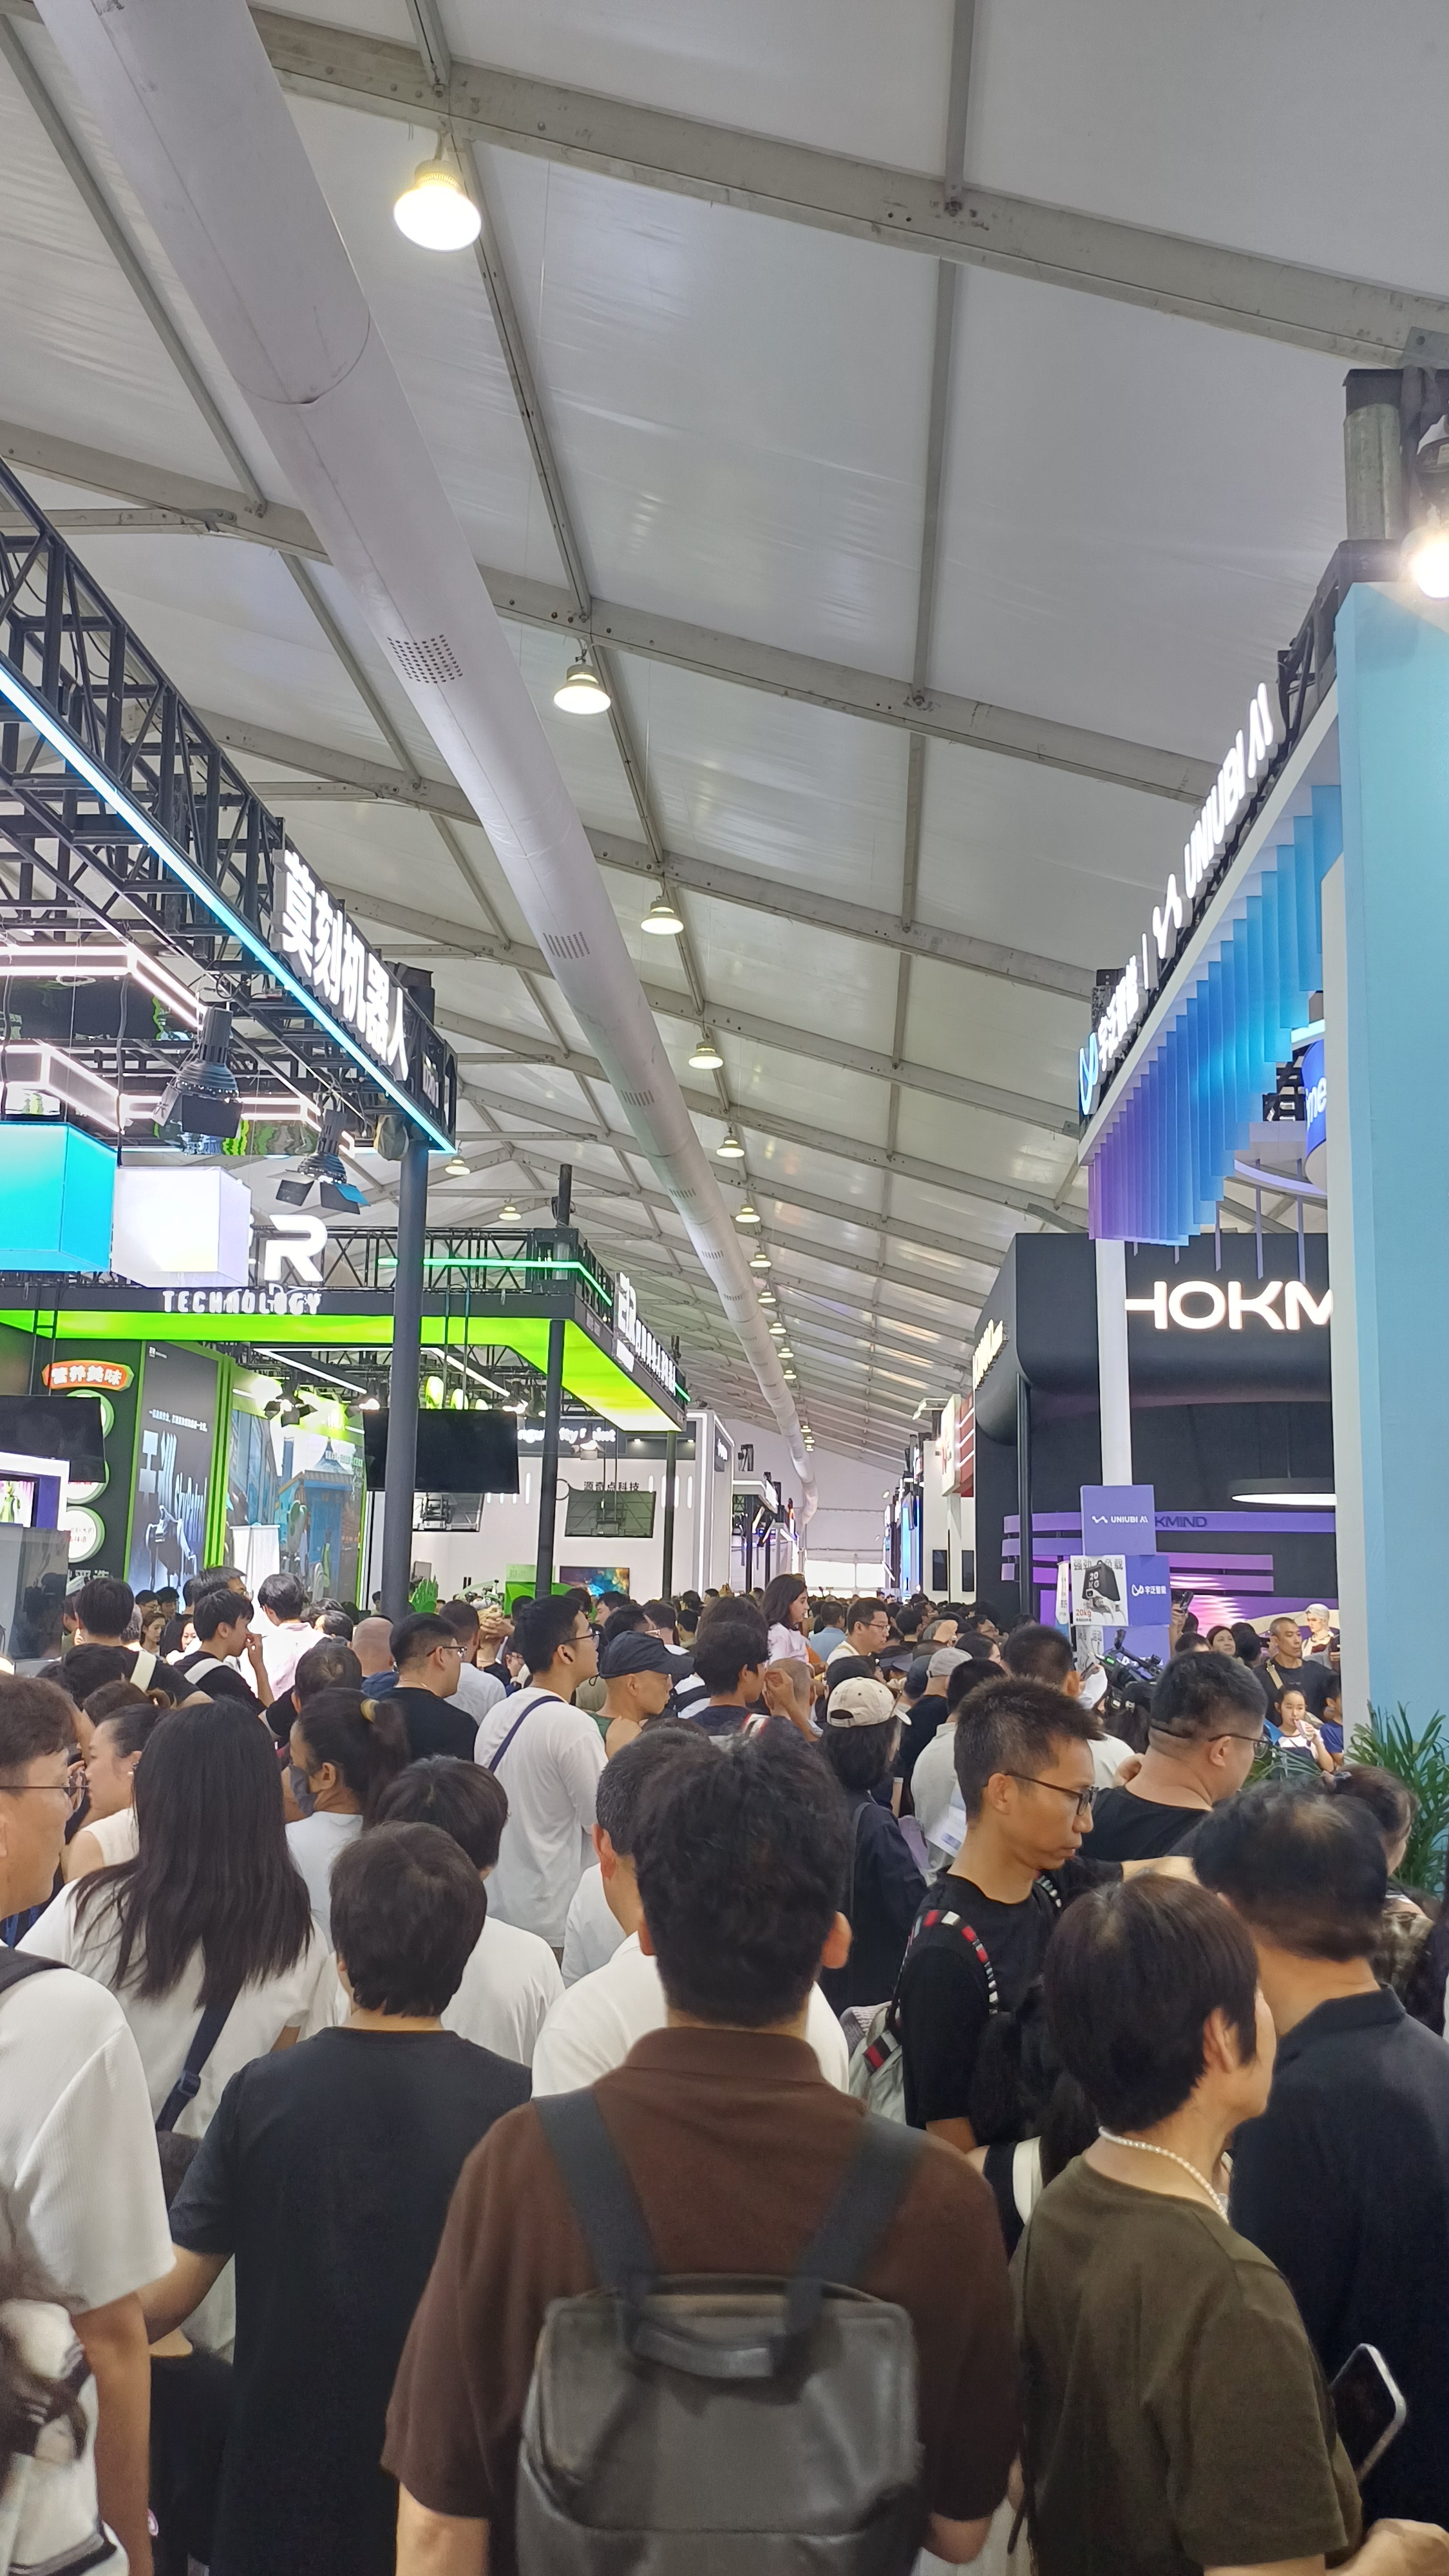
주말이 포함된 일정이라 그런지 업계 관계자뿐 아니라 아이의 손을 잡고 온 가족 단위 관람객도 상당히 많았습니다.
로봇이 더 이상 산업 현장이나 연구소에만 머무는 기술이 아니라, 일반 대중에게도 상당한 관심을 받고 있다는 것을 현장에서 체감할 수 있었습니다.
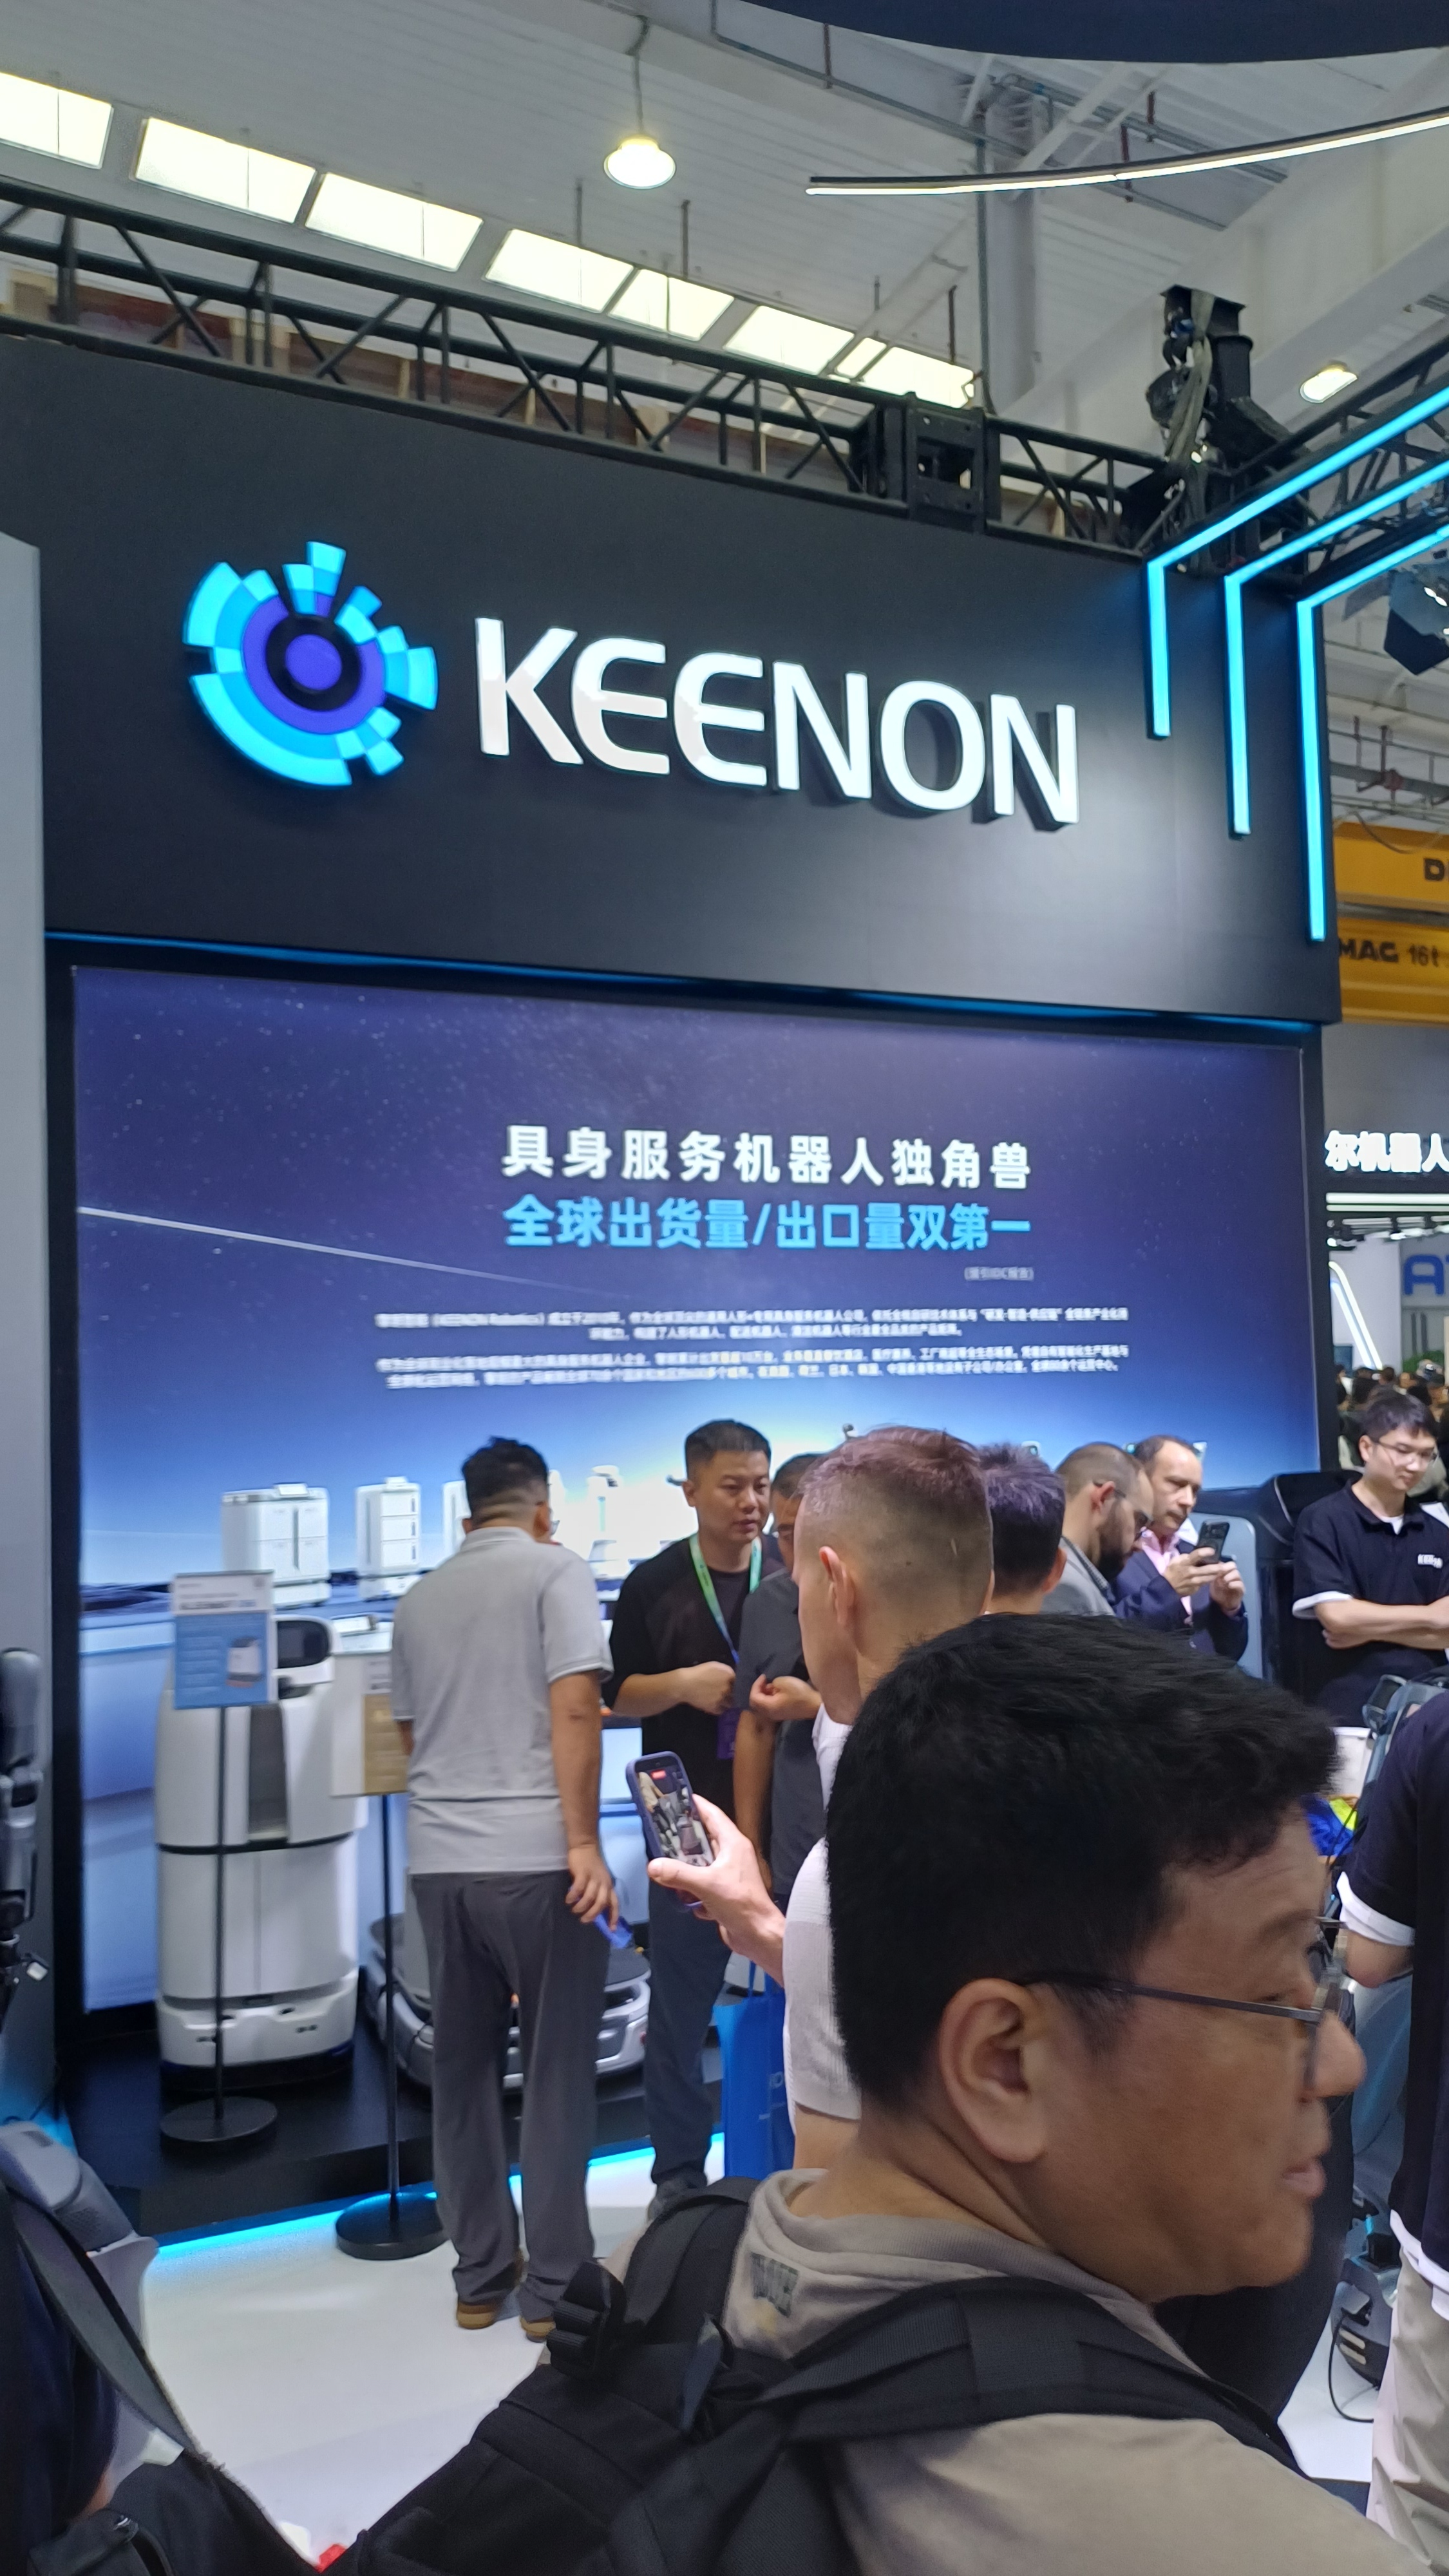
협동로봇 각축전, 그리고 REALMAN
전시장을 걷다 보면 정말 다양한 브랜드의 협동로봇(Cobot)을 만나볼 수 있었습니다.
그중 KEENON Robotics는 서비스 로봇 분야의 글로벌 출하량을 강조하며 대규모 부스를 꾸리고 있었습니다.
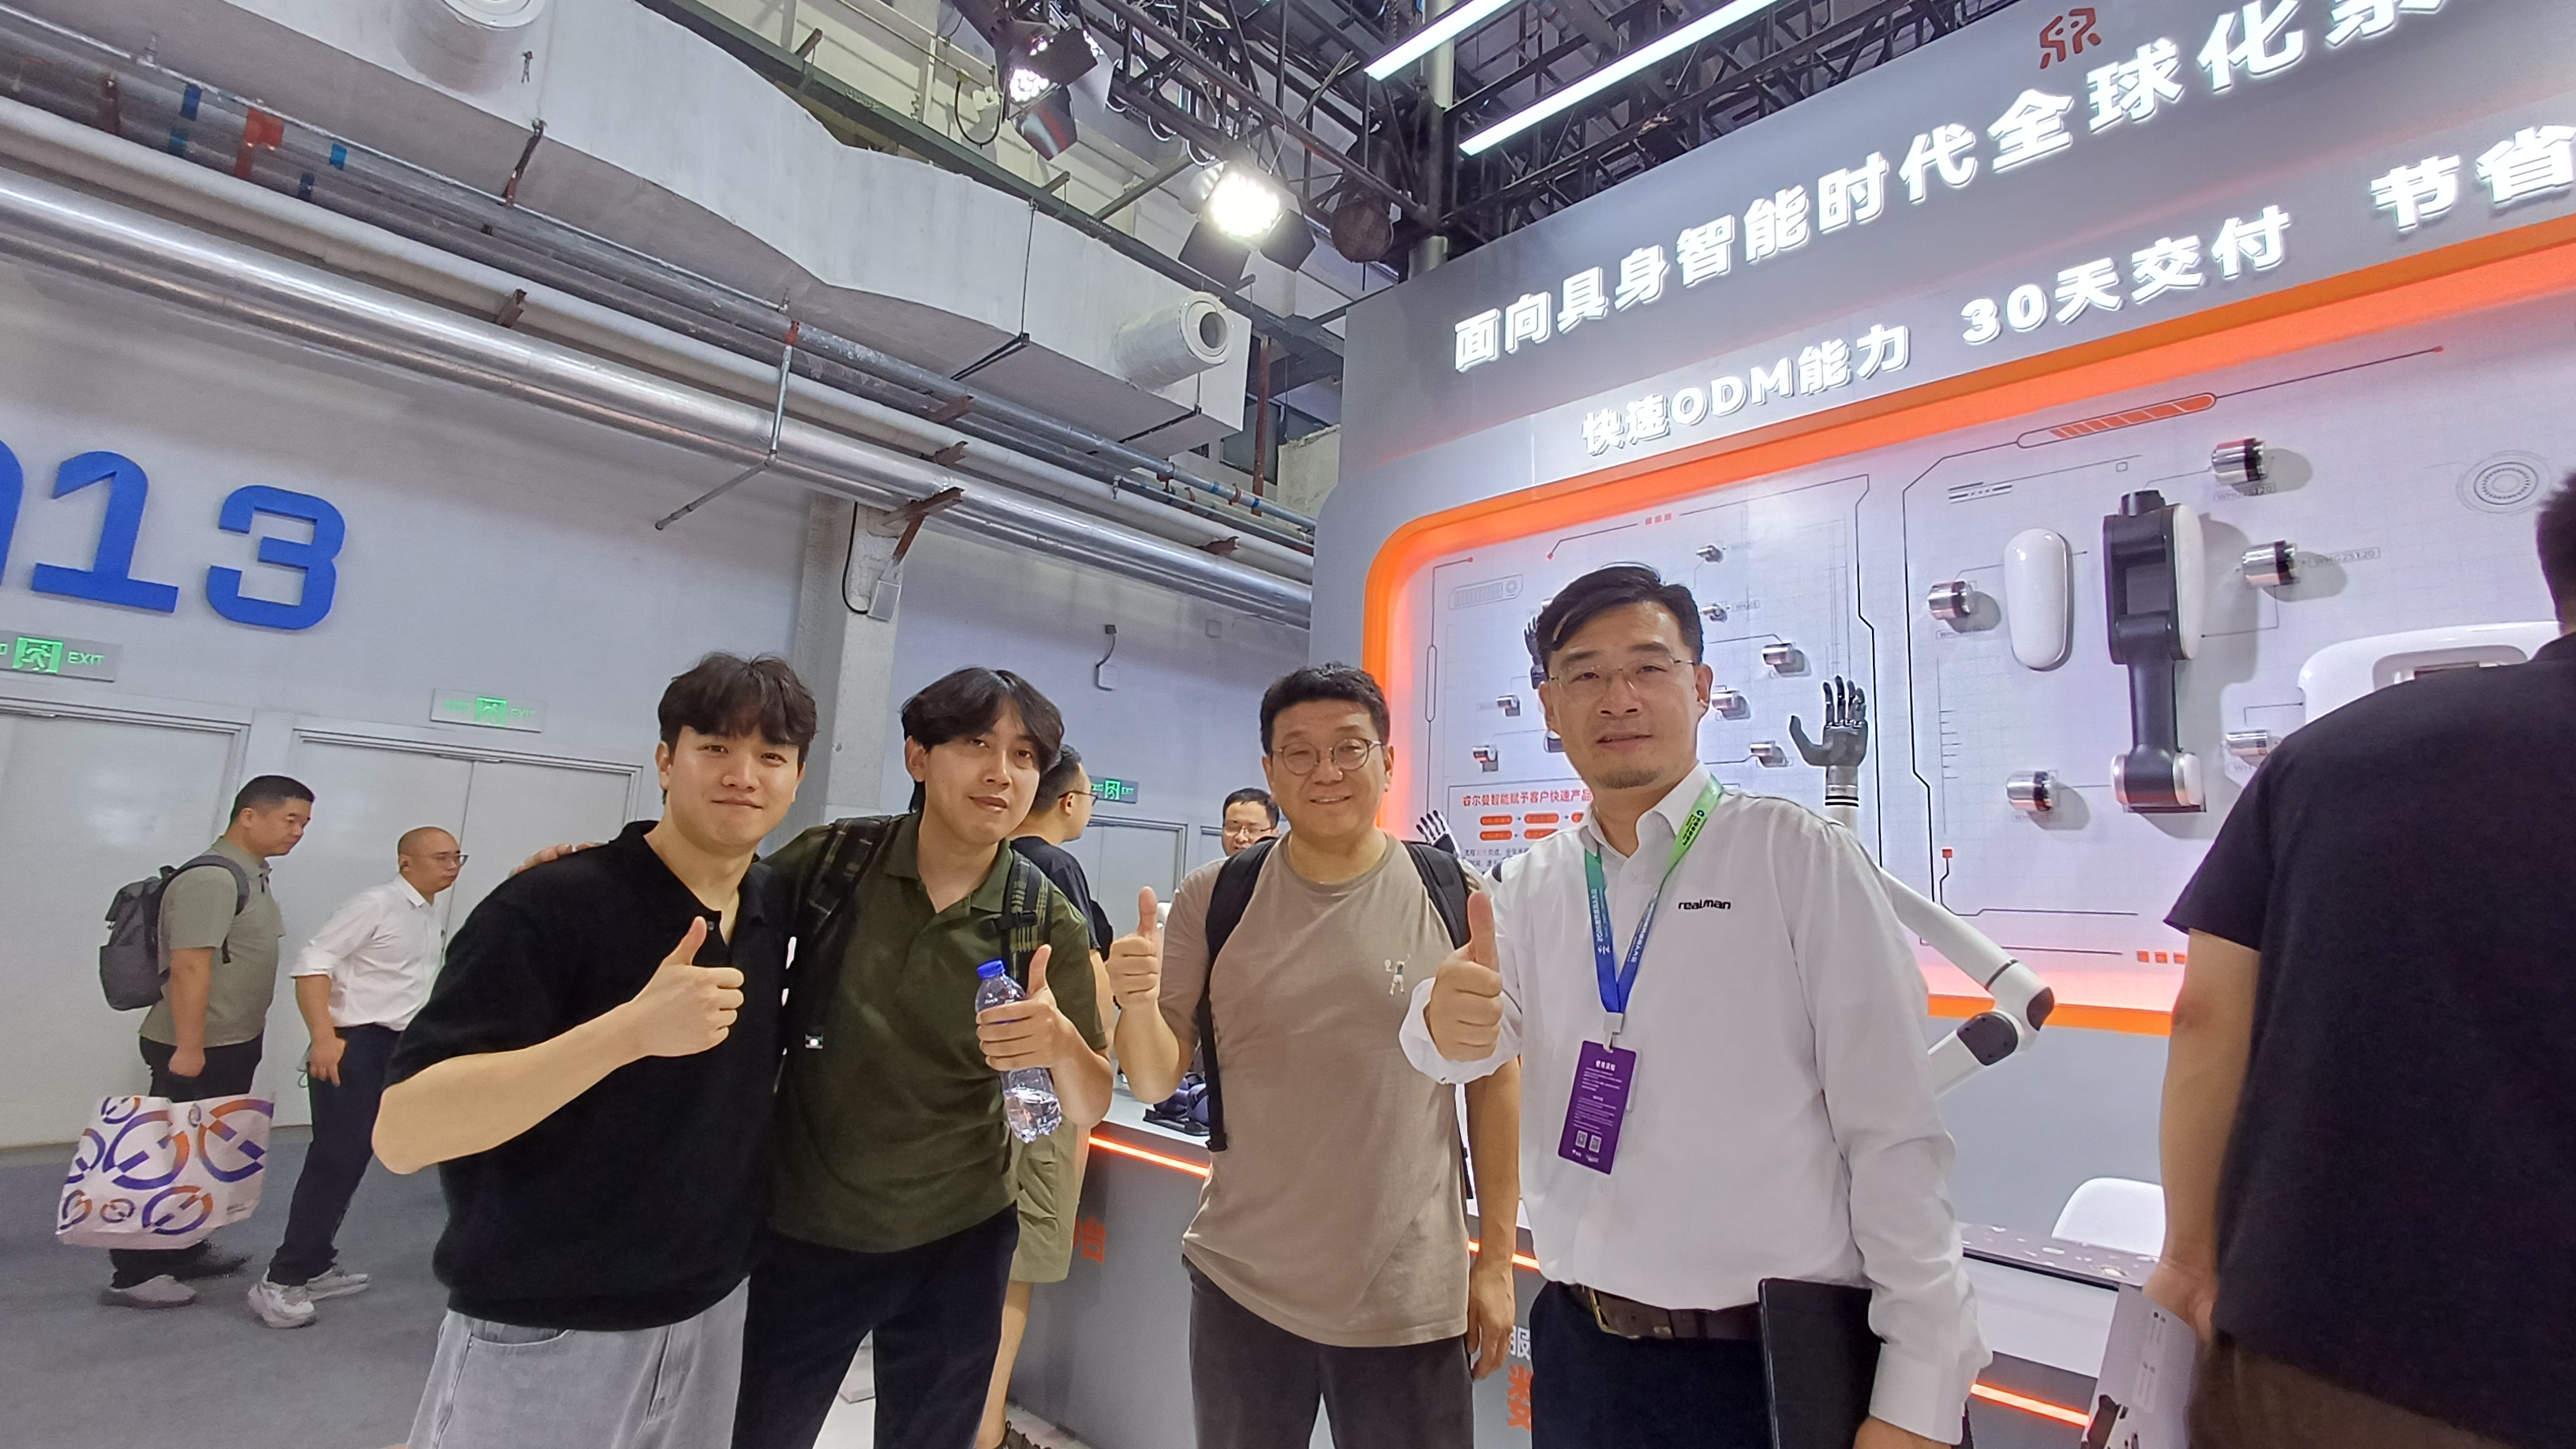
개인적으로 조금 더 관심 있게 살펴본 곳은 REALMAN 부스였습니다.
REALMAN은 로봇팔과 로봇손을 함께 전시하고 있었는데, 부스에서는 ODM, 30일 납품이라는 메시지를 전면에 내세우고 있었습니다.
로봇 기술 자체뿐만 아니라 실제 제품화와 공급 속도까지 경쟁 요소로 가져가고 있다는 점이 흥미로웠습니다.
마침 현장에서 관계자분들과 이야기를 나눌 기회가 있었고, 기념사진도 한 장 남겼습니다.
이번 WRC에서 가장 눈에 들어온 것, 로봇 손
이번 WRC를 돌아보며 가장 강하게 느낀 트렌드를 하나 꼽으라면 단연 로봇 손, 즉 엔드이펙터(End Effector)였습니다.
로봇팔의 움직임 자체도 계속 발전하고 있지만, 현장에서는 그보다 한 단계 더 나아가
결국 이 팔로 무엇을, 얼마나 정교하게 잡을 수 있는가?
를 놓고 경쟁하는 분위기가 강했습니다.
특히 사람의 손처럼 다양한 형태와 크기의 물체를 다룰 수 있는 다지형 로봇손(Dexterous Hand) 관련 전시가 눈에 띄었습니다.
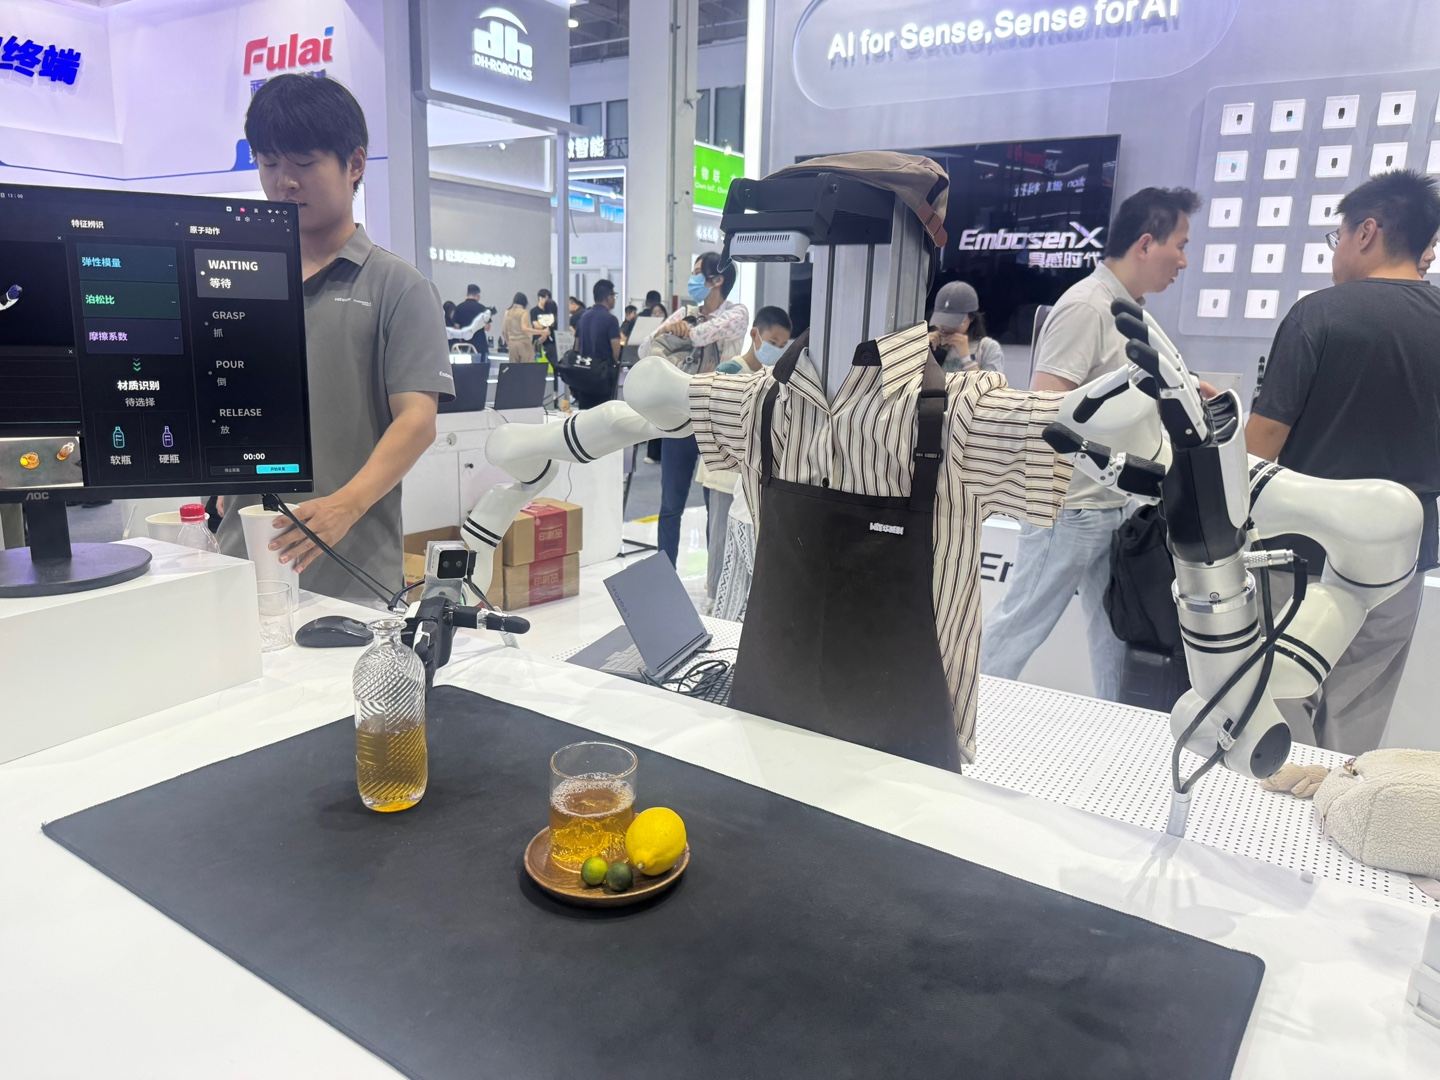
다양한 물체를 집어내는 로봇손
다양한 로봇손이 물병부터 커피컵, 화장품 박스 등 형태와 크기가 서로 다른 물체를 연속해서 집어 옮기는 모습을 볼 수 있었습니다.
단순히 한두 번 물체를 집어 보여주는 데모가 아니었습니다.
별도의 모니터에는 로봇의 실시간 가동 시간과 처리 건수가 표시되고 있었는데, 당시 누적 처리 건수가 1만 2천 건 이상이었습니다.
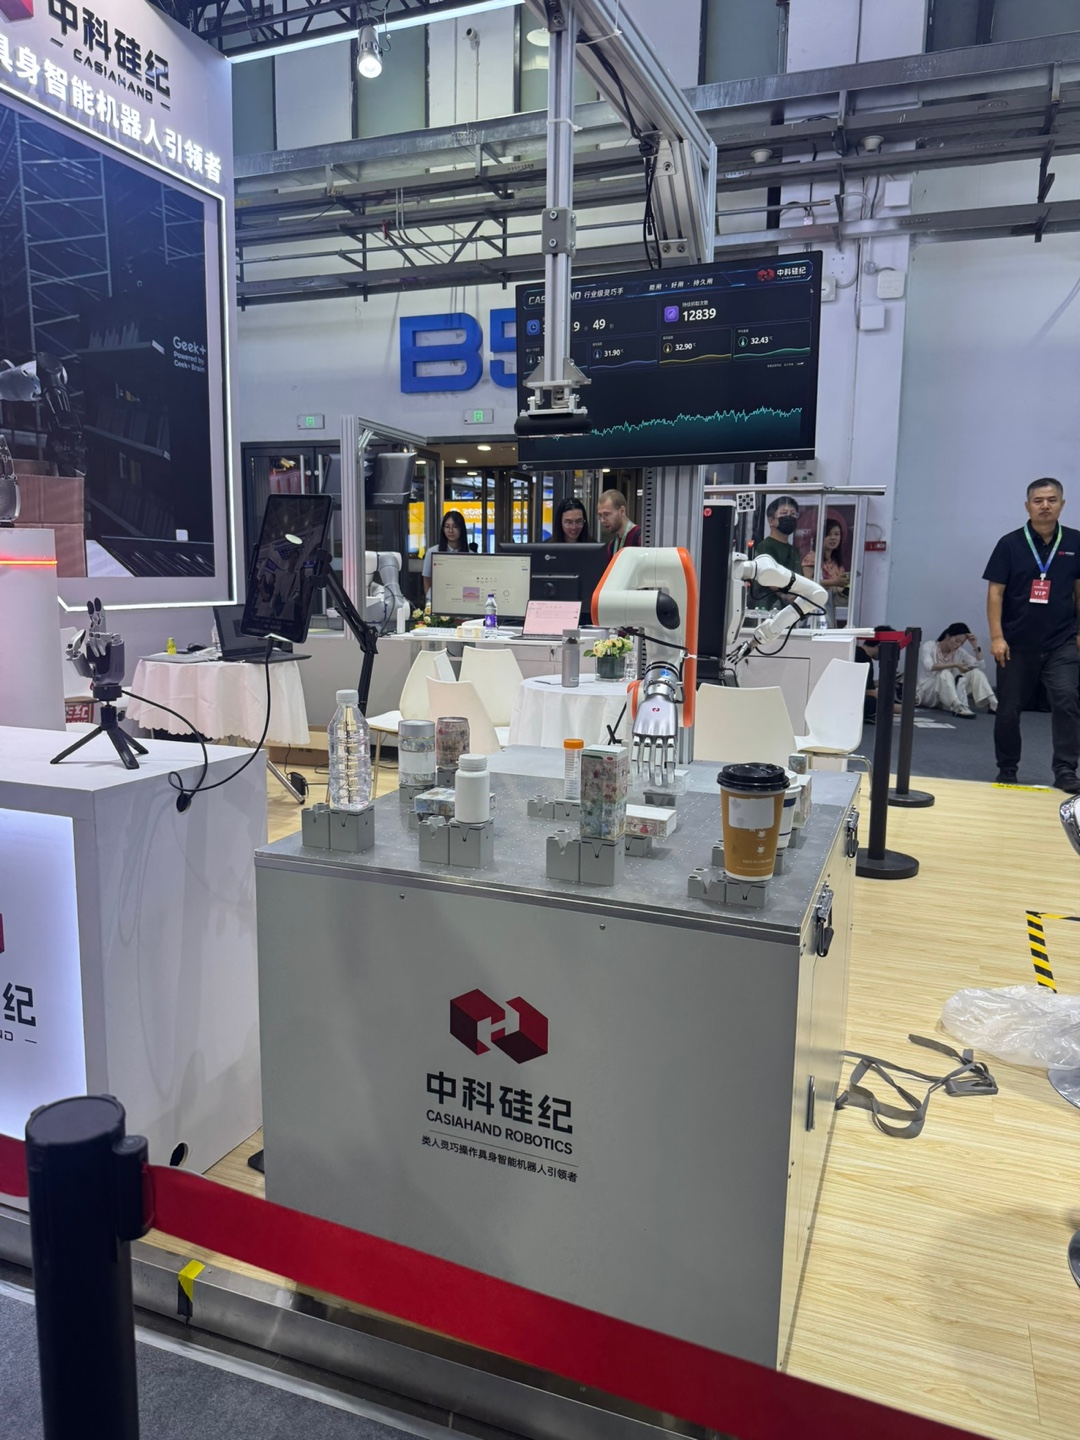
전시용 퍼포먼스라기보다는 실제 물류나 제조 환경에서 반복 작업을 수행하는 상황을 가정한 내구성·반복성 테스트에 가까워 보였습니다.
로봇팔 자체의 완성도도 상당히 높아졌습니다
로봇손만큼이나 협동로봇팔 자체의 완성도도 눈에 들어왔습니다.
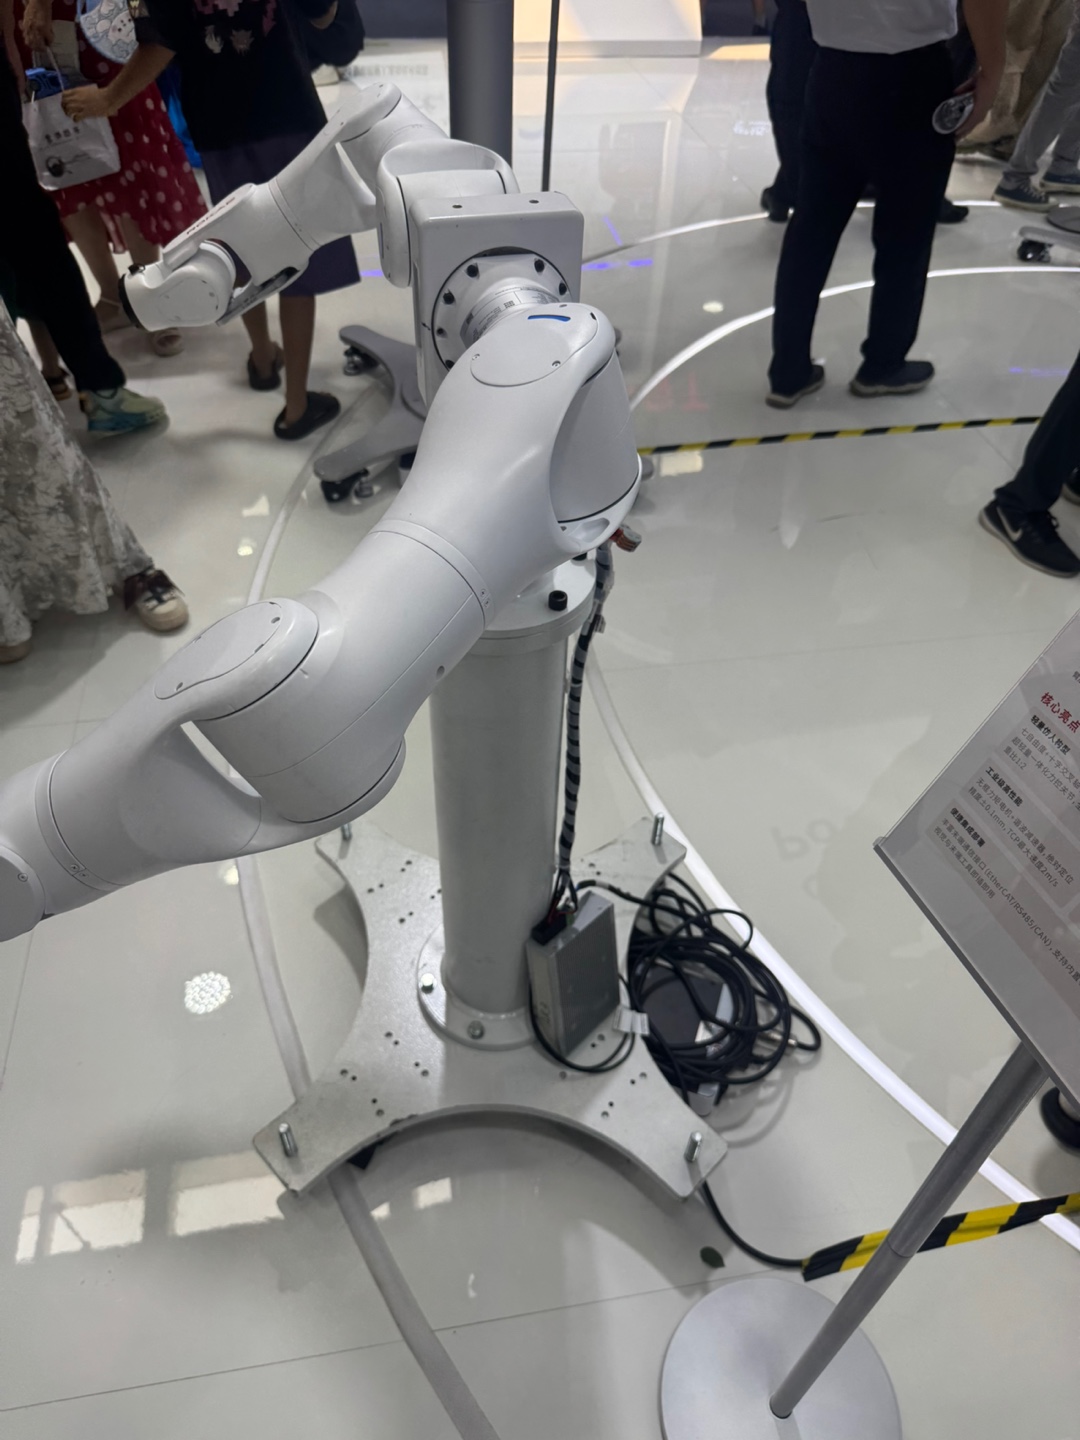
관절부 마감이나 배선 처리 등을 가까이에서 살펴보면 과거의 투박한 산업용 로봇 이미지와는 상당히 달랐습니다.
사람과 같은 공간에서 사용하는 협동로봇 시장이 커지면서 성능뿐만 아니라 크기, 디자인, 배선, 유지보수성까지 제품 완성도의 일부로 다뤄지고 있다는 인상을 받았습니다.
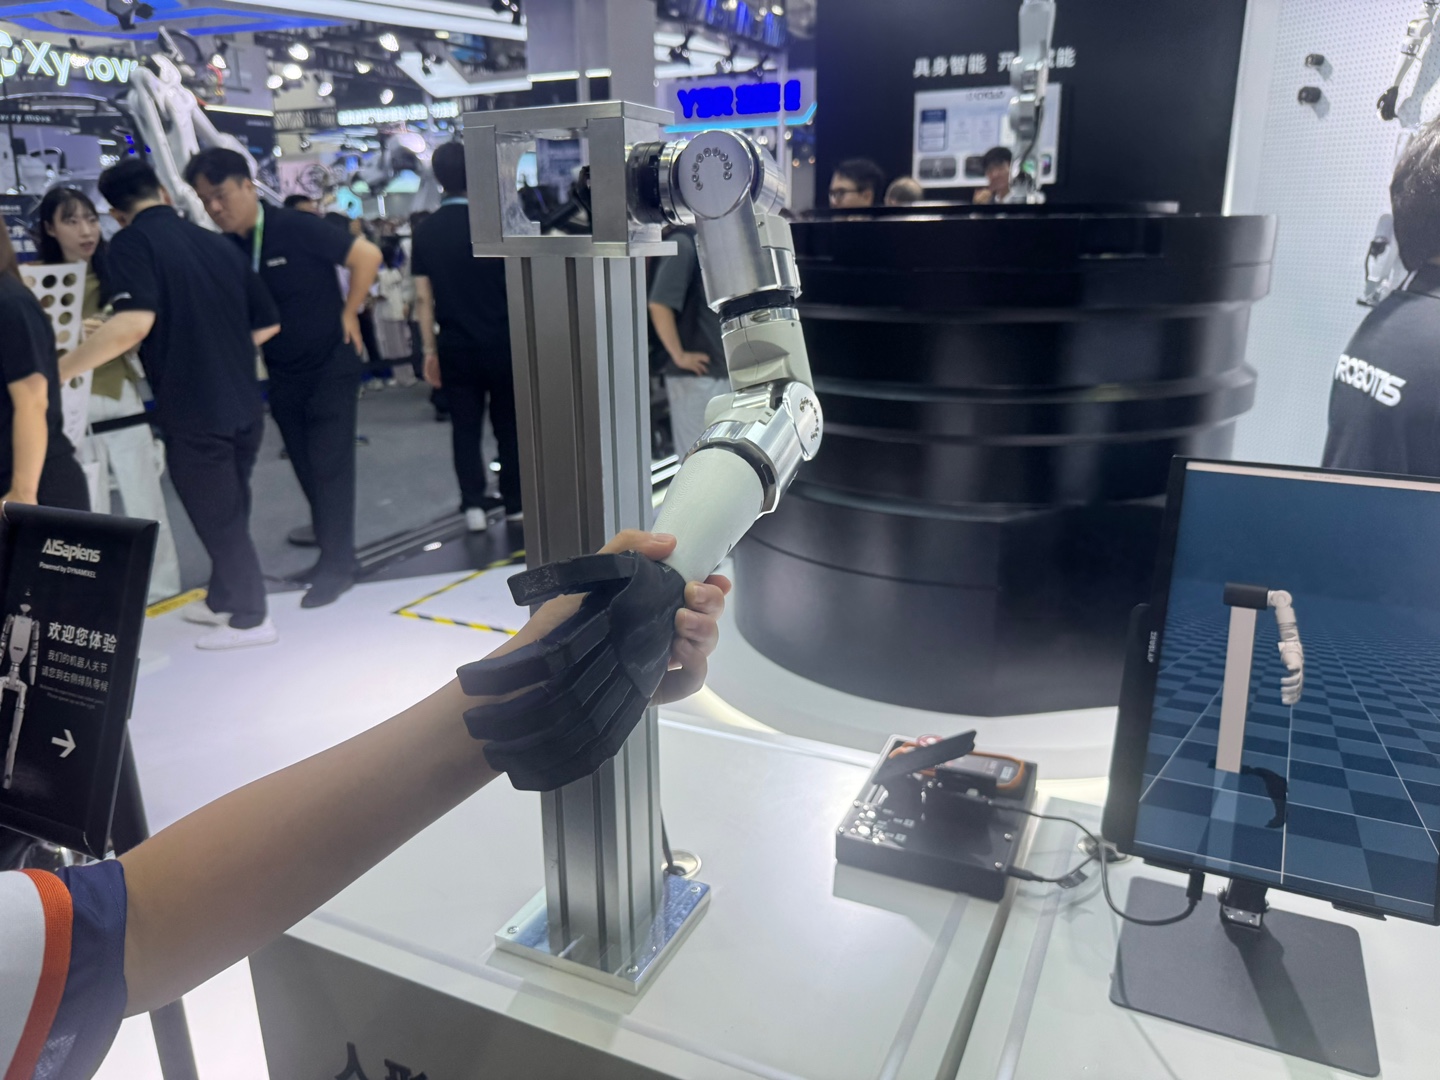
사람 손에 점점 가까워지는 XHAND 1 Pro
그중에서도 시선을 끈 제품이 XHAND 1 Pro였습니다.
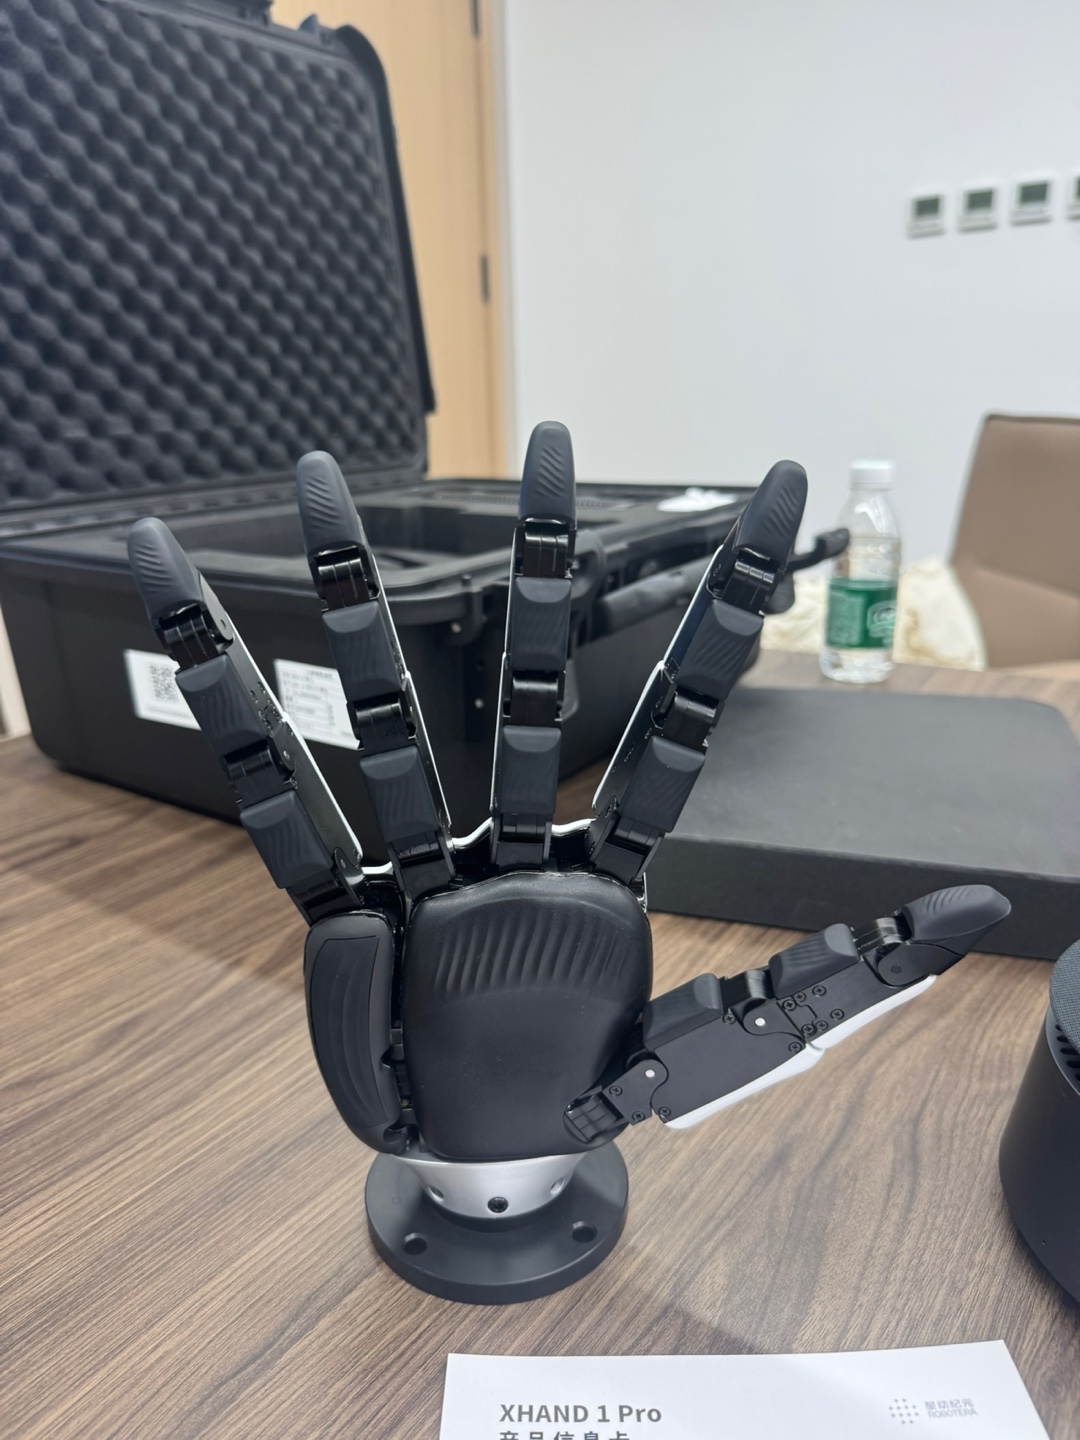
검은색 바디에 각각의 손가락 관절이 독립적으로 움직이는 형태인데, 손가락을 쫙 펼친 모습을 가까이에서 보면 생각보다 사람 손과 비슷했습니다.
사람의 손이 대단한 이유는 단순히 물건을 잡는 것에 있지 않습니다.
작은 물체를 집고, 큰 물체를 감싸 쥐고, 힘을 조절하고, 물체가 미끄러지면 다시 자세를 잡는 등 수많은 동작을 자연스럽게 수행합니다.
이런 관점에서 보면 휴머노이드 로봇의 경쟁력은 결국 보행 기술뿐만 아니라 얼마나 정교하게 주변 환경과 상호작용할 수 있느냐에 달려 있고, 그 중심에는 결국 손이 있다는 생각이 들었습니다.
손 다음은 촉각 — 로봇도 만져서 느낍니다
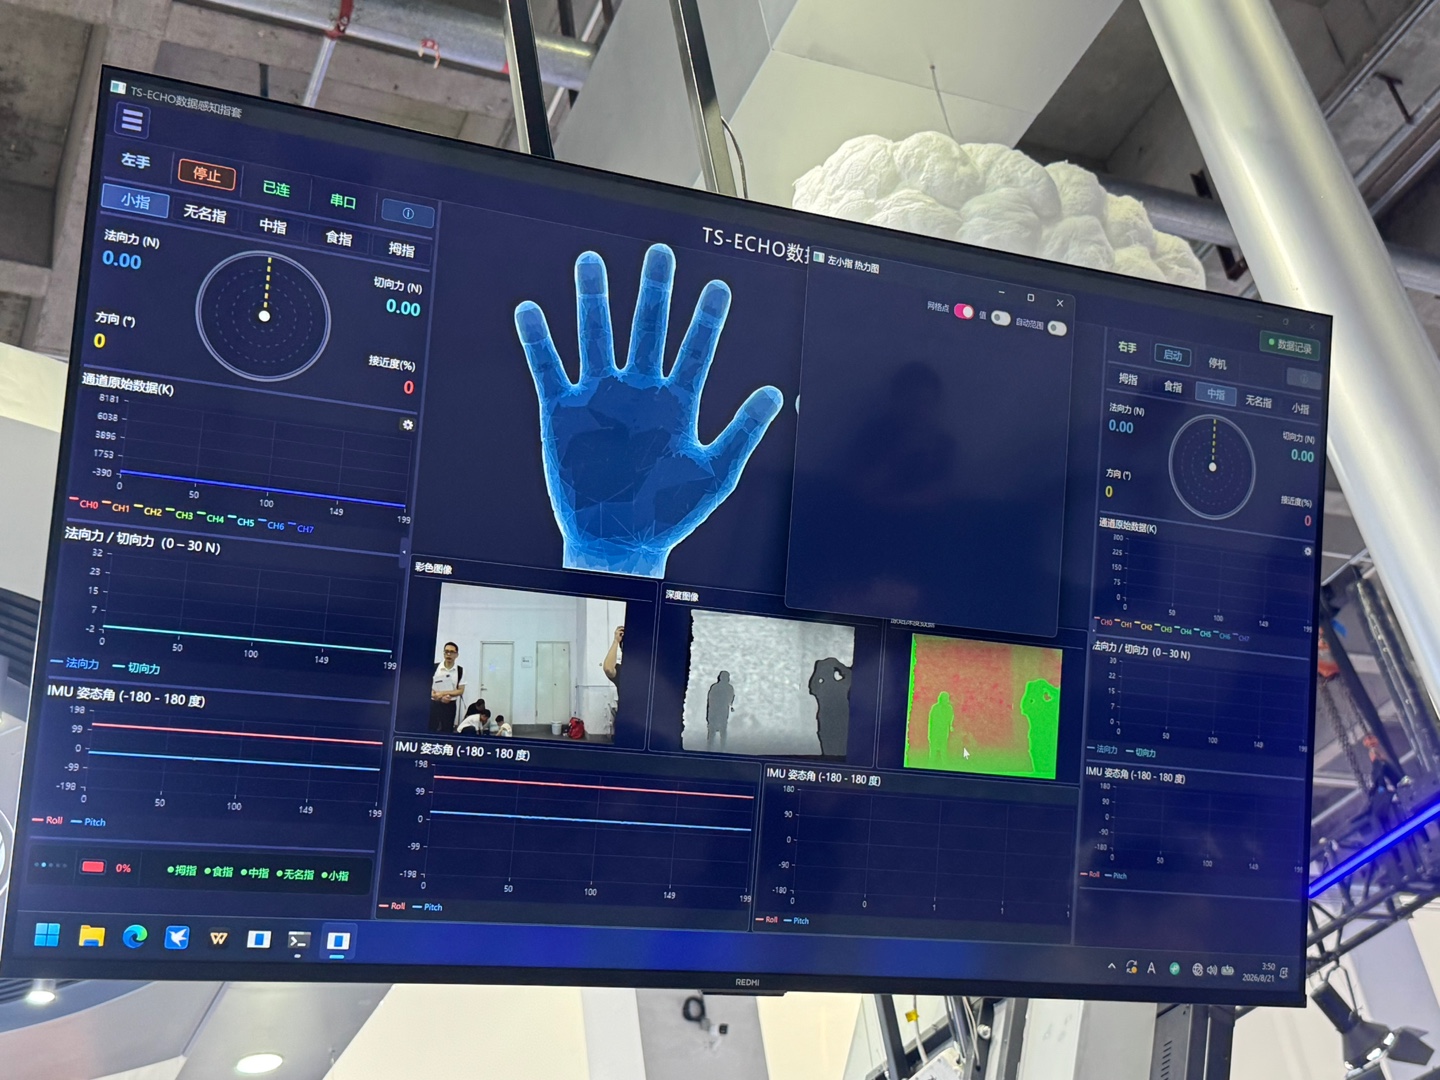
로봇손과 함께 많이 보였던 기술이 촉각 센서(Tactile Sensing)였습니다.
사람은 물건을 잡을 때 눈으로만 판단하지 않습니다.
손끝에서 느껴지는 압력이나 마찰을 통해 물건을 얼마나 세게 잡아야 하는지 무의식적으로 조절합니다.
로봇에서도 비슷한 기능을 구현하기 위해 손가락 끝이나 그리퍼에 압력·마찰력·근접도 등을 감지하는 센서를 적용하는 기술이 활발하게 전시되고 있었습니다.
일부 부스에서는 센서가 감지한 접촉 상태를 화면에 실시간 히트맵 형태로 시각화해 보여줬습니다.
단순히 물체를 잡았다에서 끝나는 것이 아니라,
어디가 닿았는지, 얼마나 강하게 누르고 있는지, 물체가 미끄러질 가능성이 있는지
까지 데이터로 판단하는 방식이었습니다.
휴머노이드가 실제 산업 현장에서 사람의 작업을 대신하기 위해서는 이런 기술이 상당히 중요해질 것으로 보였습니다.
엔비디아 시뮬레이션에서 실제 로봇 학습까지
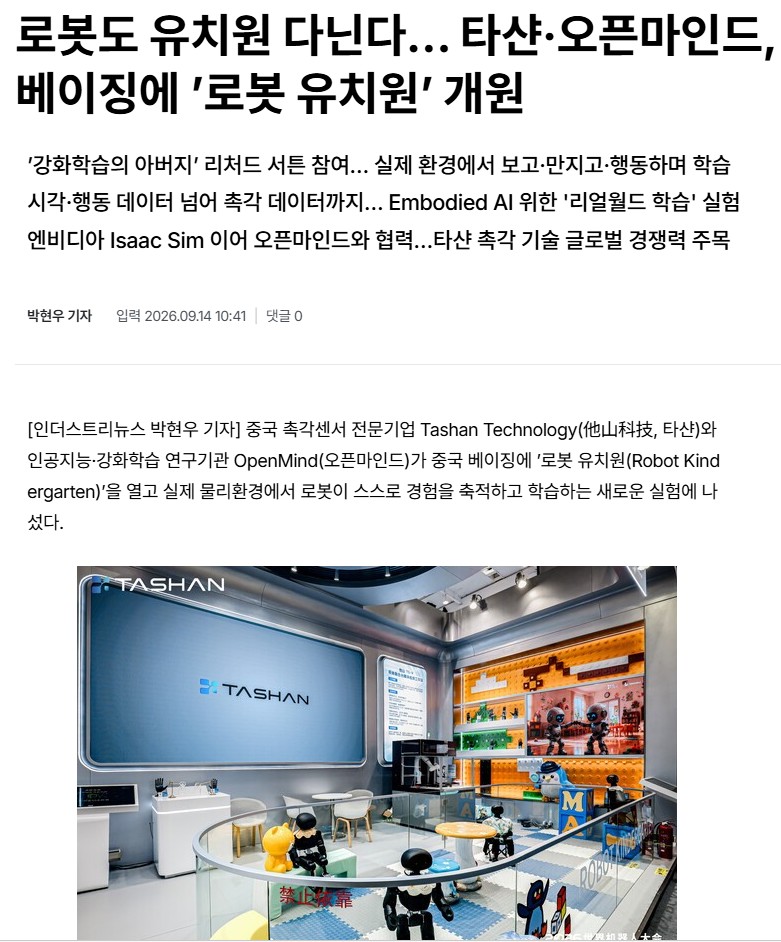
특히 흥미로웠던 점은 Tashan의 촉각 기술이 단순한 센서 하드웨어에 머무르지 않고 로봇 학습 분야로 적용 범위를 넓히고 있다는 점이었습니다.
Tashan의 촉각센서는 엔비디아의 로봇 시뮬레이션 플랫폼인 Isaac Sim의 촉각센서 관련 생태계에 등록되어 있으며, 가상환경의 로봇 학습과 실제 로봇에서 발생하는 촉각 데이터를 연결하는 방향으로 활용되고 있습니다.
여기에 최근에는 OpenMind 및 강화학습 분야의 세계적인 연구자인 리처드 서튼(Richard Sutton) 교수 연구진과 함께 실제 물리환경에서 로봇의 지속적인 학습을 연구하는 프로젝트에도 참여하고 있습니다.
그 프로젝트의 이름이 재미있게도 로봇 유치원(Robot Kindergarten)입니다.
알파벳 블록과 볼풀 등으로 꾸며진 공간에서 여러 형태의 로봇이 직접 움직이고 주변 환경과 상호작용하면서 경험을 쌓도록 만든 일종의 로봇 학습 공간입니다.
사람이 준비해준 데이터만 학습하는 것이 아니라 로봇이 직접 보고, 만지고, 행동하고, 때로는 실패하면서 스스로 경험 데이터를 만들어간다는 개념이 인상적이었습니다.
꼭 사람 손처럼 생길 필요는 없습니다
반대로 모든 작업에 사람과 똑같은 다섯 손가락이 필요한 것은 아닙니다.
OYMOTION의 2핑거 그리퍼 역시 인상적이었습니다.
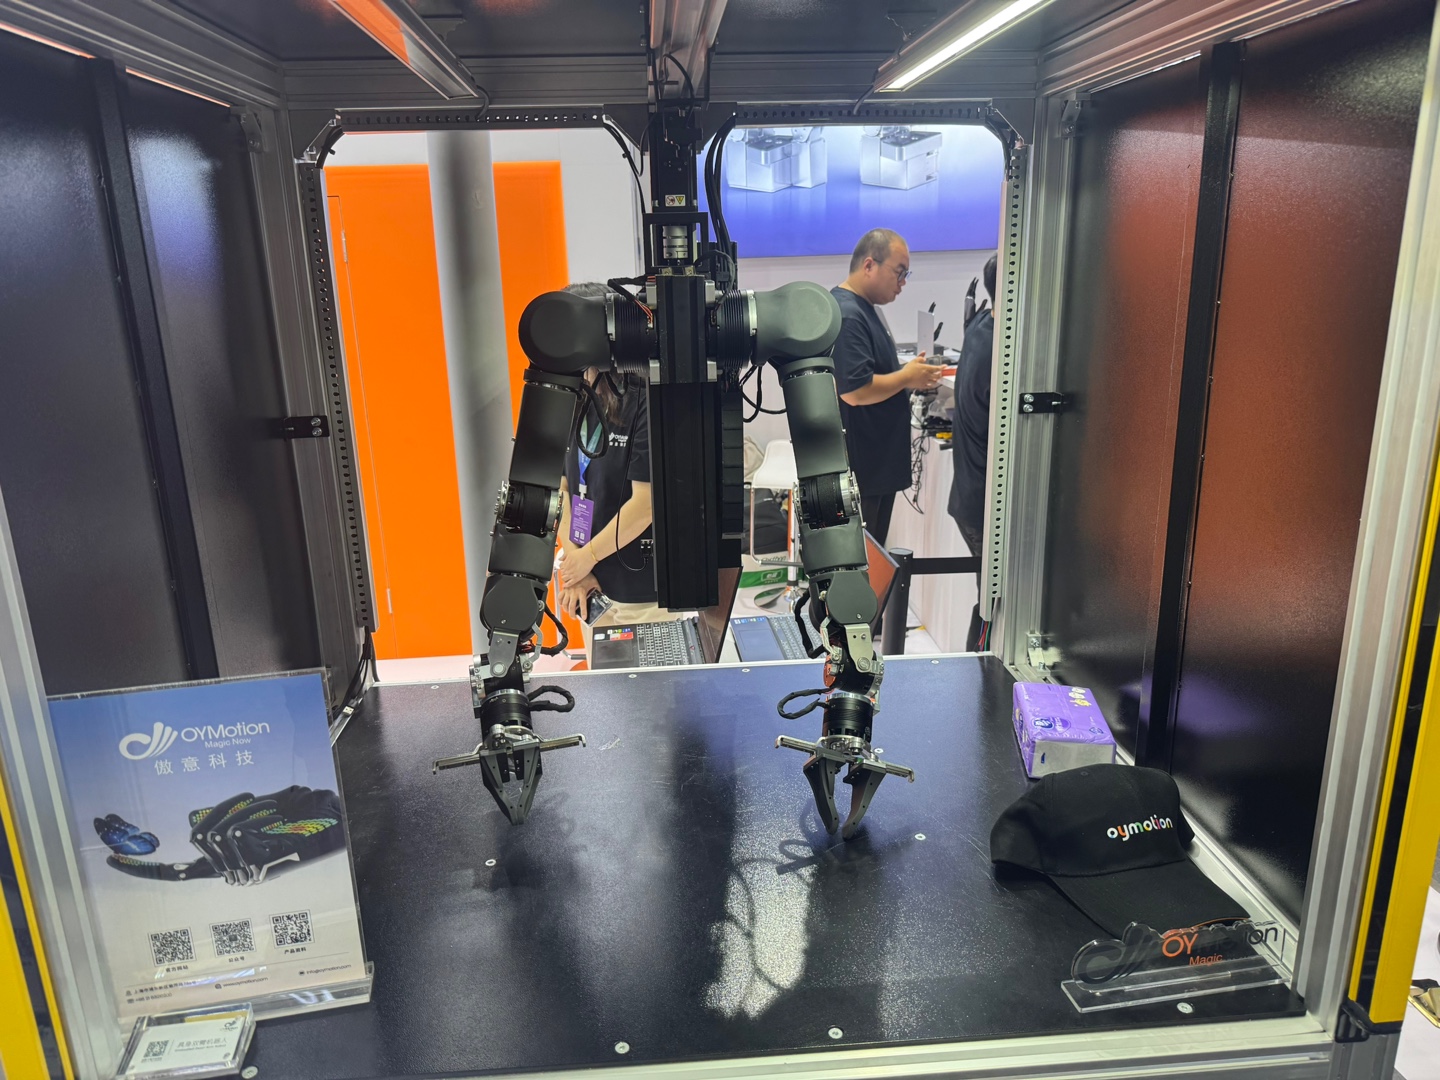
2개의 손가락을 이용해 물체를 안정적으로 잡는 구조로, 업체에서는 장기간 사용 환경에서의 안정성과 내구성을 강조하고 있었습니다.
실제 산업 현장에서는 사람 손을 완벽하게 복제하는 것보다 특정 작업을 얼마나 빠르고 안정적으로 수행할 수 있느냐가 더 중요한 경우도 많습니다.
그래서 WRC 현장에서도 인간의 손을 닮은 다지형 로봇손과 산업용 그리퍼가 각자의 방향으로 발전하고 있다는 점이 흥미로웠습니다.
생체 신호로 로봇을 움직이는 OYMotion
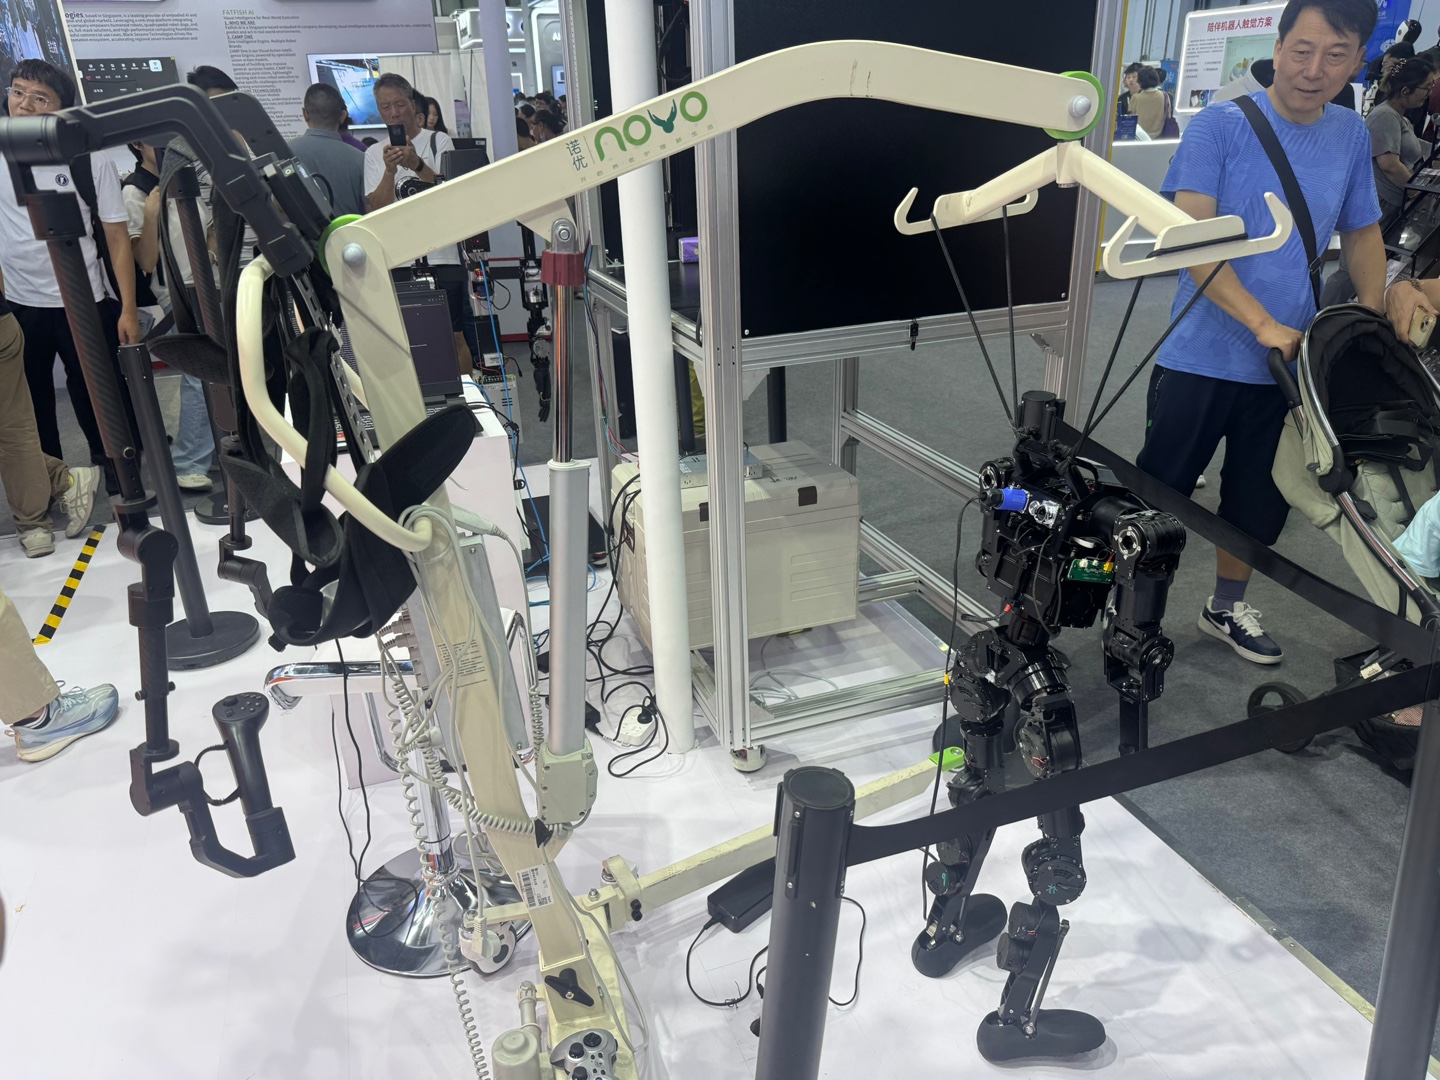
OYMotion(傲意科技)은 생체 신호 기반 의수와 외골격, 로봇 등을 개발하는 기업입니다.
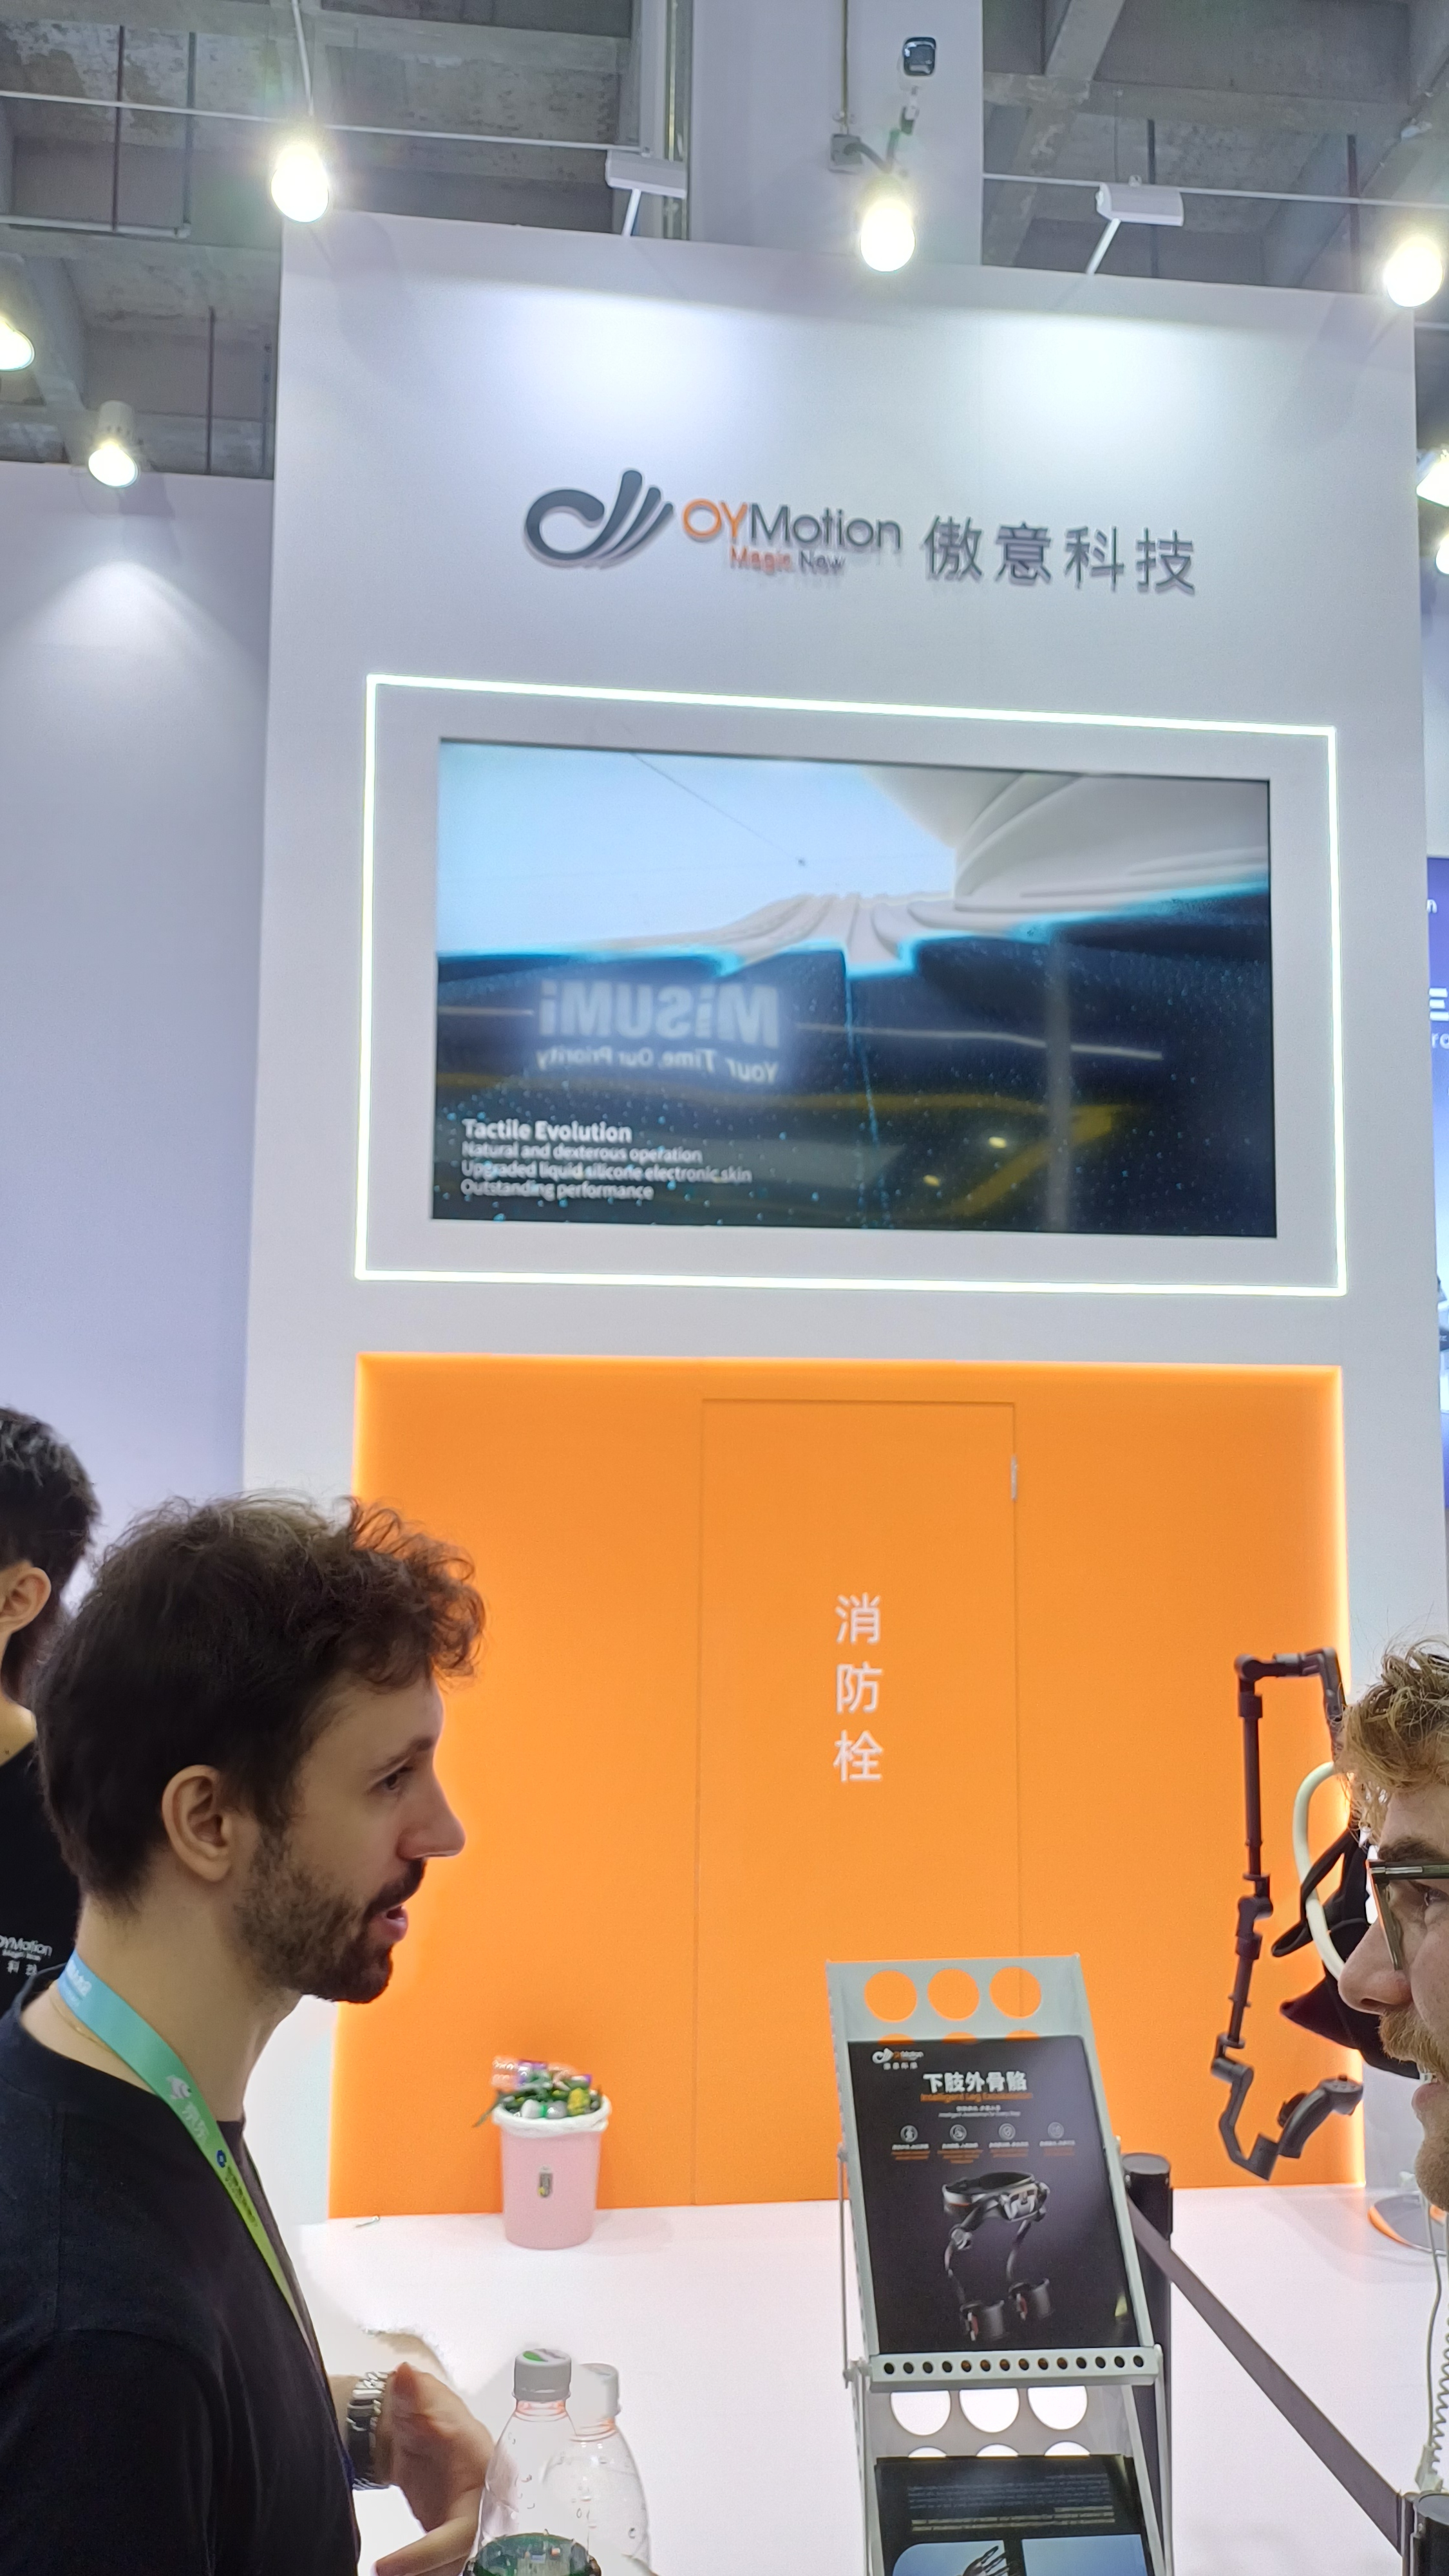
처음에는 장비를 몸에 착용하고 움직여야 해서 오히려 걷는 데 불편하지 않을까 생각했는데, 실제로 걸어보니 예상보다 훨씬 자연스러웠습니다.
걸음을 내디딜 때 장비가 움직임을 보조해주는 느낌이 확실히 있었고, 착용한 상태에서도 걷는 동작을 크게 방해하지 않았습니다. 무엇보다 장비 자체가 생각했던 것보다 간편해서 짧은 시간 체험하는 데는 큰 부담이 없었습니다.
전시장에서 눈으로만 보던 로봇팔이나 로봇손과 달리, 로봇 기술이 사람의 움직임을 직접 보조하는 경험을 해볼 수 있었다는 점에서 특히 기억에 남았습니다.
아직은 재활이나 보행 보조 같은 분야가 먼저 떠오르지만, 앞으로 기술이 더 가벼워지고 자연스러워진다면 일상생활은 물론 산업 현장에서 작업자의 이동이나 신체 부담을 줄여주는 방향으로도 활용 범위가 넓어질 수 있겠다는 생각이 들었습니다.
이번 WRC를 돌아보면서 가장 크게 느낀 점은 로봇 산업의 관심이 움직이는 로봇에서 실제로 일을 할 수 있는 로봇으로 빠르게 이동하고 있다는 것이었습니다.
특히 로봇팔과 손, 촉각 센서가 유독 많이 보였던 것도 같은 맥락이라고 생각합니다.
걷고 뛰는 휴머노이드가 사람들의 시선을 끌기에는 좋지만, 실제 현장에서 일을 하려면 결국 물체를 인식하고, 잡고, 힘을 조절하고, 원하는 위치에 정확하게 놓을 수 있어야 합니다.
결국 로봇도 일을 하려면 손을 잘 써야 한다는 점이 인상적이었습니다.
이번 WRC는 이러한 경쟁이 이미 상당히 치열하게 시작됐다는 것을 직접 확인할 수 있었던 자리였습니다.
그리고 전시장의 또 다른 주인공은 역시 휴머노이드였습니다.
다음 2편에서는 실제 사람처럼 움직이는 완성형 휴머노이드 로봇부터 관람객들이 가장 많이 몰렸던 로봇 축구 경기, 그리고 현장에서 발견한 재미있는 로봇과 부스들을 소개해드리겠습니다.