Refind Inc.
서보모터란? 로봇은 원하는 위치에 어떻게 멈출까요?
관리자 · 2026년 10월 26일
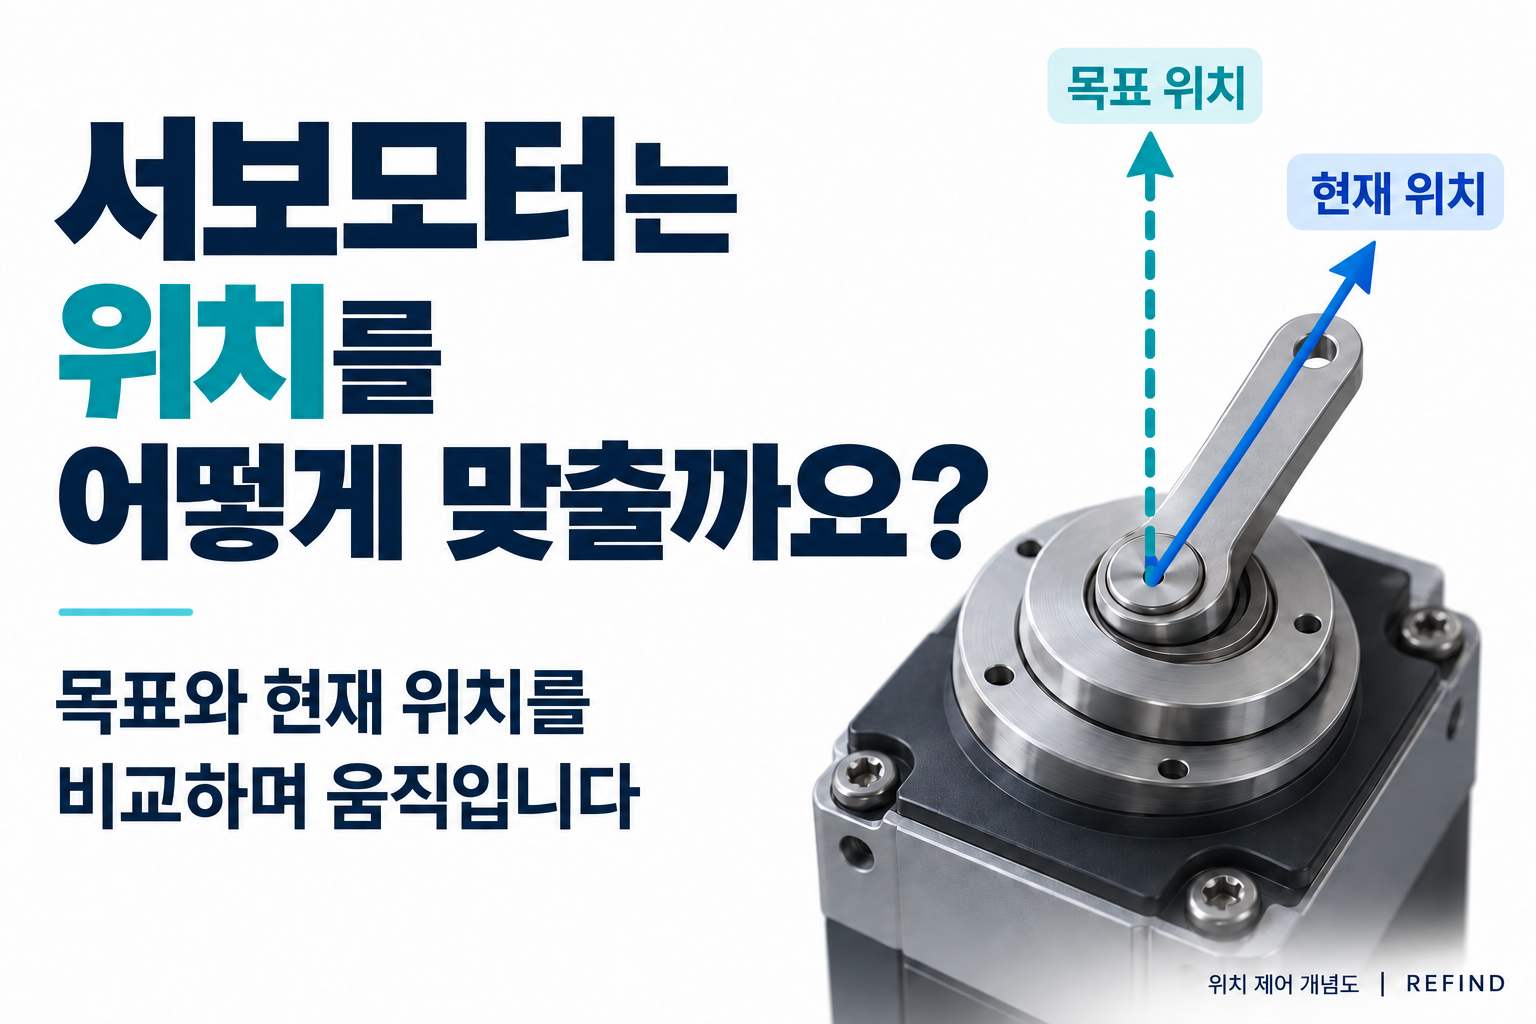
로봇 관절에 90도로 움직여 주세요라는 명령을 보내면, 로봇은 어떻게 그 위치에 맞춰 움직일까요?
핵심은 목표 위치와 현재 위치를 비교하면서 움직임을 조절하는 것입니다.
서보모터를 이용한 위치 제어는 이런 확인 과정을 반복하며 목표 위치에 도달하도록 합니다.
오늘은 서보모터의 위치 제어 원리를 쉬운 예시로 살펴보고, 로봇 관절에 사용할 액추에이터를 고를 때 무엇을 함께 확인하면 좋을지 알아보겠습니다.
서보모터는 현재 위치를 확인하며 움직입니다
서보모터는 위치나 속도 등을 제어하는 데 사용하는 모터입니다. 여기서는 로봇 관절의 각도를 맞추는 위치 제어를 중심으로 설명하겠습니다.
이때 모터만으로 모든 판단을 하는 것은 아닙니다. 모터의 회전 위치를 측정하는 엔코더와, 명령에 맞춰 모터를 구동하는 드라이버가 함께 작동합니다.
엔코더가 측정한 정보를 제어 쪽으로 되돌려주는 것을 피드백이라고 합니다.
목표와 실제 상태를 비교하며 움직임을 조절하는 이 구조를 폐루프 제어라고 부릅니다.
서보모터 제어 원리 참고: https://www.orientalmotor.com/servo-motors/technology/servo-motor-features.html
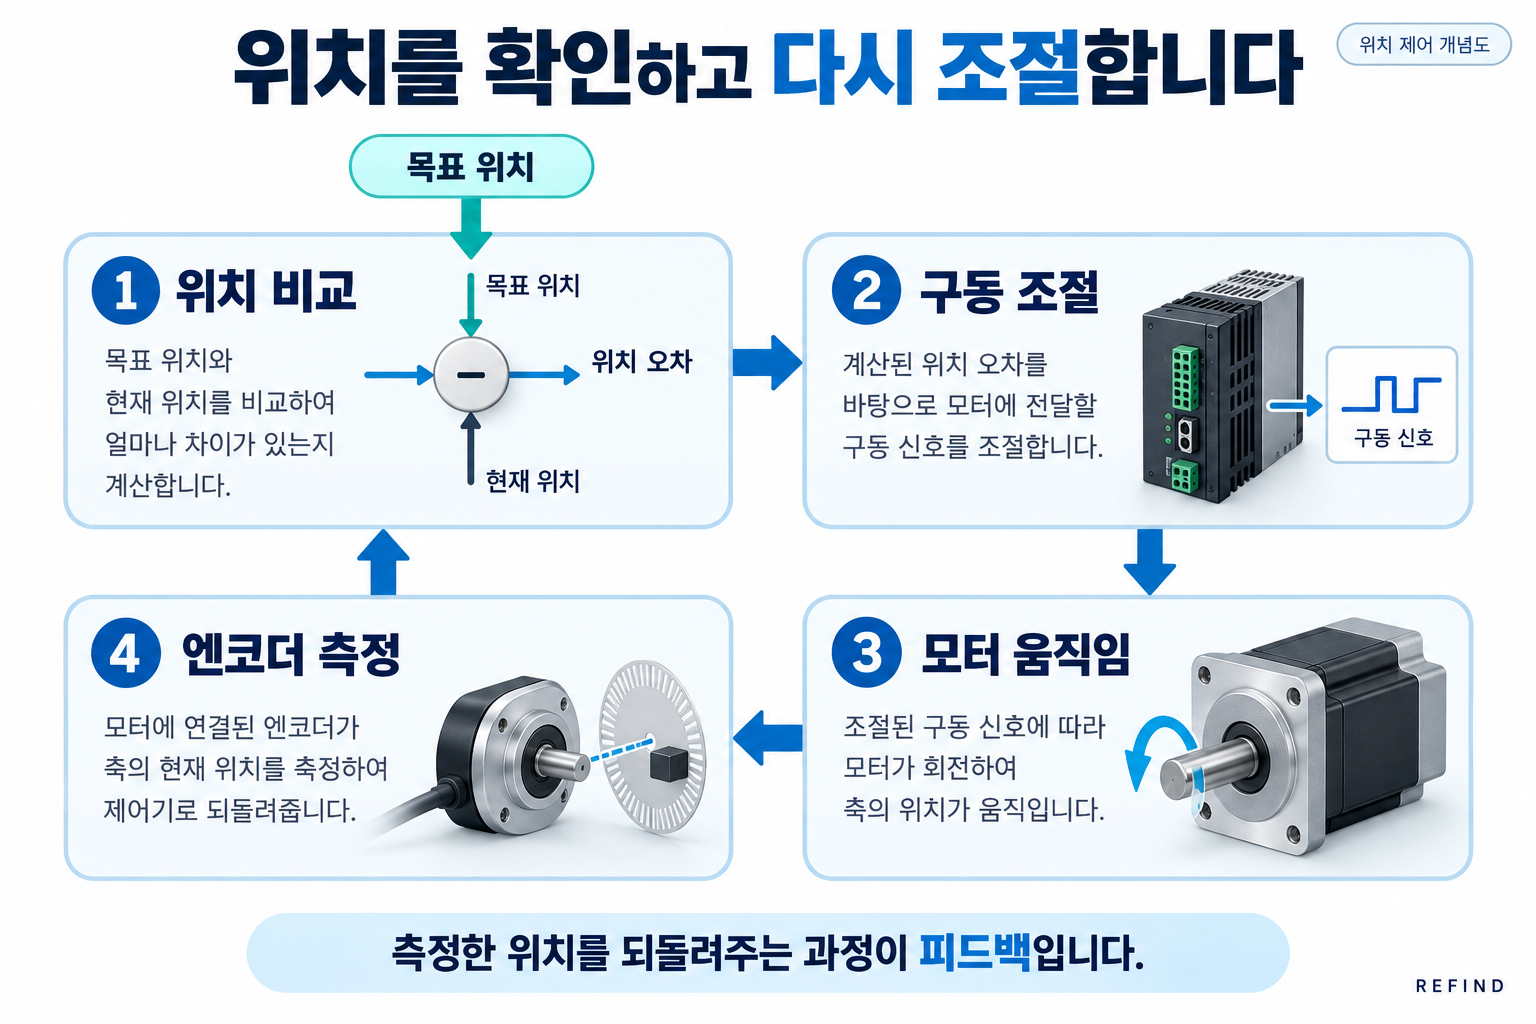
목표가 90도인데 현재 위치가 80도라면
관절 각도를 읽을 수 있는 장치를 가정해 보겠습니다. 목표는 90도이고, 현재 측정한 위치는 80도입니다.
이때 목표까지 남은 차이는 10도입니다. 제어 시스템은 이 차이와 현재 움직임을 바탕으로 모터의 구동을 조절합니다. 움직이는 동안에도 위치 정보를 계속 확인합니다.
흐름은 다음과 같습니다.
목표 위치 지정 → 현재 위치 측정 → 차이 비교 → 모터 구동 조절 → 바뀐 위치 다시 측정
여기서 중요한 점은 10도만큼 더 움직이라는 명령을 한 번 보내고 끝나는 방식으로 이해하지 않는 것입니다.
실제 위치 제어에서는 움직이는 속도와 감속 과정도 함께 다룹니다.
서보모터 제어 구성 참고: https://www.orientalmotor.com/servo-motors/technology/servo-motor-overview.html
90도와 80도는 원리를 설명하기 위한 예시입니다. 특정 제품의 측정값이나 위치 정확도를 뜻하지 않습니다. 멈춘 뒤에도 위치를 유지해야 합니다
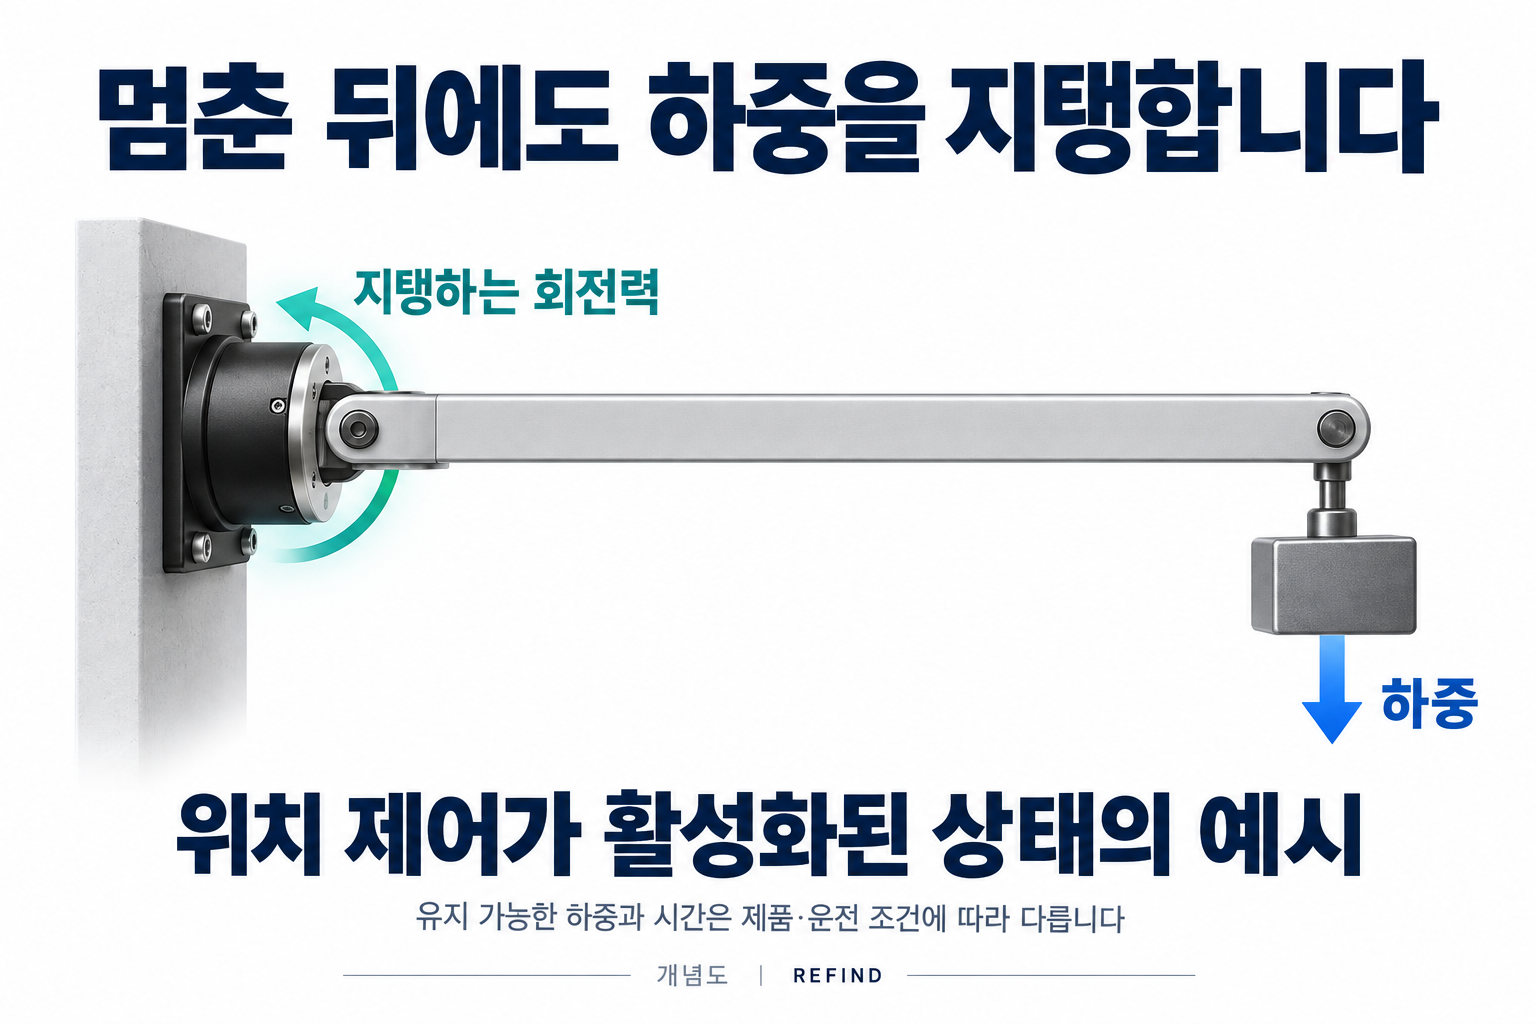
로봇팔이 물건을 든 채 같은 자세를 유지하는 상황을 생각해 보세요. 움직임이 멈춰 있어도 팔과 물체의 무게를 버텨야 할 수 있습니다.
위치 제어가 활성화된 상태에서는 현재 위치를 확인하며 필요한 구동력을 만들어 자세를 유지할 수 있습니다. 따라서 목표 위치에 멈췄다는 것과 모터 전원을 껐다는 것은 다른 상태입니다.
다만 유지할 수 있는 하중과 시간은 제품의 토크, 발열, 운전 조건에 따라 달라집니다. 전원이 꺼졌을 때의 위치 유지 여부는 브레이크 등 별도의 구성과 조건을 확인해야 합니다.
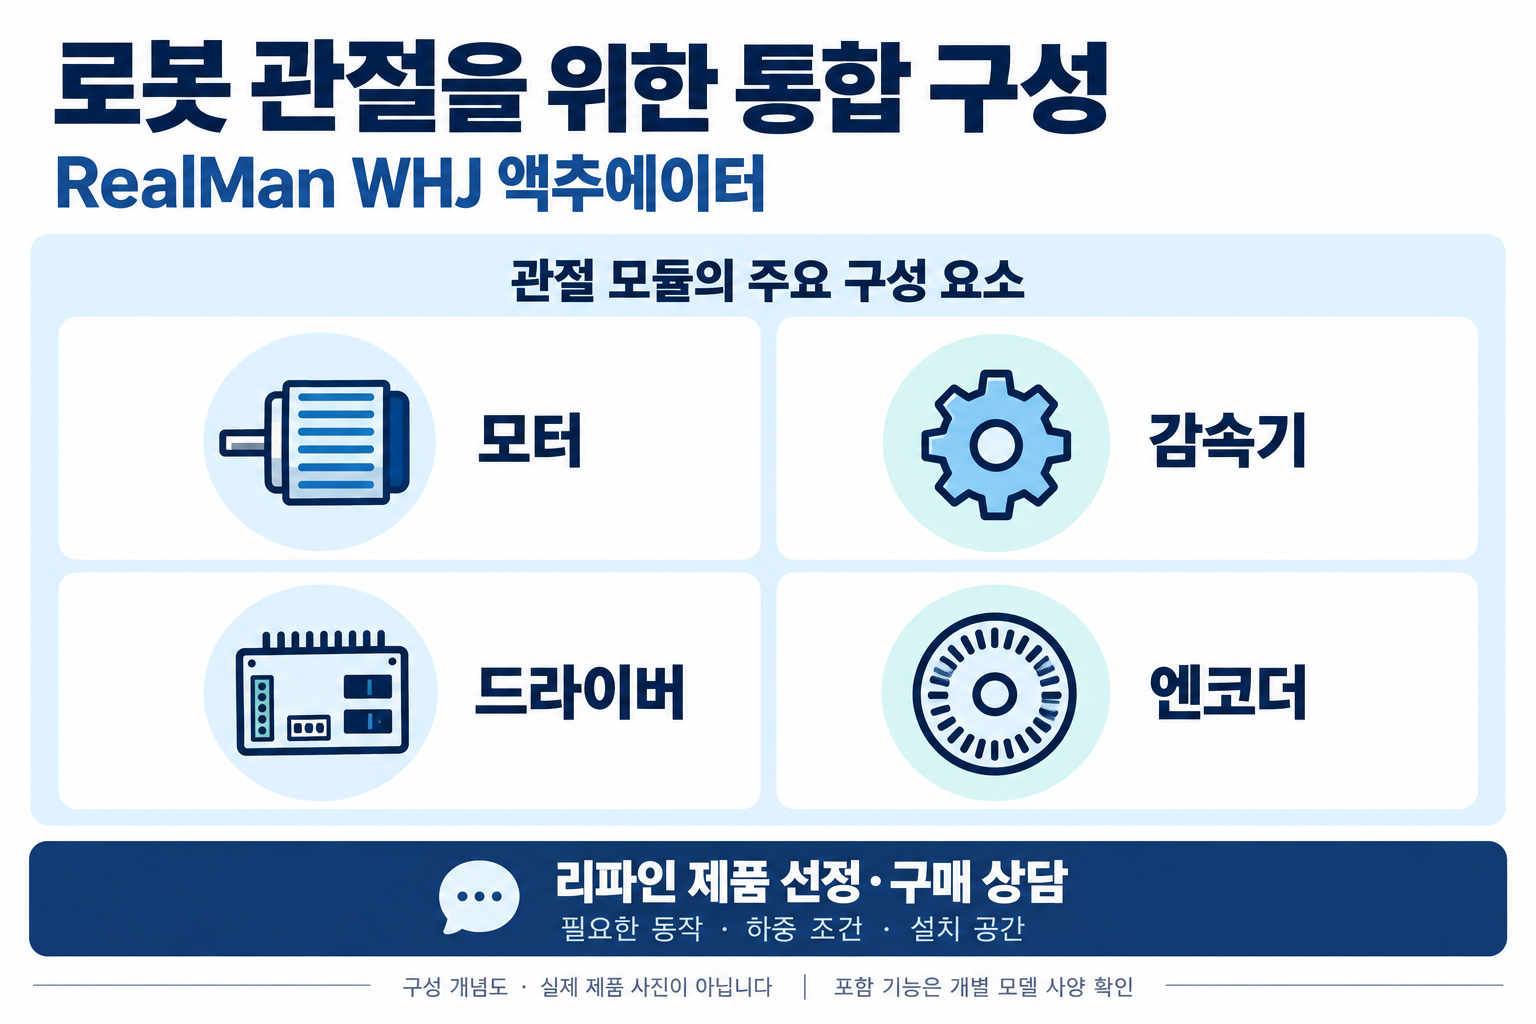
모터와 엔코더와 드라이버가 맡는 역할
위치 제어를 이해할 때는 세 가지 역할을 구분하면 쉽습니다.
- 모터: 전기 에너지를 회전 운동으로 바꿉니다.
- 엔코더: 회전 위치를 측정해 현재 상태를 확인할 수 있게 합니다.
- 드라이버: 명령과 피드백을 바탕으로 모터에 공급하는 전류 등을 조절합니다.
실제 제품에서는 이 부품들이 분리돼 있기도 하고, 하나의 모듈 안에 들어 있기도 합니다. 엔코더가 모터 쪽에 있는지 관절의 출력 쪽에 있는지에 따라서도 직접 측정하는 위치가 달라집니다.
따라서 사양표를 볼 때는 “엔코더가 있다”에서 한 걸음 더 나아가 어느 부분의 위치를 측정하는지 확인하면 좋습니다.
로봇 관절에는 통합형 액추에이터도 검토할 수 있습니다
리파인은 RealMan WHJ 로봇 액추에이터 모듈을 판매하고 있습니다.
RealMan은 WHJ 시리즈를 모터, 하모닉 감속기, 서보 드라이버, 모터 측과 출력 측 엔코더 등을 통합한 관절 모듈로 소개합니다. 로봇 관절을 설계한다면 이런 통합 구성이 필요한 움직임과 설치 조건에 맞는지 검토할 수 있습니다.
RealMan WHJ 공식 제품 자료: https://develop.realman-robotics.com/en/joints/parameter/
예를 들어 작은 회전 장치를 만드는 경우와 긴 로봇팔을 들어 올리는 경우는 필요한 조건이 다릅니다. 같은 각도로 움직여도 지탱할 무게, 회전축에서 무게중심까지의 거리, 움직이는 속도가 달라지기 때문입니다.
모듈을 고를 때는 다음 질문부터 정리해 보세요.
- 어느 각도 범위에서 얼마나 빠르게 움직여야 하나요?
- 움직일 부분의 무게와 회전축에서 무게중심까지의 거리는 어느 정도인가요?
- 움직인 뒤 하중을 지탱하며 머무는 시간이 있나요?
- 사용할 전원과 제어 장치, 통신 방식은 무엇인가요?
이 조건을 개별 모델의 토크·속도·제어 기능과 대조하면, 필요한 제품의 범위를 좁힐 수 있습니다.
필요한 움직임부터 리파인과 상담해 보세요
서보모터의 위치 제어는 목표와 현재 위치를 확인하고, 그 차이를 줄이도록 움직임을 조절하는 과정입니다. 로봇 관절에 적용할 때는 이 제어 기능과 함께 실제 하중을 움직이고 지탱할 수 있는지도 살펴야 합니다.
로봇 관절이나 회전 장치를 개발하고 계신다면 구현하려는 동작과 설치 공간, 하중 조건을 알려주세요. 리파인이 판매하는 RealMan WHJ 액추에이터 모듈의 제품 선정과 구매 상담을 도와드리겠습니다.
리파인 제품 및 상담 안내: https://products.refind.kr/
#서보모터 #서보모터원리 #위치제어 #로봇액추에이터 #로봇관절 #RealMan #WHJ #리파인