Refind Inc.
로봇 비전, 물체의 위치가 달라져도 협동로봇이 집을 수 있을까요?
관리자 · 2026년 10월 26일
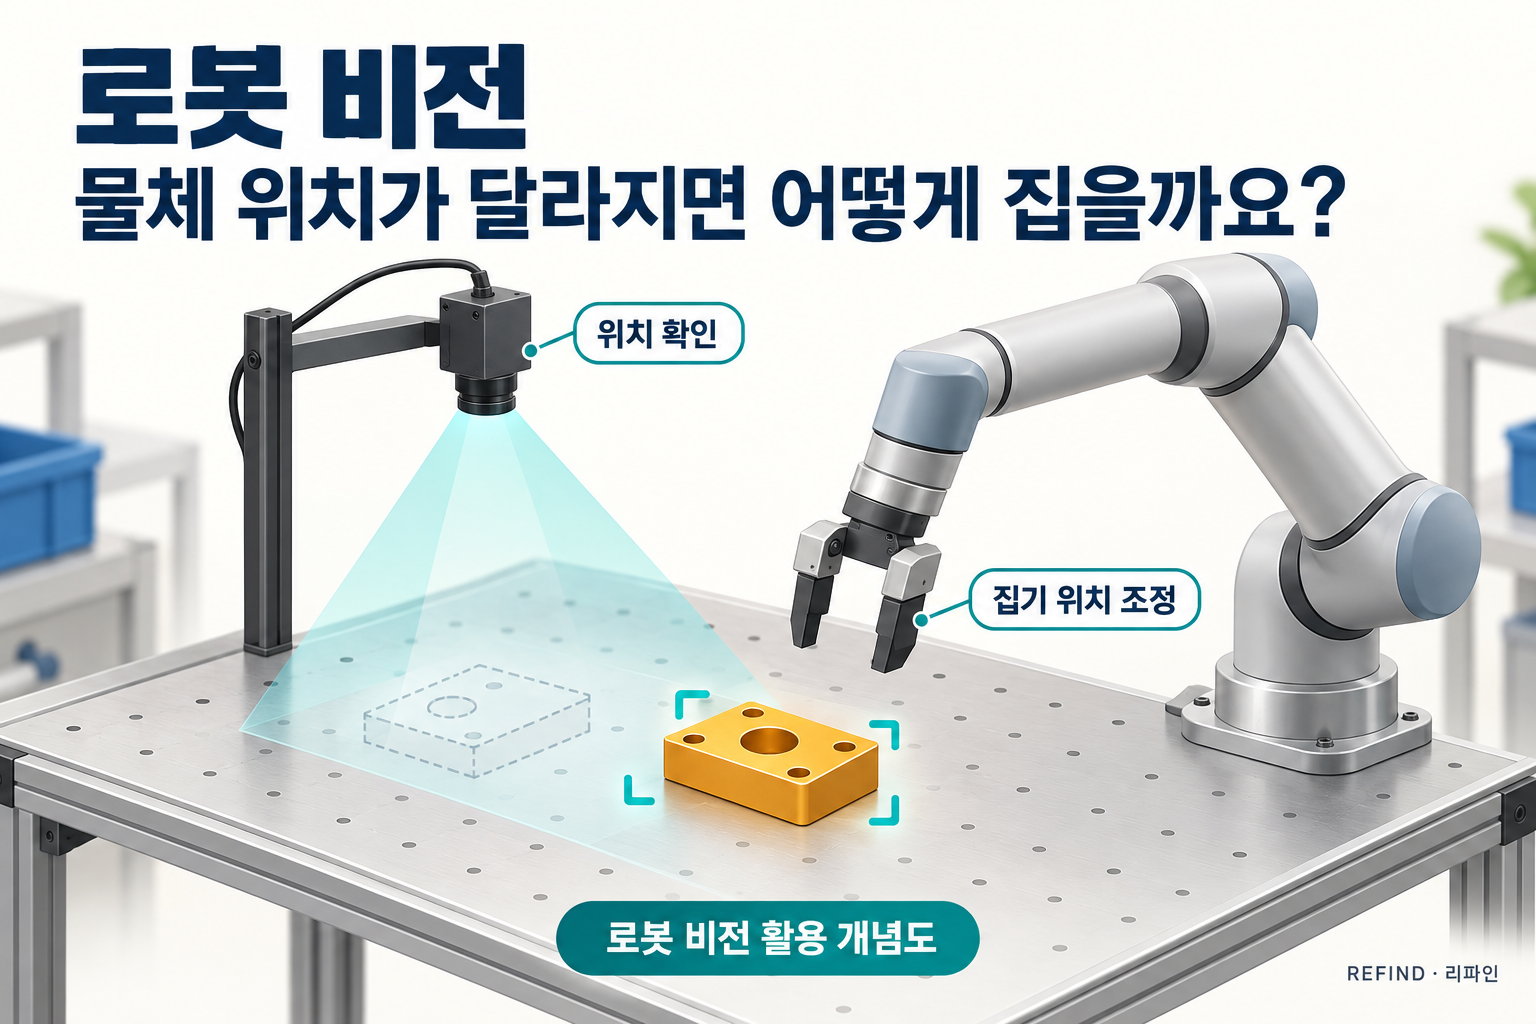
부품을 집어 옮기는 로봇을 도입하려는데, 부품이 매번 조금씩 다른 위치에 놓인다면 어떨까요?
로봇 비전을 활용하면 물체의 위치를 확인해 집는 위치를 조정하는 구성을 만들 수 있습니다. 이를 위해서는 카메라 영상에서 물체를 찾는 기능과, 그 정보를 로봇의 움직임으로 연결하는 과정이 함께 필요합니다.
안녕하세요. 리파인입니다. 이번 글에서는 로봇 비전의 역할과 RealMan의 RM 협동로봇을 활용해 비전 작업을 검토할 때 확인할 내용을 쉽게 살펴보겠습니다.

리파인 협동로봇 RM65
정해진 위치로 이동하는 작업에서 달라지는 점
트레이의 정해진 칸에 놓인 부품을 집는 상황을 생각해 보겠습니다. 부품이 같은 위치와 방향으로 공급된다면, 미리 설정한 집기 위치를 활용하는 구성을 검토할 수 있습니다.
하지만 부품이 옆으로 밀리거나 비스듬히 돌아가 있다면 이야기가 달라집니다. 로봇이 전에 설정한 위치로 이동해도 그리퍼가 물체와 맞지 않을 수 있습니다.
이때 로봇 비전은 지금 물체가 어디에 있고, 어떤 방향으로 놓여 있는지 확인하는 데 활용됩니다. 작업에 필요한 정보를 영상에서 얻고, 이를 바탕으로 접근할 위치와 자세를 계산하는 것입니다.
카메라가 찾은 위치를 로봇이 이해하려면
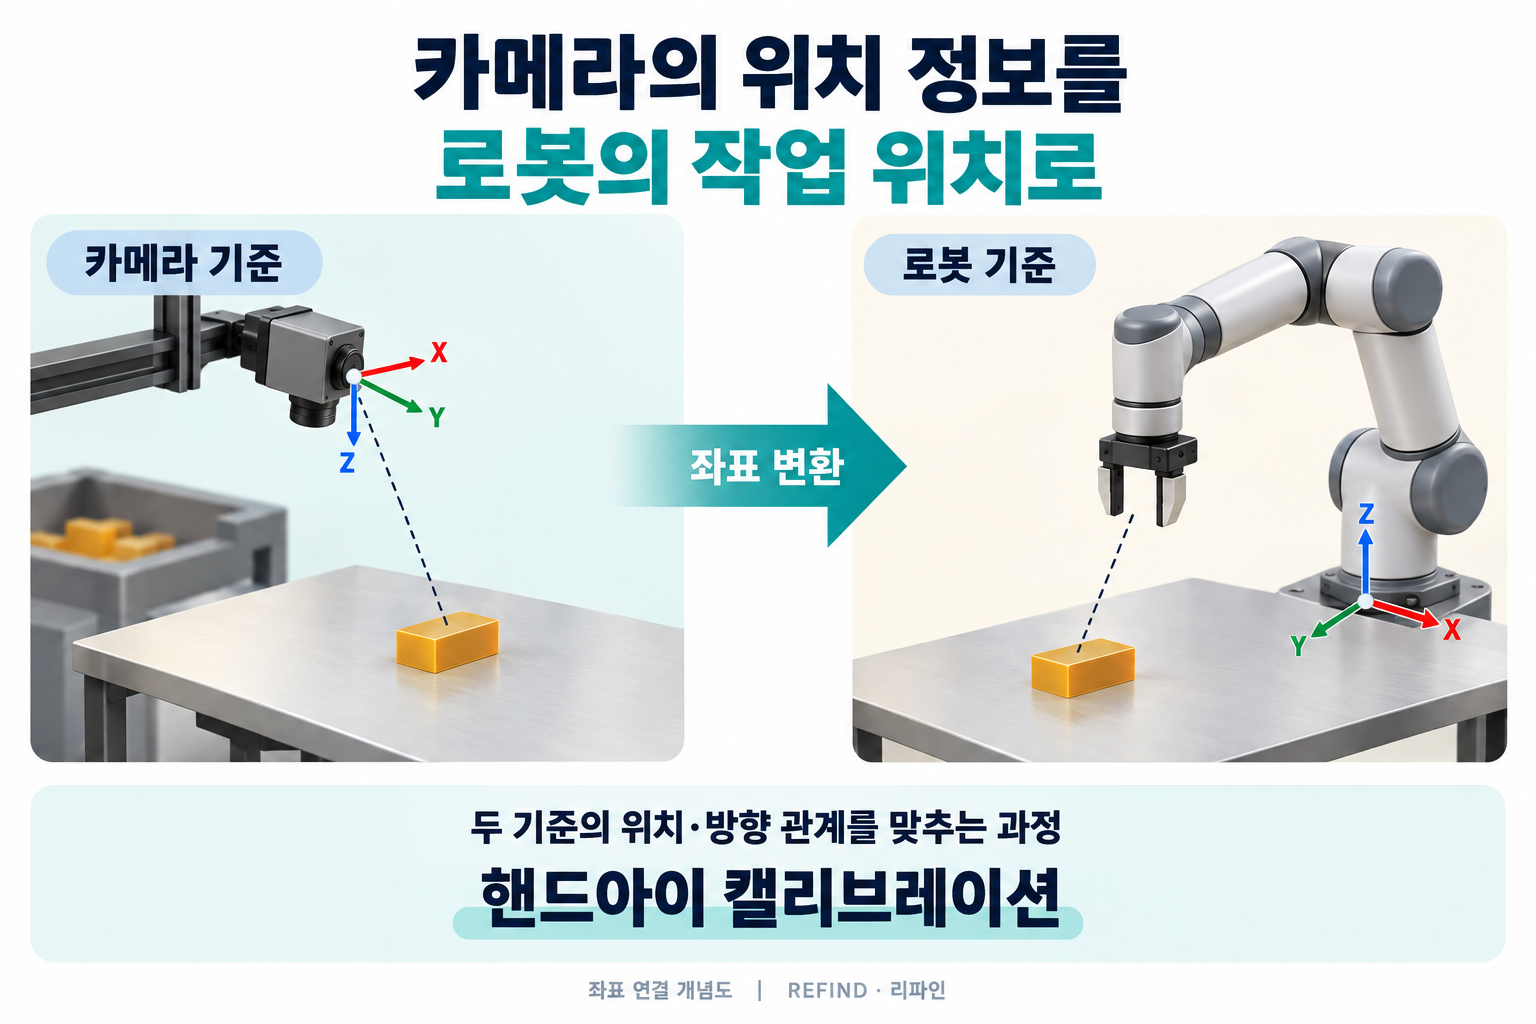
사진에서 물체를 찾았다고 곧바로 로봇이 그곳으로 움직일 수 있는 것은 아닙니다. 영상 속 위치와 실제 작업 공간의 위치를 연결해야 합니다.
쉽게 말해, 카메라가 알려주는 여기가 로봇을 기준으로는 어디인지 맞춰야 합니다.

리파인 협동로봇 RM65
카메라와 로봇 사이의 위치·방향 관계를 구하는 과정을 핸드아이 캘리브레이션이라고 합니다. RealMan도 공식 개발 자료에서 카메라로 찾은 대상을 로봇이 집을 수 있도록 두 좌표계의 관계를 구하는 방법을 설명합니다.
[RealMan 좌표 보정 자료]
(https://develop.realman-robotics.com/en/AI/developerGuide/hand/)
카메라 설치 방식도 함께 고려합니다. 로봇팔 끝에 장착해 팔과 함께 움직일 수도 있고, 작업대 위의 고정된 위치에 설치할 수도 있습니다. 어느 방식이 적합한지는 촬영할 영역과 로봇의 움직임, 설치 공간에 따라 달라집니다.
물체를 찾은 다음에는 집는 동작을 정합니다
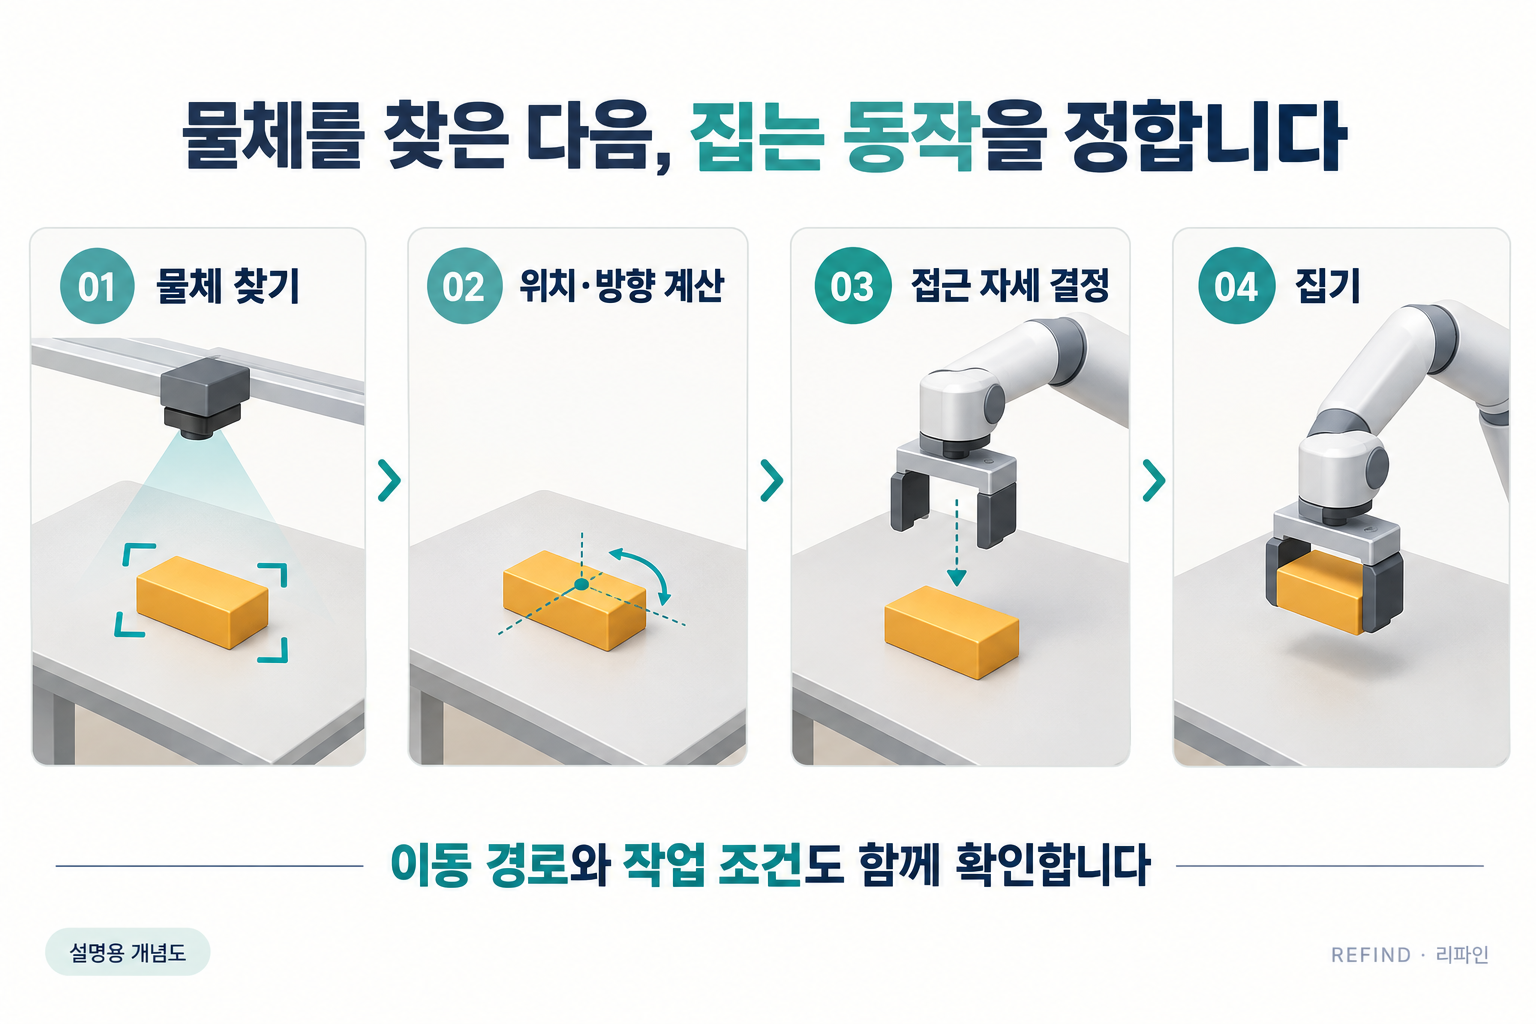
예를 들어 작업대에 놓인 부품을 위에서 내려가 집는다면, 다음 순서로 생각할 수 있습니다.
1. 영상에서 집을 물체를 찾습니다.
2. 물체의 위치와 필요한 높이·방향 정보를 구합니다.
3. 로봇을 기준으로 접근 위치와 그리퍼 자세를 계산합니다.
4. 이동 경로와 작업 조건을 확인한 뒤 집는 동작을 수행합니다.

리파인 협동로봇 RM65
RealMan의 비전 기반 수직 집기 예제는 물체 위치·높이·윤곽 정보를 이용해 접근 위치와 그리퍼 각도 등을 계산하는 흐름을 소개합니다. 깊이 영상, 카메라 정보, 로봇 자세, 그리퍼 길이, 좌표 보정 결과 등을 입력으로 사용합니다.
[RealMan 비전 기반 수직 집기 자료](https://develop.realman-robotics.com/en/AI/developerGuide/verticalGrab/)
따라서 비전 피킹을 검토할 때는 물체 인식뿐 아니라, 그리퍼가 어느 방향으로 접근해 어디를 잡을지까지 함께 정해야 합니다.
RM 협동로봇으로 검토할 수 있는 구성
리파인은 RealMan RM 협동로봇을 판매하고 있습니다. 로봇 비전을 활용한 작업을 계획하고 있다면, 필요한 하중과 작업 범위에 맞는 로봇팔부터 검토할 수 있습니다.
RealMan 개발자 센터에는 RM 로봇팔과 비전을 결합하기 위한 물체 인식·영역 분리·위치와 방향 추정·추적 등의 개발 자료가 공개돼 있습니다. 연구나 시스템 개발을 위한 참고 자료로 활용할 수 있습니다.
[RealMan AI 개발 자료](https://develop.realman-robotics.com/en/AI/summarize/)
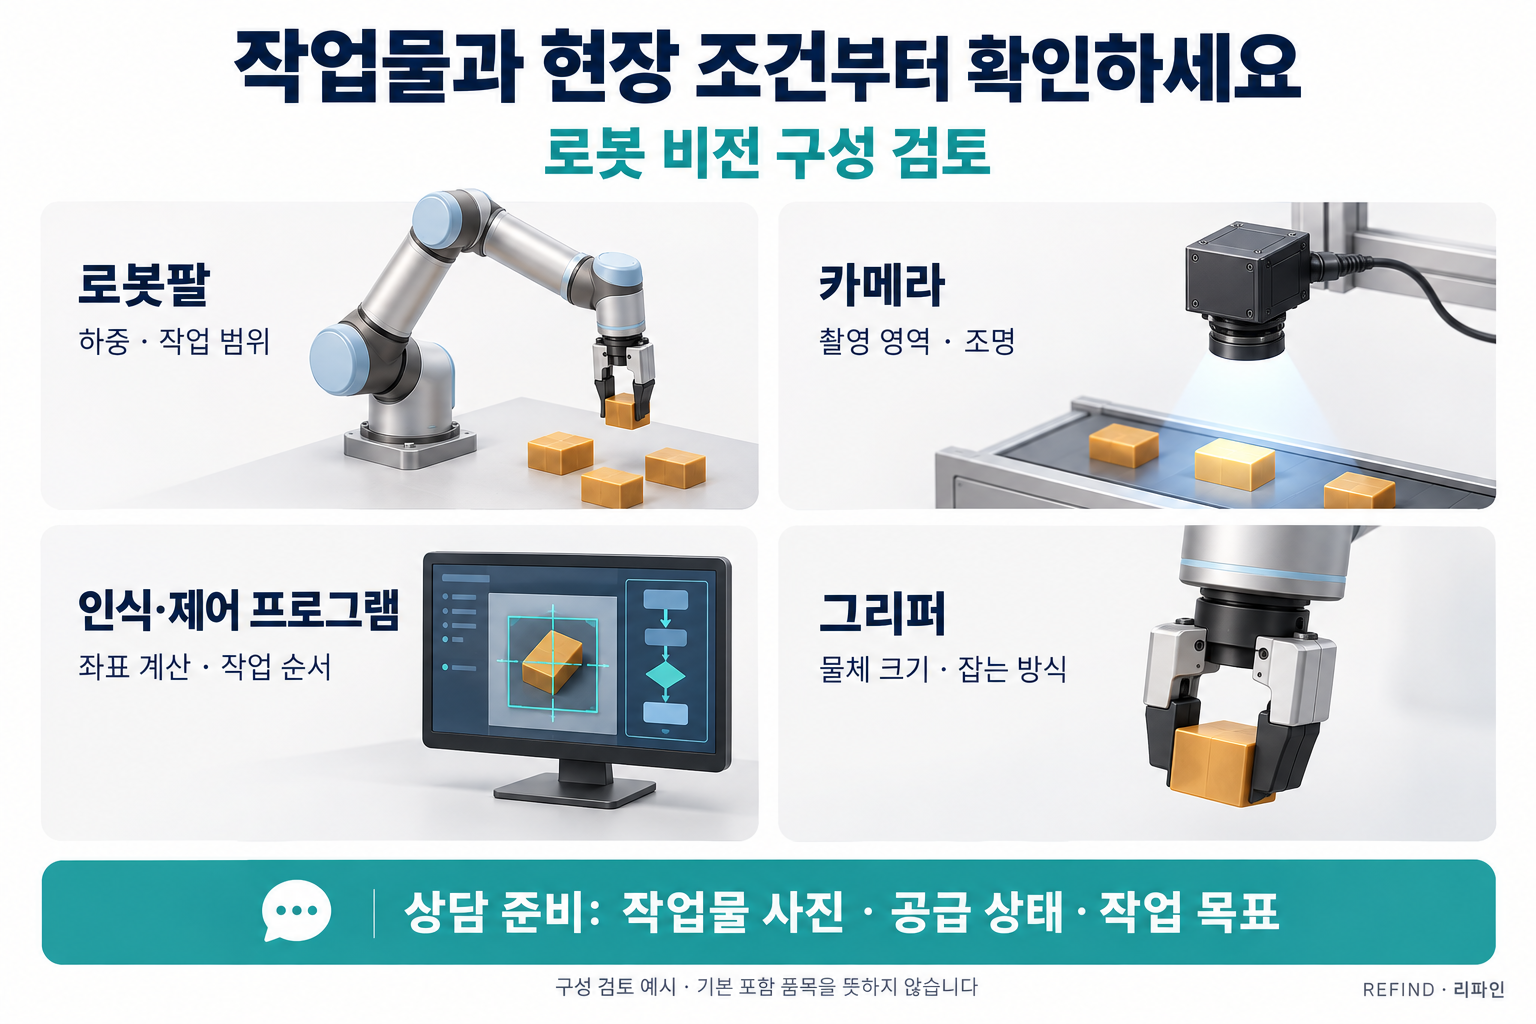
제품 구성은 역할별로 나누어 보면 이해하기 쉽습니다.
구성 | 검토할 역할 |
|---|---|
RM 협동로봇 | 필요한 위치와 자세로 이동 |
카메라와 촬영 환경 | 작업물을 구분할 수 있는 영상 확보 |
인식·좌표 계산 프로그램 | 물체 정보와 로봇의 작업 위치 연결 |
그리퍼와 연결 부품 | 대상 물체를 잡고 유지 |
작업 제어 프로그램 | 촬영·이동·집기 순서와 실패 시 대응 관리 |
공식 예제는 지정된 장비와 설치·작업 조건을 전제로 합니다. 로봇팔 구매에 카메라와 비전 소프트웨어가 기본 포함되는지, 사용할 모델과 개발 환경에 적용할 수 있는지, 현장 연동과 검증을 어디까지 진행할지는 별도로 확인해야 합니다.
상담 전에 물체가 어떻게 놓이는지 알려주세요
같은 부품이라도 하나씩 떨어져 놓이는 경우와 여러 개가 겹쳐 쌓이는 경우는 검토 조건이 다릅니다. 높이가 일정한지, 방향이 얼마나 바뀌는지에 따라서도 필요한 정보와 집기 방법이 달라집니다. 로봇 비전 적용을 문의하실 때는 다음 내용을 준비해 주세요.
- 작업물: 크기·무게·재질과 실제 사진
- 공급 상태: 위치와 방향의 변화, 겹침 여부
- 촬영 환경: 조명과 반사, 카메라를 설치할 공간
- 작업 목표: 어디로 옮길지, 필요한 작업 속도와 완료 기준
- 보유 장비: 카메라·그리퍼·제어용 PC 등 기존 구성

리파인 협동로봇 RM65
현재 작업을 보여주는 짧은 영상도 조건을 파악하는 데 도움이 됩니다. 물체를 찾지 못하거나 집기에 실패했을 때 어떻게 처리할지도 함께 정하면 개발 범위를 구체화할 수 있습니다.
리파인에 작업 대상과 현장 조건을 알려주세요.
RM 협동로봇의 제품 선정·구매 상담과 함께, 비전 연동을 위해 추가로 확인할 구성과 개발 범위를 정리하겠습니다.
#로봇비전 #협동로봇 #RM협동로봇 #비전피킹 #로봇카메라 #RealMan #리파인