Refind Inc.
PLC 제어란? 센서·컨베이어·로봇은 어떻게 작업 순서를 맞출까요?
관리자 · 2026년 11월 9일
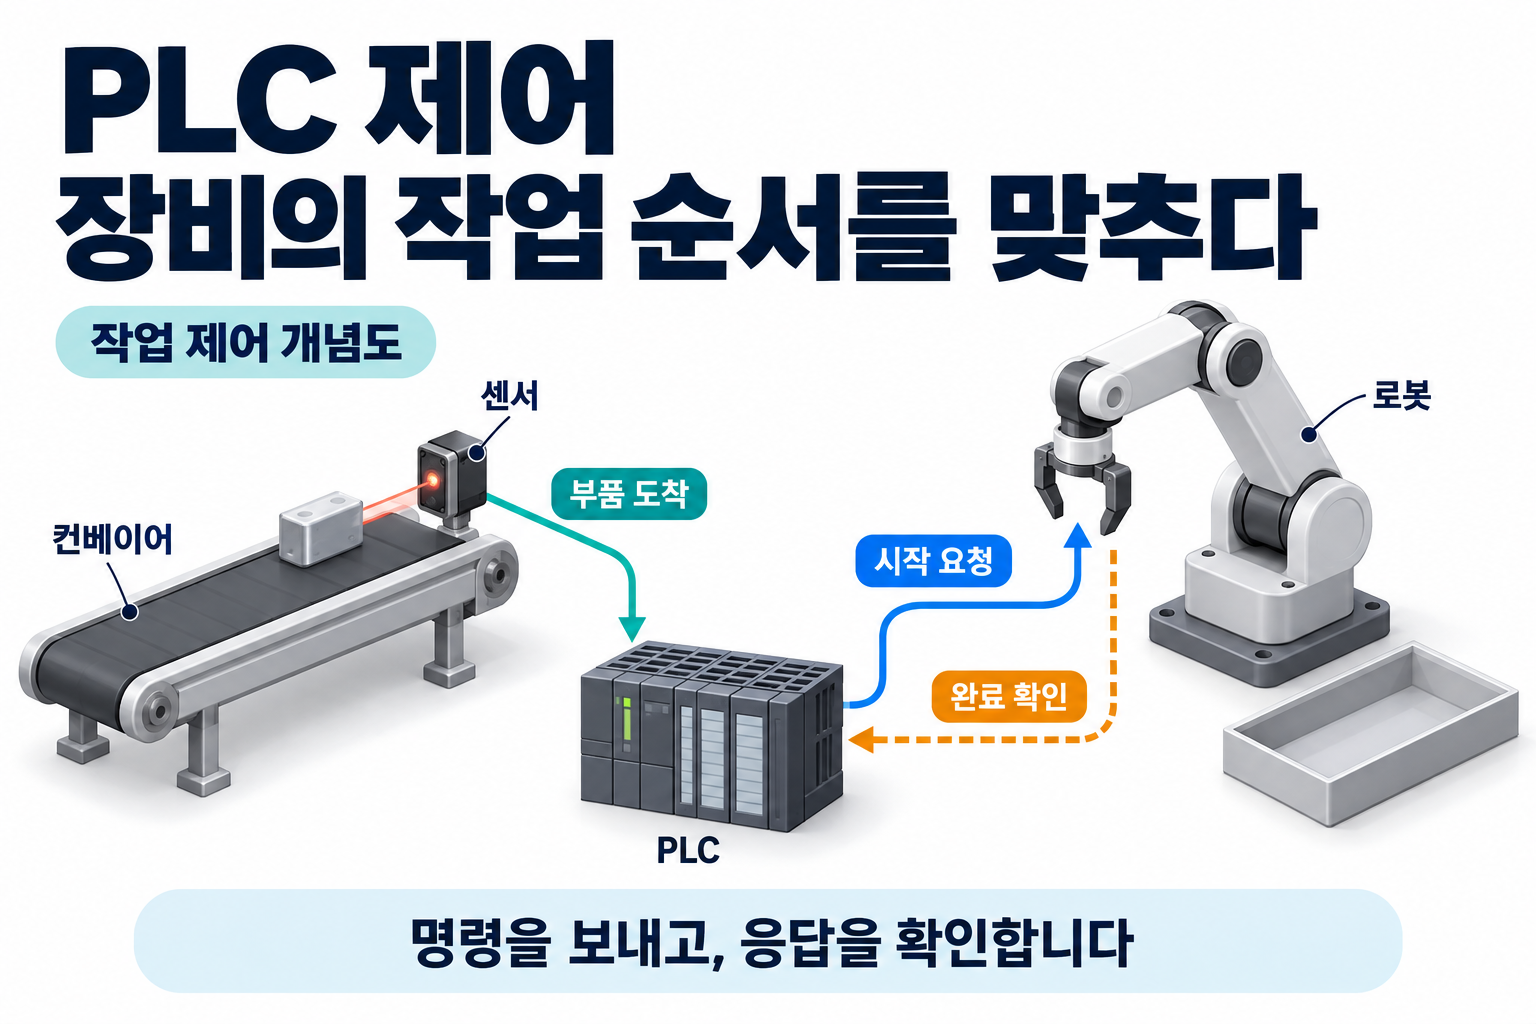
안녕하세요. 리파인입니다. 컨베이어가 부품을 옮기고, 로봇이 그 부품을 집어 트레이에 놓는 장면을 떠올려 보세요. 각각의 장비가 잘 움직이는 것만으로는 작업이 이어지지 않습니다.
부품이 도착했는지, 로봇이 작업할 준비가 됐는지, 다음 부품을 보내도 되는지를 확인해야 합니다. PLC 제어는 센서와 장비의 신호를 받아, 정해진 프로그램에 따라 다음 동작을 결정하는 데 사용됩니다. 이번 글에서는 부품을 하나씩 집어 옮기는 예시로 그 역할을 살펴보겠습니다.
PLC는 신호를 읽고 다음 동작을 결정합니다
PLC는 프로그램에 따라 장치를 제어하는 산업용 제어기입니다. 입력은 센서나 다른 장비에서 받는 정보입니다.
출력은 프로그램의 판단 결과에 따라 외부 장치로 보내는 신호입니다. OMRON도 PLC를 입력 신호와 사용자 프로그램을 바탕으로 출력 장치를 제어하는 장치로 설명합니다.
[OMRON PLC 기초 설명]
(https://www.ia.omron.com/support/guide/26/introduction.html)
예를 들어 센서가 부품을 감지하면 PLC는 그 정보를 읽습니다. 프로그램에서 정한 조건이 충족되면 컨베이어 구동 장치에 정지 명령을 보내고, 로봇의 준비 상태를 확인한 뒤 작업을 요청하는 식입니다.
이때 센서는 부품이 있다는 정보를 제공하고, PLC 프로그램은 그 정보를 어떤 동작과 연결할지 정합니다.
부품 하나를 옮기는 순서로 보면 쉽습니다
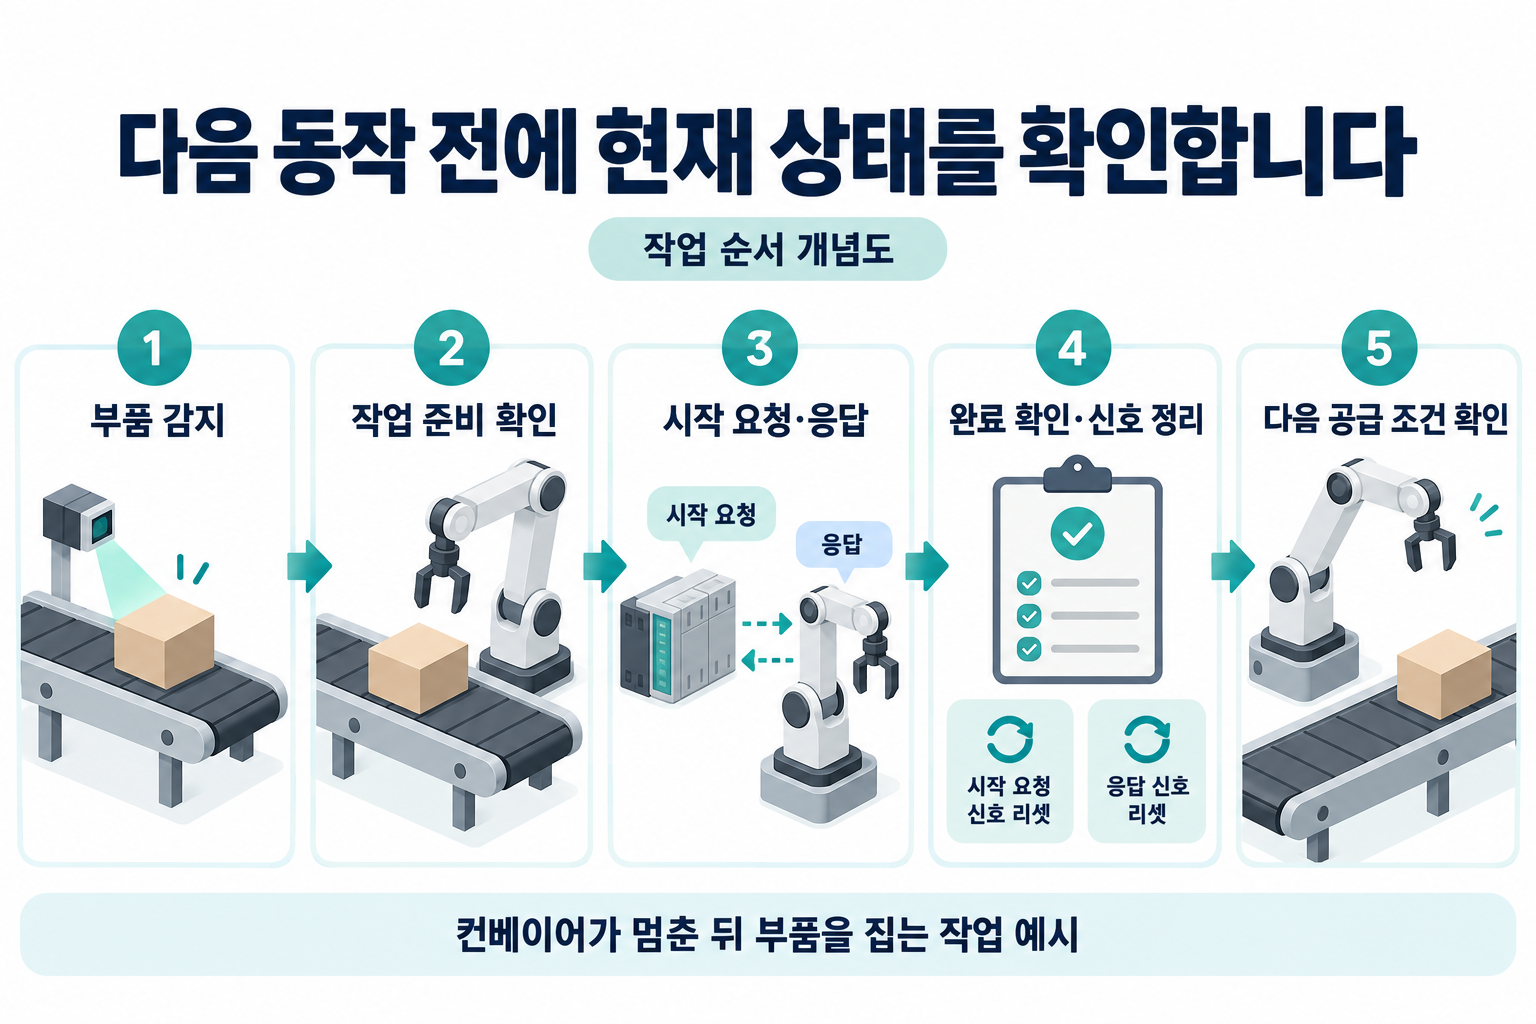
아래는 컨베이어를 멈춘 상태에서 로봇이 부품을 집는 작업의 예시입니다. 실제 설비의 제어 순서와 신호 구성은 장비에 맞춰 설계해야 합니다.
확인하는 내용 | 다음 동작 |
센서가 부품 도착을 감지했는가? | 정해진 위치에 멈추도록 컨베이어 구동 장치에 요청 |
컨베이어 정지 등 작업 조건과 로봇 준비 상태가 충족됐는가? | 로봇에 이번 작업의 시작 요청 |
로봇이 요청을 받아 작업을 시작했는가? | 중복 요청을 막고 진행 상태 확인 |
이번 작업의 완료 조건을 충족했는가? | 완료 응답을 확인하고 요청·응답 상태 정리 |
로봇이 공급 동선을 벗어나는 등 다음 공급 조건이 충족됐는가? | 다음 부품 공급 |
핵심은 한 장비의 상태를 확인한 뒤 다음 장비의 동작으로 이어가는 것입니다.
실제 제조사 문서에도 PLC가 로봇의 준비 상태를 확인해 시작을 요청하고, 로봇의 운전 응답을 확인한 뒤 요청 신호를 해제하는 예가 나옵니다. 세부 신호 이름과 절차는 제품마다 다릅니다.
[미쓰비시전기 로봇 매뉴얼, 인쇄면 15-171]
시작 요청과 완료 신호는 다른 정보입니다
PLC가 작업을 시작하세요라고 신호를 보냈다고 해서 로봇이 이미 부품을 옮긴 것은 아닙니다.
로봇이 요청을 받았는지, 실제로 작업을 시작했는지, 정해진 단계까지 끝냈는지는 구분해서 확인해야 합니다. 이렇게 요청과 응답을 주고받는 절차를 흔히 핸드셰이크라고 부릅니다.
예를 들어 이전 작업에서 나온 완료 신호가 계속 켜져 있다면, 새 작업을 시작하면서 이를 다시 완료로 읽을 수 있습니다. 따라서 이번 요청에 대한 응답인지 확인하고, 다음 작업 전에 신호를 정리하는 규칙이 필요합니다.
완료의 의미도 정해야 합니다. 로봇의 이동 프로그램이 끝난 것과 부품이 트레이에 제대로 놓인 것은 별개의 확인 항목일 수 있습니다.
배치 성공까지 확인해야 하는 작업이라면 센서나 검사 장치 등으로 그 결과를 판별할 구성이 필요합니다.
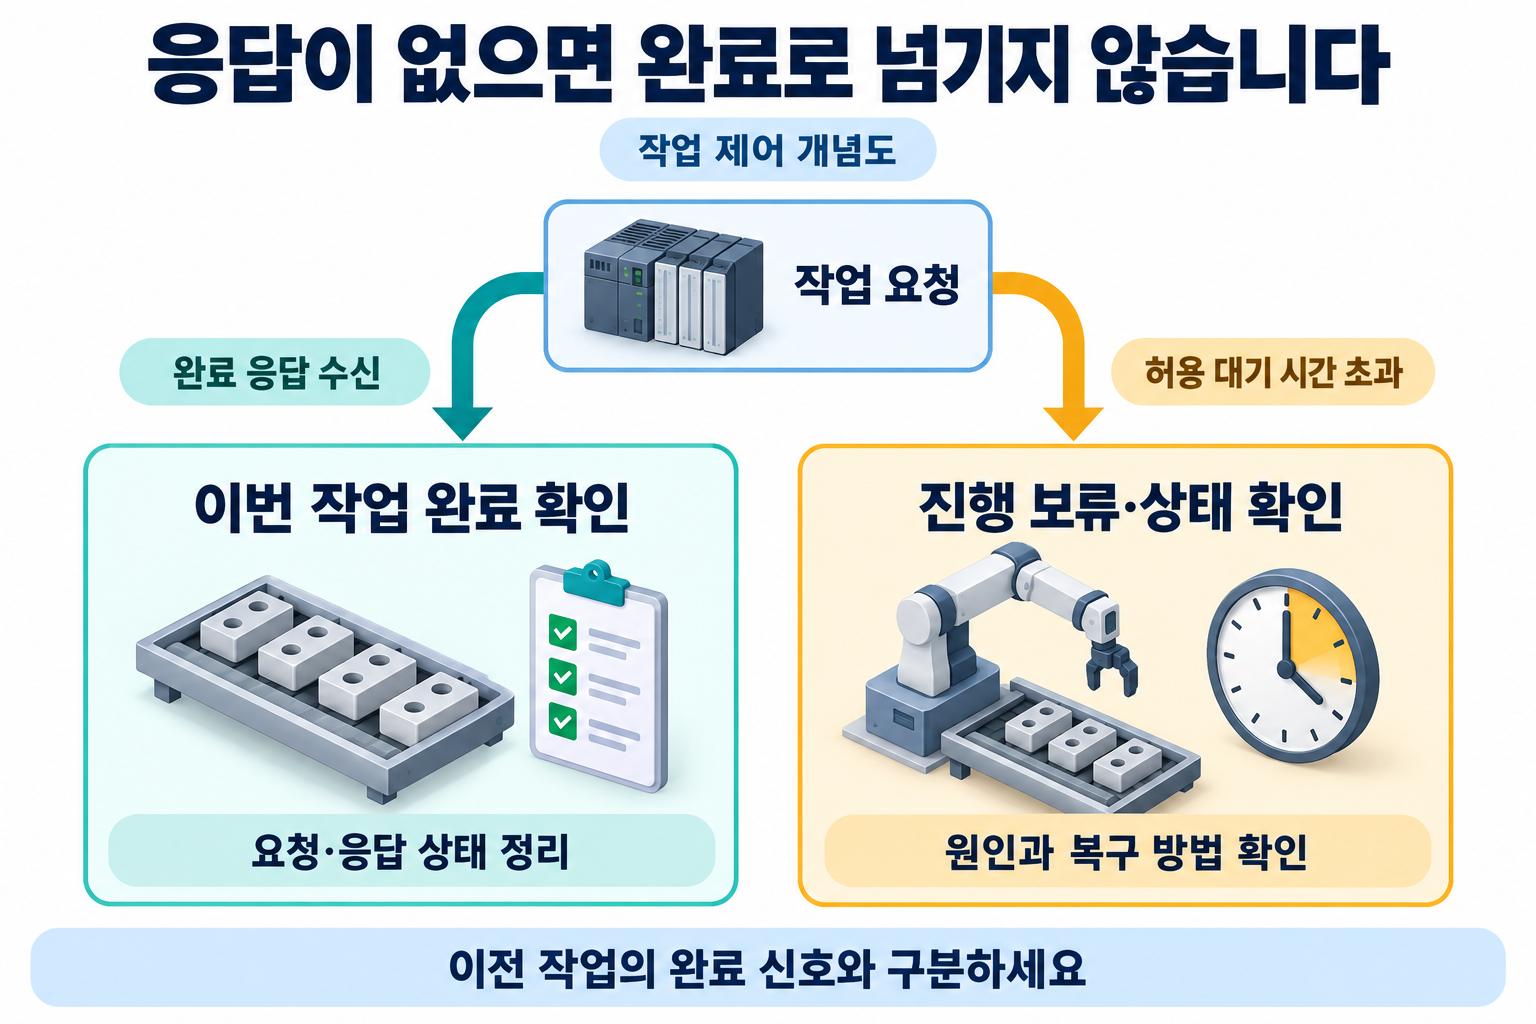
완료 응답이 오지 않으면 어떻게 할까요?
작업 중 부품을 놓치거나, 로봇이 멈추거나, 통신에 문제가 생기면 예상한 응답이 오지 않을 수 있습니다.
이때 일정 시간이 지났다는 이유만으로 완료 처리해 다음 부품을 보내면 작업 상태가 서로 맞지 않을 수 있습니다. 허용된 대기 시간을 넘겼을 때는 다음 단계 진행을 보류하고, 어떤 응답을 기다리는 중인지 알리는 처리를 설계합니다.
복구 후에도 처음부터 다시 할지, 중단된 단계부터 이어갈지 확인해야 합니다. 로봇의 위치와 남아 있는 부품 상태가 달라질 수 있기 때문입니다.
여기서 설명하는 것은 일반적인 작업 순서 제어입니다. 비상정지와 사람의 접근 감지 같은 안전 기능은 해당 설비에 필요한 안전 제어 구성으로 별도 검토해야 합니다.
RM 로봇팔과 연결할 때는 무엇을 확인할까요?
리파인에서 취급하는 RealMan RM 로봇팔을 주변 설비와 연결할 때도, 필요한 신호와 지원되는 인터페이스부터 살펴보면 됩니다.
RealMan의 Gen 3 제어기 공식 문서에는 디지털 입출력 설정과 Modbus-RTU 관련 설정이 안내되어 있습니다.
온라인 프로그래밍 문서에는 디지털 입력 조건을 기다리거나 출력 상태를 설정하는 기능도 설명돼 있습니다.
[RealMan 외부 인터페이스 안내]
(https://develop.realman-robotics.com/en/robot/teachingPendant/externalInterface/) · [RealMan 온라인 프로그래밍 안내](https://develop.realman-robotics.com/en/robot/teachingPendant/onlineCode/)
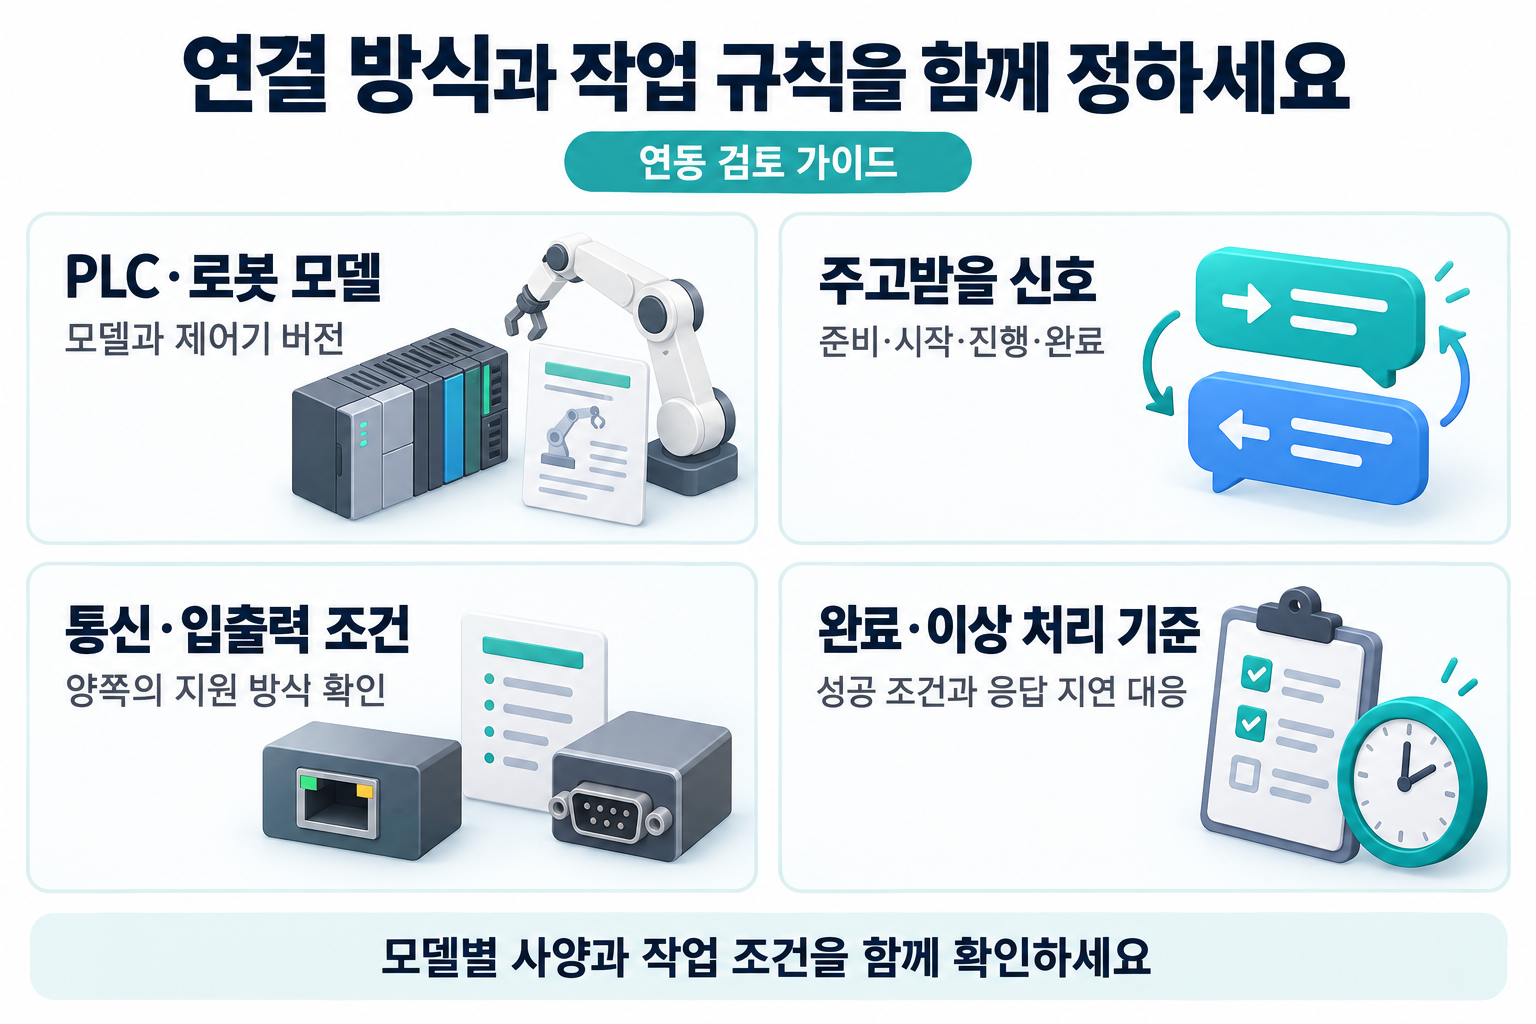
이러한 기능을 어떤 작업 신호로 사용할지는 프로그램과 설비 구성에서 정해야 합니다. 사용할 RM 모델과 제어기 세대, 소프트웨어 버전에 적용되는 문서를 확인하는 것도 중요합니다.
PLC와 로봇 양쪽에 통신 기능이 있다고 해서 연결 설정과 작업 순서가 자동으로 만들어지는 것은 아닙니다. 어떤 정보를 주고받고, 그 정보가 들어왔을 때 무엇을 할지까지 정해야 합니다.
리파인에 적용 검토를 문의하실 때
부품을 어디에서 받아 어디에 놓을지, 현재 사용하는 PLC와 주변 장비가 무엇인지 알려주세요.
PLC 모델명, 사용할 RM 모델, 부품 감지 방법, 주고받으려는 신호를 함께 정리하면 연결 조건을 검토하기 좋습니다. 작업 성공을 판단할 기준과 오류 발생 시 원하는 대응 방식도 중요한 정보입니다.
리파인은 취급 제품의 사양을 기준으로 확인할 연결 조건과 추가 개발·검토 사항을 안내하겠습니다.
[리파인 RM 협동로봇 제품 및 상담 안내](https://products.refind.kr/products/collaborative-robot)
로봇 제품과 개발 이야기, 현장 소식은 리파인 링크드인에서도 만나보실 수 있습니다. 채널을 팔로우하고 다음 소식을 받아보세요.
[리파인 링크드인 방문하기](https://www.linkedin.com/company/71602571)
#PLC제어 #PLC #로봇제어 #공장자동화 #RM로봇 #리파인