Refind Inc.
협동로봇과 산업용 로봇의 차이, 우리 작업에는 무엇이 맞을까?
관리자 · 2026년 9월 29일
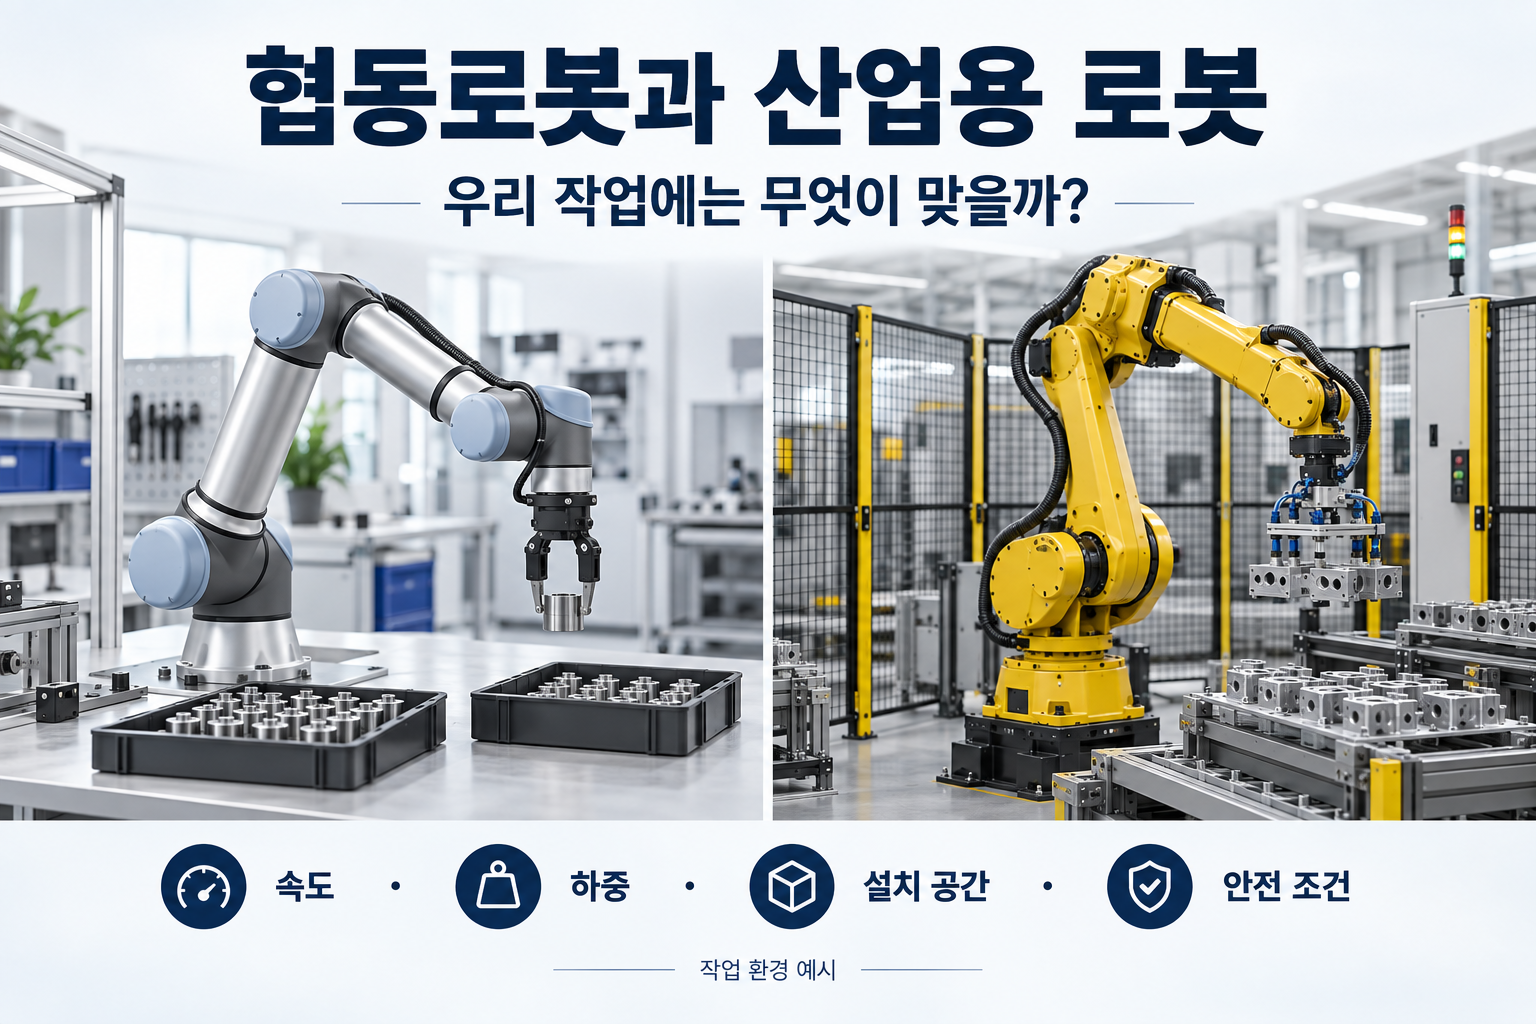
반복해서 부품을 집어 옮기는 작업, 가공이 끝난 제품을 꺼내는 작업, 검사 장비 앞에 제품을 놓는 작업.
이런 공정을 자동화하려고 알아보면 협동로봇과 산업용 로봇 중 무엇을 선택해야 할지 고민하게 됩니다.
우리 작업에 필요한 것은 빠른 처리 속도일까요? 작업자가 자주 접근할 수 있는 구성일까요? 아니면 제품이 바뀔 때 쉽게 작업을 변경하는 것일까요?
선택하려면 먼저 작업물의 무게, 이동 거리, 목표 작업 시간, 사람의 동선을 살펴봐야 합니다.
1. 협동로봇과 산업용 로봇은 어떻게 구분할까요?
협동로봇도 산업용 로봇의 한 종류입니다. 이 글에서는 비교를 위해 협동로봇과 일반적인 산업용 로봇으로 구분하겠습니다.
여기서 중요한 점은 협동로봇이라는 이름만으로 작업 전체의 안전이 보장되지는 않는다는 것입니다.
로봇 끝에 날카로운 공구가 달려 있거나, 무거운 작업물을 옮기거나, 주변 설비 사이에 끼일 수 있는 공간이 있다면 이러한 위험도 함께 검토해야 합니다.
제조사 역시 로봇 본체뿐 아니라 공구·작업물·주변 설비를 포함한 작업 전체의 위험성 평가를 안내합니다.
출처: Universal Robots 위험성 평가 안내
따라서 사람이 어떤 방식으로 작업에 참여하는지, 로봇이 어떤 조건에서 움직이는지까지 살펴봐야 합니다.
2. 속도·하중·공간·안전 조건을 비교해 보세요
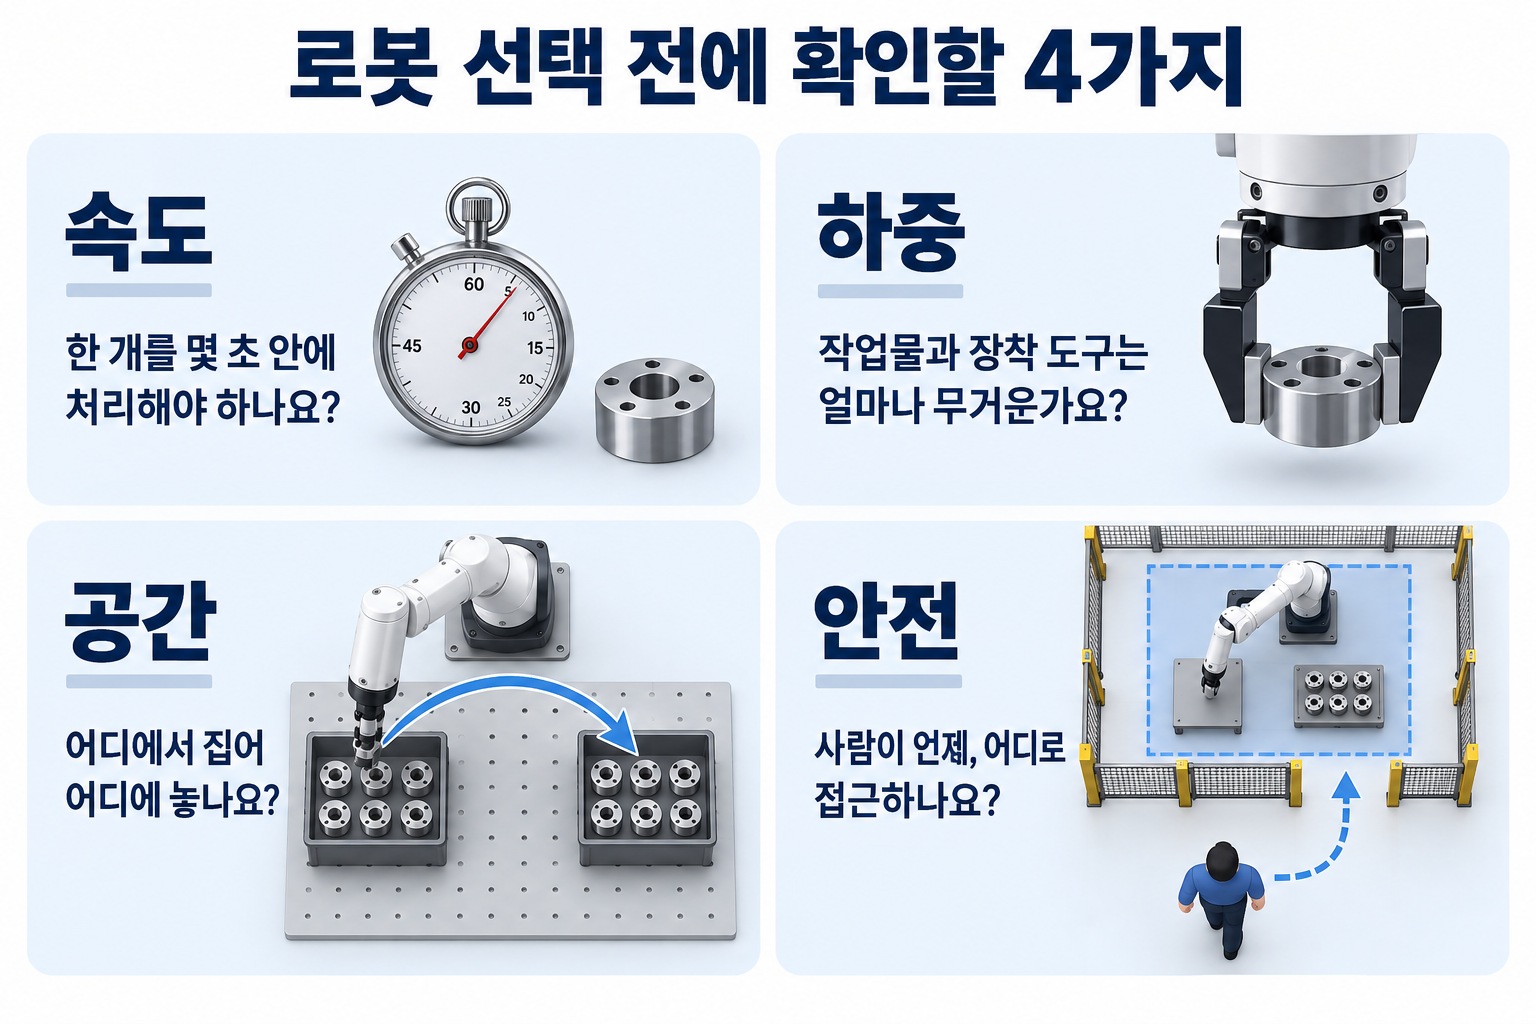
작업 속도: 한 개를 처리하는 데 얼마나 걸리나요?
사양표의 최고 속도만으로 실제 생산량을 판단하기는 어렵습니다.
부품을 옮기는 작업에도 여러 단계가 있습니다.
집는 위치로 이동 → 부품 잡기 → 이동 → 내려놓기 → 다음 작업 준비
그리퍼가 부품을 잡는 시간, 설비의 문이 열리는 시간, 검사 완료를 기다리는 시간까지 합쳐야 실제 처리 시간이 나옵니다.
예를 들어 한 개를 10초 안에 처리해야 한다면, 이 전체 동작이 10초 안에 가능한지를 확인해야 합니다.
하중: 작업물 무게만 계산하면 될까요?
로봇이 들어야 하는 것은 작업물만이 아닙니다. 손목에 장착하는 그리퍼와 연결 부품도 함께 고려해야 합니다.
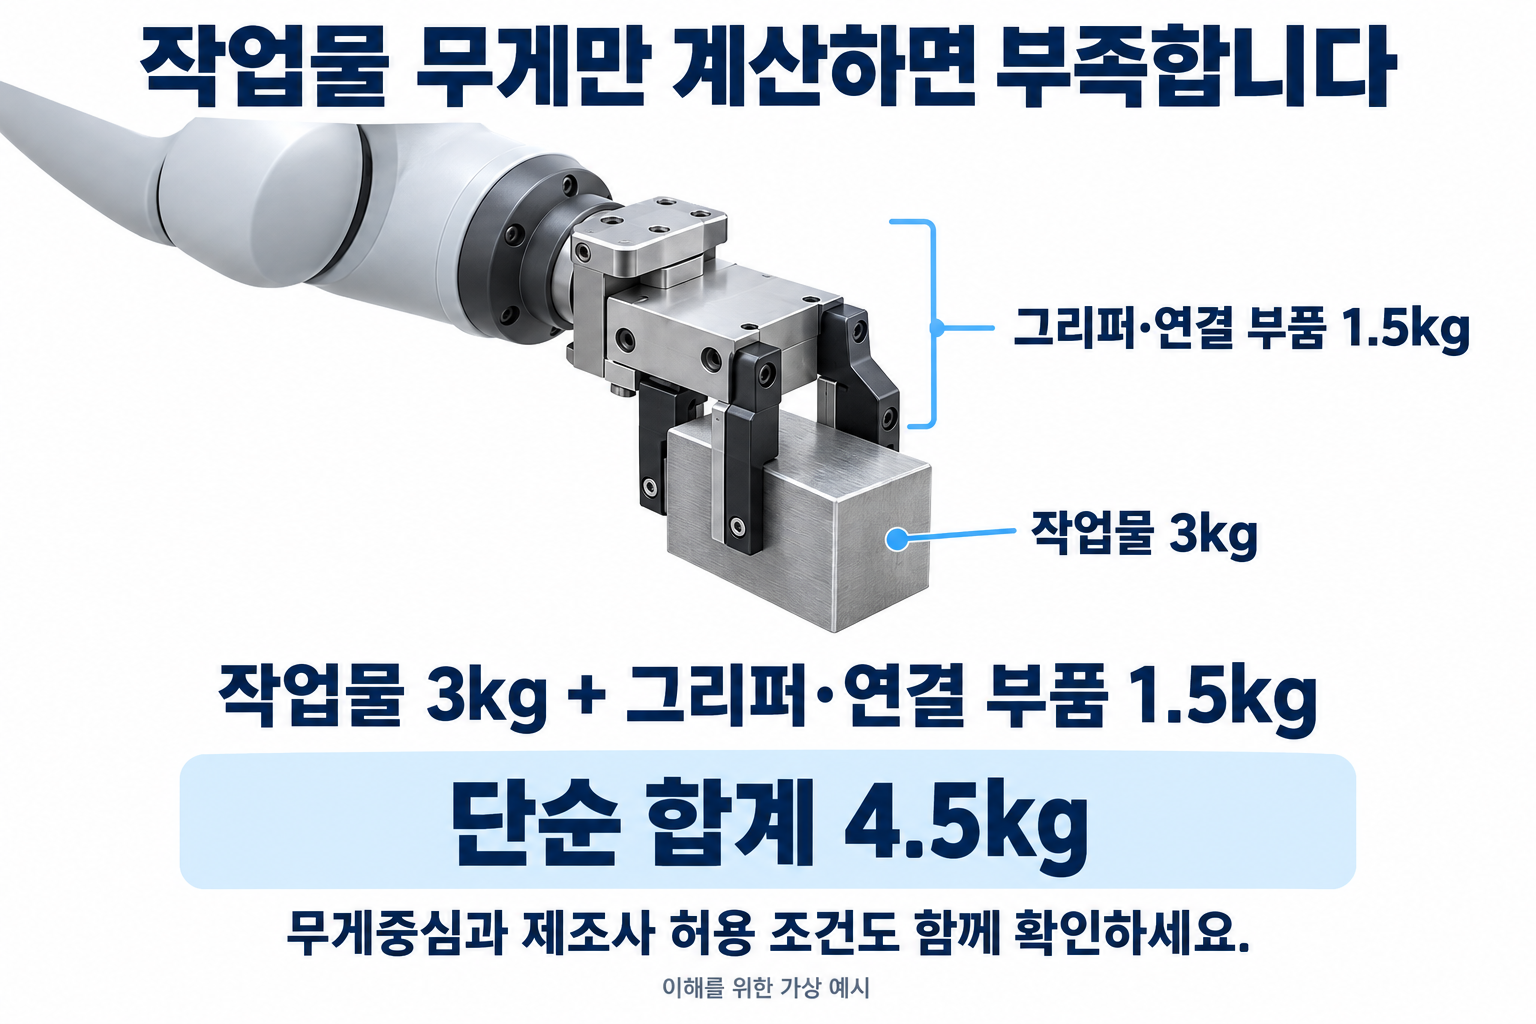
작업물이 3kg이고 그리퍼와 연결 부품이 1.5kg이라면 단순 합계만으로도 4.5kg입니다. 여기에 무게중심과 장착 형태, 제조사가 정한 허용 조건도 확인해야 합니다.
가반하중이 5kg이라고 해서 5kg짜리 제품을 어떤 그리퍼로든 옮길 수 있는 것은 아닙니다.
설치 공간: 로봇이 들어갈 자리만 있으면 될까요?
본체를 놓을 공간과 실제 작업에 필요한 공간은 다릅니다.
팔을 뻗고 회전하는 범위, 부품 공급 위치, 완성품을 내려놓는 위치, 케이블과 주변 장치까지 고려해야 합니다.
작업자가 부품을 보충하거나 장비를 정비할 때 접근할 공간도 필요합니다. 따라서 완성된 설비 전체가 차지하는 공간을 기준으로 배치를 검토해야 합니다.
안전 조건: 사람이 언제, 어디로 접근하나요?
작업자가 부품을 넣을 때만 접근하는지, 로봇이 움직이는 동안에도 작업 영역에 접근하는지에 따라 필요한 구성이 달라집니다.
협동로봇도 작업의 위험에 따라 보호 장치나 운전 제한이 필요할 수 있습니다. 이러한 조건을 적용한 상태에서 목표 생산량을 만족하는지 확인해야 합니다.
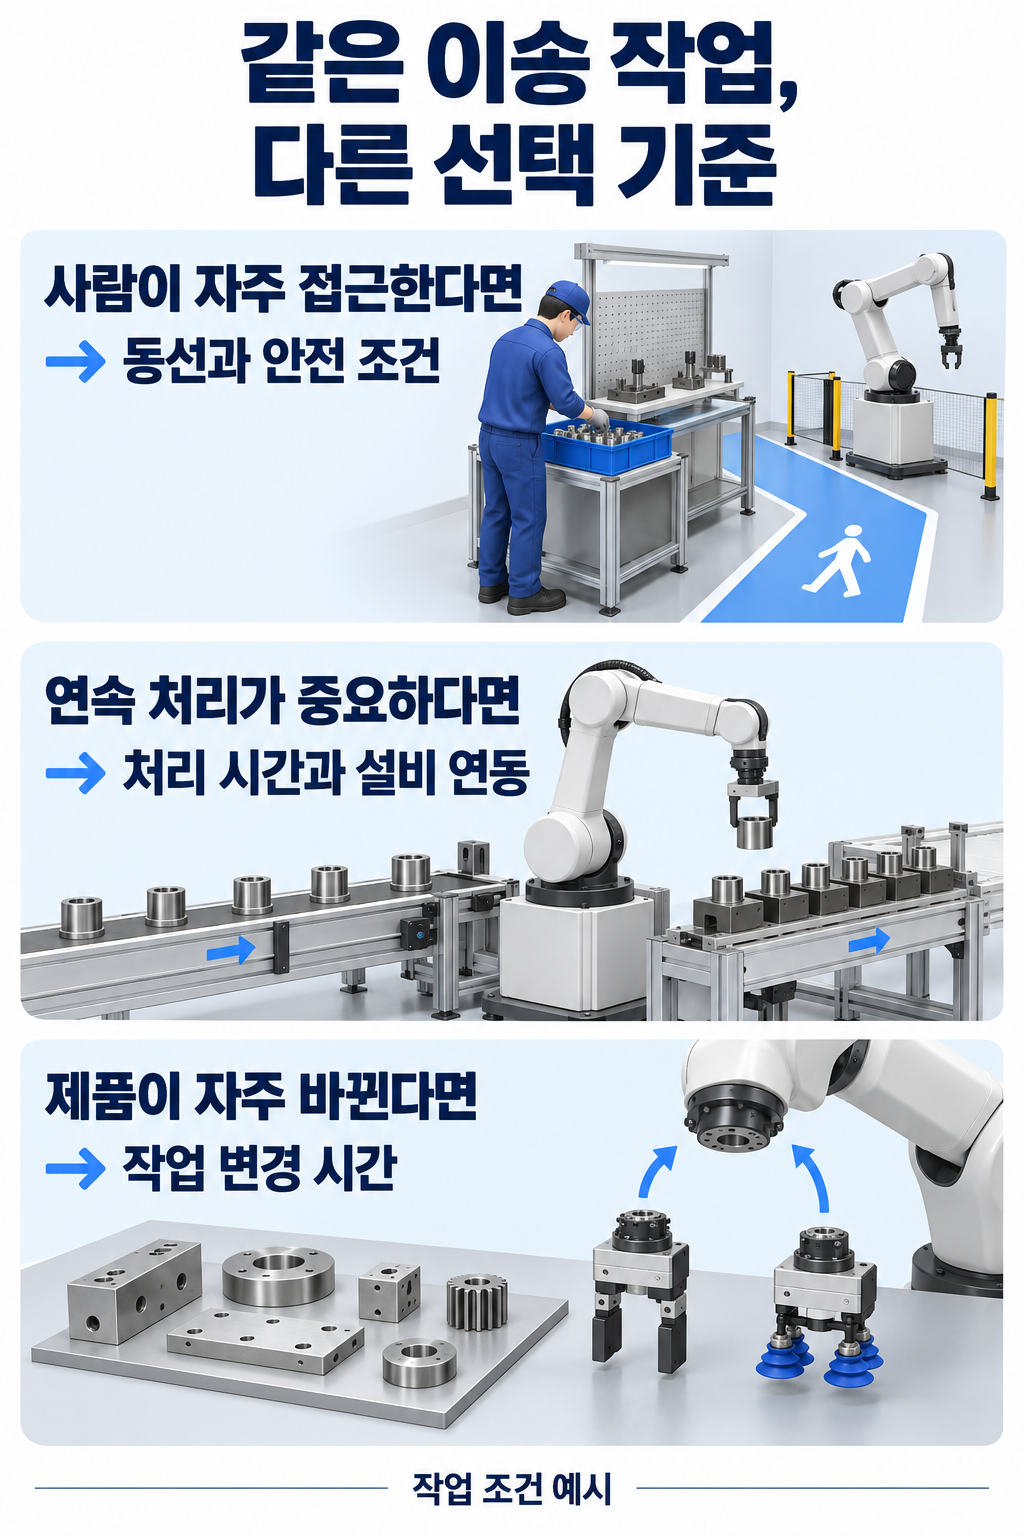
3. 같은 부품 이송 작업도 선택이 달라집니다
작업자가 자주 접근하는 공정이라면 협동로봇을 후보에 넣고, 안전 조건을 충족하면서 작업 흐름을 유지할 수 있는지 살펴볼 수 있습니다.
사람의 접근이 적고 빠른 반복 처리가 중요한 공정이라면 일반 산업용 로봇을 포함해 필요한 속도와 하중을 만족하는 모델을 비교할 수 있습니다.
제품이 자주 바뀌는 공정에서는 작업 변경에 걸리는 시간이 중요합니다. 로봇 조작뿐 아니라 그리퍼나 고정 장치를 얼마나 쉽게 바꿀 수 있는지도 확인해야 합니다.
우리 공정에서 시간이 가장 많이 걸리는 부분을 파악하면 로봇 선택의 기준도 구체적으로 세울 수 있습니다.
4. 리얼맨을 검토할 때는 무엇을 확인해야 할까요?
리얼맨을 검토할 때도 작업 조건을 실제 모델에 대입해야 합니다.
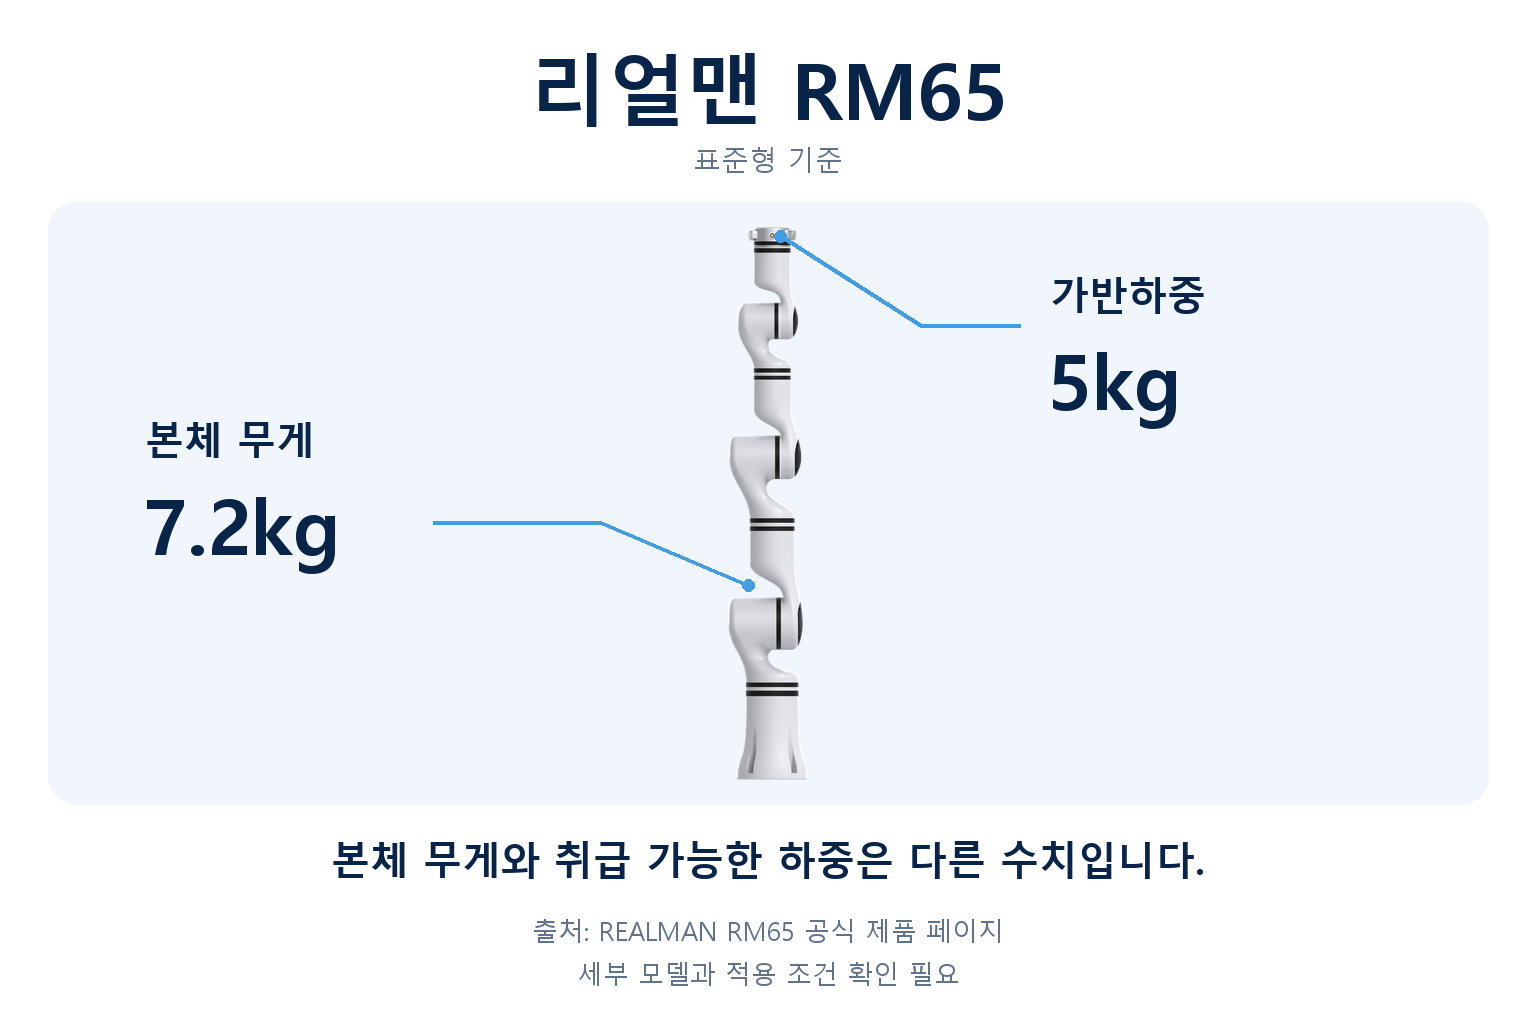
제조사 공식 페이지는 RM65 시리즈의 가반하중을 5kg, 본체 무게를 7.2kg으로 안내합니다. 가반하중은 취급할 하중을 검토하는 기준이고, 본체 무게는 로봇 자체의 무게입니다.

리파인 협동로봇 RM65+로봇손 ROhand
모델을 선택할 때는 다음을 확인합니다.
작업물과 그리퍼를 포함한 하중이 허용 조건에 맞는가?
집는 위치와 내려놓는 위치에 필요한 자세로 접근할 수 있는가?
사용할 그리퍼와 주변 설비를 연결할 수 있는가?
실제 동작과 안전 조건을 적용해도 목표 시간을 만족하는가?
팔이 목표 위치에 닿는 것과, 그 위치에서 원하는 자세로 물건을 집는 것은 다릅니다.
주변 설비에 부딪히지 않고 접근하고 빠져나올 수 있는지도 살펴봐야 합니다.
리얼맨의 적용 가능성 역시 모델 사양과 실제 작업 조건을 함께 검토한 뒤 판단하는 것이 정확합니다.

리파인 협동로봇 RM65+로봇손 ROhand
도입 상담 전, 이 정보를 준비해 주세요