닿기 전부터, 잡고 놓을 때까지
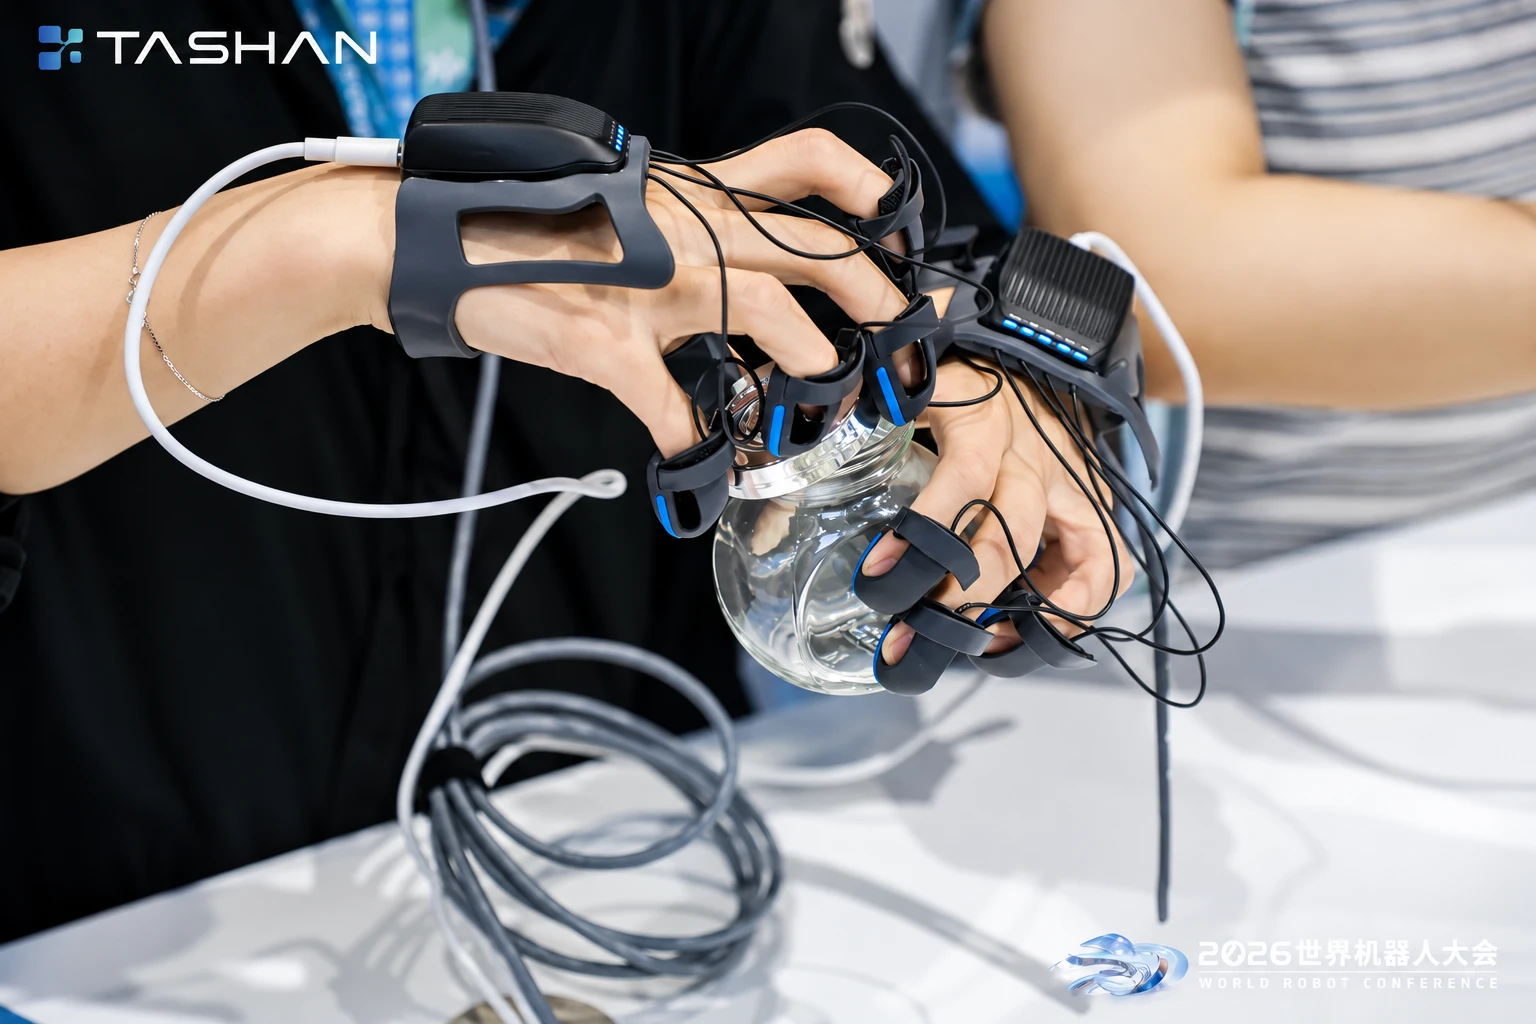
물체와 가까워지는 순간의 근접 정보와 접촉 이후의 3차원 힘을 수집합니다. 눈으로 보는 손동작에 실제 접촉 정보를 더합니다.
TASHAN · WEARABLE TACTILE SENSING
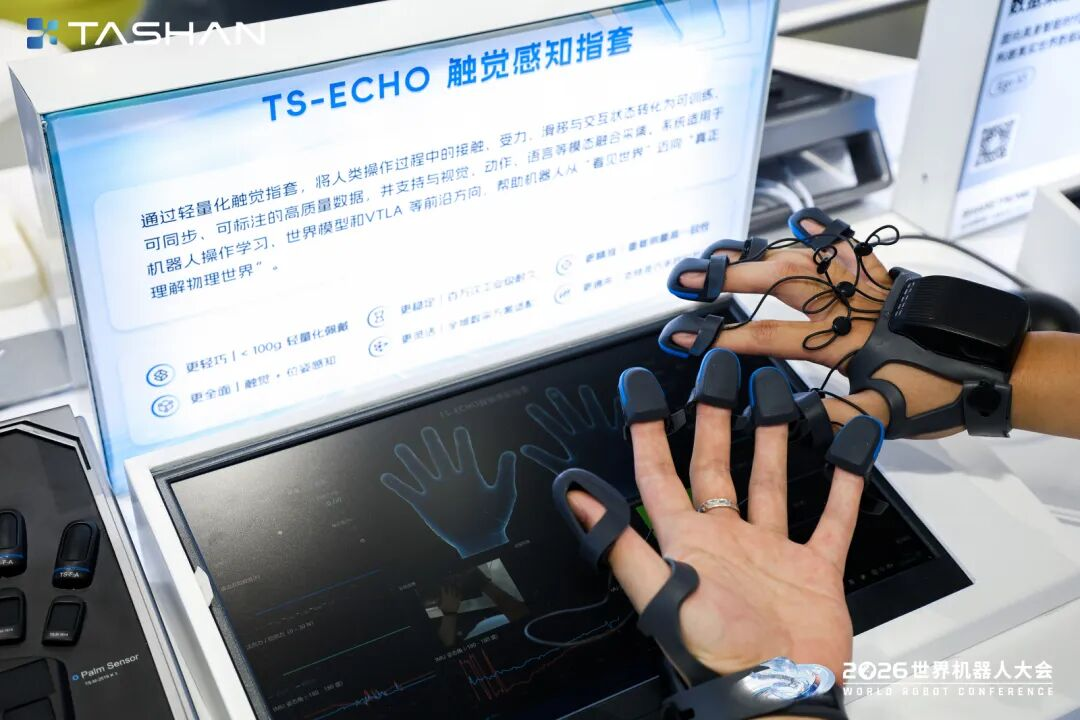
촉각 데이터 글러브 · 핑거 슬리브
사람의 손에 착용해 물체를 잡고 다룰 때의 힘과 근접 정보를 수집합니다. 실제 작업에서 얻은 촉각 데이터를 피지컬 AI 연구에 연결하세요.
3D Force
3차원 힘 수집
≥ 100 Hz
샘플링 속도
< 100 g
제조사 표기 무게
≥ 4 h
연속 데이터 수집
BEYOND MOTION
영상에는 손의 움직임이 담깁니다. TS-ECHO는 그 움직임 속에서 물체에 언제 닿았고, 어떤 힘이 가해졌는지 파악할 수 있는 촉각 정보를 수집합니다.
물체와 가까워지는 순간의 근접 정보와 접촉 이후의 3차원 힘을 수집합니다. 눈으로 보는 손동작에 실제 접촉 정보를 더합니다.
사람의 손에 착용하는 방식으로, 로봇을 직접 움직이지 않고도 일상적인 물체 조작에서 촉각 데이터를 수집할 수 있습니다.
제조사는 비전·동작 데이터와의 시간 동기화 및 SDK 연동을 안내합니다. 카메라와 기록 시스템을 연결해 연구 목적에 맞는 수집 환경을 구성합니다.
CAPTURE IN CONTEXT
손가락과 손목에 장치를 장착하고 수집 환경을 준비합니다.
물체를 잡고 옮기는 작업을 사람이 직접 수행합니다.
촉각 신호를 기록하고, 필요한 비전·동작 데이터와 연결해 분석과 학습에 활용합니다.
APPLICATIONS
USE CASE / 01
물체를 잡고 옮기고 놓는 사람의 시연에서 접촉 정보를 기록합니다. 모방학습용 데이터셋을 구성하는 데 활용할 수 있습니다.
USE CASE / 02
촉각·비전 융합, 파지 전략, 사람과 물체의 상호작용을 연구하는 실험 환경에 활용합니다.
USE CASE / 03
작업 영상과 촉각 신호를 함께 기록하는 수집 환경을 구성합니다. 시간 동기화와 데이터 형식은 사용하는 장비에 맞춰 확인합니다.
SPECIFICATIONS
TASHAN의 WRC 2026 공식 발표에 포함된 공개 사양표 기준입니다. 매뉴얼 검증 수치가 아니며, 공급 버전과 측정 조건은 도입 상담 시 확인해 주세요.
제조사 사양표 원본 보기 ↗FS는 전체 측정 범위(Full Scale)를 뜻합니다. 무게에 포함되는 구성품, 수집 시간의 시험 조건과 SDK 제공 범위는 공급 구성에 맞춰 확인합니다.
한 손·양손 구성, 센서 수, 연결 방식, SDK와 데이터 출력 형식, 카메라 동기화 환경을 연구 목적에 맞게 상담합니다. 로봇 원격 제어나 ROS 2 연동은 사용할 시스템에 따라 별도 검토가 필요합니다.
사진·사양 출처: TASHAN. 상단 사진은 AI 보정본이며, 제품의 세부 구조는 연결된 원본 사진을 참고해 주세요. 본문의 활용 설명은 리파인이 한국어로 재구성했습니다.
START WITH YOUR RESEARCH
연구 목적과 사용 장비를 알려주시면, 적합한 도입 구성을 함께 확인하겠습니다.