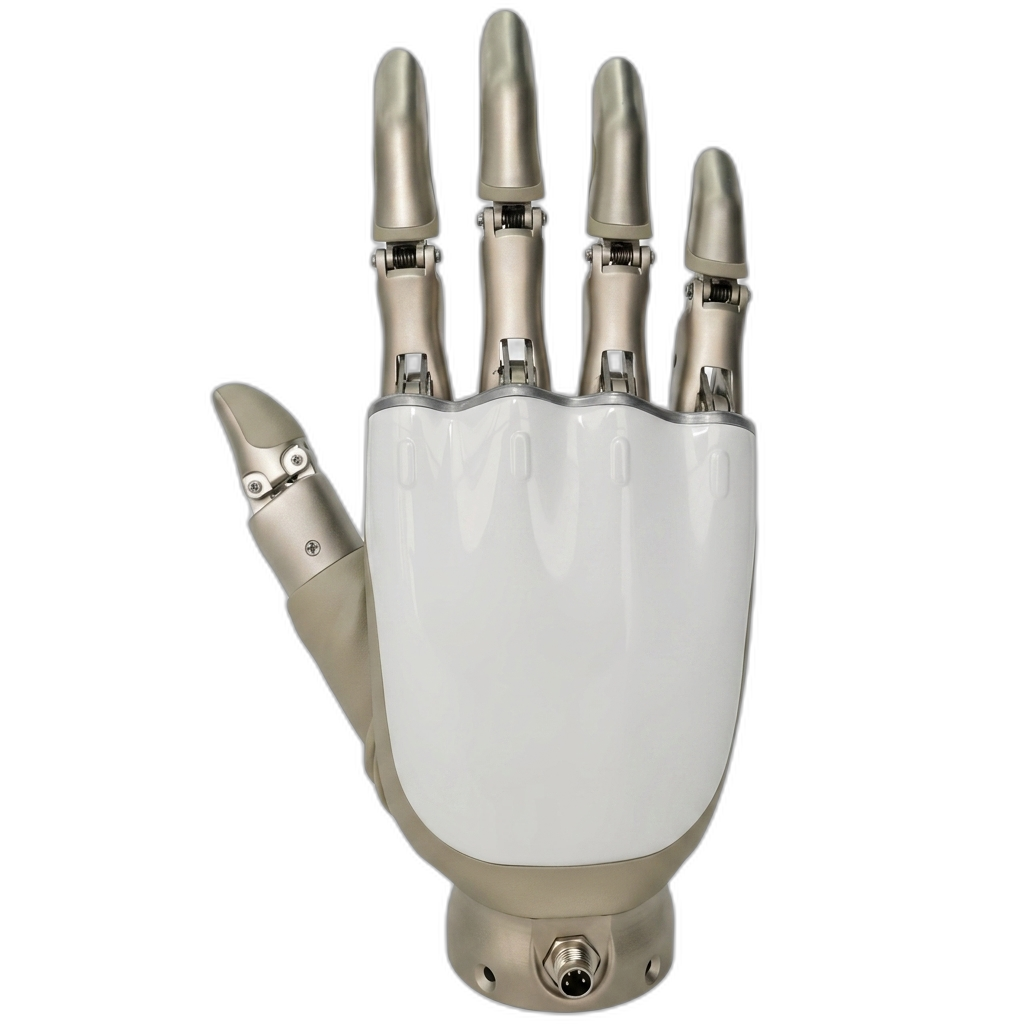
핵심 가치
Precision Engineering
인간과 유사한 6자유도(DOF) 구조로 비정형 물체에 대한 완벽한 파지(Grasping) 구현
High Payload
네 손가락을 굽힌 상태에서 최대 수동 하중 30kg을 지지하는 구조
Seamless Integration
ROS2, Python, C++ 기반의 오픈 SDK 제공으로 어떤 로봇 플랫폼에도 즉시 연동
기술 사양
1메커니즘
가동 관절 / 능동 자유도11개 / 6 DOF
무게545g ± 5g
구동 속도1.0초
최대 수동 하중30kg (네 손가락 굴곡)
2인터페이스
통신UART / RS485 / CAN
프로토콜SerialCtrl, ModBus-RTU
SDKROS, ROS2, Python, C++
포스 센서미탑재
활용 사례
01
연구소 / 대학 AI
파지 알고리즘 연구 및 고정밀 데이터 수집을 통한 논문 성과 극대화
02
휴머노이드 제조
차세대 로봇 인터페이스로서 인간 수준의 작업 수행 능력 확보
03
스마트 팩토리
비정형 물체 선별(Picking) 및 공정 자동화 범위 확대, 불량률 감소
모델 비교
용도에 맞는 최적의 로봇핸드 모델을 선택하세요.
| 구분 | ROH-A001 | ROH-AP001 | ROH-AP002 | ROH-Lite |
|---|---|---|---|---|
| 가동 관절 / 능동 자유도 | 11 / 6 DOF | 11 / 6 DOF | 11 / 6 DOF | 11 / 6 DOF |
| 무게 | 545g | 661g | 626g ± 5g | 486g |
| 구동 속도 | 1.0초 | 0.7초 | 0.7초 | 0.7초 |
| 포스/촉각 센서 | 미탑재 | Tashan 포스 | 3D 포스+팜 | 미탑재 |
| 통신 | UART/RS485/CAN | UART/RS485/CAN | UART/RS485/CAN | UART/RS485/CAN |