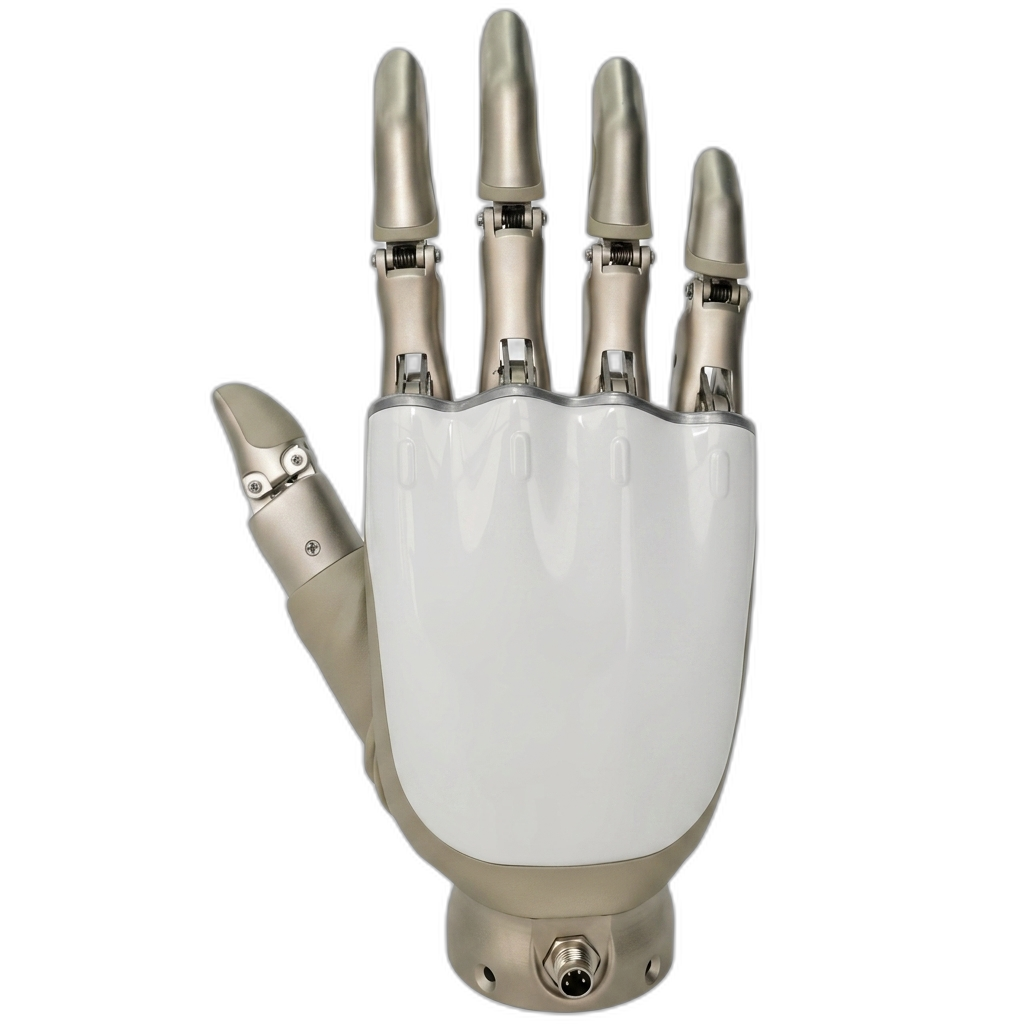
ROH-A002
인간 손과 유사한 6자유도 구조를 기반으로 다양한 손동작을 정밀하게 구현할 수 있는 다관절 로봇 핸드입니다.
공식 대리점 인증
OYMotion Technologies
리파인(주)는 OYMotion Technologies Co., Ltd.가 설계·제조하는 전 제품의 대한민국 공식 대리점입니다.
특징
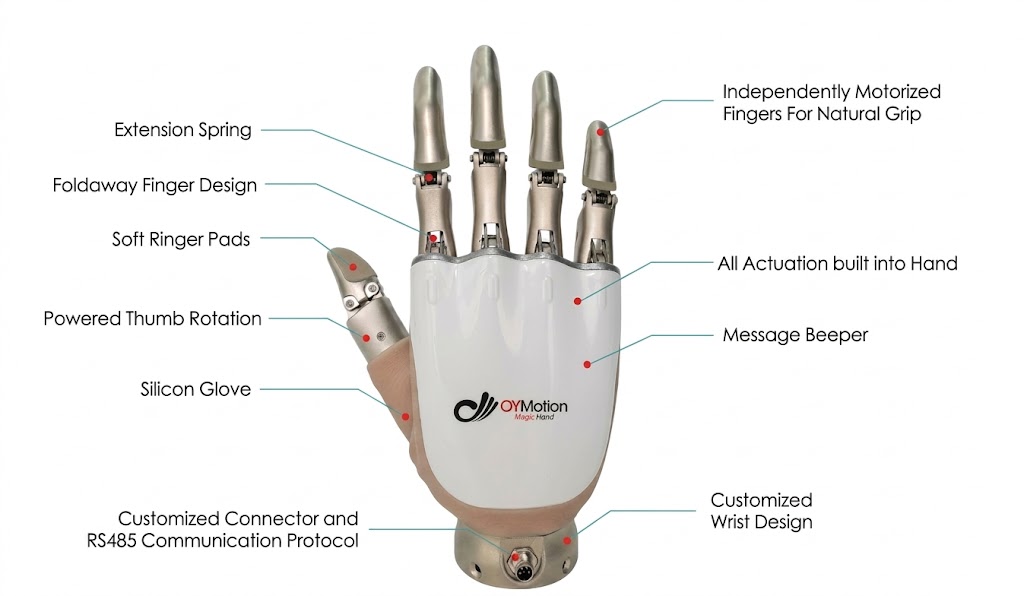
전자의수 기술 노하우가 집약된 6자유도(6-DOF) 매커니즘으로 사람 손의 섬세한 움직임을 완벽 구현
전용 데이터 글러브(Data Glove) 연동을 통한 실시간 원격 제어(Mirroring) 및 티칭 지원
ROS / ROS2 패키지 및 Python/C++ API 제공으로 복잡한 세팅 없이 즉시 연구 개발 가능
RS-485, Modbus 등 표준 통신 인터페이스 지원으로 다양한 로봇 팔 및 PLC와 손쉬운 연결
전자의수로부터 파생된 제품으로 사람의 손동작 및 형태 등을 모방하여 사람의 손 기능 모방
제품 구조
6자유도 메커니즘 구조
치수 도면
제품 규격 및 치수
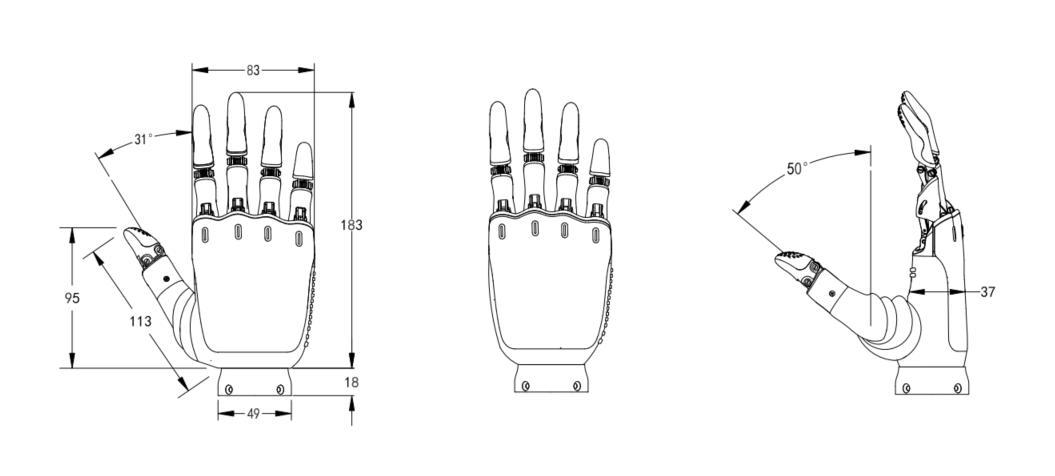
| 측정 위치 | 치수 및 각도 |
|---|---|
| 중지 끝에서 손목까지 수직 거리Vertical distance from the tip of the middle finger to the wrist | 183 mm |
| 엄지 끝에서 손목까지 수직 거리Vertical distance from the thumb tip to wrist | 95 mm |
| 엄지 길이Thumb length | 113 mm |
| 최대 손바닥 너비Maximum palm width | 83 mm |
| 손목 직경Wrist diameter | 49 mm |
| 엄지 측면 최대 개폐 각도Maximum opening and closing angle of the thumb side | 0 ~ 31° |
| 엄지와 손바닥 최대 개폐 각도Maximum opening and closing angle of the thumb to the palm | 0 ~ 50° |
| 엄지 측면 회전 각도Thumb lateral rotation angle | 0 ~ 90° |
| 손가락 터치스크린 기능Finger touch screen function | 지원 |
사양
| 측정 항목 | 수치 |
|---|---|
| 완전 개방 → 완전 폐쇄 최소 시간Fastest time from fully open to fully closed finger | 0.7 s |
| 완전 폐쇄 → 완전 개방 최소 시간Fastest time from fully closed to fully open finger | 0.7 s |
| 엄지 측면 및 반대 손바닥 회전 최소 시간Fastest time from thumb side and opposite palm rotation | 0.7 s |
| 신전 상태 각 손가락 끝 능동력Active force per fingertip (stretched) | ≥ 0.5 kgf |
| 엄지 끝 최대 능동 추력Maximum active thrust force of thumb tip | ≥ 1 kgf |
| 굴곡 상태 각 손가락 끝 능동력Active force per fingertip (bent) | ≥ 1 kgf |
| 네 손가락 굴곡 상태 최대 수동 하중Maximum passive load for four fingers (bent) | 30 kg |
| 단일 손가락 최대 정적 하중 (파워그립)Maximum single finger static load (power grip) | 10 kg |
| 단일 손가락 끝 최대 정적 하중 (평면 신장)Maximum static load on fingertip of single finger (flat extension) | 8 kg |
핵심 가치
Precision Engineering
인간과 유사한 6자유도(DOF) 구조로 비정형 물체에 대한 완벽한 파지(Grasping) 구현
High Payload
네 손가락을 굽힌 상태에서 최대 수동 하중 30kg을 지지하는 구조
Seamless Integration
ROS2, Python, C++ 기반의 오픈 SDK 제공으로 어떤 로봇 플랫폼에도 즉시 연동
기술 사양
1메커니즘
2인터페이스
자료 다운로드
ROH-A002 공식 매뉴얼
PDF · V1.1.5
활용 사례
다양한 환경에서의 실제 동작
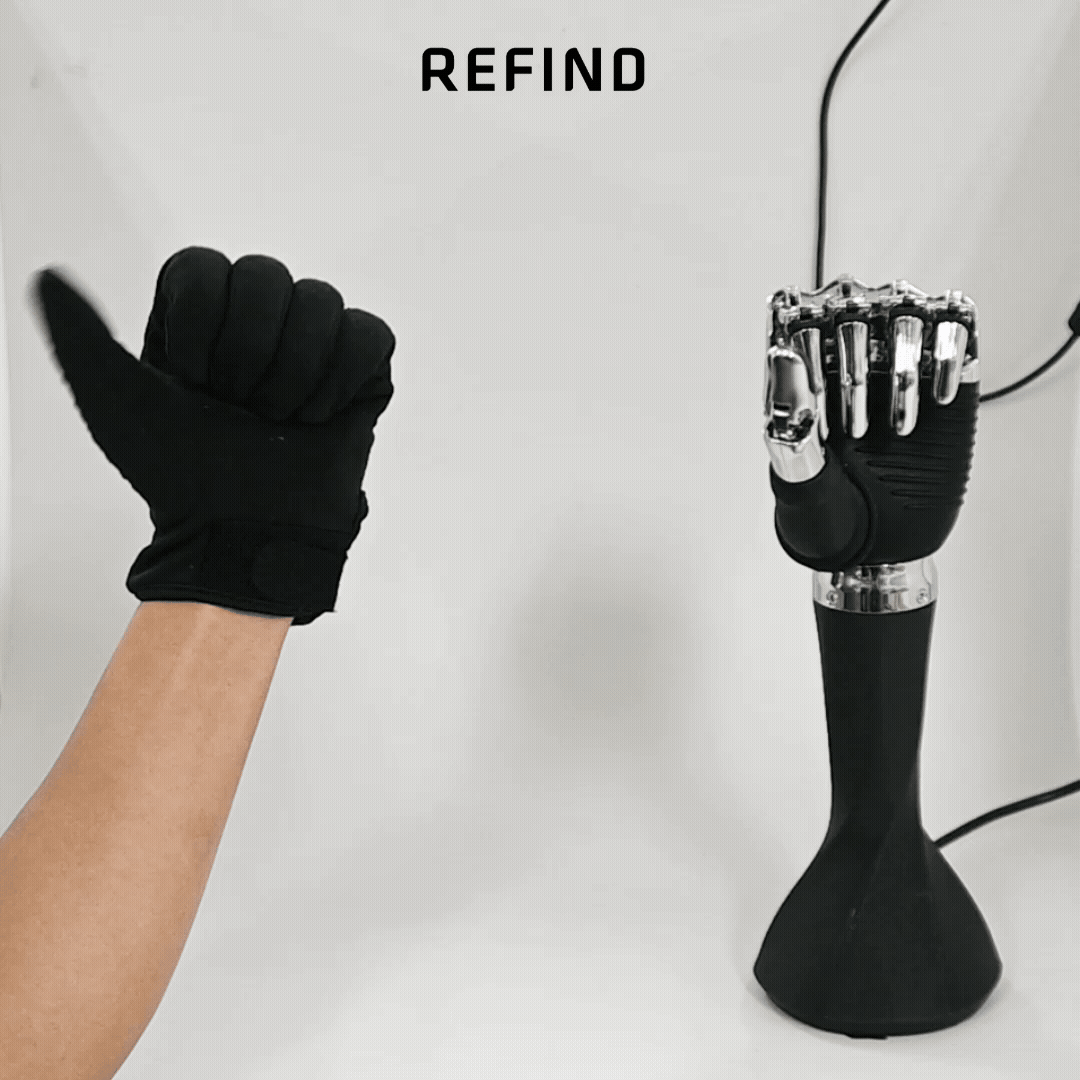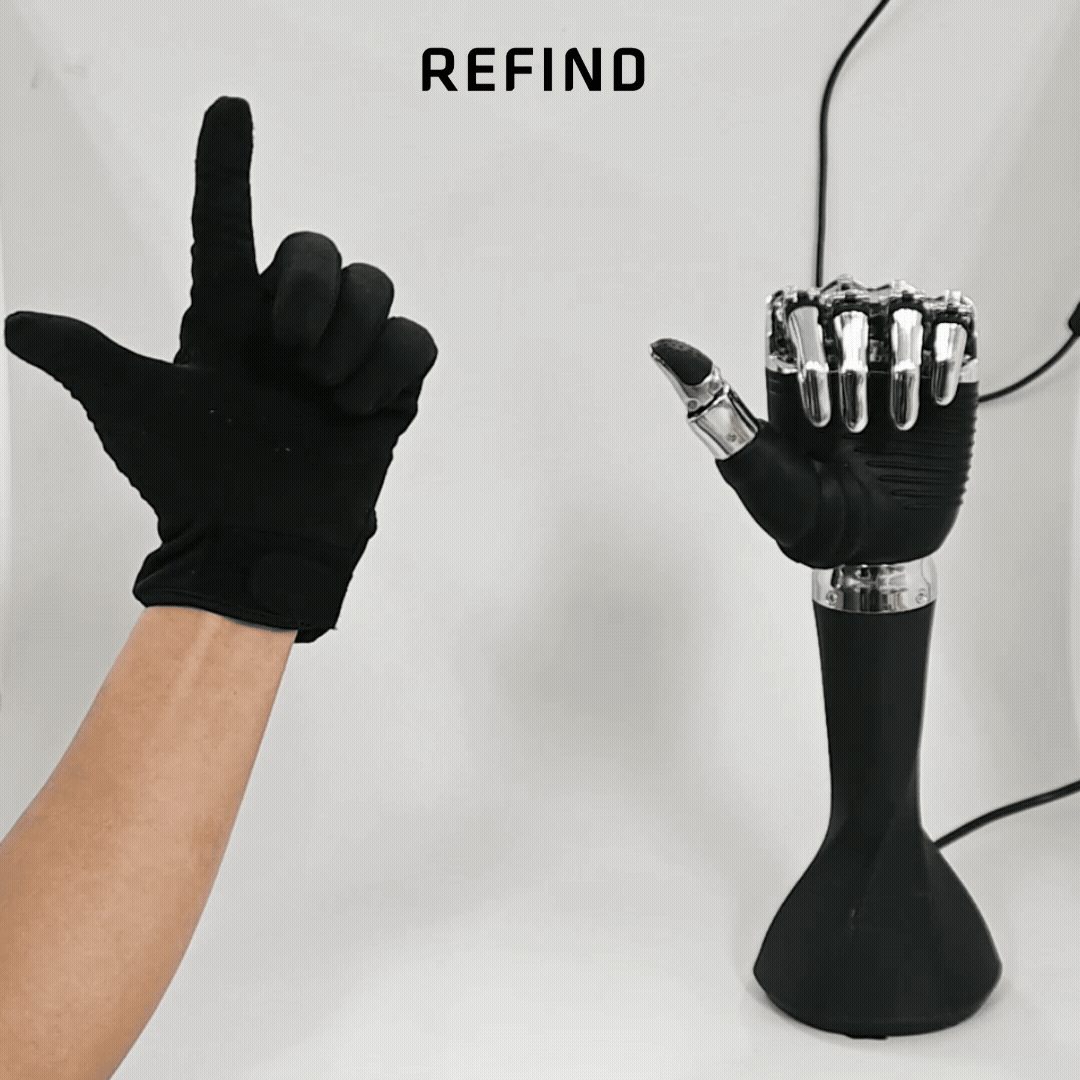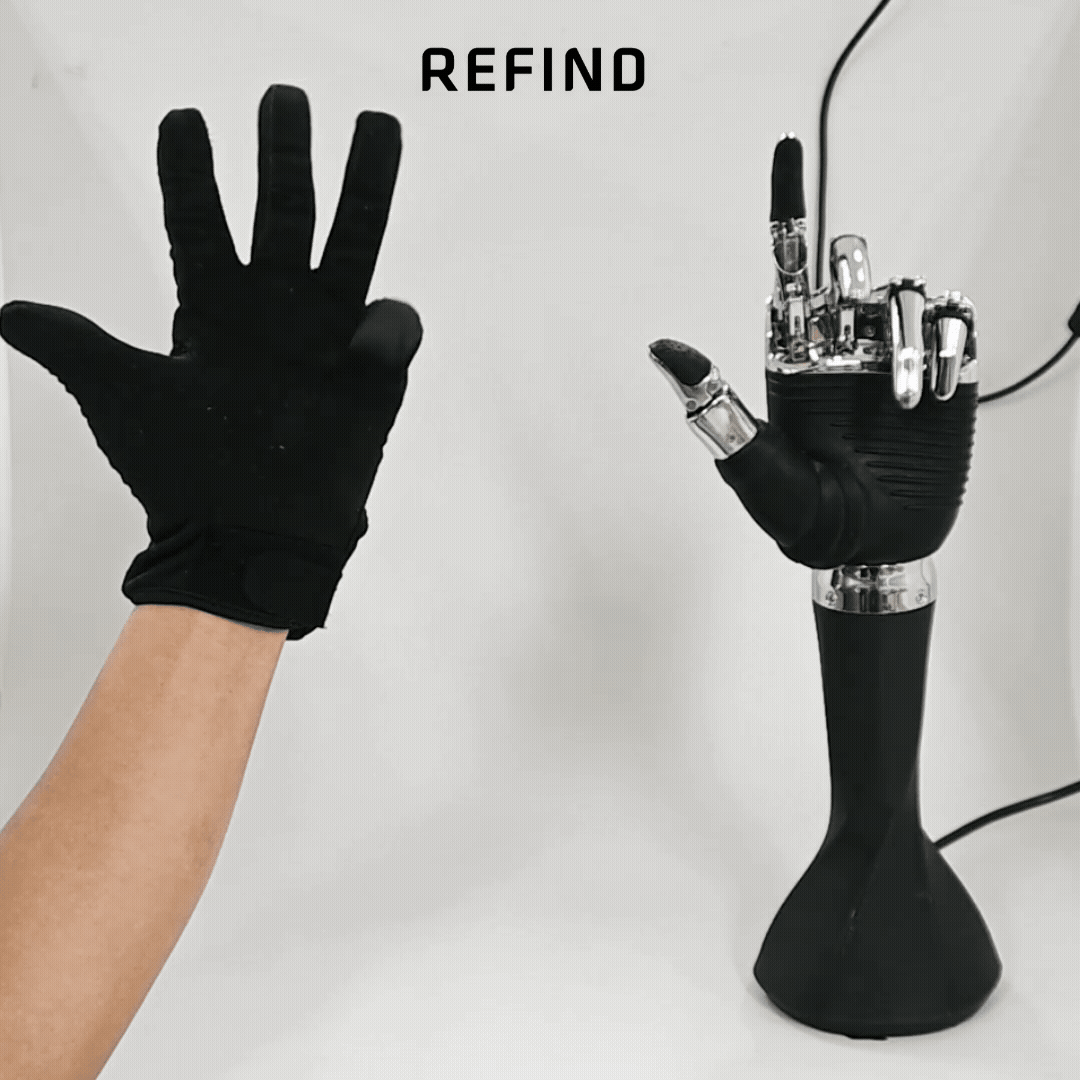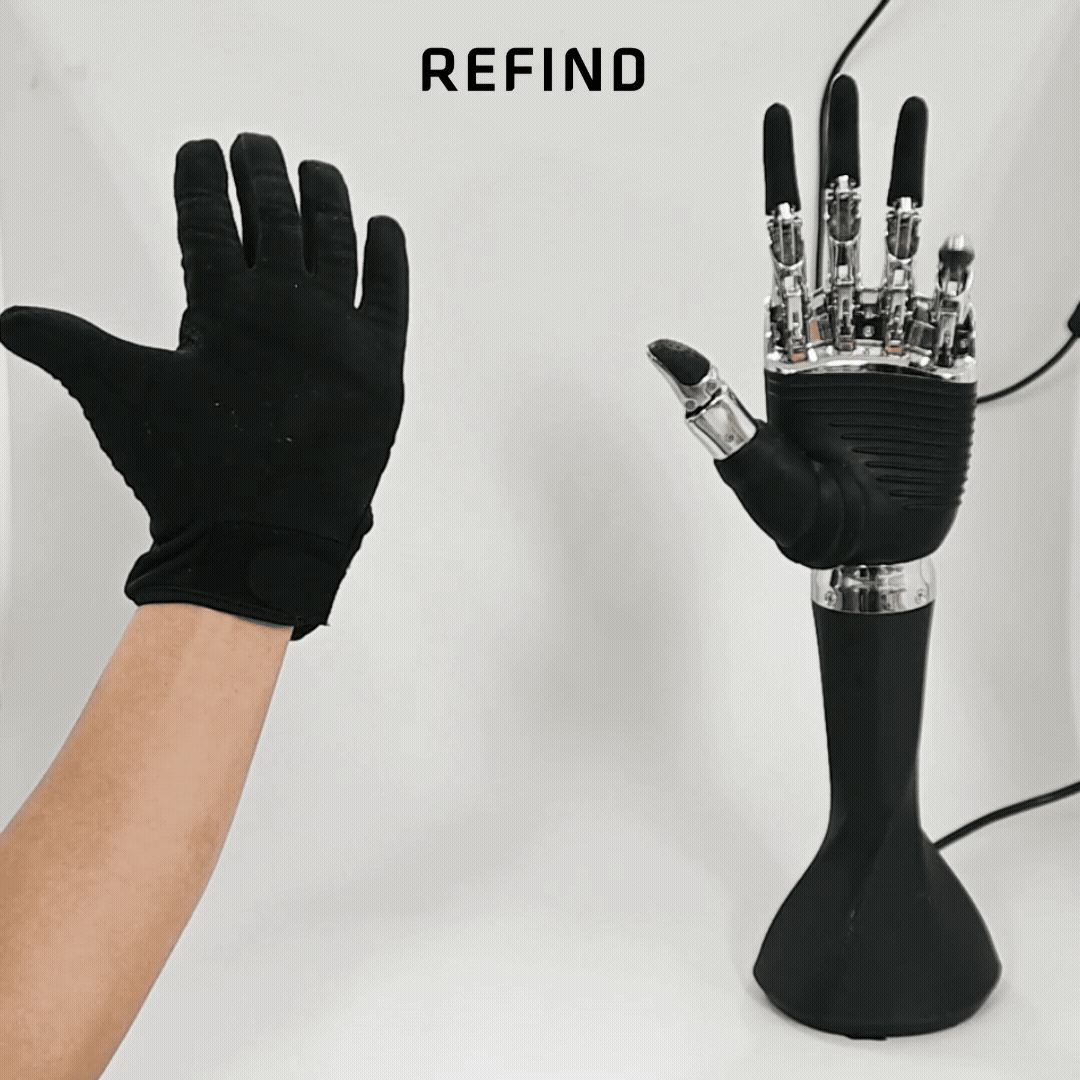 기본 동작
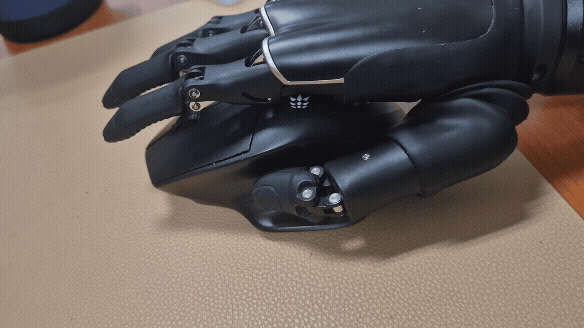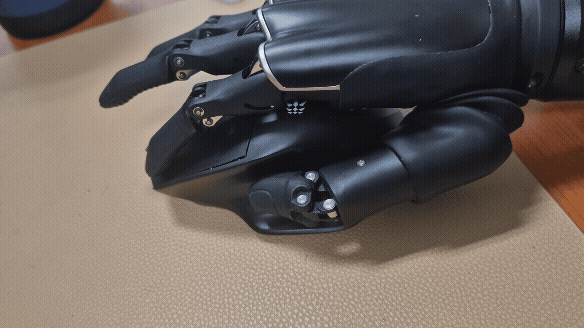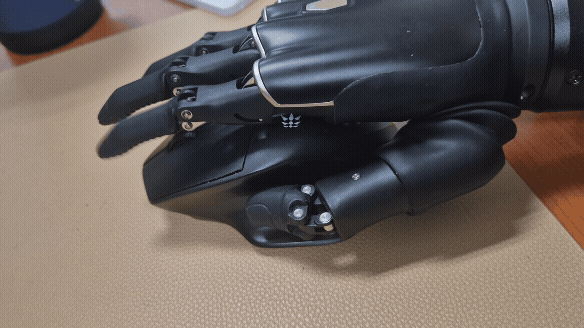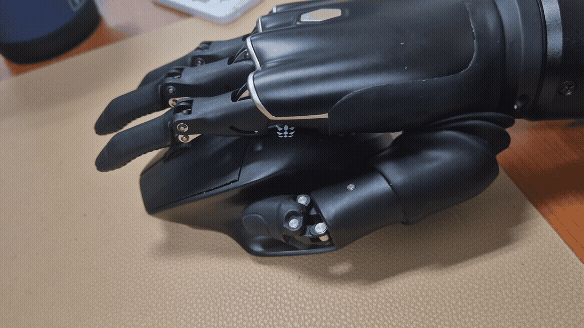 클릭 동작
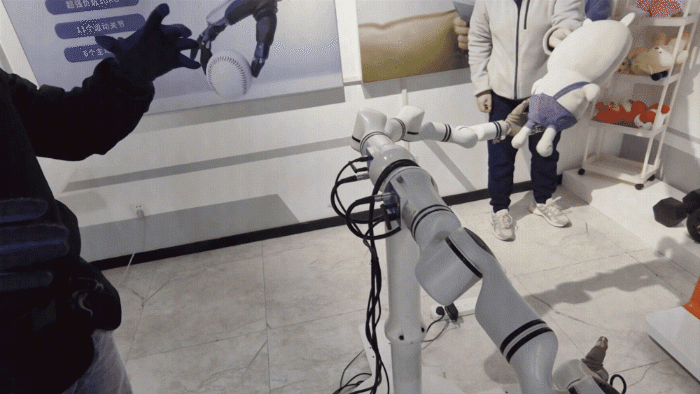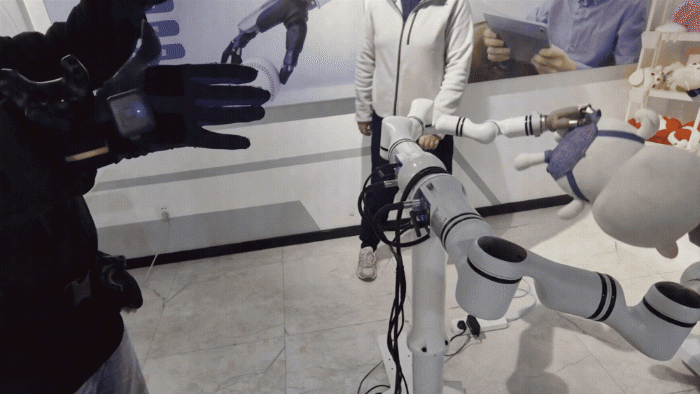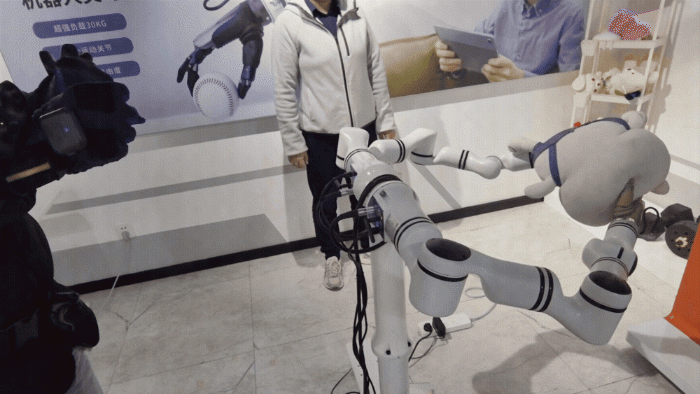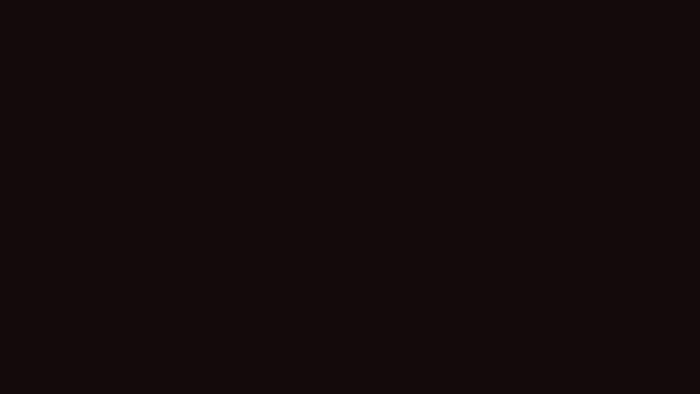 파지 동작
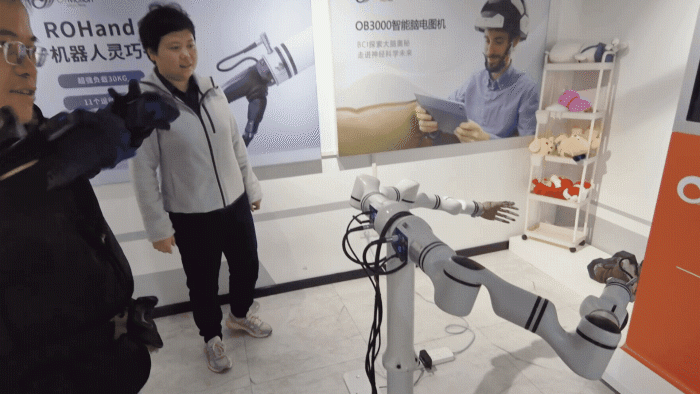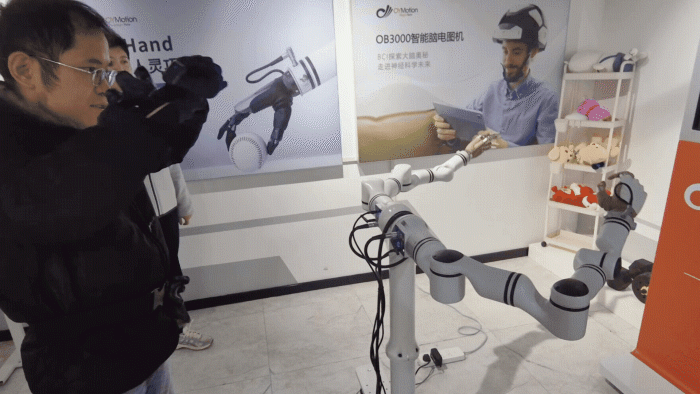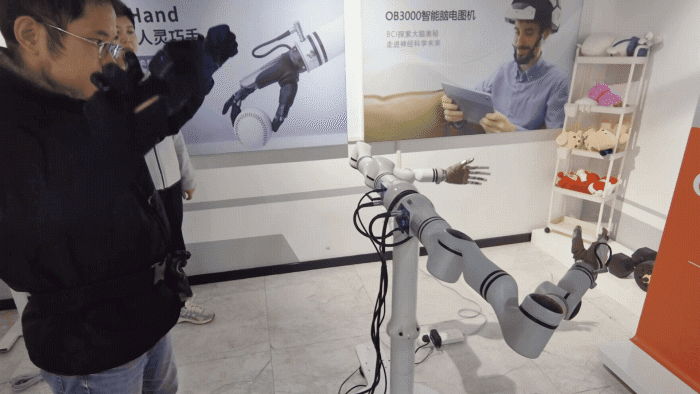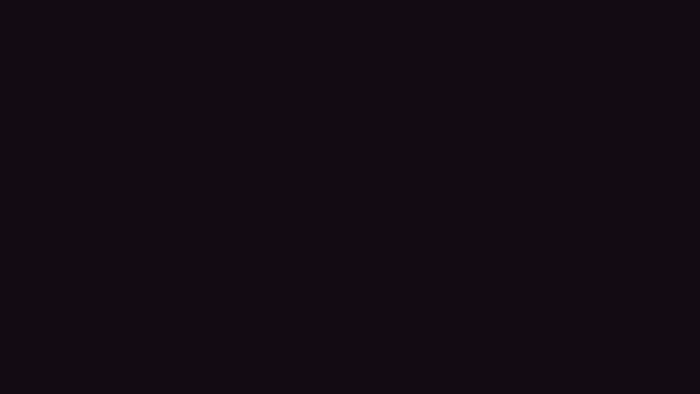 이동 동작
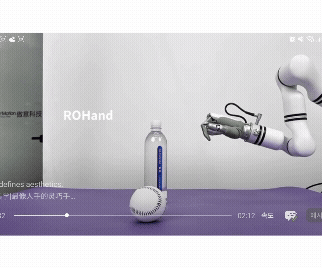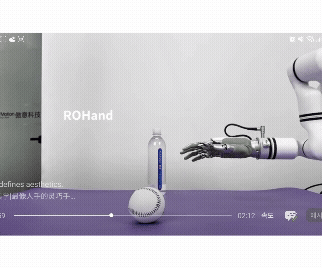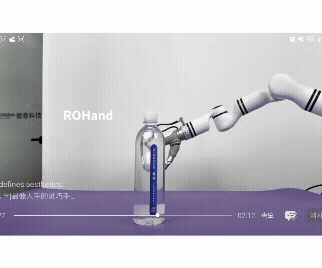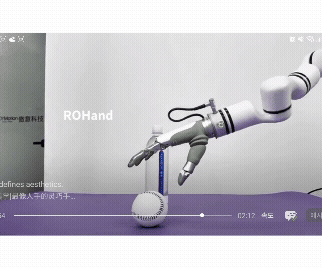 제스처
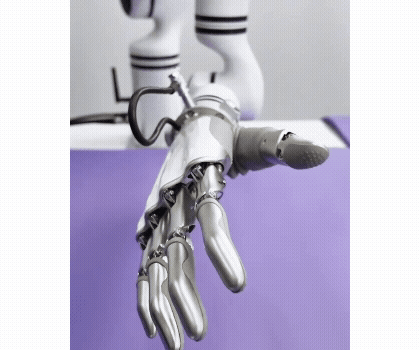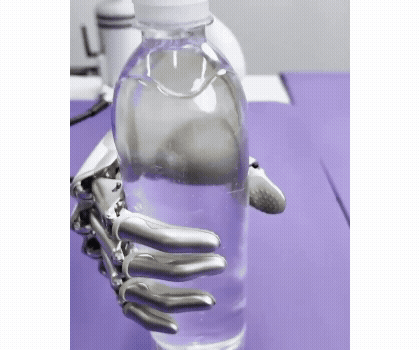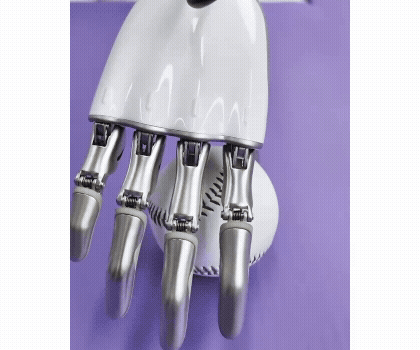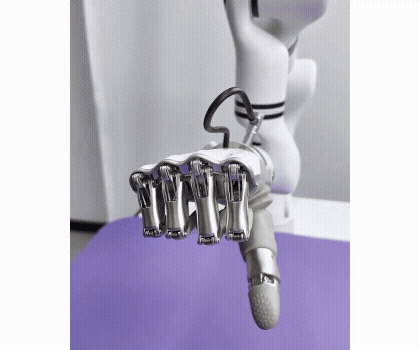 제스처 2
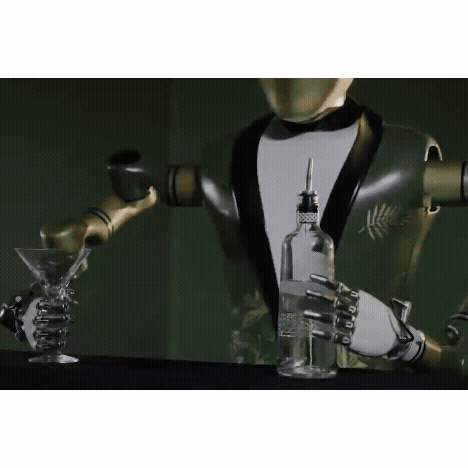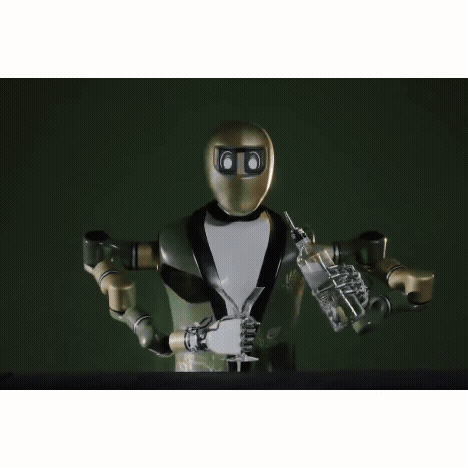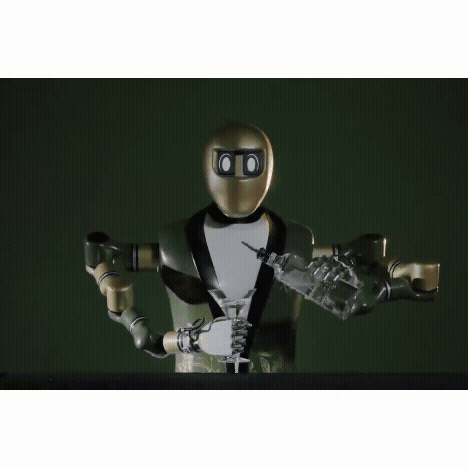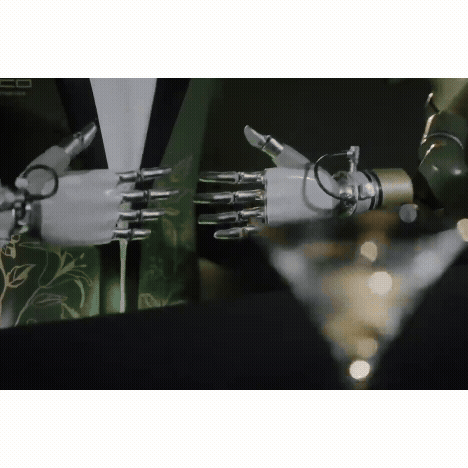 휴머노이드
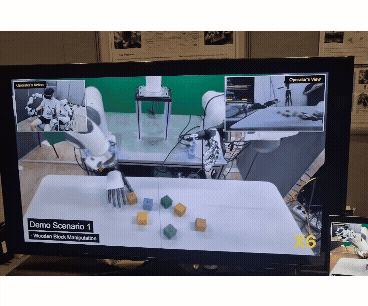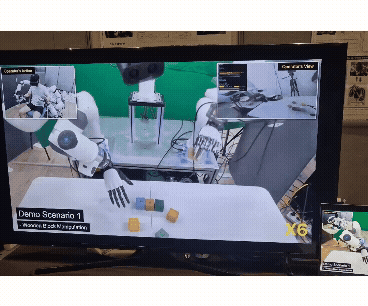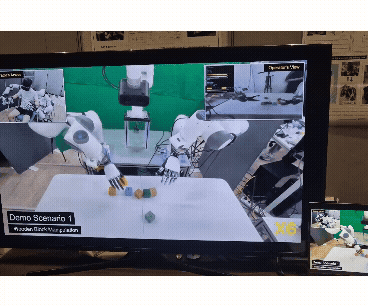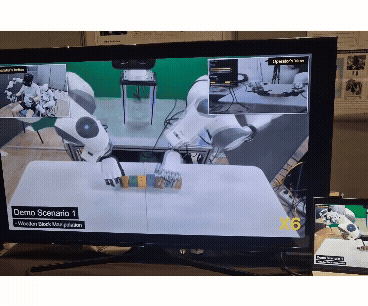 로봇 암 연동
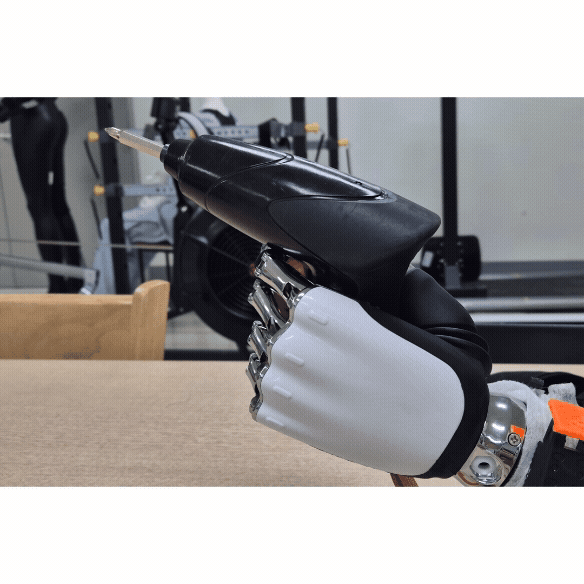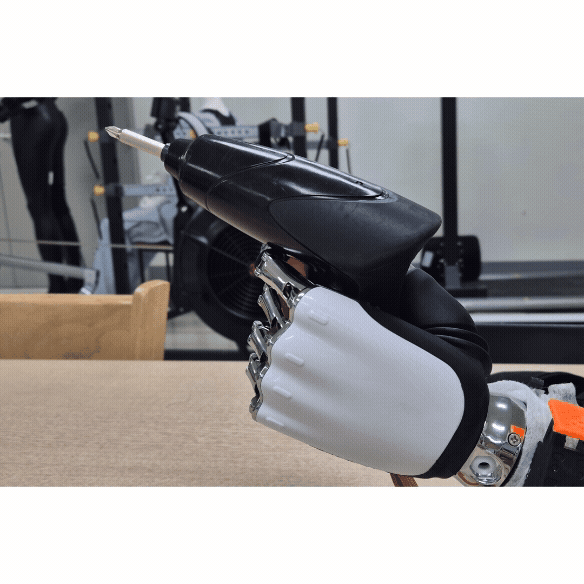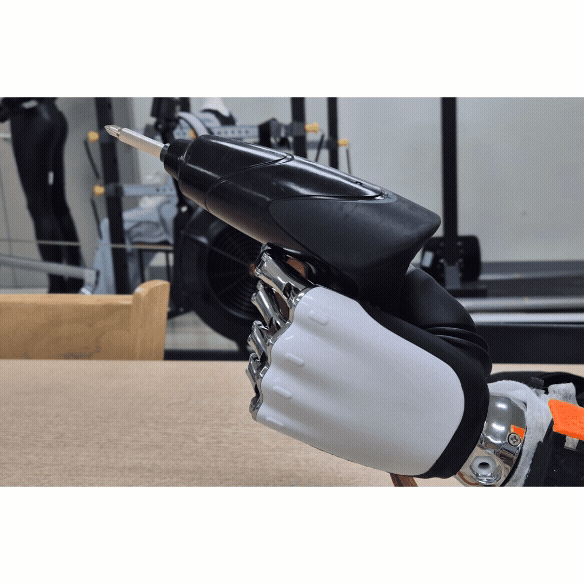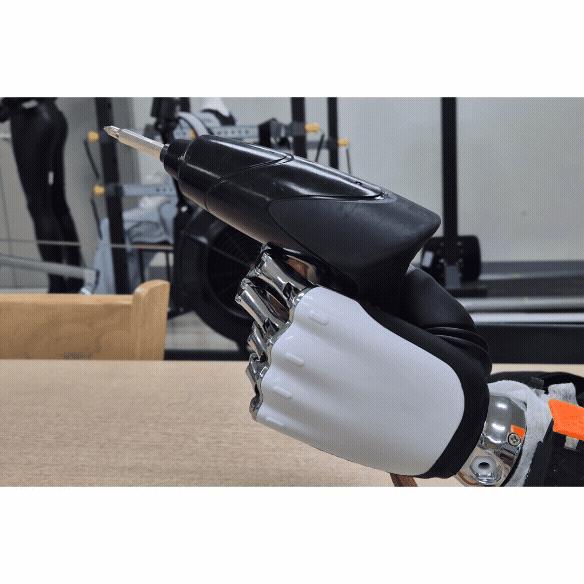
연구소 / 대학 AI
파지 알고리즘 연구 및 고정밀 데이터 수집을 통한 논문 성과 극대화
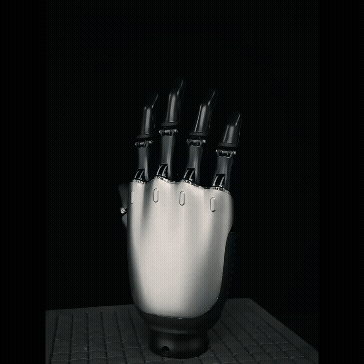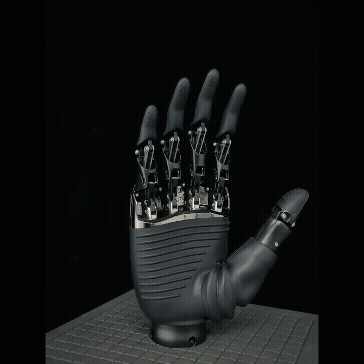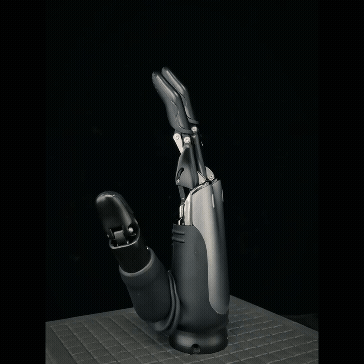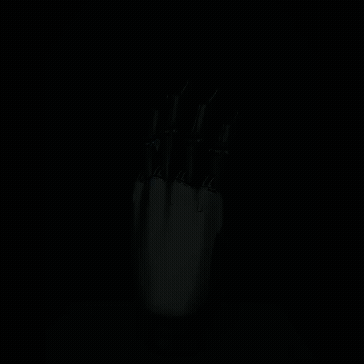
휴머노이드 제조
차세대 로봇 인터페이스로서 인간 수준의 작업 수행 능력 확보
스마트 팩토리
비정형 물체 선별(Picking) 및 공정 자동화 범위 확대, 불량률 감소
모델 비교
용도에 맞는 최적의 로봇핸드 모델을 선택하세요.
| 구분 | ROH-A002 | ROH-AP001 | ROH-AP002 | ROH-Lite |
|---|---|---|---|---|
| 가동 관절 / 능동 자유도 | 11 / 6 DOF | 11 / 6 DOF | 11 / 6 DOF | 11 / 6 DOF |
| 무게 | 580g | 661g | 626g ± 5g | 486g |
| 구동 속도 | 0.7초 | 0.7초 | 0.7초 | 0.7초 |
| 포스/촉각 센서 | 미탑재 | Tashan 포스 | 3D 포스+팜 | 미탑재 |
| 통신 | UART/RS485/CAN | UART/RS485/CAN | UART/RS485/CAN | UART/RS485/CAN |
납품 사례
실제 적용 사례