Refind Inc.
레인보우로보틱스 휴머노이드 로봇 기술, 현실적인 평가
관리자 · 2026년 9월 2일
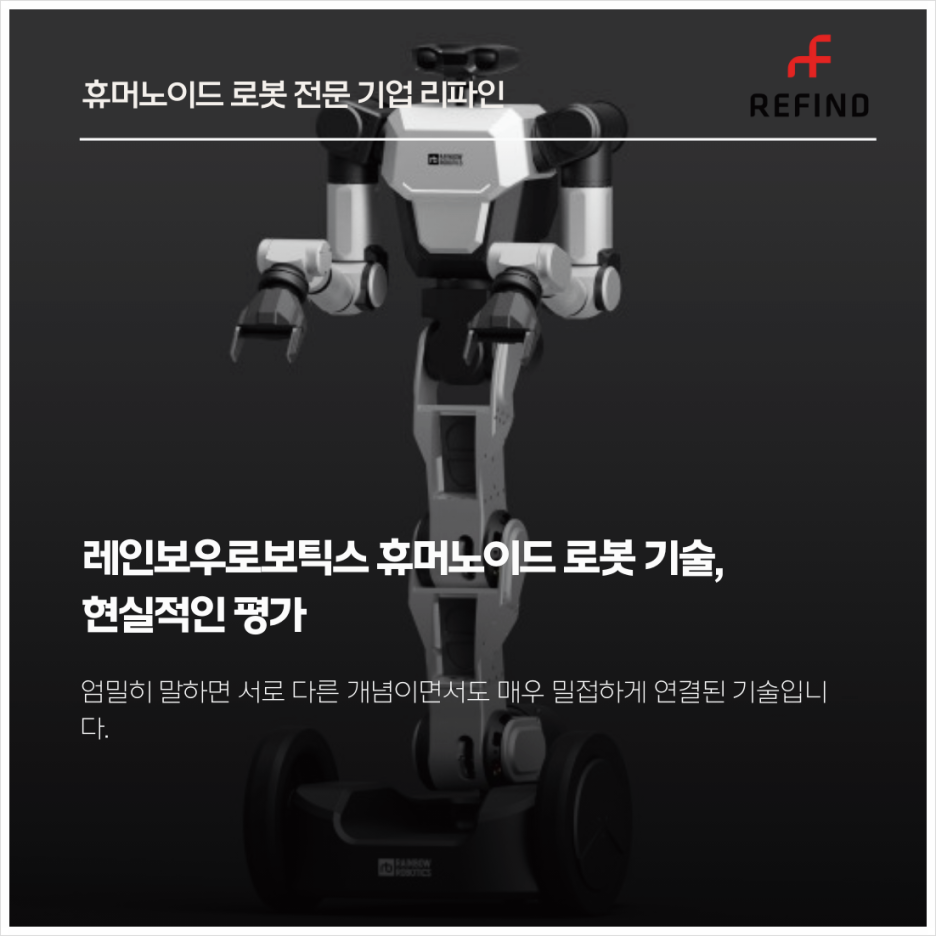
연구용과 상용화 사이, 그리고 ‘손’의 문제 휴머노이드 로봇에 대한 기대는 언제나 큽니다.
사람처럼 걷고, 보고, 물건을 집는 로봇은 곧 산업과 일상을 바꿀 것처럼 보이기 때문입니다.
하지만 휴머노이드 기술을 평가할 때 반드시 구분해야 할 것이 있습니다.
바로 “연구 성과”와 “상용 제품”은 다르다는 점입니다.
이번 글에서는 레인보우로보틱스의 휴머노이드 기술을 기대나 홍보가 아닌 현실적인 기준에서 살펴보겠습니다.
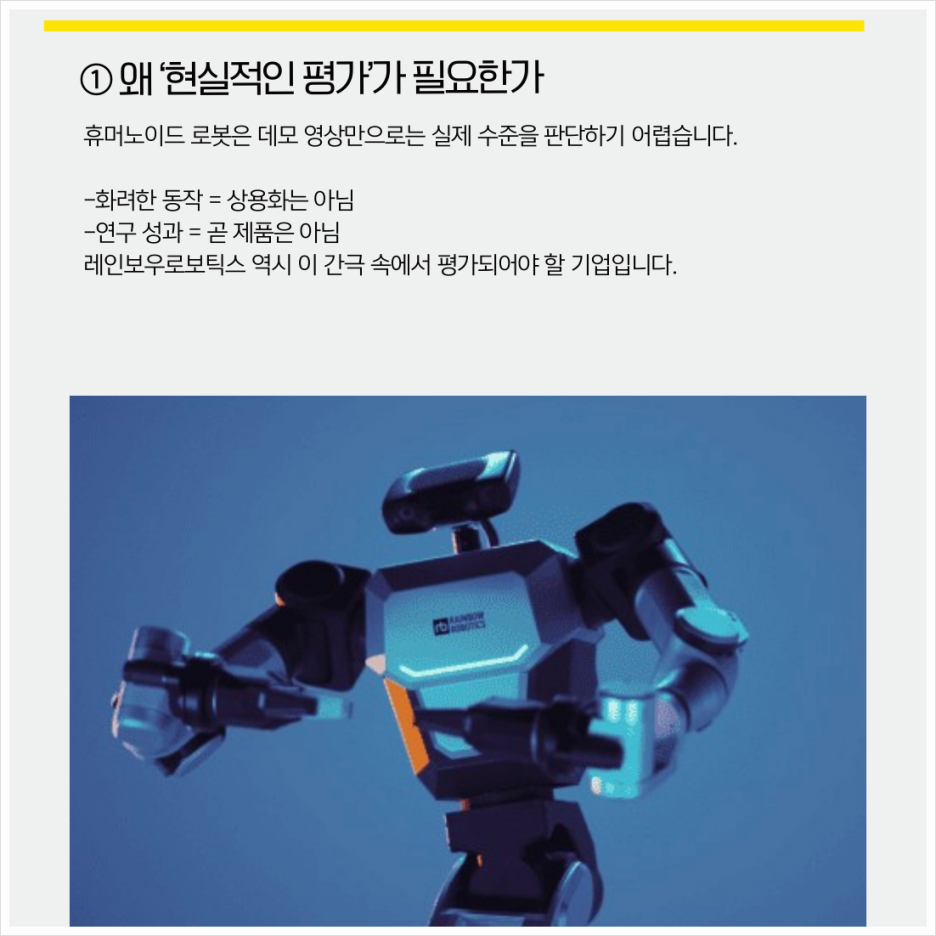
① 왜 ‘현실적인 평가’가 필요한가
휴머노이드 로봇은 데모 영상만으로는 실제 수준을 판단하기 어렵습니다.
- 화려한 동작 = 상용화는 아님
- 연구 성과 = 곧 제품은 아님
레인보우로보틱스 역시 이 간극 속에서 평가되어야 할 기업입니다.
② 레인보우로보틱스 휴머노이드 기술의 출발점
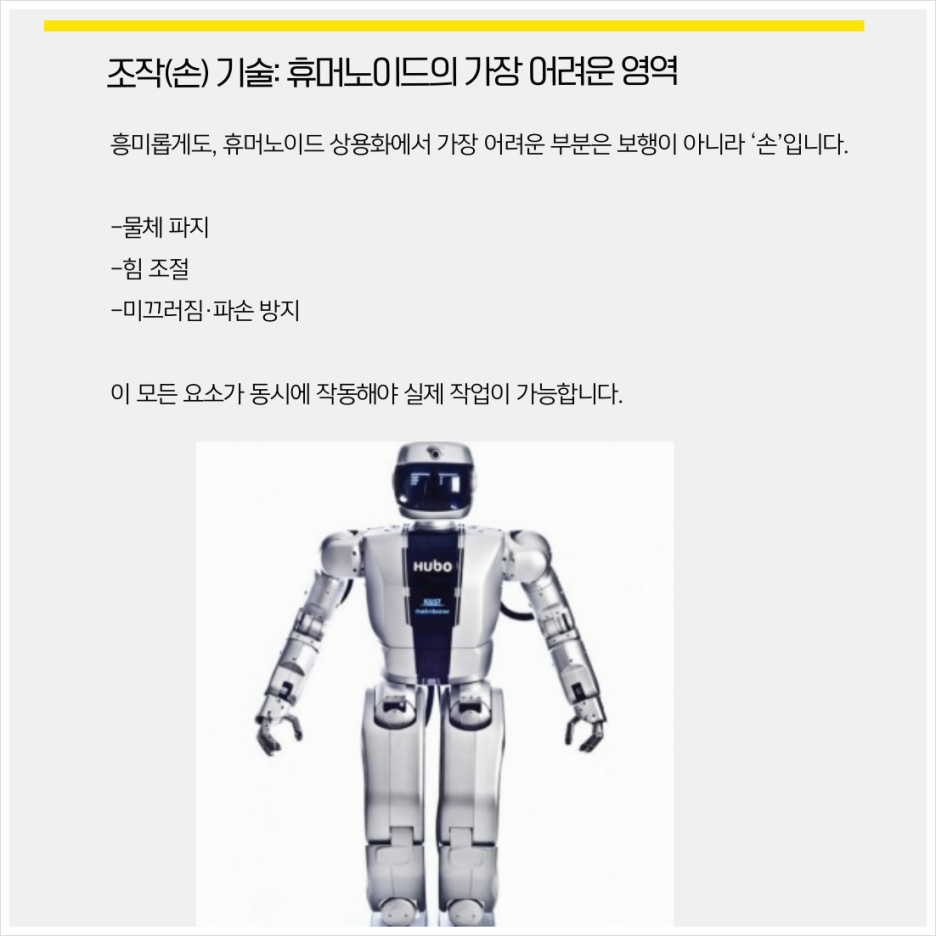
레인보우로보틱스의 기술적 뿌리는 KAIST의 HUBO 프로젝트입니다.
- 국내 최초의 본격 휴머노이드 연구
- 이족 보행과 균형 제어 분야에서 상징적 성과
- 한국 휴머노이드 연구의 출발점
이 배경 덕분에 레인보우로보틱스는 연구 중심 휴머노이드 기술에 매우 강한 기업입니다.
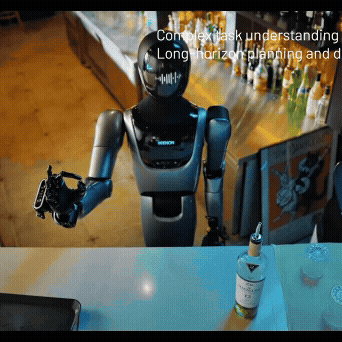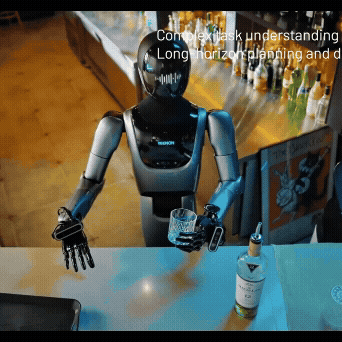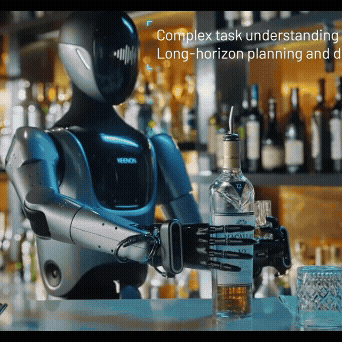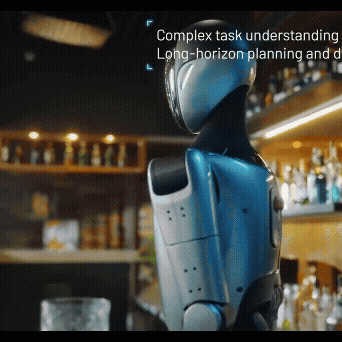
ROhand + 로봇
③ 연구용 휴머노이드 로봇의 특징
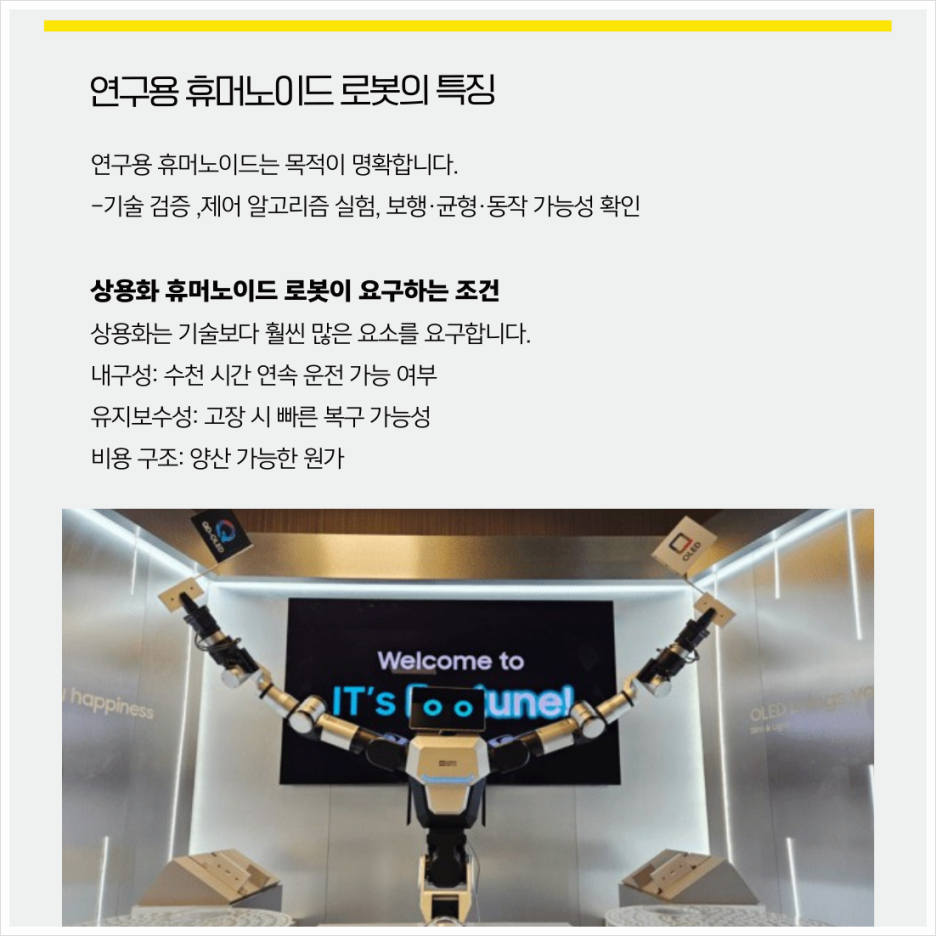
연구용 휴머노이드는 목적이 명확합니다.
- 기술 검증
- 제어 알고리즘 실험
- 보행·균형·동작 가능성 확인
반면,
- 반복 생산
- 현장 투입
- 유지보수
는 고려 대상이 아닙니다.
이 점이 상용 로봇과의 결정적 차이입니다.
④ 상용화 휴머노이드 로봇이 요구하는 조건
상용화는 기술보다 훨씬 많은 요소를 요구합니다.
내구성: 수천 시간 연속 운전 가능 여부
유지보수성: 고장 시 빠른 복구 가능성
비용 구조: 양산 가능한 원가
안전 인증: 사람과 함께 쓰기 위한 기준 충족
연구용 성능과 상용 기준은 전혀 다른 문제입니다.
ROhand + 로봇
⑤ 연구용 vs 상용화: 접근 방식의 결정적 차이
연구는 묻습니다.
이 동작이 가능한가?
상용화는 묻습니다.
“이 동작을 매일, 계속, 문제없이 할 수 있는가?”
이 차이가 휴머노이드 상용화를 가장 늦추는 이유입니다.
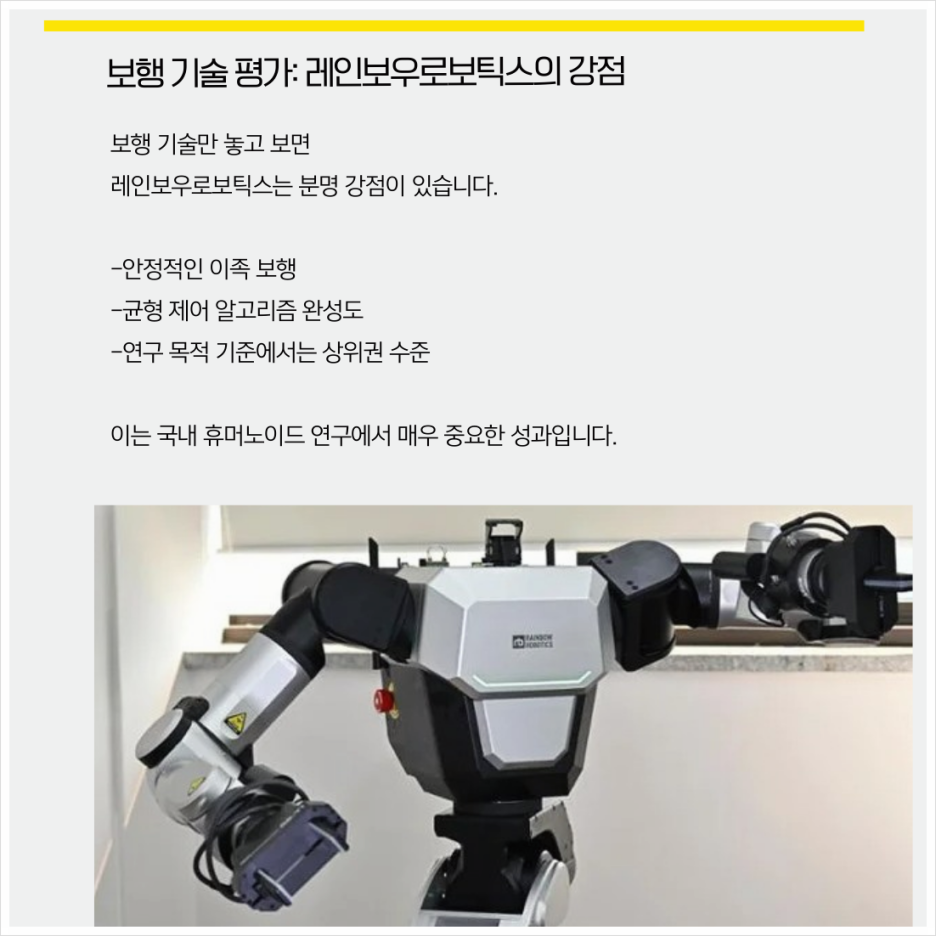
⑥ 보행 기술 평가: 레인보우로보틱스의 강점
보행 기술만 놓고 보면 레인보우로보틱스는 분명 강점이 있습니다.
- 안정적인 이족 보행
- 균형 제어 알고리즘 완성도
- 연구 목적 기준에서는 상위권 수준
이는 국내 휴머노이드 연구에서 매우 중요한 성과입니다.
⑦ 보행 기술의 현실적 한계
그러나 산업 현장에서 보행은 ‘잘 걷는가’보다 ‘언제나 같은 품질로 걷는가’가 중요합니다.
- 바닥 상태 변화
- 장애물
- 반복 운전 시 오차 누적
이런 조건에서는 연구용 보행과 상용 기준 사이에 여전히 간극이 존재합니다.
ROhand + 로봇
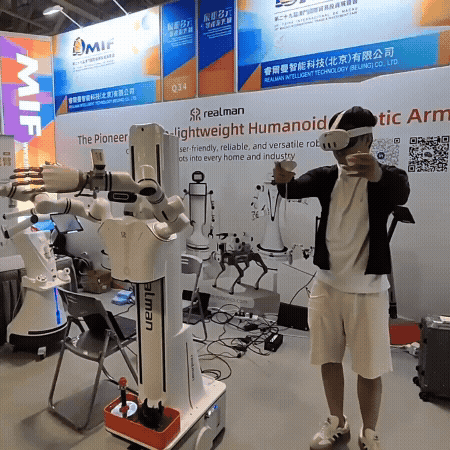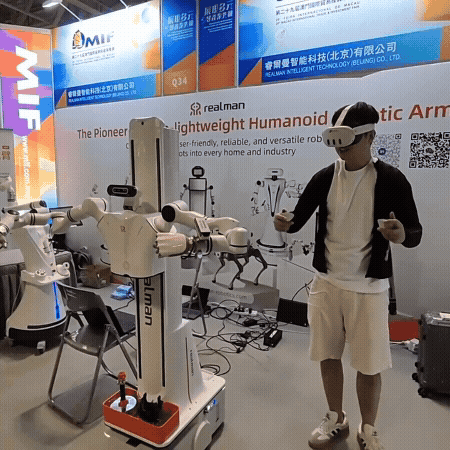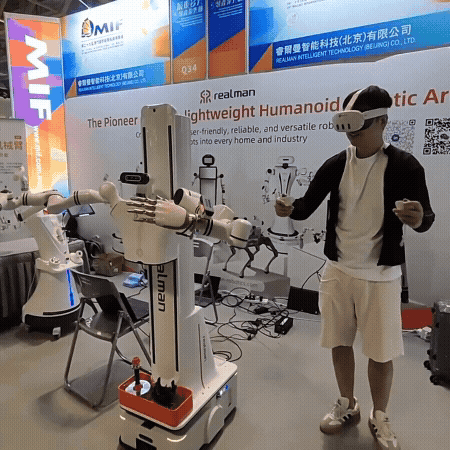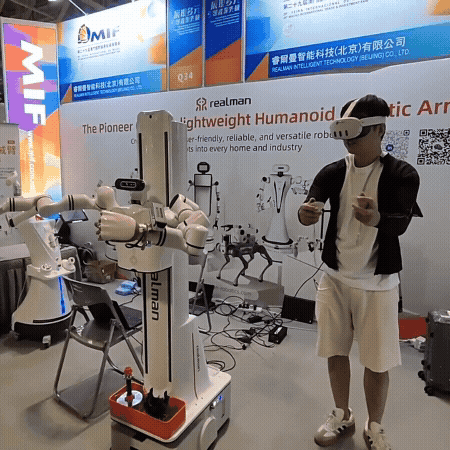
⑧ 조작(손) 기술: 휴머노이드의 가장 어려운 영역
흥미롭게도, 휴머노이드 상용화에서 가장 어려운 부분은 보행이 아니라 ‘손’입니다.
- 물체 파지
- 힘 조절
- 미끄러짐·파손 방지
이 모든 요소가 동시에 작동해야 실제 작업이 가능합니다.
ROhand + 로봇
⑨ 레인보우로보틱스 조작 기술의 현재 위치
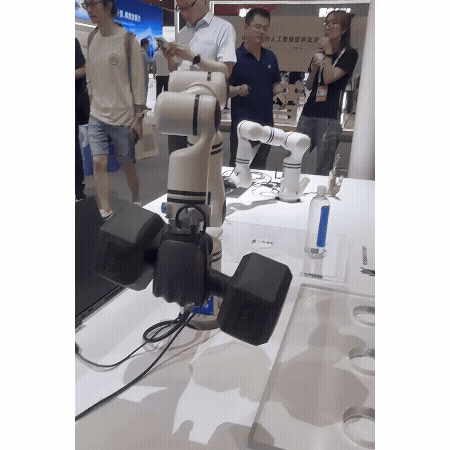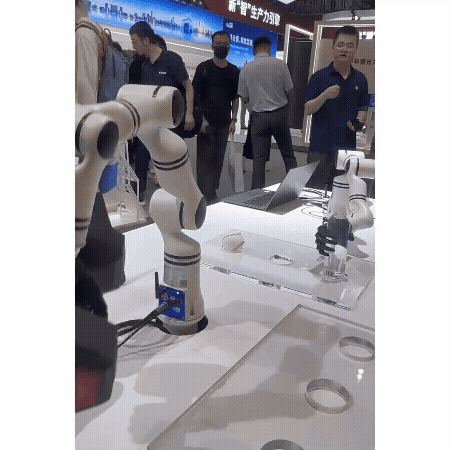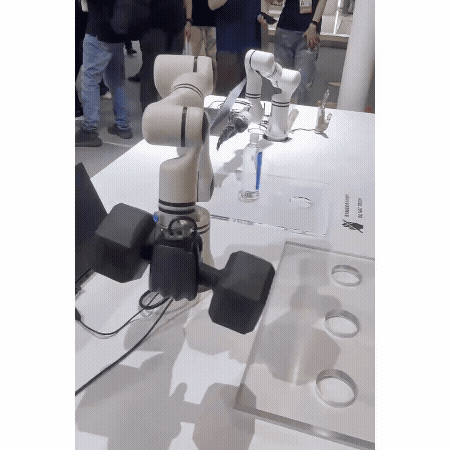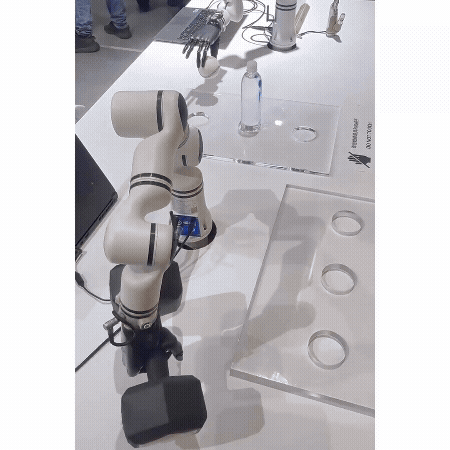
현재 레인보우로보틱스 휴머노이드는
- 기본적인 집기 동작 가능
- 단순 조작 시연 가능
하지만,
- 정밀 조립
- 비정형 물체 대응
- 반복 작업 품질 유지
에서는 아직 연구 단계에 가깝습니다.
ROhand + 로봇
⑩ 왜 휴머노이드 상용화는 ‘손’에서 멈추는가
산업 현장은 단순합니다.
“집을 수 있느냐”가 아니라 “매번 같은 품질로 집을 수 있느냐”가 기준입니다.
이 때문에 휴머노이드 상용화는 엔드이펙터, 즉 로봇핸드 기술에서 멈추는 경우가 많습니다.
ROhand + 로봇
⑪ 여기서 주목받는 해법: 고정밀 로봇핸드 기술
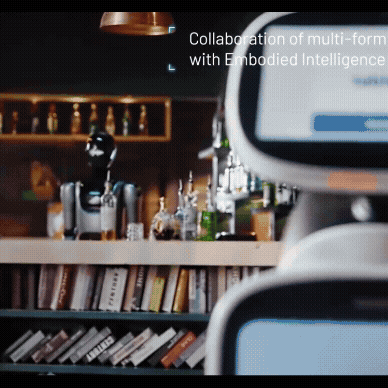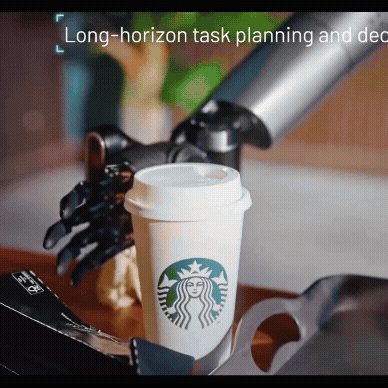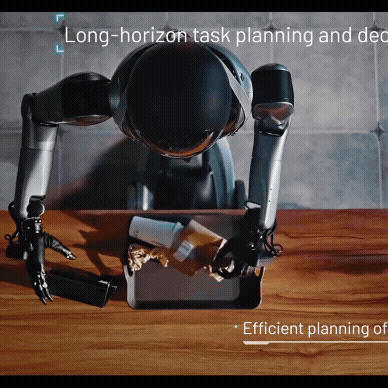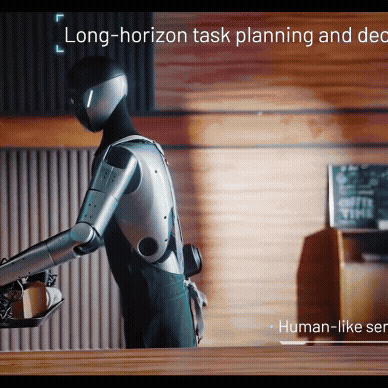
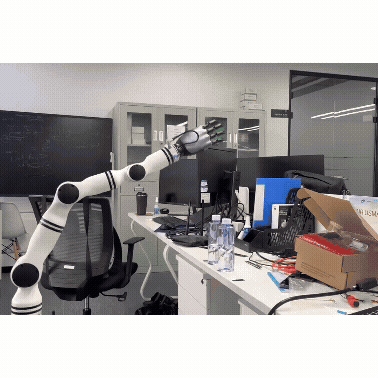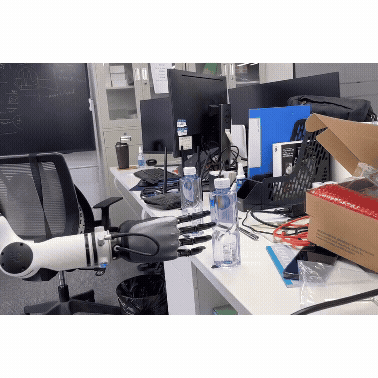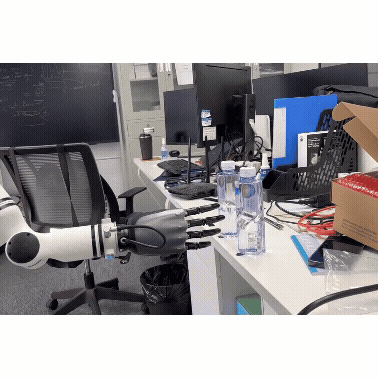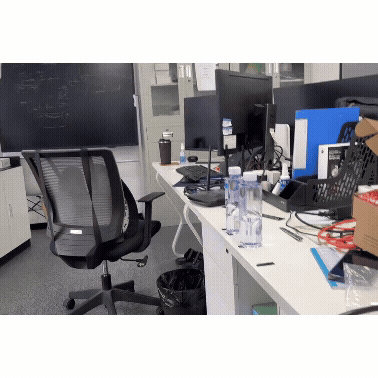
이 지점에서 중요한 것이 힘·촉각 센서를 기반으로 한 고정밀 로봇핸드입니다.
예를 들어 ROhand와 같은 로봇핸드는
- 힘의 크기와 방향을 동시에 인식
- 미끄러짐·파손 대응
- 다양한 물체 형태에 대한 안정적 파지
를 목표로 설계된 기술입니다.
이러한 손 기술은 휴머노이드가 연구 단계를 넘어 실제 작업으로 나아가기 위한 핵심 조건 중 하나입니다.
⑫ 경쟁 휴머노이드 기업과의 관점 비교
- 레인보우로보틱스: 연구·기술 중심-
- 테슬라, 유니트리: 빠른 실증·현장 접근
전략 차이는 곧 결과 차이로 이어집니다.
특히 조작 기술과 엔드이펙터 결합 여부가 상용화 속도를 가릅니다.
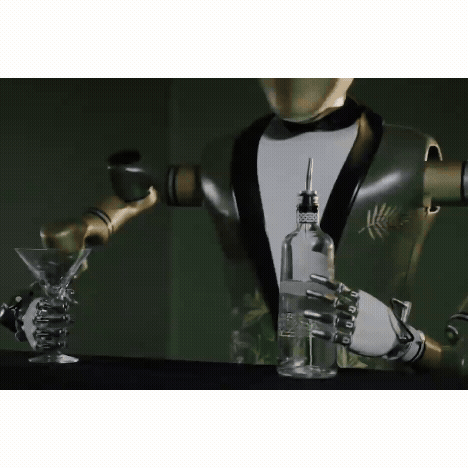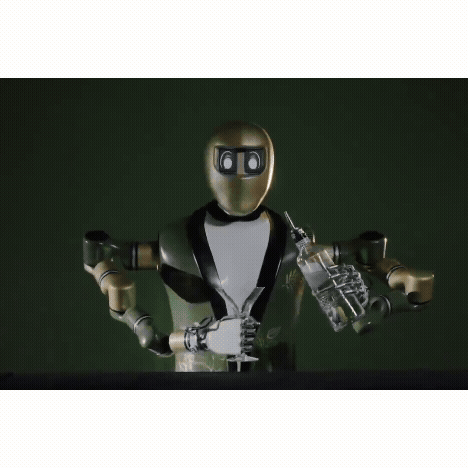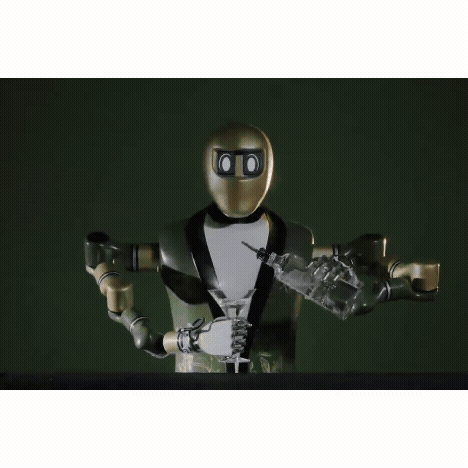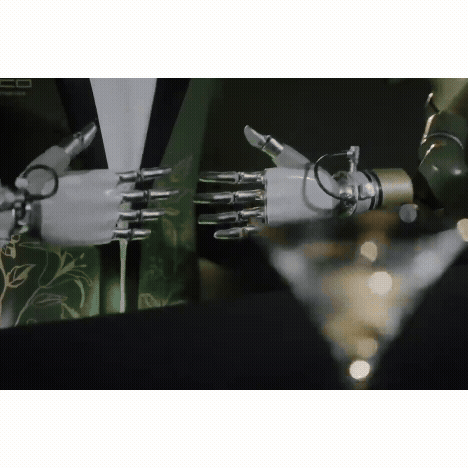
ROhand + 로봇
⑬ 레인보우로보틱스 휴머노이드의 현실적인 활용 영역
현재 기준에서 가장 현실적인 활용은 다음과 같습니다.
- 연구·교육 플랫폼
- 기술 시연
- 산업용 휴머노이드의 전 단계
이는 한계가 아니라 정확한 기술 위치에 대한 평가입니다.
⑭ 상용화를 위해 넘어야 할 핵심 과제
- 양산 가능성
- 비용 구조
- 장시간 운전 신뢰성
- 손(조작) 기술의 고도화
- 외부 기술과의 결합 필요성
특히 손 기술은 내부 개발만으로 해결하기보다
전문 엔드이펙터 기술과의 결합이 현실적입니다.
⑮ 결론: 레인보우로보틱스 휴머노이드는 ‘어디에 있는가’
레인보우로보틱스 휴머노이드는 연구 성과로서는 분명한 경쟁력을 갖고 있습니다.
그러나 상용화는 아직 과정 중입니다.
다음 도약의 핵심은 보행이 아니라 조작 기술, 그리고 ROhand와 같은 고정밀 손 기술과의 결합 가능성입니다.
👉 휴머노이드 상용화의 마지막 퍼즐은 언제나 ‘손’에서 완성됩니다.