Refind Inc.
휴머노이드 로봇 SDK, 제공된다고 원하는 동작을 바로 만들 수 있을까?
관리자 · 2026년 10월 1일
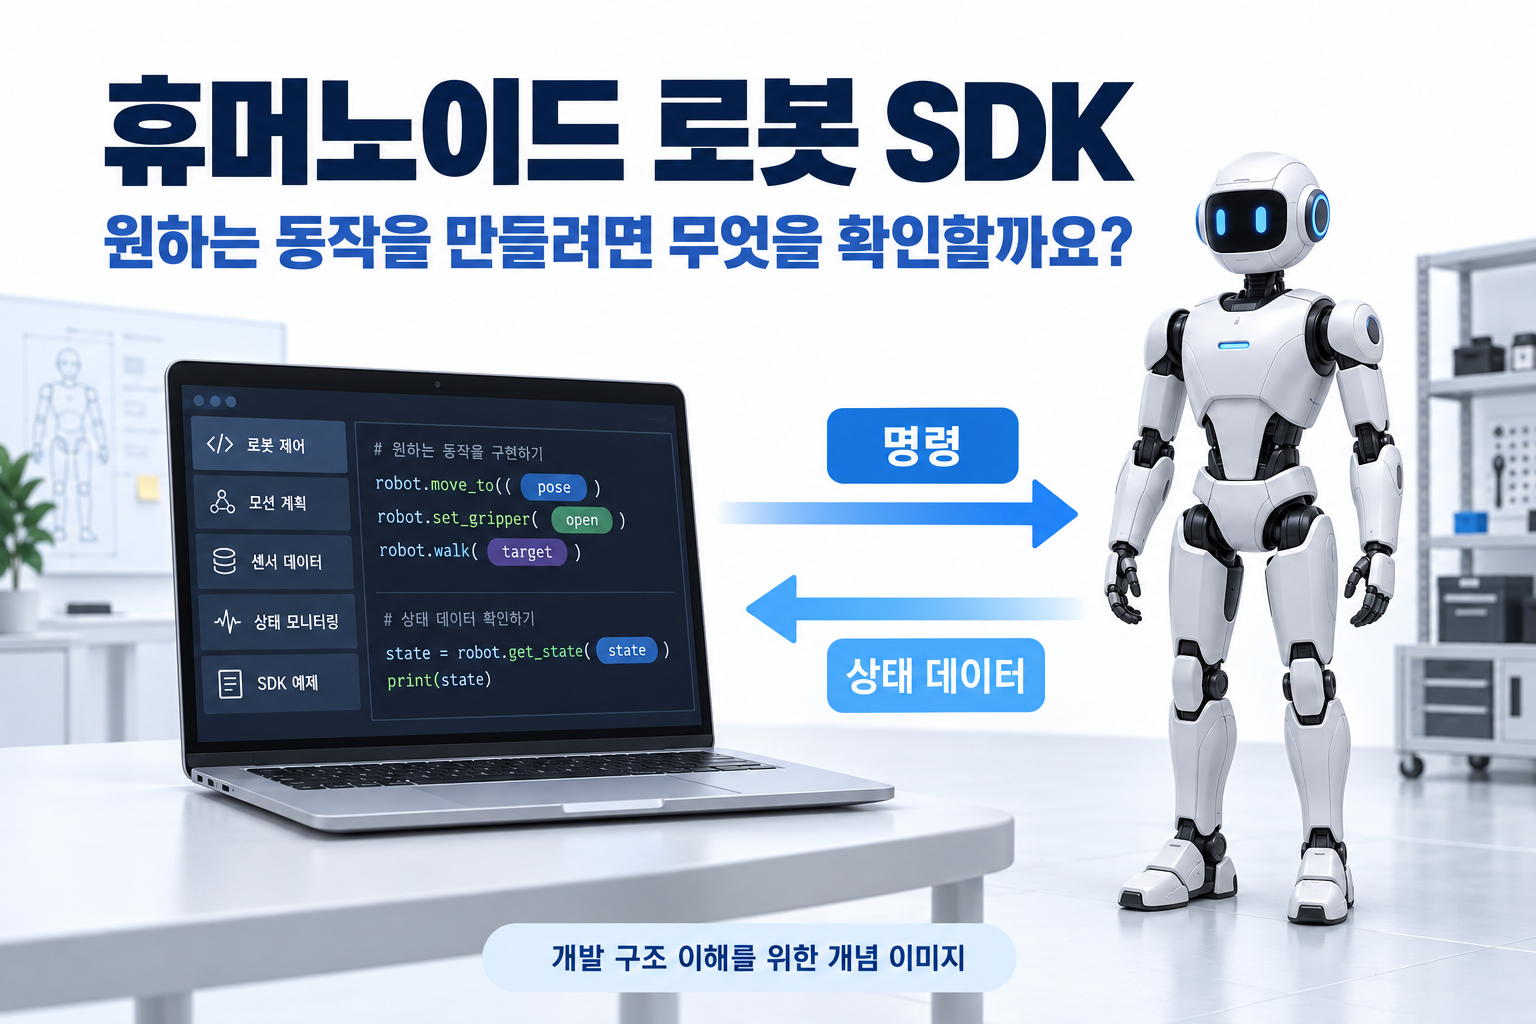
휴머노이드 로봇을 연구용으로 검토하다 보면 SDK 제공이라는 문구를 자주 접합니다.
SDK가 있으면 원하는 동작을 모두 직접 만들 수 있다는 의미일까요?
SDK는 소프트웨어 개발에 쓰는 도구와 인터페이스의 묶음입니다. 제공 여부와 함께 어떤 명령을 보낼 수 있고, 어떤 데이터를 받을 수 있는지를 확인해야 합니다. 완성된 작업 프로그램이 모두 포함됐다는 뜻은 아닙니다.
1. SDK가 해 주는 일부터 나눠 보세요
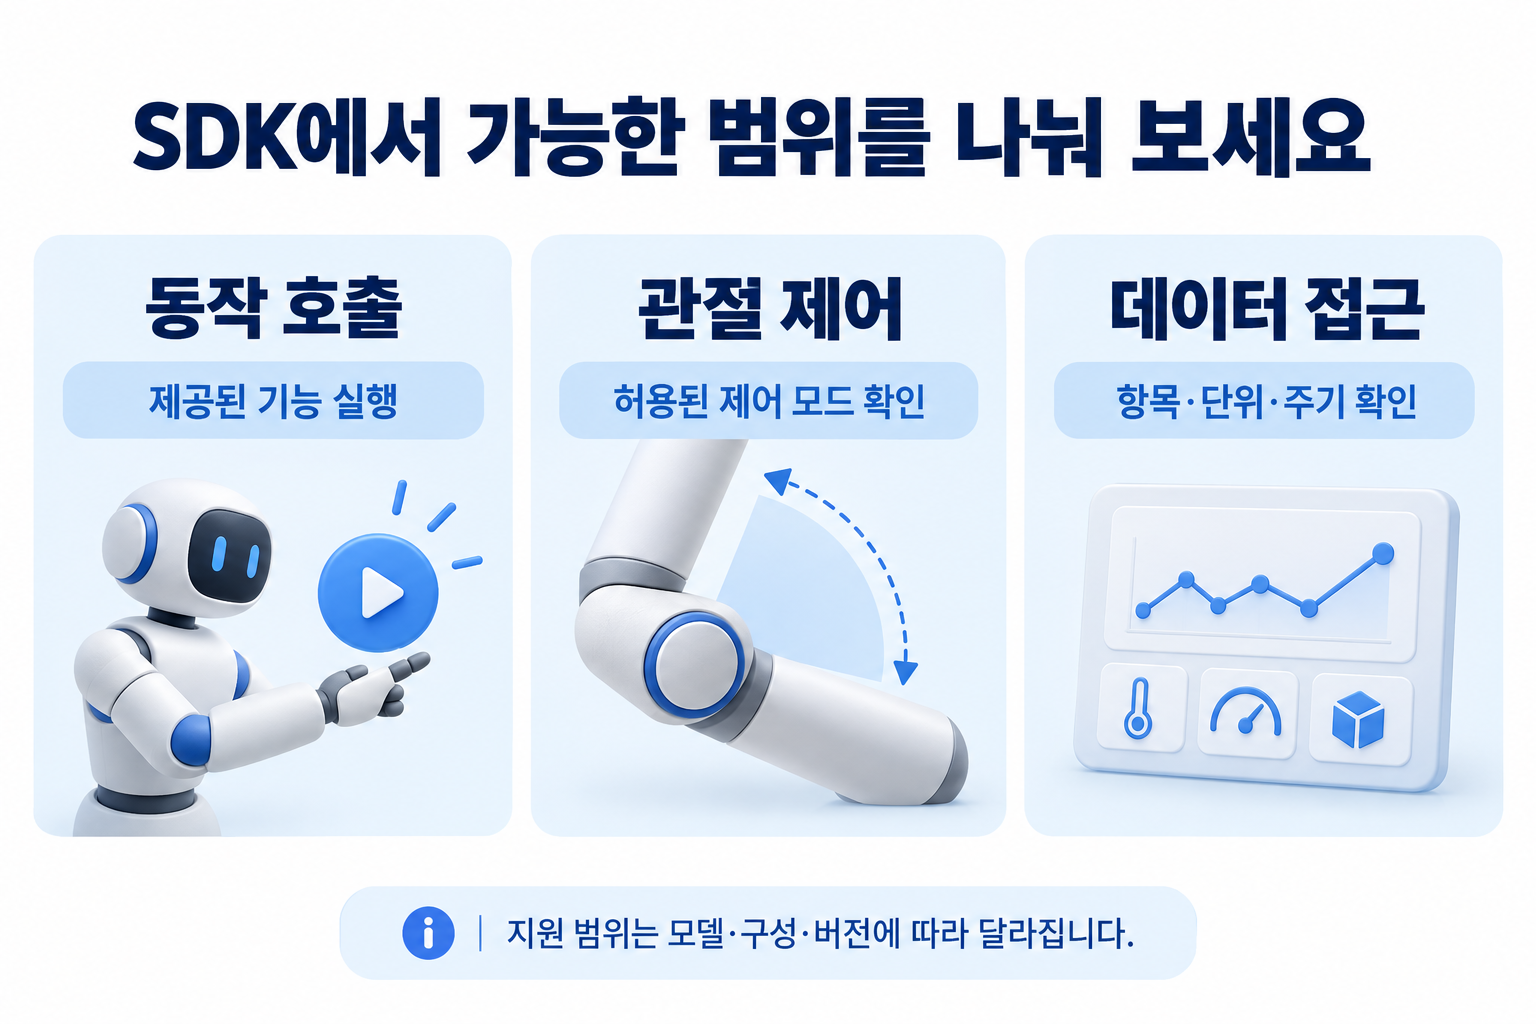
예를 들어 개발자는 SDK를 통해 로봇에 명령을 보내거나 현재 상태를 읽을 수 있습니다. 하지만 그 범위는 제품과 구성에 따라 다릅니다.
| 개발하려는 내용 | 먼저 확인할 항목
| 제공된 동작 실행 | 어떤 동작 명령이 공개돼 있나요?
| 팔 움직임 변경 | 어느 관절을 어떤 모드로 제어할 수 있나요?
| 실험 데이터 기록 | 관절 상태·센서 값을 어떤 주기로 받을 수 있나요?
| 외부 장치 연결 | 로봇손·카메라와 연결할 인터페이스가 있나요?
SDK가 있다는 한 줄보다, 연구에서 필요한 명령과 데이터 목록을 대조하는 방식이 실용적입니다.

리파인 협동로봇 RM65+로봇손 Rohand
2. 상위 명령과 관절 제어는 개발 범위가 다릅니다
상위 명령은 제공된 동작 기능을 호출하는 방식으로 이해할 수 있습니다. 관절 단위 제어는 목표 위치나 관련 제어 값을 직접 다루는 범위에 가깝습니다.
더 낮은 수준의 제어가 가능하다고 해서 개발이 더 쉬운 것은 아닙니다. 기본 동작 서비스와의 관계, 균형 유지 책임, 시험 환경 등 직접 다뤄야 하는 범위도 커질 수 있습니다.
공식 Unitree SDK2의 G1 예제 구성에는 high_level과 low_level 관련 예제가 구분돼 있습니다. 이는 공개 예제의 범위를 확인하는 자료이지, 모든 G1 구성에서 모든 예제를 그대로 실행할 수 있다는 보장은 아닙니다.
Unitree 공식 SDK2 예제 구성 (https://github.com/unitreerobotics/unitree_sdk2/blob/main/example/g1/CMakeLists.txt)
3. 같은 제품 이름이라도 구성이 다를 수 있습니다
Unitree G1 공식 비교표에서는 G1과 G1 EDU의 ‘Secondary Development’ 항목을 다르게 표시합니다.
일반 G1은 /, G1 EDU는 YES로 안내하고, 자세한 사항은 개발 매뉴얼을 확인하도록 되어 있습니다.
Unitree G1 공식 비교표 (https://www.unitree.com/g1/)
이 사례처럼 제품 이름만으로 개발 범위를 판단하지 말고, 실제 주문할 세부 구성과 자료를 대조해야 합니다.

리파인 협동로봇 Realbot
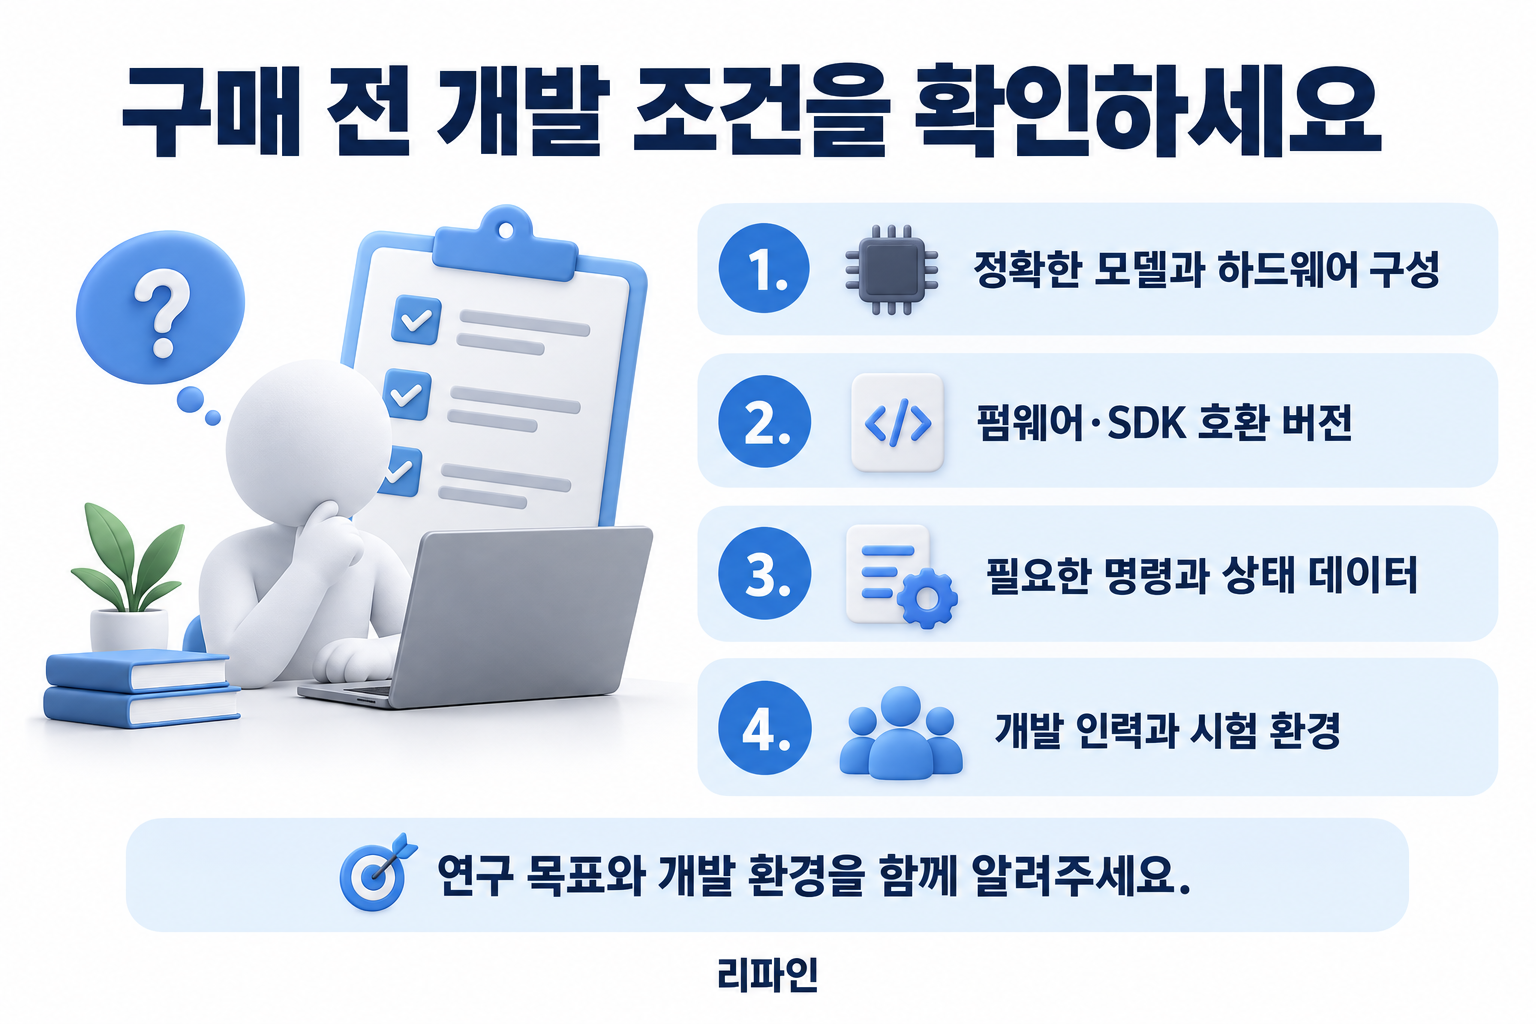
구매 전에 확인할 정보는 다음과 같습니다.
- 정확한 모델과 관절·손 구성
- 펌웨어와 SDK의 호환 버전
- 지원 운영체제와 개발 언어
- 공개 API 문서와 해당 모델용 예제
- 제공 데이터의 항목·단위·갱신 주기
- 오류 발생 시 중단·복구 방법과 지원 범위
공개 저장소에 코드가 있다는 사실과, 납품 구성에서 지원되는 기능은 구분해서 확인하는 것이 좋습니다.
4. 컵을 집는 작업을 개발하려면 무엇이 더 필요할까요?
가상의 연구 과제로 컵을 집는 작업을 생각해 보겠습니다.
팔에 목표 위치를 보내는 기능이 있어도 컵의 위치를 찾는 과정, 잡을 자세를 정하는 과정, 손을 제어하는 과정, 잡았는지 확인하는 과정이 필요합니다. 로봇이 서 있는 상태로 작업한다면 균형과 접근 가능한 범위도 검토해야 합니다.
따라서 처음부터 컵을 알아서 집는 로봇을 목표로 잡기보다, 아래처럼 개발 단계를 나눠 보는 편이 진행 상황을 판단하기 쉽습니다.
1. 필요한 상태 데이터를 읽습니다.
2. 제공 예제의 동작 범위를 확인합니다.
3. 통제된 시험 환경에서 필요한 동작을 구현합니다.
4. 인식·손 제어·결과 확인을 연결합니다.
이 순서는 개발 범위를 정리하는 예시이며, 실제 실행은 해당 제품의 공식 절차와 시험 조건을 따라야 합니다.
5. 상담에는 원하는 동작과 개발 환경을 함께 알려주세요
연구용 휴머노이드 도입을 검토한다면 원하는 동작뿐 아니라, 팀이 사용할 개발 언어와 필요한 데이터, 외부 장치, 담당 인력의 개발 범위를 정리해 주세요.
리파인에 문의하실 때 이 목록을 함께 전달하시면, 제품 구성과 개발 자료에서 무엇을 확인해야 할지 구체적으로 논의할 수 있습니다.
SDK의 유무보다 중요한 것은 연구 목표에 필요한 제어와 데이터 접근이 실제 구성에서 가능한가입니다.
참고 자료
Unitree — G1 공식 비교표
Unitree — 공식 SDK2 G1 예제 구성
https://github.com/unitreerobotics/unitree_sdk2/blob/main/example/g1/CMakeLists.txt
이미지는 개념 설명을 위한 AI 생성 일러스트입니다. 특정 제품 외형이나 실제 시험 결과를 나타내지 않습니다.