Refind Inc.
로봇손 관절과 자유도, 무엇이 다를까요?
관리자 · 2026년 10월 1일
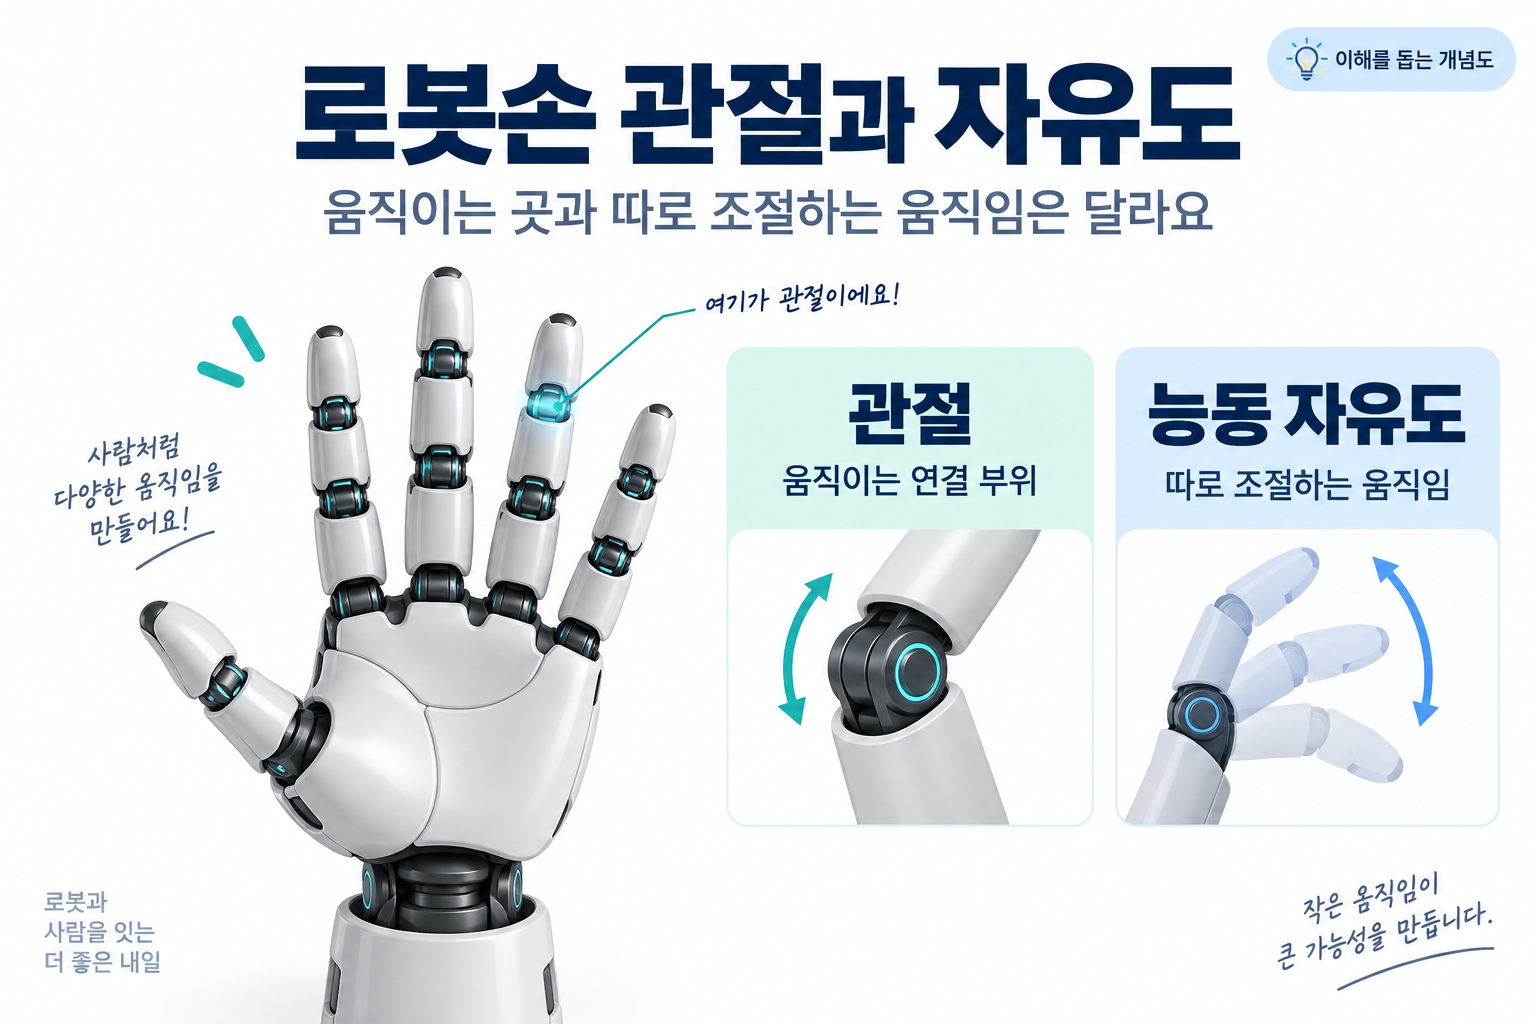
로봇손 제품 설명에서 관절 11개, 자유도 6개라는 내용을 보면 이런 생각이 들 수 있습니다.
움직이는 곳이 11개인데, 왜 자유도는 6개일까?
두 숫자는 세는 기준이 다릅니다. 관절은 움직이는 연결 부위이고, 능동 자유도는 따로 조절할 수 있는 움직임과 관련된 숫자입니다.
손가락 하나를 예로 들어보겠습니다.

리파인 Rohand
마디가 두 곳에서 굽혀져도, 항상 함께 움직일 수 있습니다
로봇손의 검지에 굽혀지는 관절이 두 개 있다고 가정해 보겠습니다.
검지를 굽히라는 명령을 내렸을 때 두 관절이 함께 움직이는 구조라면, 굽혀지는 곳은 두 개입니다. 하지만 두 관절에 서로 다른 움직임을 명령할 수 있는 것은 아닙니다. 반대로 두 관절을 각각 움직일 수 있다면, 한쪽은 그대로 두고 다른 쪽만 굽히는 동작도 검토할 수 있습니다.
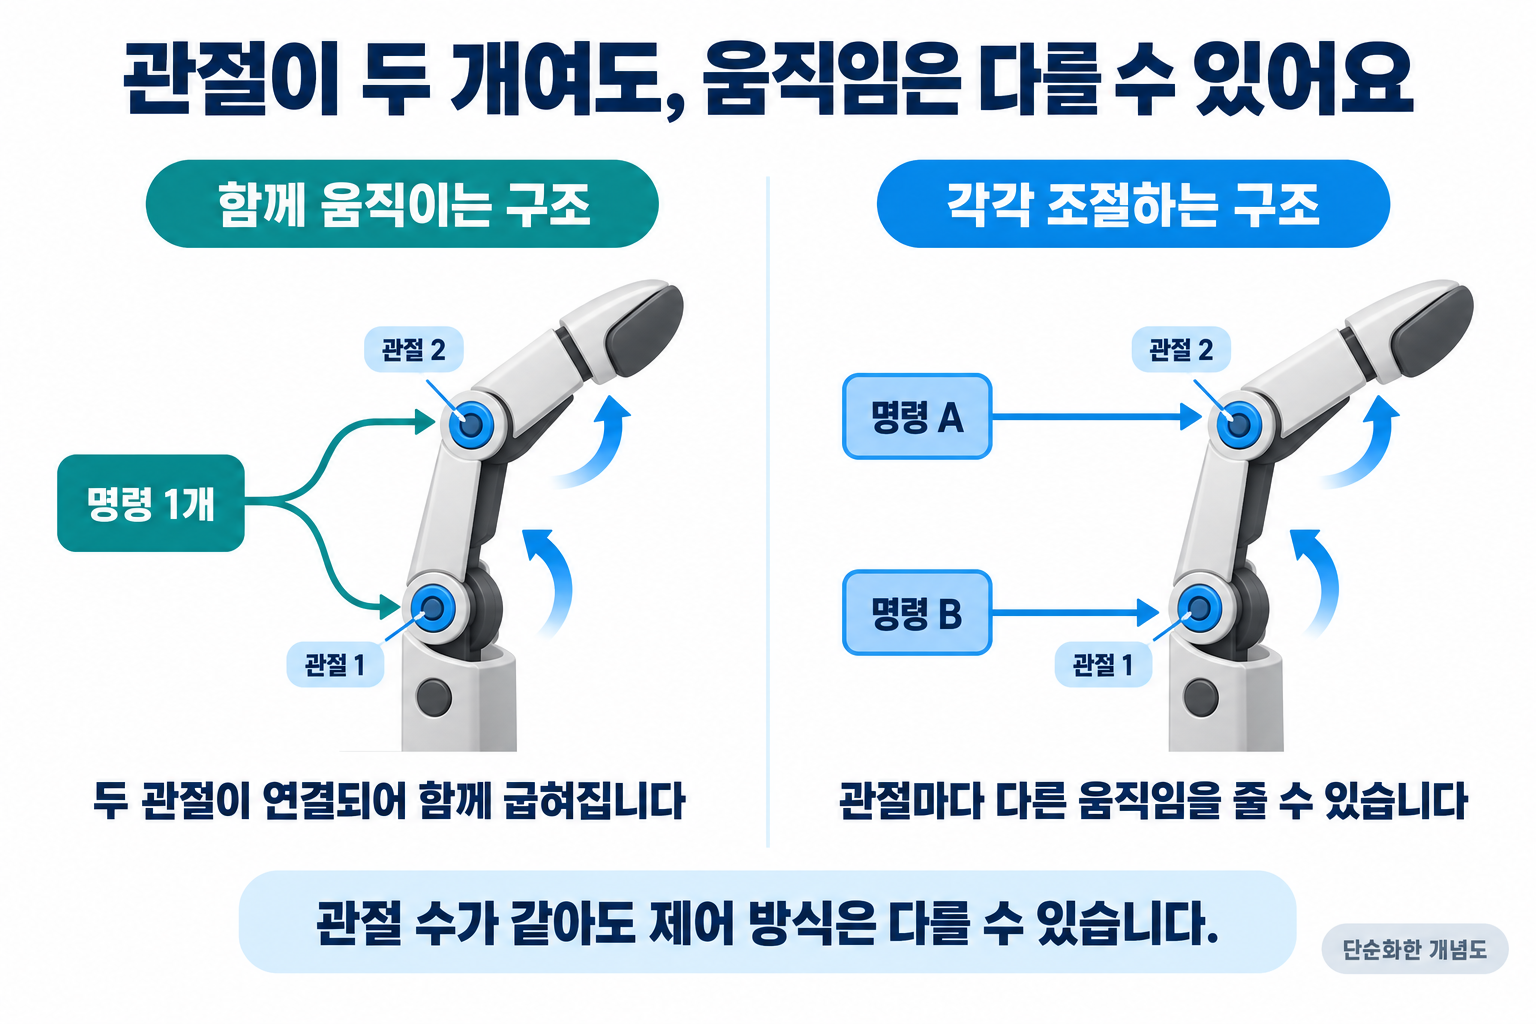
관절 수가 같아도 제어 방식은 다를 수 있습니다. 이해를 위한 단순화된 개념도입니다.
구분 | 두 관절이 함께 움직이는 구조 | 두 관절을 각각 조절하는 구조 |
굽혀지는 곳 | 두 곳 | 두 곳 |
명령 방식 | 두 관절이 연결된 움직임으로 작동 | 각 관절에 별도 명령 |
확인할 점 | 함께 굽혀지는 동작으로 충분한가? | 마디별로 다른 자세가 필요한가? |
즉, 움직이는 곳이 많다고 해서 그곳을 모두 따로 조절할 수 있는 것은 아닙니다.

리파인 Rohand
ROhand는 어떤 움직임을 따로 조절할까요?
리파인에서 취급하는 ROhand는 제조사 사용자 가이드 기준으로 움직이는 관절이 11개이고, 능동 자유도는 6개입니다.
쉽게 말해 따로 조절하는 움직임을 여섯 가지로 설명할 수 있습니다.
이를 이해하려면 숫자보다 실제 명령할 수 있는 움직임을 보는 것이 쉽습니다.
ROH-A001/A002 공식 자료에서는 다음 여섯 가지를 구분합니다.
- 엄지 굽히기·펴기
- 검지 굽히기·펴기
- 중지 굽히기·펴기
- 약지 굽히기·펴기
- 소지 굽히기·펴기
- 엄지 방향 돌리기
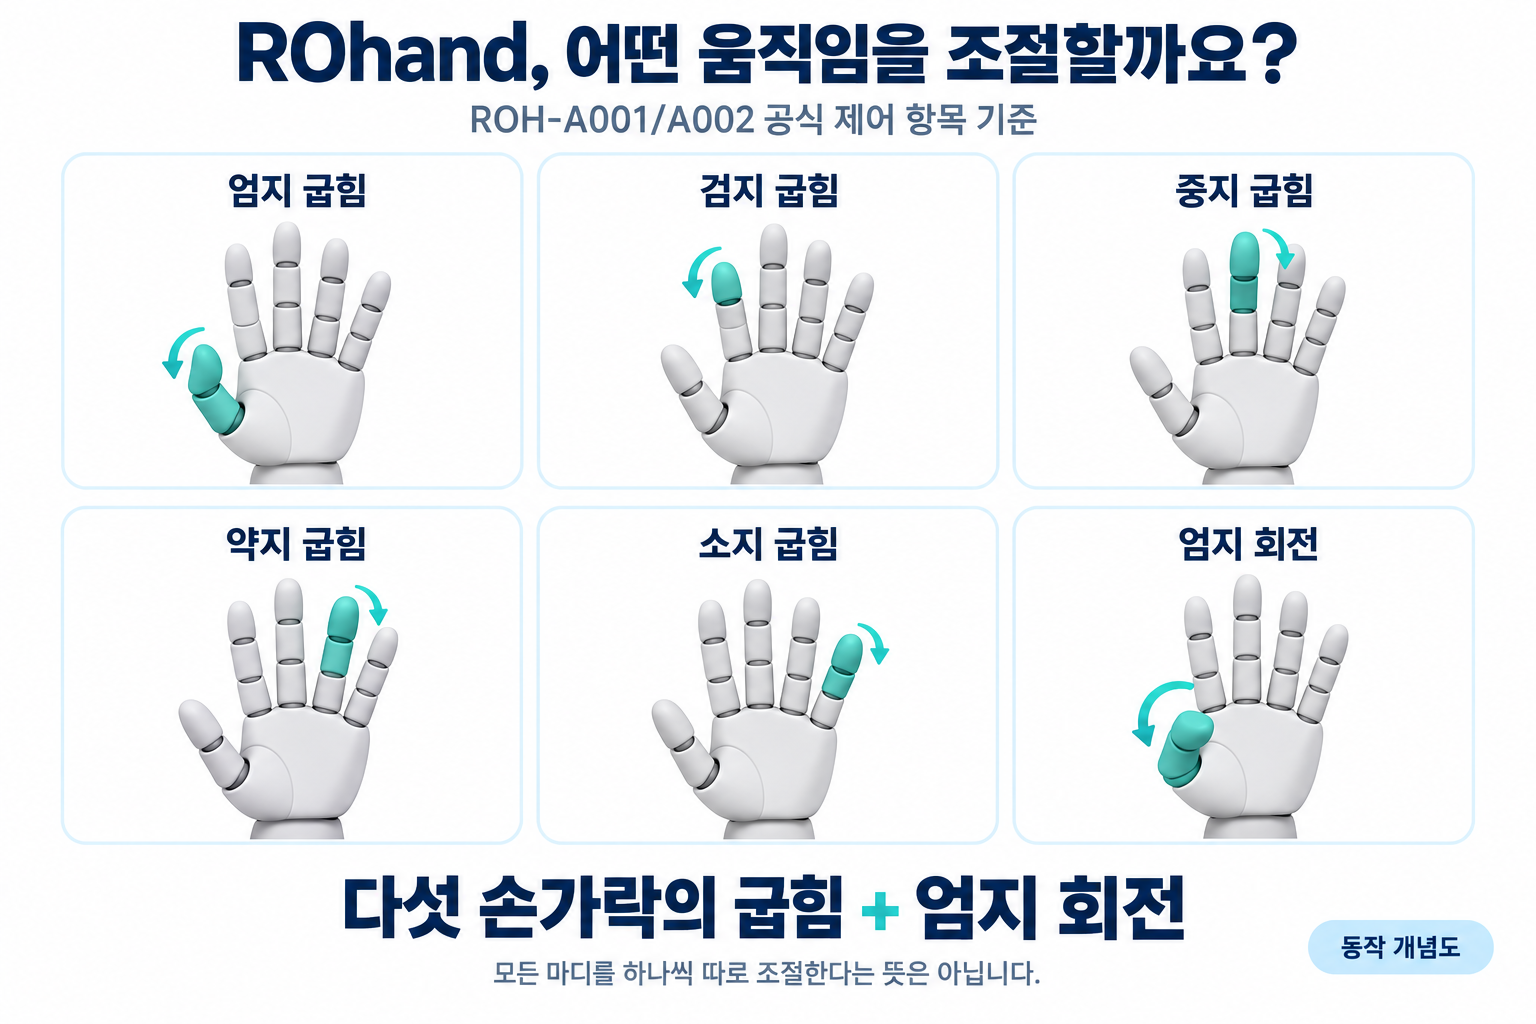
(ROH-A001/A002 공식 제어 항목을 설명한 동작 개념도이며, 실제 제품 외형을 나타내는 사진은 아닙니다.)
다섯 손가락을 굽히는 움직임에 엄지 회전이 더해진 구성입니다.
각 손가락의 굽힘을 조절하는 것과, 손가락 안의 모든 마디를 하나씩 따로 조절하는 것은 다릅니다.
이 차이가 제품을 고를 때 왜 중요할까요?
하려는 동작에 따라 필요한 구조가 달라지기 때문입니다.
예를 들어 물체를 감싸 잡는 동작을 연구한다면 손가락별로 얼마나 굽힐 수 있는지가 중요할 수 있습니다.
그런데 검지의 아래쪽 마디는 그대로 두고, 끝마디만 굽히고 싶다면 확인할 조건이 달라집니다.
두 마디가 함께 움직이는 구조에서는 원하는 자세를 만들기 어려울 수 있습니다.
따라서 로봇손을 고를 때는 관절이 몇 개인가요?와 함께 다음 질문도 해보는 것이 좋습니다.
제가 원하는 이 동작을, 이 로봇손으로 만들 수 있나요?
필요한 움직임이 무엇인지에 따라 적합한 제품이 달라집니다.

리파인 Rohand
자유도 숫자가 같아도 움직임은 다를 수 있습니다
같은 숫자의 자유도를 가진 로봇손이라도 어떤 움직임을 조절하는지는 다를 수 있습니다.
손가락을 굽히는 데 쓰는지, 옆으로 벌리는 데 쓰는지, 엄지 방향을 바꾸는 데 쓰는지에 따라 만들 수 있는 자세가 달라집니다.
제품을 비교할 때는 숫자와 함께 다음을 확인하세요.
원하는 동작 | 확인할 내용 |
검지와 중지를 다르게 굽히기 | 손가락별로 굽힘을 조절할 수 있는가? |
손가락 사이를 벌리기 | 좌우로 벌리는 동작을 지원하는가? |
엄지와 다른 손가락을 마주 대기 | 엄지의 방향과 움직임 범위가 맞는가? |
특정 마디만 굽히기 | 그 마디를 따로 조절할 수 있는가? |
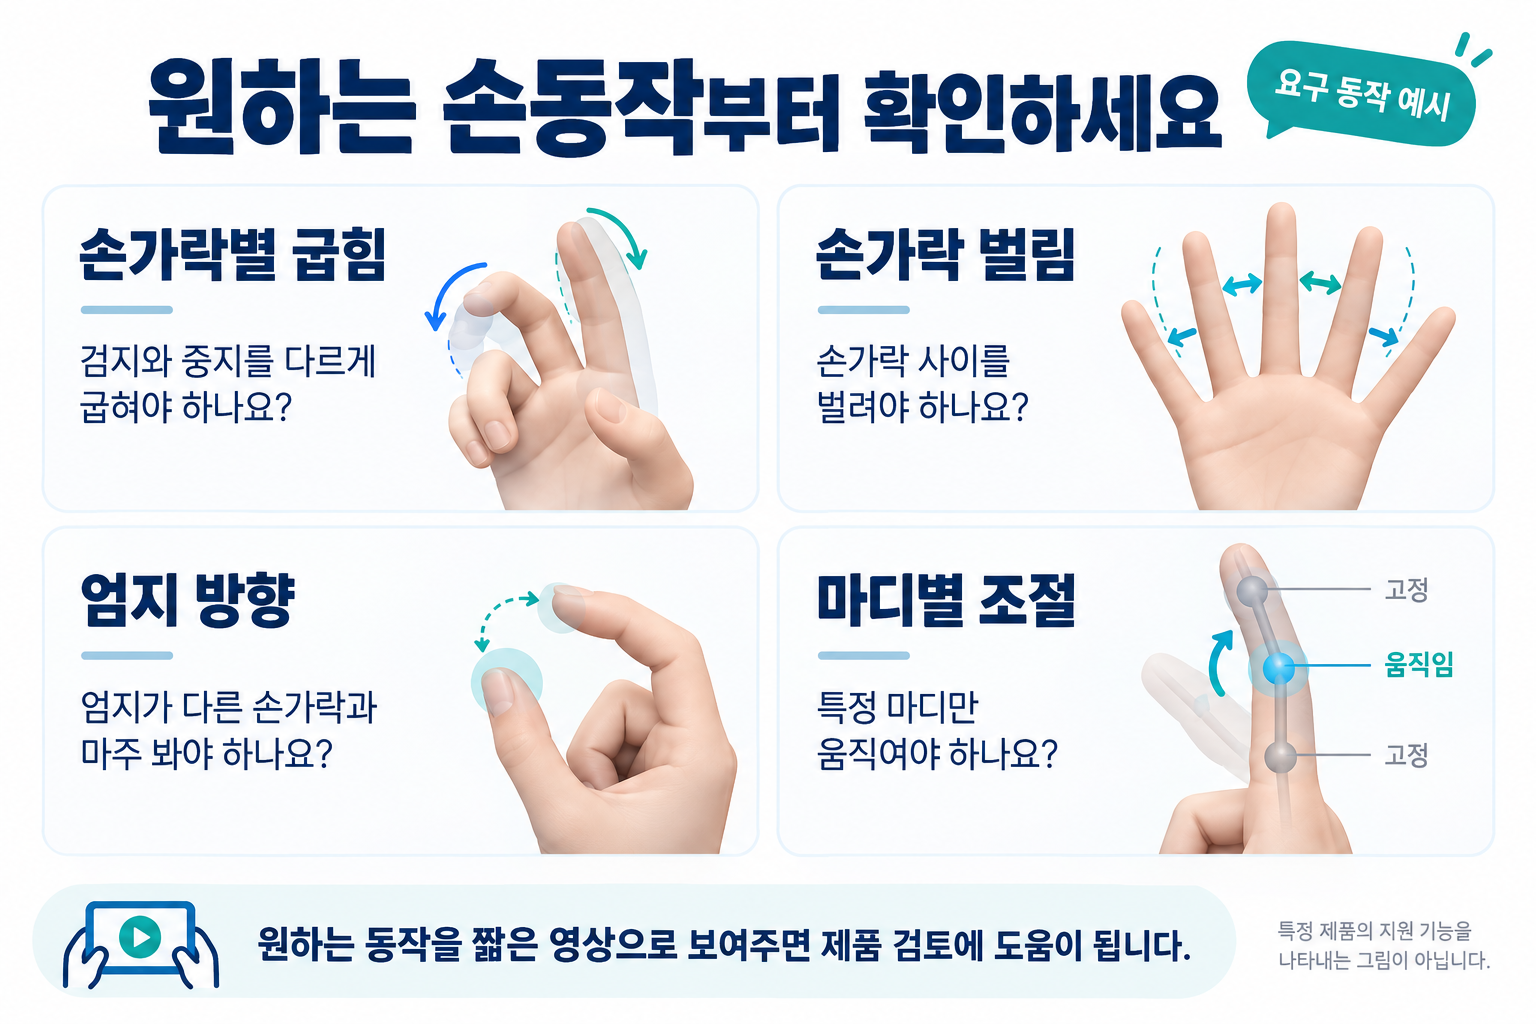
요구 동작을 정리하기 위한 예시이며, 특정 제품이 모든 동작을 지원한다는 의미는 아닙니다.
원하는 손동작을 영상으로 보여주세요
로봇손을 검토할 때는 직접 손으로 원하는 동작을 보여주는 짧은 영상이 도움이 됩니다.
어떤 손가락을 움직이고 싶은지, 어느 마디는 고정해야 하는지, 무엇을 잡으려는지가 보이면 제품의 기능과 비교하기 쉬워집니다.
리파인은 ROhand 로봇손을 취급하고 있습니다.
파지 대상과 원하는 손동작을 알려주시면, 모델별로 가능한 움직임과 추가 확인이 필요한 조건을 검토해 드립니다.