Refind Inc.
로봇손 파지력과 최대 하중, 무엇이 다를까요?
관리자 · 2026년 10월 1일
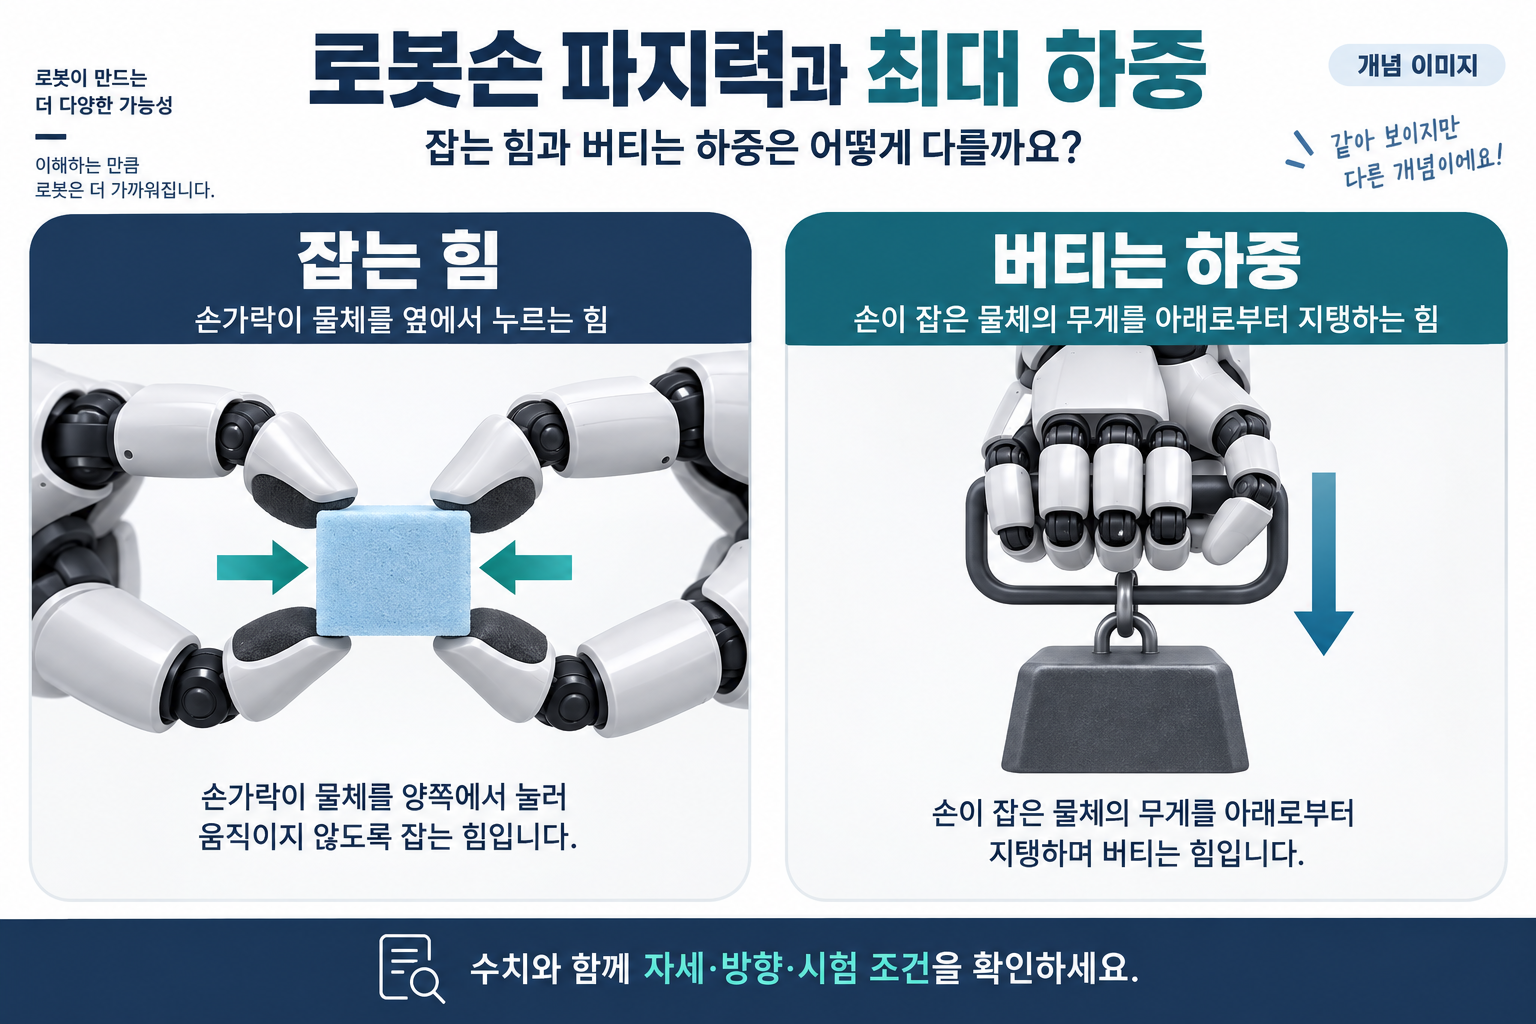
로봇손 사양에 최대 하중 30kg이라고 적혀 있다면, 30kg짜리 물체를 손으로 집어 옮길 수 있다는 뜻일까요?
숫자만으로 그렇게 판단할 수는 없습니다.
손가락이 물체를 누르는 힘인지, 정해진 자세에서 외부 하중을 견디는 값인지 먼저 구분해야 합니다.
이번 글에서는 리파인에서 취급하는 ROhand의 사양을 예로 들어, 잡는 힘과 버티는 하중의 차이를 쉽게 알아보겠습니다.

리파인 ROhand
물체를 누르는 것과 손잡이를 걸어 버티는 것은 다릅니다
손가락으로 물체의 양옆을 눌러 잡는 모습을 떠올려 보세요.
손가락이 접촉면을 누르는 힘을 만들어야 합니다. 이렇게 물체를 붙잡는 힘을 보통 파지력이라고 부릅니다.
이번에는 굽힌 손가락에 가방 손잡이가 걸린 모습을 생각해 보겠습니다.
손잡이가 손가락을 아래로 당기고, 손가락은 그 하중을 받습니다.
두 상황 모두 손을 사용하지만, 힘이 작용하는 방향과 물체를 지지하는 방식이 다릅니다.
실제 파지에서는 이런 역할이 함께 작용하기도 합니다.
얼마나 세게 누를 수 있는가와 어떤 자세로 얼마의 하중을 견디는가는 따로 확인해야 하는 질문입니다.
위 예시는 차이를 이해하기 위한 비유이며, 특정 제품의 시험 방법을 그대로 나타낸 것은 아닙니다.

리파인 ROhand
능동력과 수동 하중은 무엇일까요?
로봇손 제품 자료에서는 다음 두 표현을 볼 수 있습니다.
능동력(Active force)은 구동부가 작동하며 내는 힘입니다.
손끝 능동력이라면 손끝에서 어느 정도 힘을 낼 수 있는지를 살펴보는 항목입니다.
수동 하중(Passive load)은 정해진 자세와 조건에서 외부로부터 받는 하중을 견디는 능력과 관련된 항목입니다.
수동이라는 표현이 전원을 끈 상태에서도 반드시 그 하중을 유지한다는 뜻은 아닙니다.
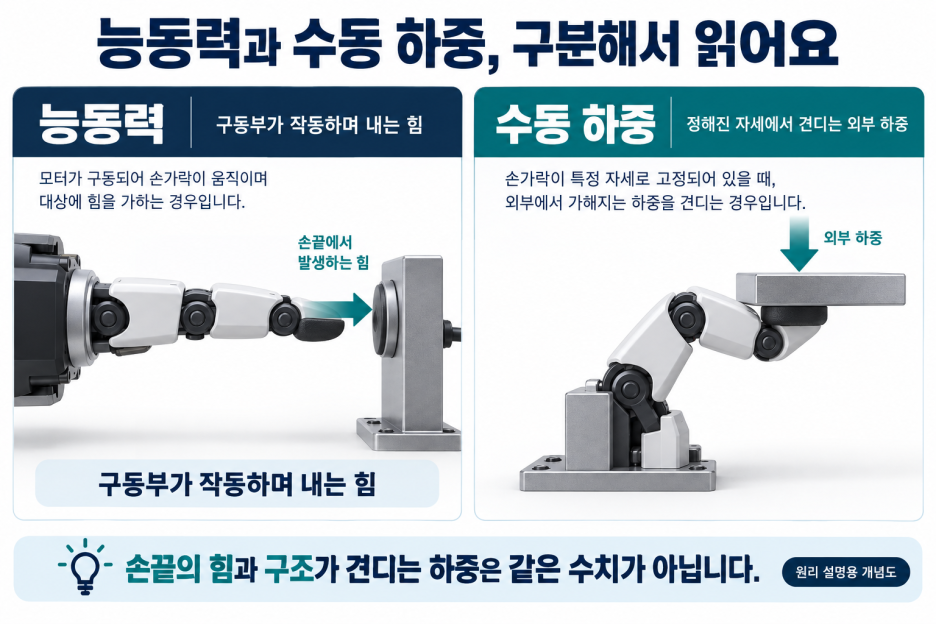
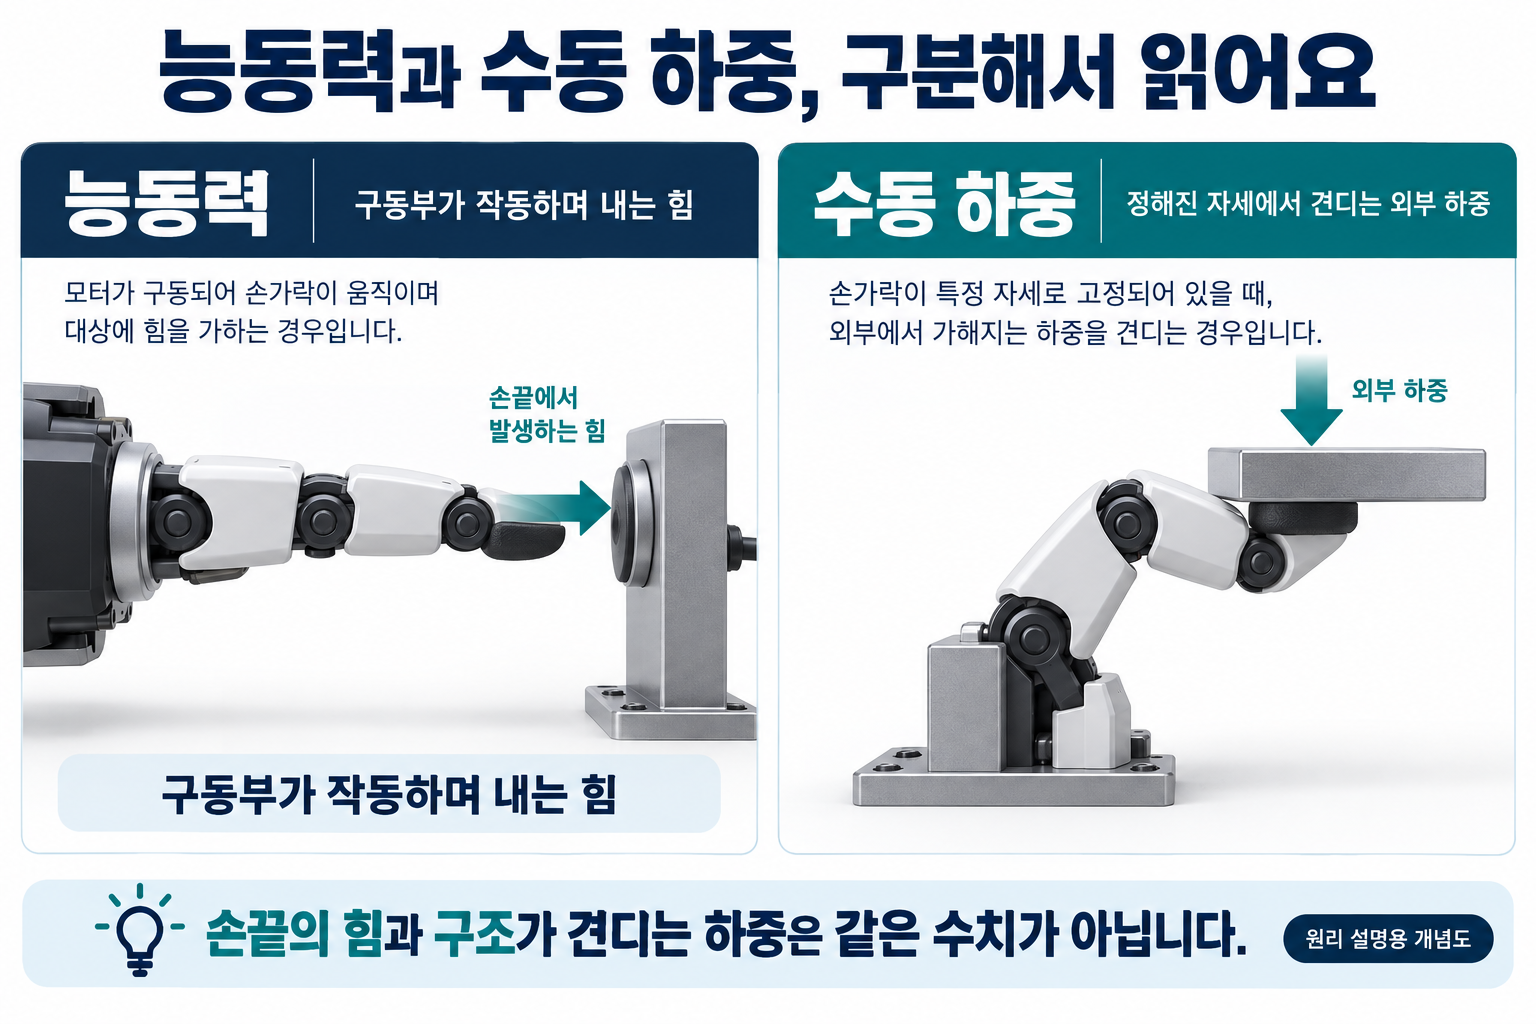
원리 설명용 개념도입니다. 실제 시험 장치나 제품 외형을 나타내지 않습니다.
항목 | 쉽게 이해하면 | 함께 확인할 조건 |
손끝 능동력 | 손끝이 내는 힘 | 손가락 자세, 힘을 측정한 위치와 방향 |
최대 수동 하중 | 지정된 상태에서 견디는 외부 하중 | 손가락 수, 자세, 하중 방향과 시험 조건 |
실제 작업물 무게 | 작업에서 잡고 옮기려는 물체의 질량 | 잡는 방식, 표면 상태, 이동 조건 |
손끝 하나의 능동력이 곧 손 전체의 파지력인 것도 아닙니다. 제조사가 무엇을 측정한 값인지 항목 이름까지 읽어야 합니다.
ROhand의 30kg은 어떤 항목일까요?
OYMotion의 ROH-AP002 공식 제품 페이지는 손끝 능동력과 최대 수동 하중을 별도로 설명합니다.
그중 30kg은 굽힌 상태의 네 손가락에 대한 최대 수동 하중 항목에 적힌 값입니다. 손끝이 능동적으로 내는 힘을 뜻하는 숫자가 아닙니다.

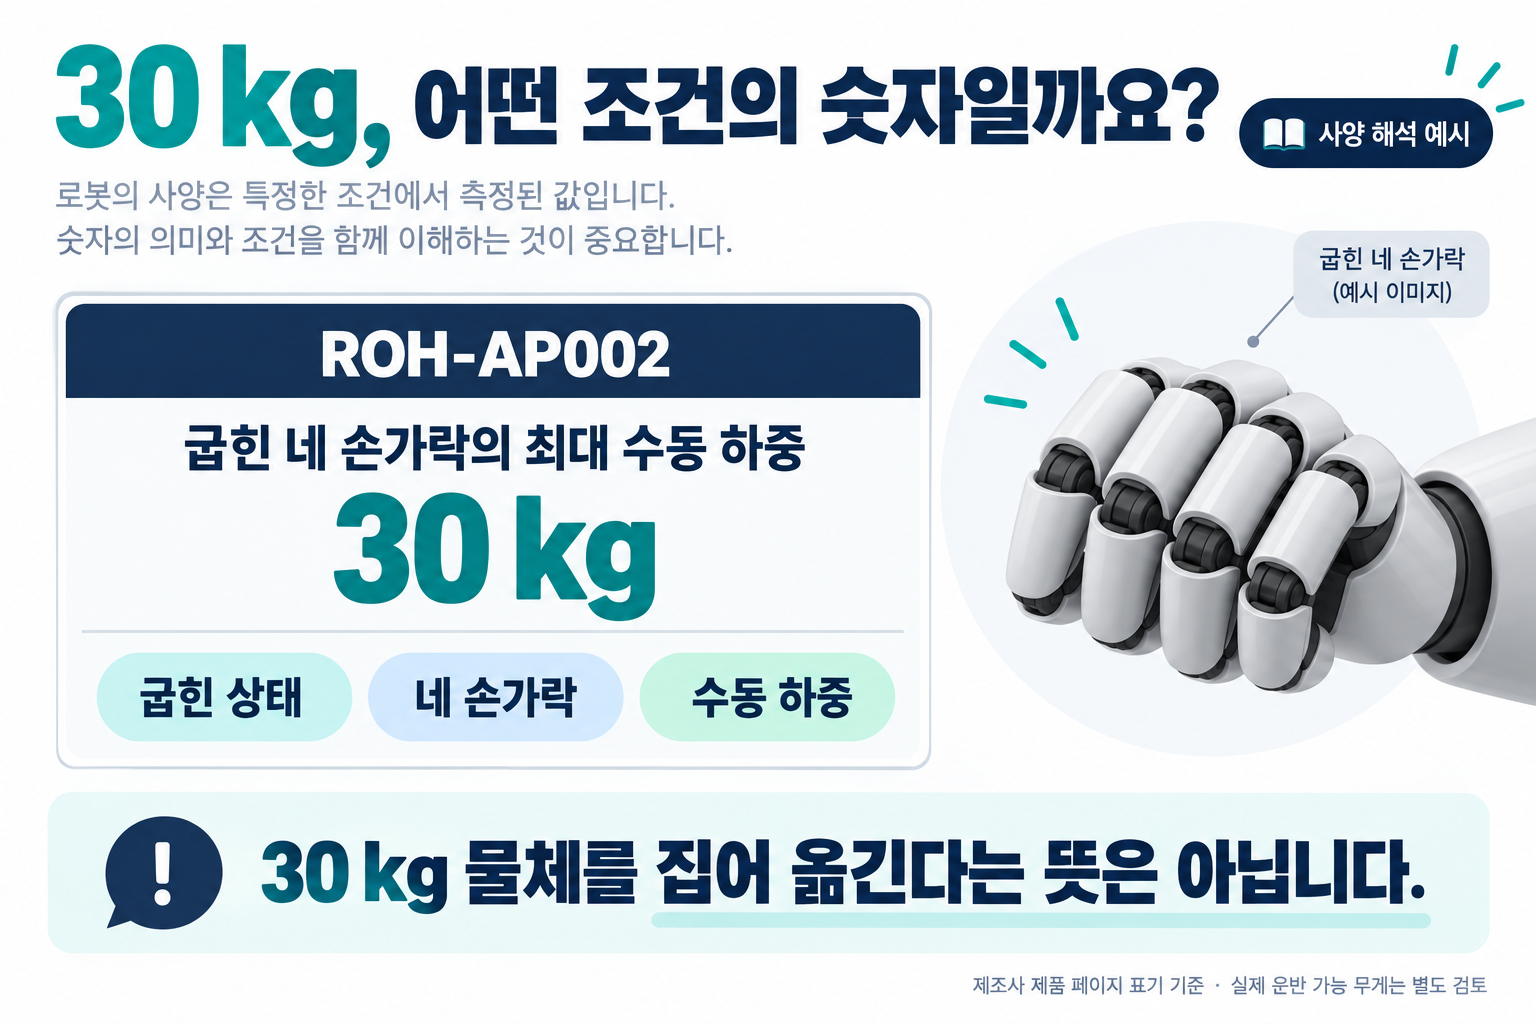
제조사 사양의 의미를 설명한 이미지이며, 30kg 운반 시험 결과가 아닙니다.
이 항목을 읽을 때는 세 부분을 함께 봐야 합니다.
- 굽힌 상태: 손가락의 자세가 지정돼 있습니다.
- 네 손가락: 손가락 하나의 값과 구분됩니다.
- 수동 하중: 손끝이 만들어 내는 힘과 다른 항목입니다.
따라서 이 수치를 아무 물체나 30kg까지 집어 올린다거나 30kg을 들고 계속 반복 작업할 수 있다는 의미로 확대해서는 안 됩니다.
또한 최대라는 숫자만으로 반복 사용에 적합한 하중을 정할 수는 없습니다.
실제 적용에는 제조사의 시험 조건과 사용 조건 확인이 필요합니다.
kg과 kgf도 구분해서 보세요
사양표에서는 kg과 kgf가 함께 등장할 수 있습니다. kg은 질량의 단위이고, kgf는 힘의 단위입니다.
1kgf는 표준 중력에서 질량 1kg에 작용하는 무게에 해당하는 힘으로, 약 9.81N입니다.
그렇다고 손끝 능동력이 1kgf인 제품이 어떤 1kg 물체든 집을 수 있다는 뜻은 아닙니다.
손끝이 힘을 내는 방향과 물체의 무게가 작용하는 방향이 다를 수 있기 때문입니다.
숫자를 비교할 때는 단위 → 측정 항목 → 시험 조건 순서로 살펴보세요.

리파인 ROhand
손가락의 힘을 단순히 더하면 될까요?
손가락 하나의 힘을 알면, 다섯 손가락의 힘을 더해서 계산하면 되지 않을까?
실제 물체를 잡을 때는 모든 손가락이 같은 방향으로 같은 힘을 쓰지 않을 수 있습니다. 물체에 닿는 위치도 서로 다릅니다.
예를 들어 물체의 양옆을 누르는 힘은 주로 옆 방향으로 작용하고, 중력은 아래 방향으로 작용합니다.
이런 방식으로 물체를 유지할 때는 접촉면의 마찰도 영향을 줍니다.
반면 손가락이 물체 아래를 받치거나 손잡이에 걸리는 경우에는 지지 방식이 달라집니다.
따라서 손가락별 힘을 더한 숫자를 그대로 들 수 있는 물체 무게로 바꾸기는 어렵습니다.
손끝의 힘 수치는 후보 제품을 검토하는 자료이고, 최종 판단에는 실제 잡는 자세와 작업 조건이 필요합니다.
도입 전에는 이 네 가지를 함께 확인하세요
확인할 내용 | 구체적인 질문 |
손가락 자세 | 펴진 상태와 굽힌 상태 중 어느 조건의 값인가? |
하중을 받는 부위 | 한 손가락의 값인가, 여러 손가락의 값인가? |
힘의 위치와 방향 | 어디를 어느 방향으로 누르거나 당긴 조건인가? |
사용 조건 | 정지 상태의 값인가, 반복 이동 조건까지 확인됐는가? |
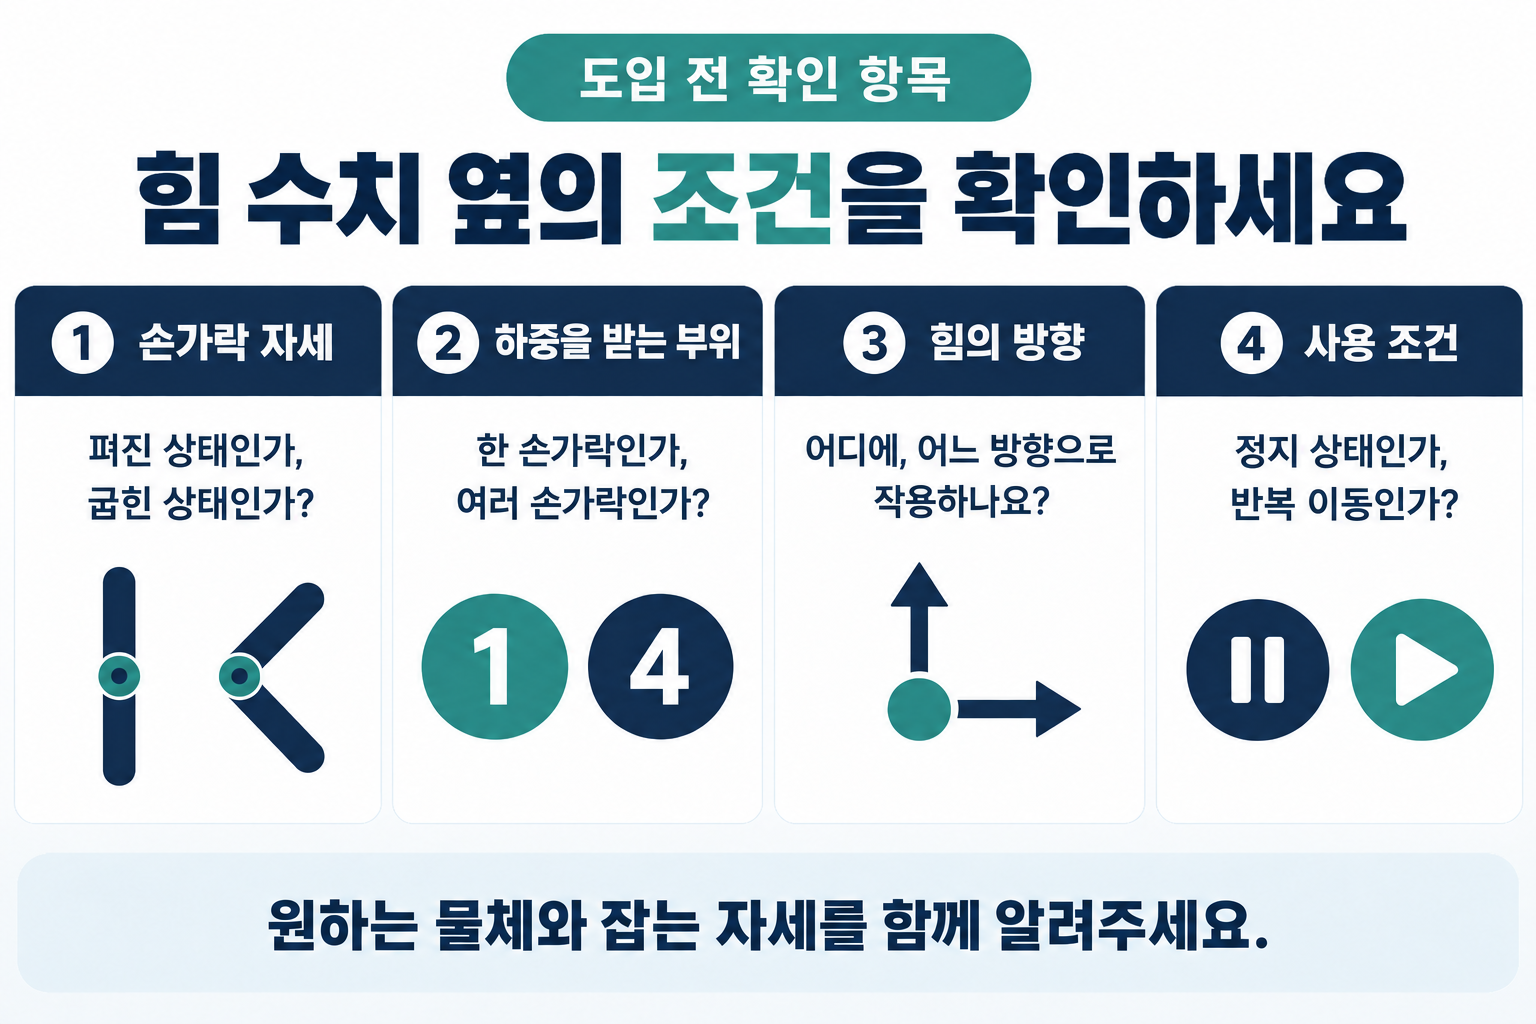
여기에 실제 작업물의 크기·무게·재질과 잡는 자세를 함께 정리하면 적용 검토가 쉬워집니다.
로봇팔에 장착한다면 로봇팔이 허용하는 하중 조건도 별도로 맞아야 합니다.
리파인은 ROhand 로봇손을 취급하고 있습니다.
다루려는 물체의 사진과 무게, 원하는 잡는 자세, 이동 동작을 알려주시면 해당 모델의 사양과 추가 확인이 필요한 조건을 검토해 드립니다.
로봇손의 힘을 비교할 때는 가장 큰 숫자보다, 그 숫자가 어떤 조건에서 나온 값인지 먼저 확인하세요.