Refind Inc.
로봇팔 반복정밀도와 정확도, 같은 뜻일까요?
관리자 · 2026년 10월 1일
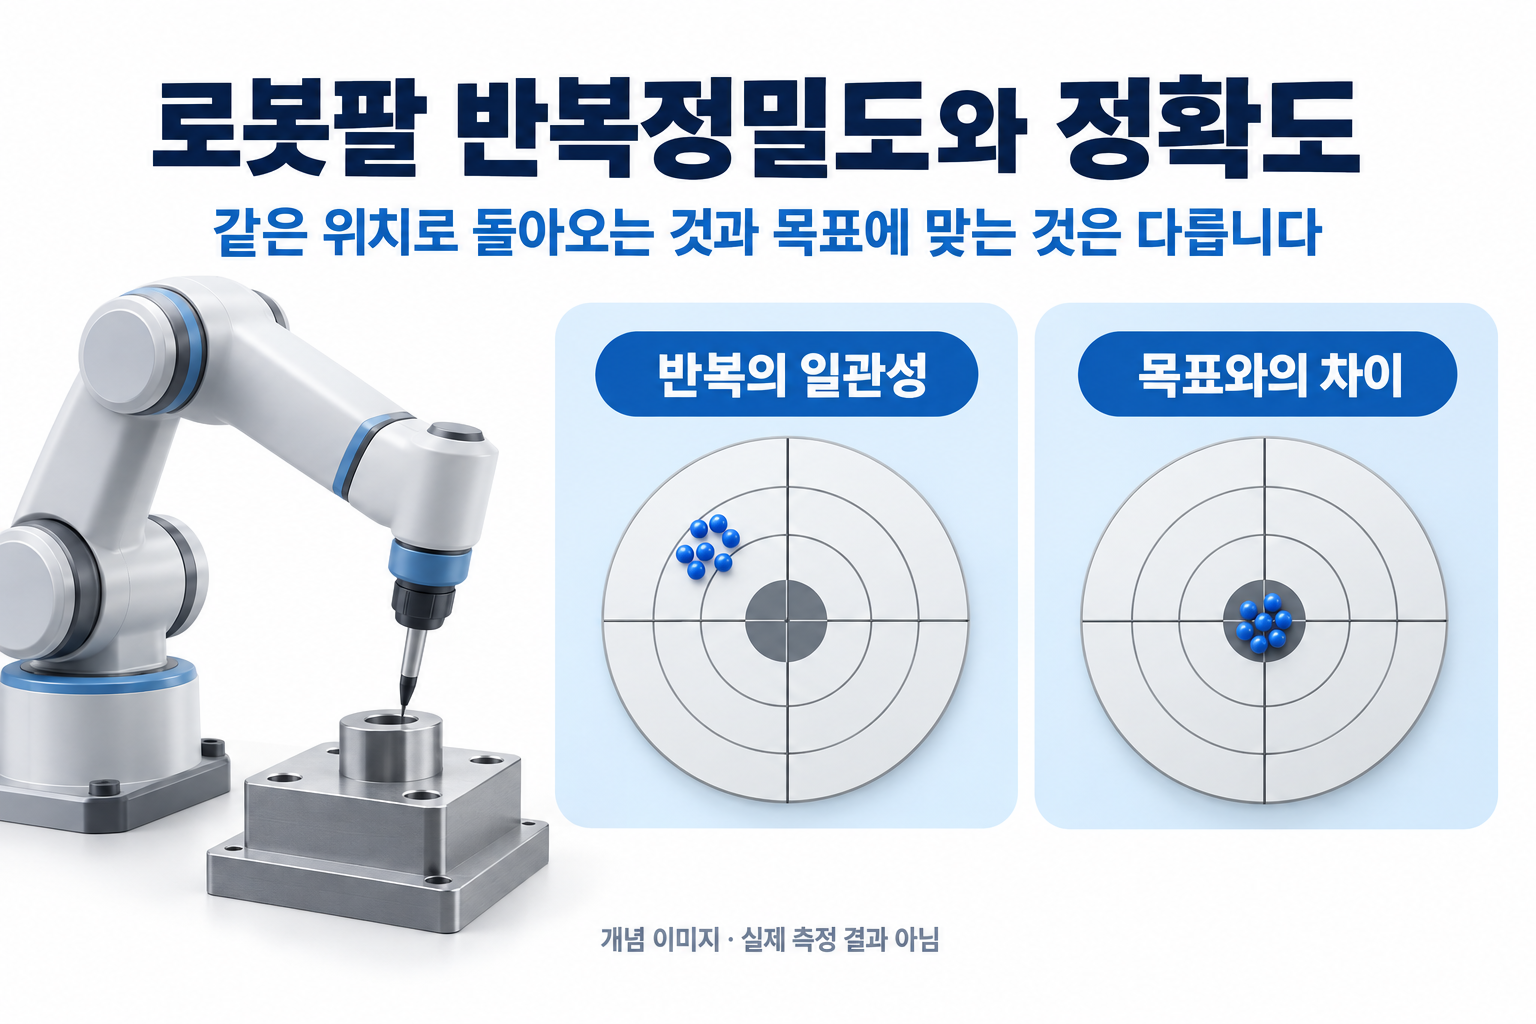
로봇팔 사양표에서 반복정밀도라는 항목을 본 적이 있으신가요?
숫자가 작으면 작업물도 그만큼 정확한 위치에 놓일 것이라고 생각하기 쉽습니다.
하지만 반복정밀도는 같은 조건에서 같은 위치로 얼마나 일관되게 돌아오는지를 나타내며,
목표 위치와의 차이를 뜻하는 정확도와는 구분해야 합니다.
실제 작업에서는 로봇팔뿐 아니라 공구와 작업물의 위치도 함께 확인해야 합니다.
로봇팔 반복정밀도와 정확도, 같은 뜻일까요?
로봇팔이 같은 위치로 반복해서 움직이는 능력과 명령한 목표 위치에 맞게 움직이는 능력은 다릅니다.
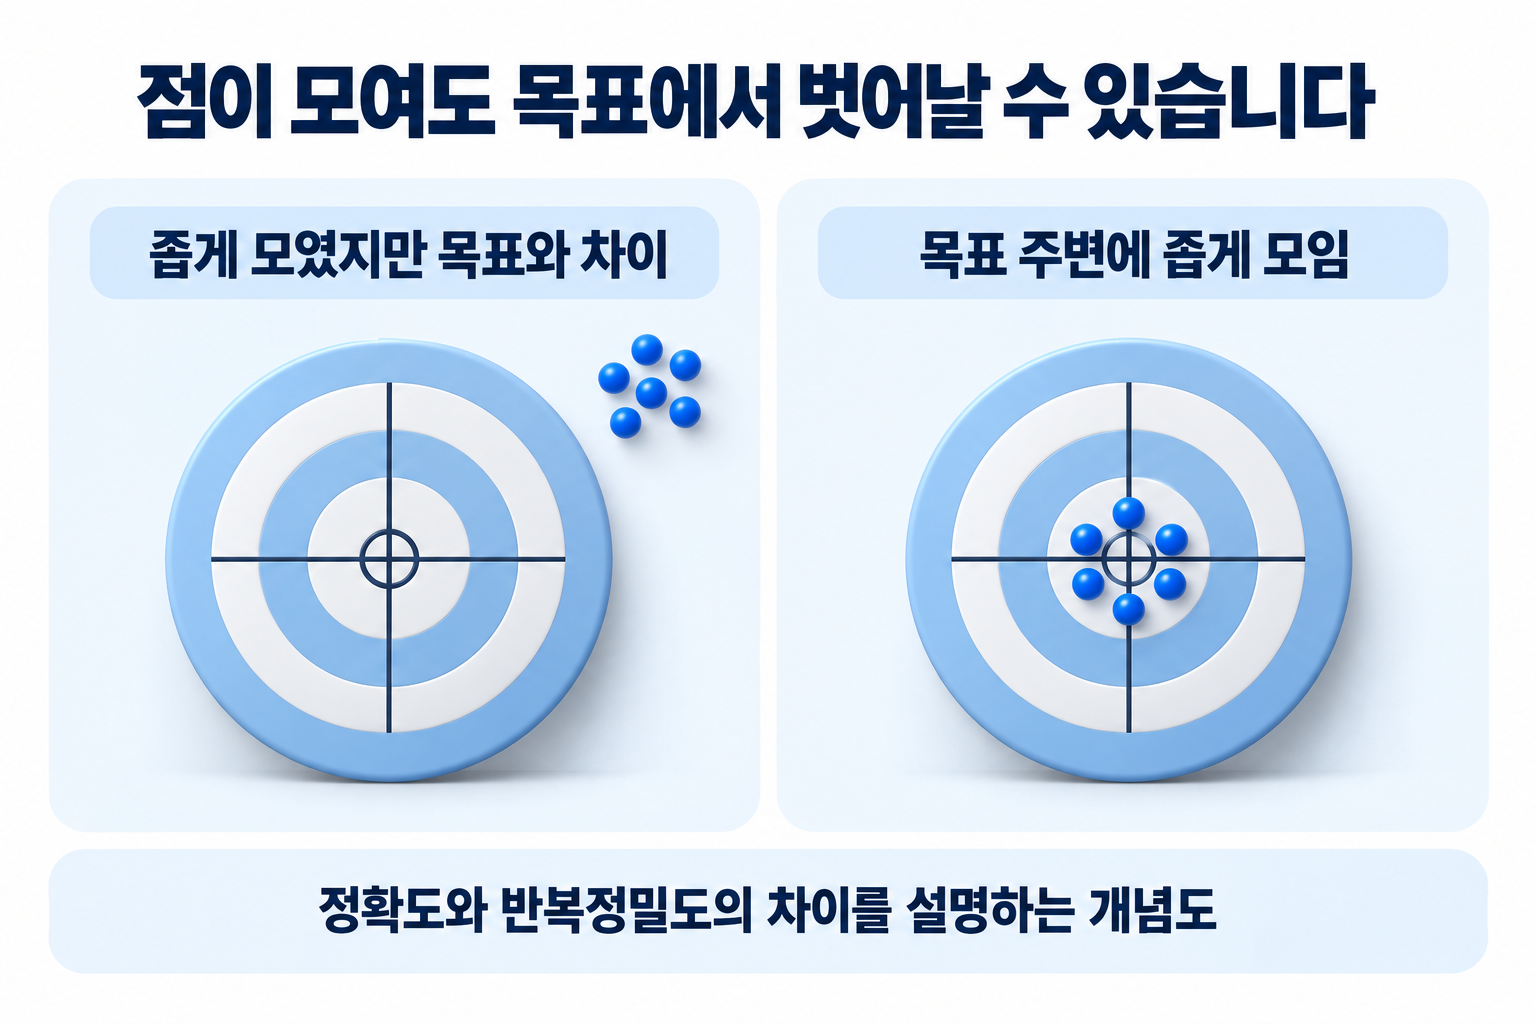
예를 들어 목표보다 오른쪽으로 1mm 벗어난 지점에 매번 거의 똑같이 도착하는 로봇팔을 생각해 보겠습니다. 반복해서 도착한 위치들은 서로 가깝지만, 정작 목표 위치와는 차이가 있습니다.
이 경우 반복정밀도는 좋지만, 그 목표점에 대한 위치 정확도는 좋지 않다고 설명할 수 있습니다.
사양표의 반복정밀도 수치만으로 실제 목표 위치에 얼마나 정확하게 도달하는지까지 판단할 수 없는 이유입니다.
1. 정확도는 목표와의 차이, 반복정밀도는 도착 위치의 흩어짐입니다
위치 정확도: 명령한 곳에 얼마나 가깝게 도착하나요?
로봇팔에 특정 위치로 이동하라는 명령을 여러 번 내렸다고 가정해 보겠습니다.
명령한 목표 위치와 실제로 반복 도달한 위치의 평균이 얼마나 가까운지를 보는 것이 위치 정확도입니다. 목표와 평균 도달 위치 사이의 차이가 작을수록 위치 정확도가 좋다고 설명할 수 있습니다.
위치 반복정밀도: 매번 얼마나 같은 곳에 도착하나요?
반복정밀도는 같은 조건에서 같은 목표로 여러 번 이동했을 때, 실제 도착 위치들이 얼마나 좁게 모이는지를 봅니다.
목표에 맞았는지와 별개로, 도착 위치들이 서로 가까우면 반복정밀도가 좋은 것입니다.
숫자로 보면 차이가 더 분명합니다
이해를 위해 좌우 방향만 살펴보겠습니다. 목표 위치는 100.00mm이며, 아래 값은 설명을 위한 가상 예시입니다.
2. 사양표에서는 항목 이름과 시험 조건을 함께 읽으세요
공식 사양 사례로 Universal Robots의 UR3e 기술 자료에는 ‘Pose Repeatability’가 ±0.03mm로 기재되고, 하중 조건과 ISO 9283 기준이 함께 표시돼 있습니다.
이 값은 해당 모델 자료의 반복정밀도 항목입니다. 이를 모든 로봇팔의 성능이나 조립 완성품의 치수 오차로 바꿔 읽으면 안 됩니다.
UR3e 공식 기술 자료
(https://www.universal-robots.com/media/1802780/ur3e-32528_ur_technical_details_.pdf)
리얼맨 등 다른 제품을 비교할 때도 같은 항목인지, 어떤 자세와 하중에서 측정했는지를 먼저 확인하는 편이 좋습니다.
항목 이름 | 위치 반복정밀도인지, 절대 위치 정확도인지
시험 조건 | 하중, 자세, 속도 등 측정사항 체크
측정 위치 | 로봇의 기준점인지 실제 공구 끝인지
적용 작업 | 반복 이송인지, 끼워 넣기인지, 경로를 따라가는 작업인지
3. 로봇팔은 같은 곳에 오는데 부품은 어긋날 수도 있습니다
부품을 홈에 넣는 작업을 생각해 보겠습니다. 로봇팔이 같은 위치에 와도 다음 상태가 달라지면 부품의 실제 위치는 바뀔 수 있습니다.
- 그리퍼 안에서 부품이 조금씩 다른 위치에 잡힙니다.
- 연결 부품이나 고정대가 하중을 받아 휘거나 움직입니다.
- 공구 끝의 기준 위치가 실제 장착 상태와 다르게 설정돼 있습니다.
- 카메라와 로봇의 좌표 관계가 맞지 않습니다.
여기서 공구 끝의 기준점을 TCP라고 부릅니다.
예를 들어 그리퍼 손가락을 교체했다면, 이전 공구 기준을 그대로 써도 되는지 확인해야 합니다.
이는 특정 제품의 결함을 뜻하는 목록이 아닙니다. 작업 오차가 생겼을 때 원인을 나눠 보는 순서입니다.
4. 시험할 때는 로봇 위치와 작업 결과를 나눠 보세요
먼저 같은 공구·하중·동작 조건에서 기준 위치에 반복해서 오는지를 확인합니다.
다음으로 작업물을 실제로 집어 목적지에 놓았을 때 결과가 얼마나 달라지는지 확인합니다.
두 번째 결과가 나쁘다고 첫 번째 성능이 나쁘다고 바로 단정할 수는 없습니다. 잡는 위치나 작업물 공급 상태가 원인일 수도 있기 때문입니다. 가상의 시험 기록이라면 다음처럼 정리할 수 있습니다.
구분 | 기록할 정보
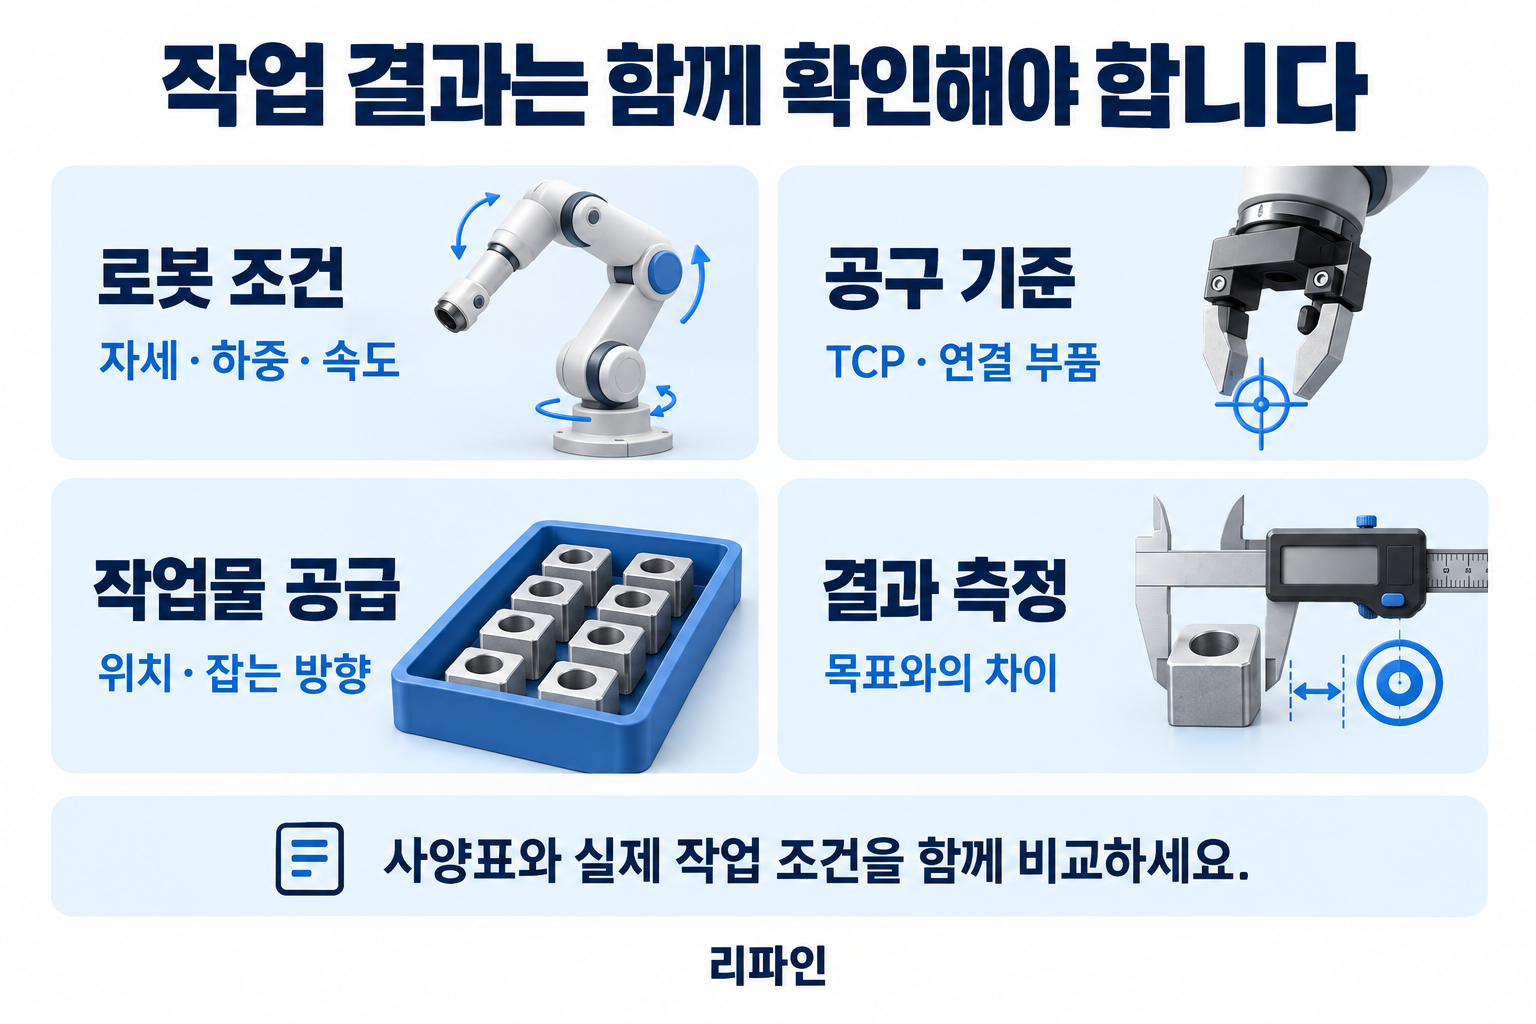
로봇 조건 | 모델, 자세, 공구, 하중, 설정 속도
공급 조건 | 작업물 크기 편차, 트레이 위치, 잡는 방향
결과 | 목표에서 벗어난 방향과 정도, 성공·실패 조건
측정 도구의 분해능과 설치 방법도 결과에 영향을 주므로, 현장 확인 결과를 제조사 인증 시험과 동일하게 표현하지 않습니다.
5. 도입 상담에는 필요한 결과를 알려주세요
정밀한 로봇팔이 필요하다는 요청을 조금 더 구체적으로 바꾸면 검토가 쉬워집니다.
어떤 부품을 어디에 놓는지, 허용되는 위치 차이가 얼마인지, 어떤 공구와 하중을 사용하는지를 함께 정리해 주세요.
리파인에 작업 도면이나 사진을 전달하실 때 이 조건을 함께 알려주시면 적용 검토에 도움이 됩니다.
로봇팔의 반복정밀도는 중요한 출발점입니다. 실제 작업에서 필요한 정확도를 확보하려면 공구·좌표·작업물 공급까지 함께 살펴봐야 합니다.
참고 자료
Robotiq — 정확도와 반복정밀도
https://blog.robotiq.com/what-are-accuracy-and-repeatability-in-industrial-robots
Universal Robots — UR3e 기술 자료
https://www.universal-robots.com/media/1802780/ur3e-32528_ur_technical_details_.pdf