Refind Inc.
로봇관절 백래시란? 방향을 바꿀 때 생기는 틈 이해하기
관리자 · 2026년 10월 1일
안녕하세요. 리파인입니다.
로봇관절이나 감속기 사양을 살펴보다 보면 ‘백래시’라는 용어를 만나게 됩니다. 작을수록 좋다고 하는데, 어떤 뜻일까요?
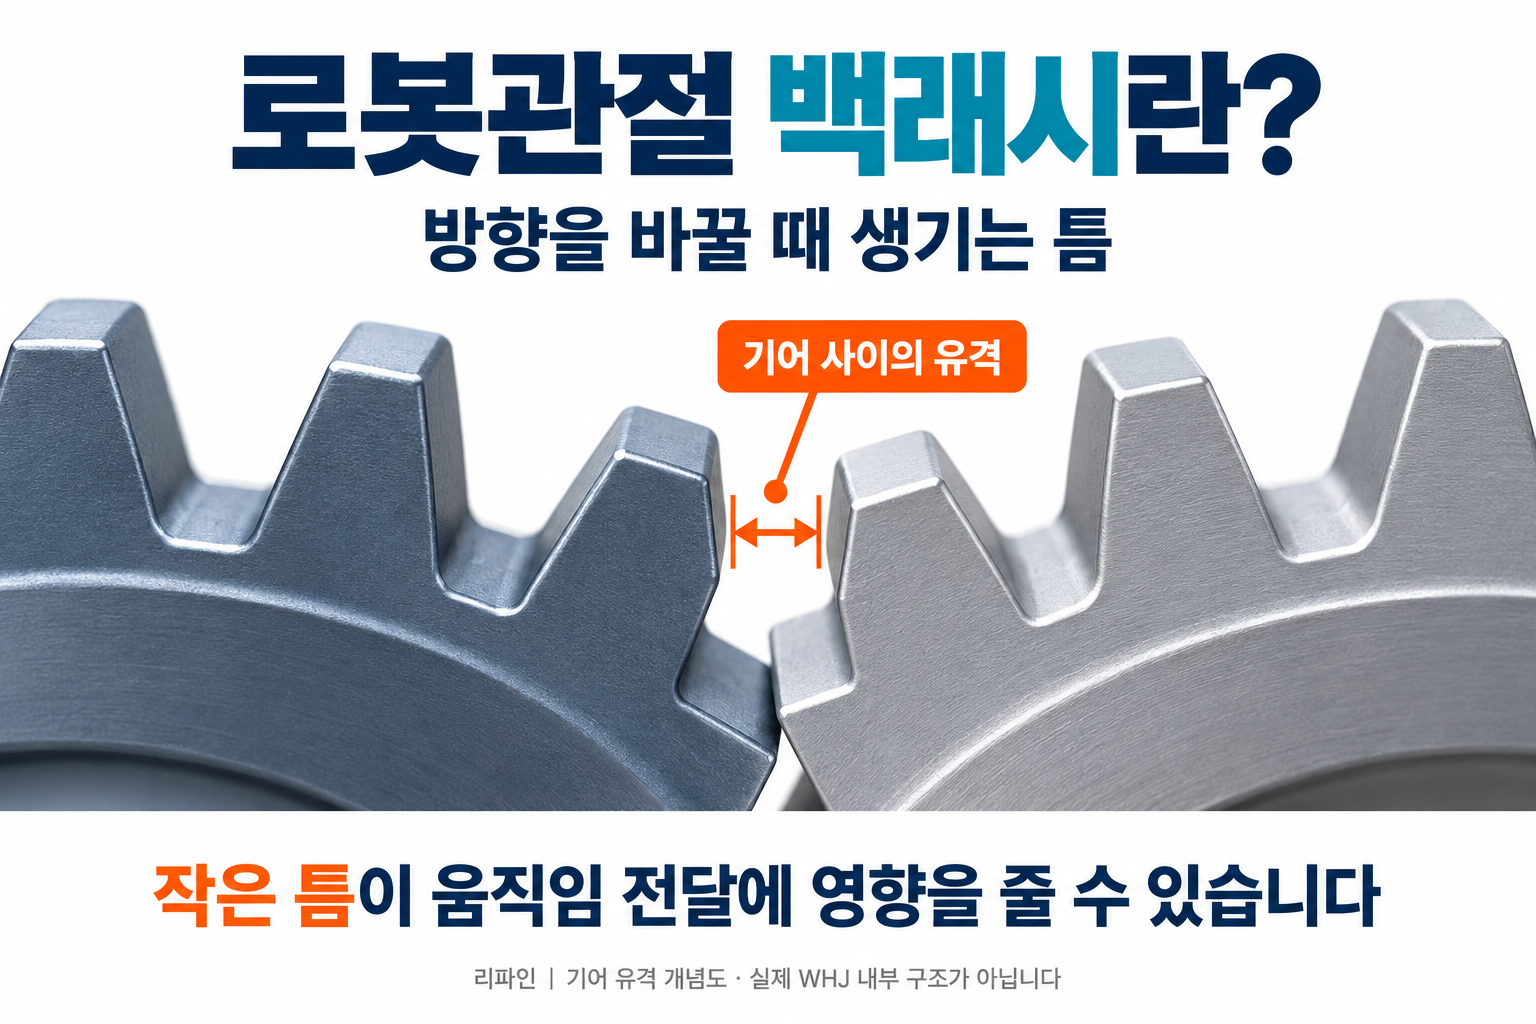
백래시는 맞물린 기어의 치면 사이에 있는 유격을 말합니다.
회전 방향이 바뀔 때, 구동하는 쪽이 이 틈을 지나 반대쪽 치면에 닿기 전까지 출력 쪽으로 움직임이 바로 전달되지 않을 수 있습니다.
이번 글에서는 기어 사이의 작은 틈이 로봇관절의 움직임과 어떤 관계가 있는지, 관절 모듈을 검토할 때 무엇을 확인해야 하는지 알아보겠습니다.

리파인 협동로봇 RM65
한쪽으로 밀다가 반대로 당기는 모습을 떠올려 보세요
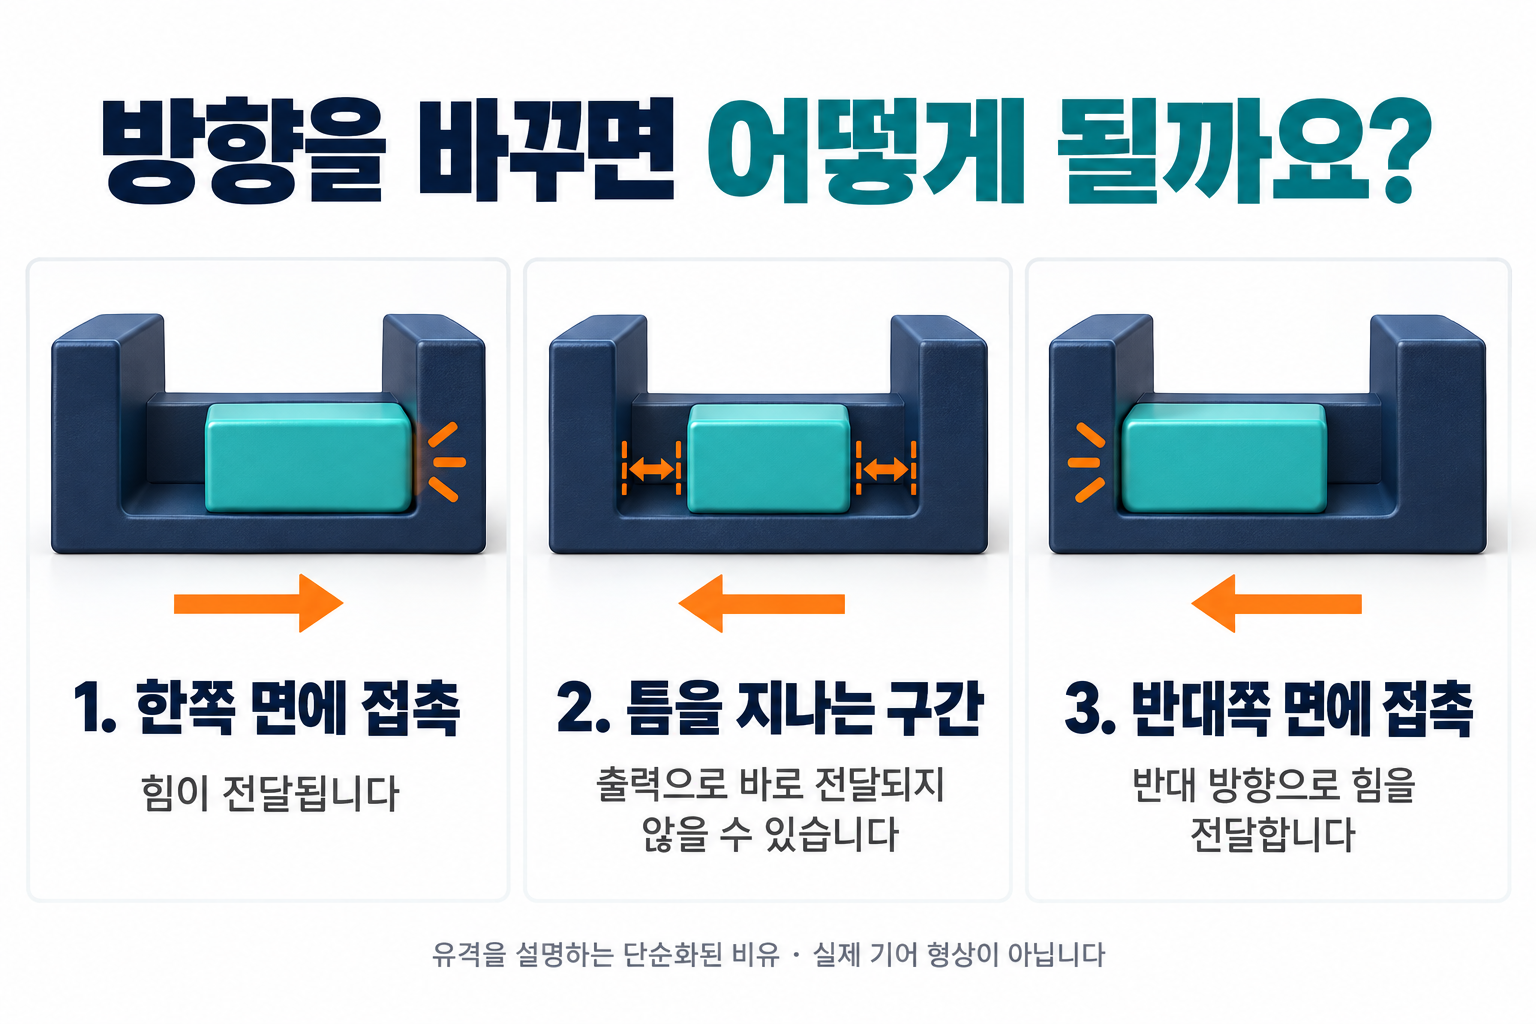
조금 헐거운 연결 부품을 한쪽으로 밀다가 반대로 당기면, 틈이 있는 만큼 먼저 움직인 뒤 상대 부품이 따라오는 경우가 있습니다.
기어도 비슷하게 이해할 수 있습니다. 한 방향으로 회전할 때는 이빨의 한쪽 면이 맞닿아 힘을 전달합니다. 반대 방향으로 돌리면 다른 쪽 면이 맞닿아야 합니다. 그 사이에 틈이 있다면 입력 쪽이 움직여도 출력 쪽의 움직임으로 곧바로 이어지지 않는 구간이 생길 수 있습니다.
이때의 핵심은 통신이나 프로그램이 늦게 반응하는 현상과는 다른, 기계적인 유격이라는 점입니다.
이 설명은 틈이 있는 기어의 원리를 단순화한 것입니다. 모든 로봇관절이 같은 구조이거나 같은 크기의 백래시를 갖는 것은 아닙니다.
로봇관절에서는 왜 살펴봐야 할까요
로봇팔이 한 방향으로만 계속 움직이는 작업은 드뭅니다. 물건을 집으러 갔다가 돌아오거나, 도구의 방향을 바꾸거나, 목표 위치 근처에서 자세를 조정할 수 있습니다.
이처럼 구동 방향이나 하중 방향이 바뀌는 과정에서 유격은 위치 제어와 움직임의 부드러움에 영향을 줄 수 있습니다. 감속기 제조사 Harmonic Drive도 기어의 백래시를 로봇의 위치 제어와 동작 성능에 영향을 주는 요소로 설명합니다.
[Harmonic Drive 기술 자료]
(https://www.harmonicdrive.net/media/3056/hd-ebook-version2-2021.pdf)
예를 들어 같은 지점에 도구를 가져가더라도 한쪽 방향에서 접근할 때와 반대쪽에서 접근할 때의 결과를 비교해 볼 수 있습니다.
다만 결과가 다르다는 이유만으로 원인을 백래시라고 단정해서는 안 됩니다. 구조물의 휘어짐, 체결 상태, 센서와 제어 설정 등도 함께 확인해야 합니다.

리파인 협동로봇 RM65
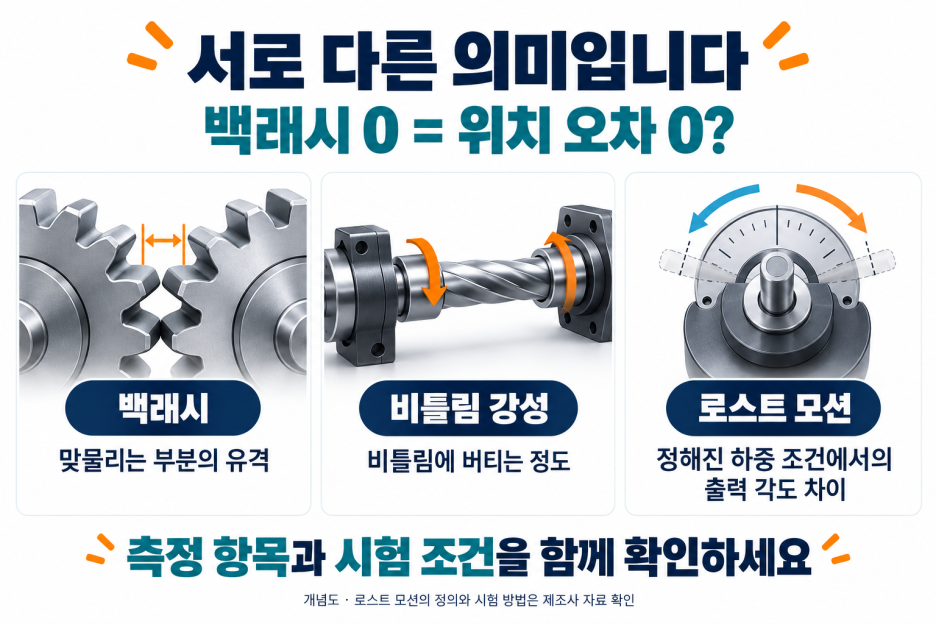
백래시가 0이면 위치 오차도 0일까요
백래시가 없다는 설명은 모든 종류의 오차가 없다는 뜻이 아닙니다.
기어 사이의 틈이 작아도 힘을 받으면 부품이 미세하게 비틀릴 수 있습니다. 또 힘을 가했다가 되돌리는 과정에서 같은 경로로 완전히 돌아오지 않는 특성도 별도로 살펴봐야 합니다.
사양표에서는 다음 용어를 구분해 읽는 것이 좋습니다.
항목 | 살펴보는 내용 |
백래시 | 기어가 맞물리는 부분의 유격 |
비틀림 강성 | 회전 방향의 힘을 받을 때 비틀림에 얼마나 잘 버티는지 |
로스트 모션 | 정해진 하중 조건에서 힘의 방향을 바꿀 때 나타나는 출력 각도 차이 |
로스트 모션은 제조사별 시험 조건과 정의를 확인해야 합니다. 단순히 백래시의 다른 이름이라고 생각하고 비교하면 서로 다른 측정값을 같은 값으로 볼 수 있습니다.
Harmonic Drive 기술 자료도 자사 제품의 제로 백래시 특성을 설명하면서 로스트 모션과 비틀림 강성을 별도 항목으로 제시합니다. 따라서 ‘백래시 0’이라는 한 줄만으로 관절 전체의 위치 성능을 판단하기는 어렵습니다.
[기술 자료의 기어 특성 설명]
(https://www.harmonicdrive.net/media/3056/hd-ebook-version2-2021.pdf)
RealMan WHJ 관절 모듈을 검토할 때는
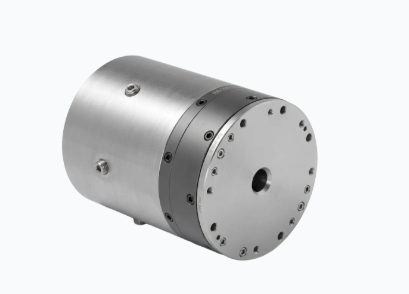
리파인에서 소개하는 RealMan WHJ는 모터와 하모닉 감속기, 드라이버, 엔코더 등을 통합한 관절 모듈입니다. 제조사는 모터 측과 출력 측에 각각 엔코더를 갖춘 구성을 소개하고 있습니다.
RealMan WHJ
[RealMan WHJ 공식 소개]
(https://develop.realman-robotics.com/en/joints/parameter/)
이런 관절 모듈을 검토할 때는 모터가 얼마나 회전했는지와 실제 출력부가 어떤 위치에 있는지를 구분해 살펴볼 필요가 있습니다. 다만 엔코더가 양쪽에 있다는 사실만으로 기계적 유격이나 하중에 따른 변형이 모두 사라진다고 볼 수는 없습니다.
또한 하모닉 감속기를 사용한다는 설명만으로 특정 WHJ 모델의 백래시 수치를 임의로 정할 수 없습니다. 다른 제조사의 수치도 그대로 적용해서는 안 됩니다.
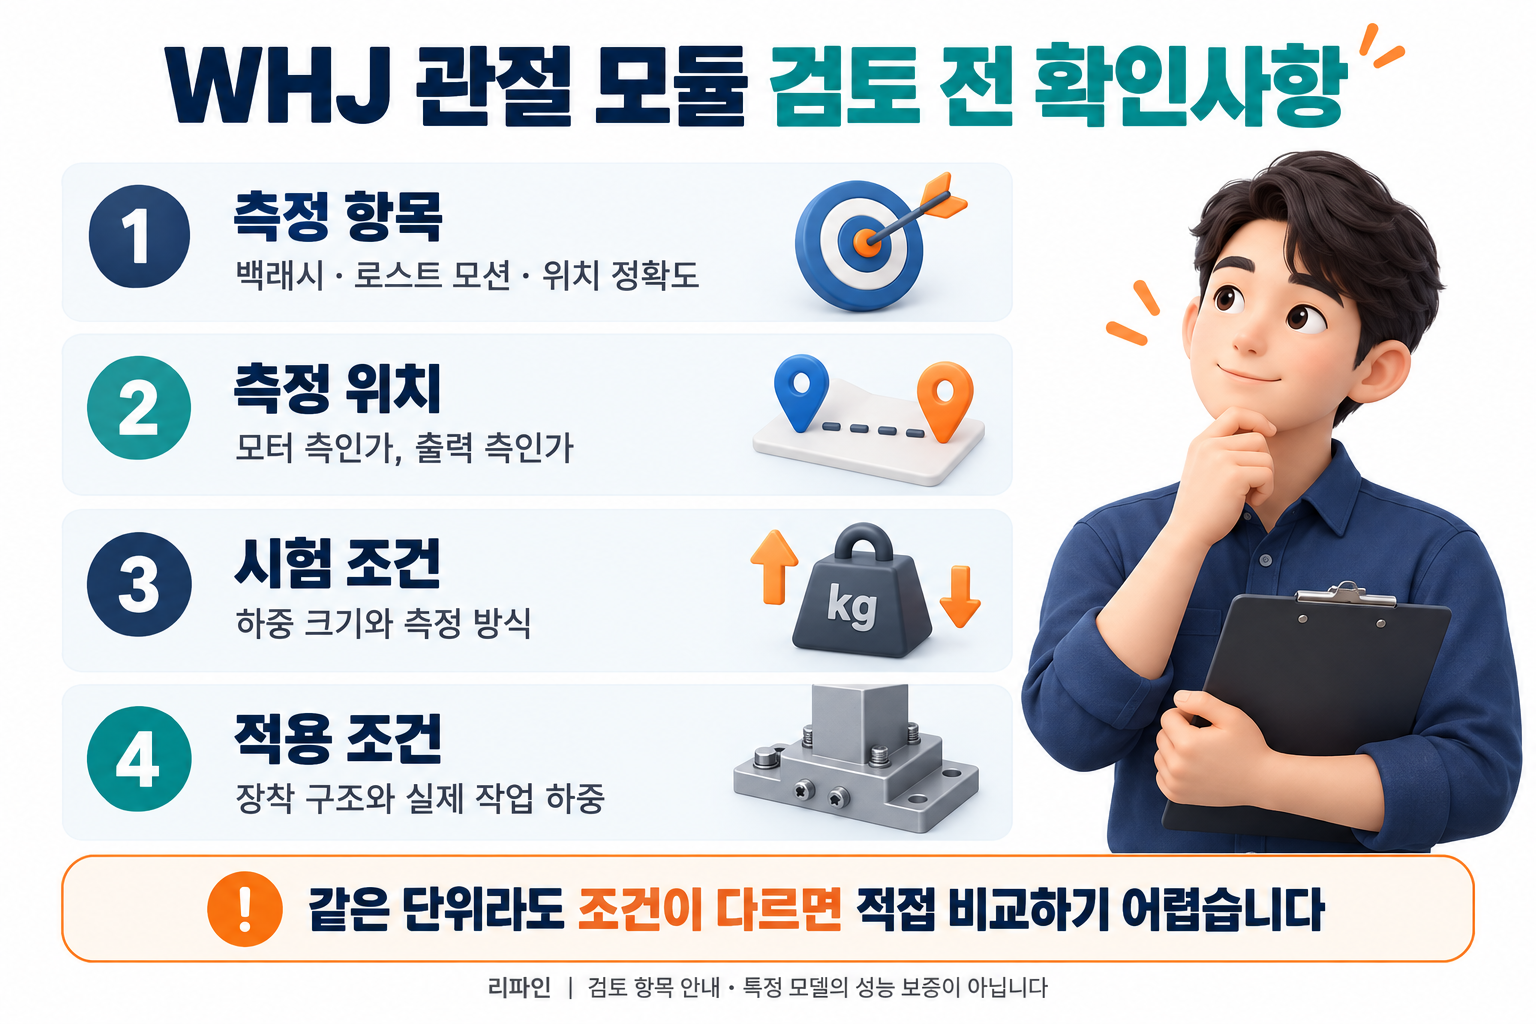
제품을 비교할 때는 다음 자료를 확인해 주세요.
- 측정 항목: 백래시인지, 로스트 모션인지, 위치 정확도인지
- 측정 위치: 모터 측인지, 감속기 출력 측인지
- 시험 조건: 어느 정도의 하중을 어떤 방식으로 가했는지
- 적용 조건: 실제 장착 구조와 사용하는 하중에서 요구 성능을 만족하는지
같은 단위로 적힌 숫자라도 측정 항목이나 조건이 다르면 직접 비교하기 어렵습니다.
필요한 동작과 허용 오차를 함께 알려주세요
로봇관절을 고를 때는 ‘유격이 작은 제품’이라는 조건을 실제 작업에 필요한 요구사항으로 바꾸면 좋습니다.
어느 방향으로 얼마나 자주 움직이는지, 어떤 무게를 지탱하는지, 출력부에 얼마나 긴 구조물이 연결되는지, 끝부분에서 허용할 수 있는 위치 오차는 얼마인지 정리해 보세요.
이 정보가 있으면 백래시뿐 아니라 강성, 센서 구성, 제어 조건까지 어떤 자료를 확인해야 할지 구체화할 수 있습니다.
로봇관절의 백래시는 확인해야 할 기계적 특성 중 하나입니다. 실제 움직임은 관절 모듈과 연결 구조, 하중, 제어가 함께 결정합니다.
WHJ 등 관절 모듈의 적용을 검토하고 계신다면 필요한 동작과 장착 구조, 하중 조건을 리파인에 알려주세요. 해당 모델의 자료를 바탕으로 확인할 사양과 추가 검토 사항을 안내하겠습니다.
#로봇관절 #백래시 #관절모듈 #로봇액추에이터 #RealMan #WHJ #리파인