Refind Inc.
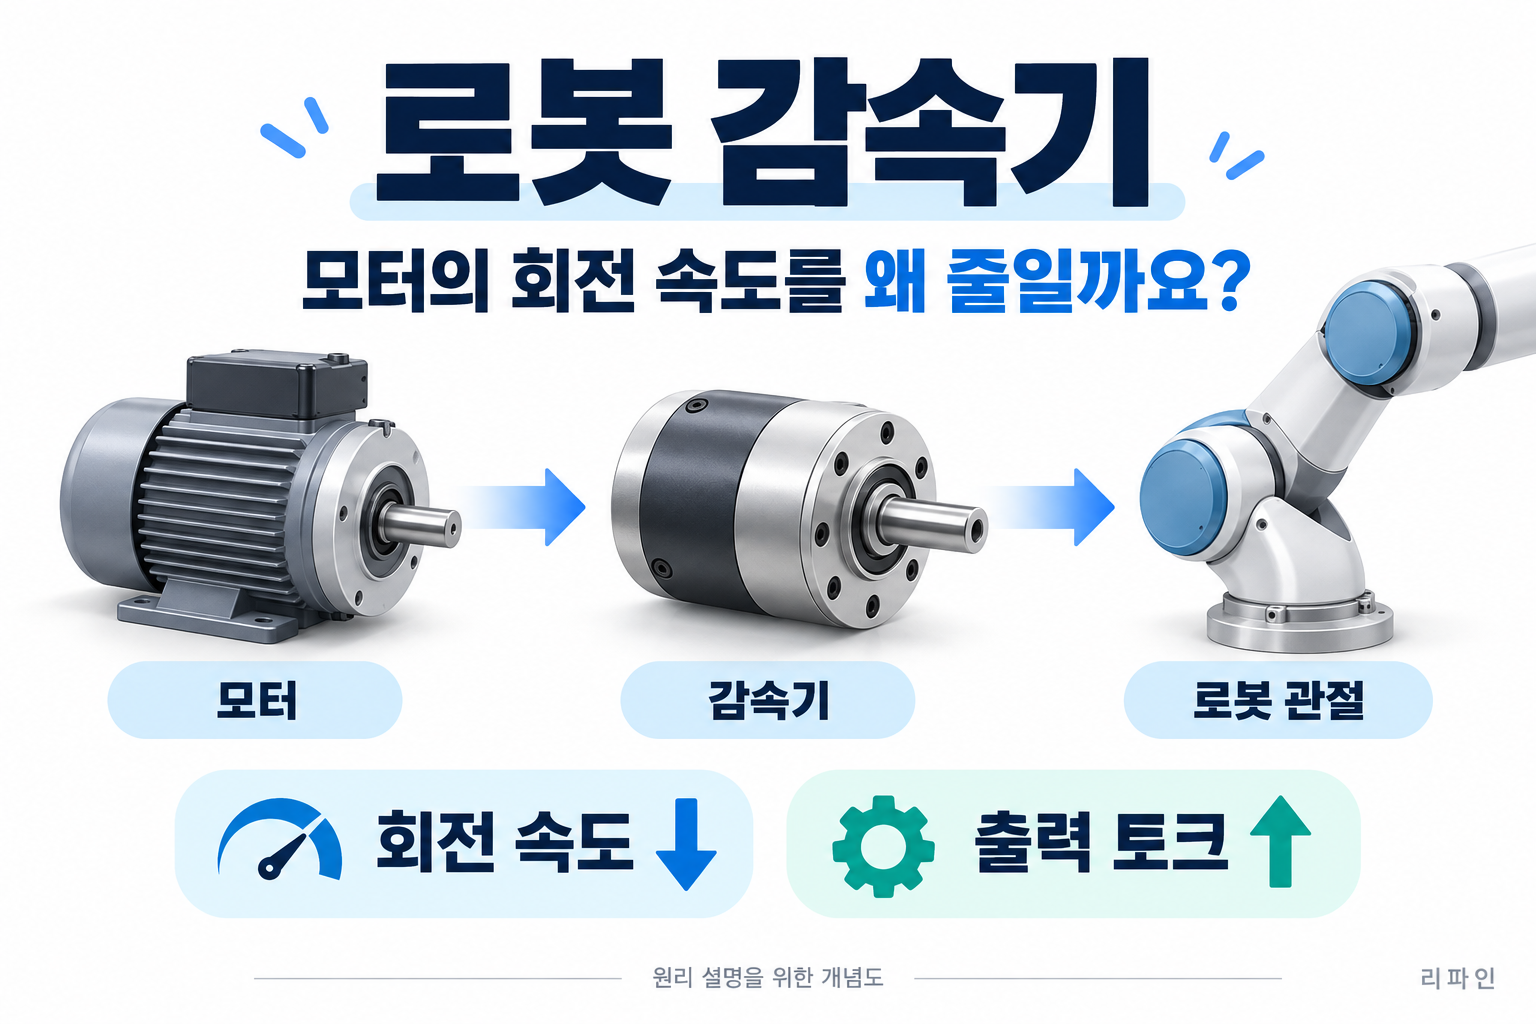
로봇 감속기, 모터의 회전 속도를 왜 줄일까요?
관리자 · 2026년 10월 8일
안녕하세요. 리파인입니다.
로봇팔은 물건을 집고 옮길 때 여러 관절을 움직입니다. 관절 안의 모터가 회전을 만들지만, 모터의 회전 속도와 힘이 작업에 필요한 조건과 바로 맞아떨어지는 것은 아닙니다.
이때 사용하는 부품이 로봇 감속기입니다. 모터의 빠른 회전을 더 느린 회전으로 바꾸면서, 출력 쪽에서 더 큰 토크를 얻도록 돕습니다. 토크는 쉽게 말해 *축을 돌리는 힘입니다.
이번 글에서는 감속비 100:1을 예로 들어 속도와 토크의 관계를 알아보고, 감속기가 포함된 로봇 액추에이터 모듈을 선택할 때 무엇을 확인해야 하는지 살펴보겠습니다.
모터를 천천히 돌리면 되는 것 아닐까요?
모터의 속도는 제어로 낮출 수 있습니다.
하지만 속도를 낮추라는 명령만으로 물체를 들어 올리는 데 필요한 토크까지 커지는 것은 아닙니다.
로봇 관절은 팔 자체의 무게와 끝에 달린 도구, 작업물을 움직여야 합니다.
필요한 토크가 모터만으로 부족하다면 모터와 감속기를 함께 구성하는 방법을 검토할 수 있습니다.
감속기는 모터의 회전을 관절에 필요한 속도와 토크로 바꾸는 역할을 합니다.
모터에 감속기를 결합하면 출력 속도가 줄고, 감속비와 전달 효율에 따라 출력 토크가 달라집니다
. [Oriental Motor 감속기 설명](https://blog.orientalmotor.com/gearhead-selection-for-brushless-motors)
다만 모든 로봇에 감속기가 반드시 들어가는 것은 아닙니다. 필요한 동작과 모터 구성에 따라 감속기 없이 직접 구동하는 설계도 있습니다.
감속비 100대 1은 무슨 뜻일까요?
감속기의 입력 쪽에는 모터가, 출력 쪽에는 움직일 부품이 연결된다고 생각해 보세요.
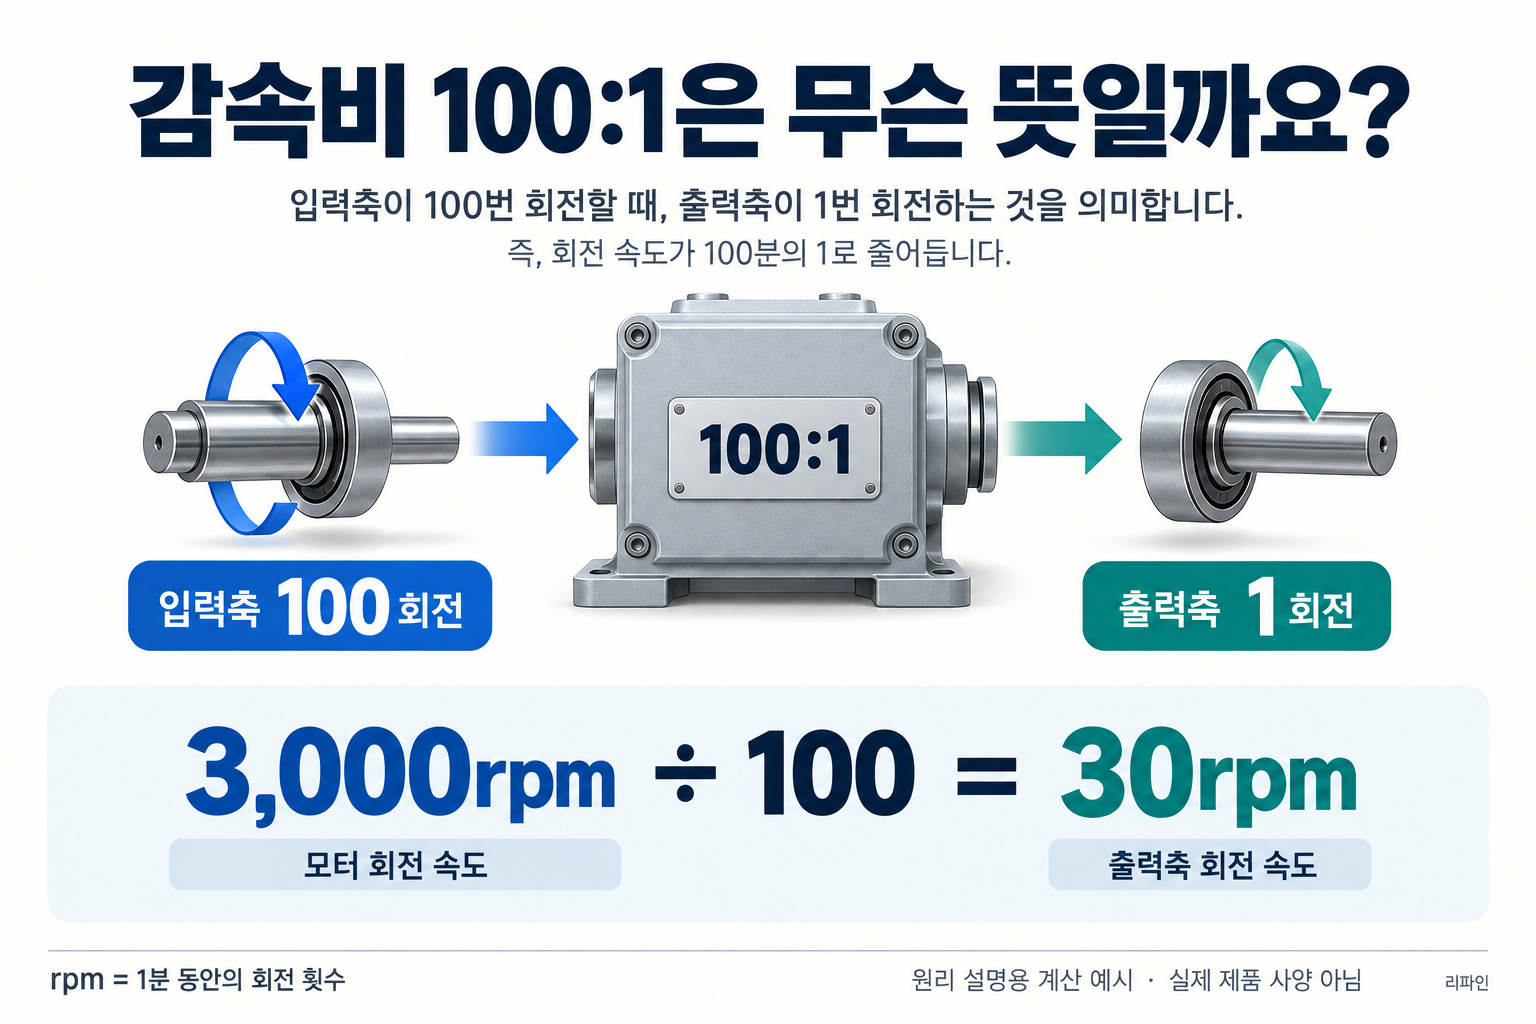
감속비 100:1은 입력축이 100바퀴 회전할 때 출력축은 1바퀴 회전한다는 뜻입니다.
예를 들어 모터가 1분에 3,000바퀴 회전한다면, 감속비 100:1을 거친 출력축은 1분에 30바퀴 회전합니다.
> 3,000 ÷ 100 = 30rpm
> rpm은 1분 동안 회전하는 횟수입니다.
같은 모터 회전 속도를 기준으로 비교하면 다음과 같습니다.
모터 회전 속도 | 감속비 | 출력축 회전 속도 |
3,000rpm | 50:1 | 60rpm |
3,000rpm | 3,000rpm | 30rpm |
위 숫자는 원리를 설명하기 위한 계산 예시입니다. 특정 로봇이나 WHJ 모델의 실제 운전 조건을 뜻하지 않습니다.
또한 출력축 속도가 30rpm이라고 해서 로봇팔 전체가 계속 빙글빙글 도는 것은 아닙니다. 실제 관절은 동작 명령과 허용 범위에 따라 필요한 각도만큼 움직입니다.
속도는 줄어드는데 돌리는 힘은 커집니다
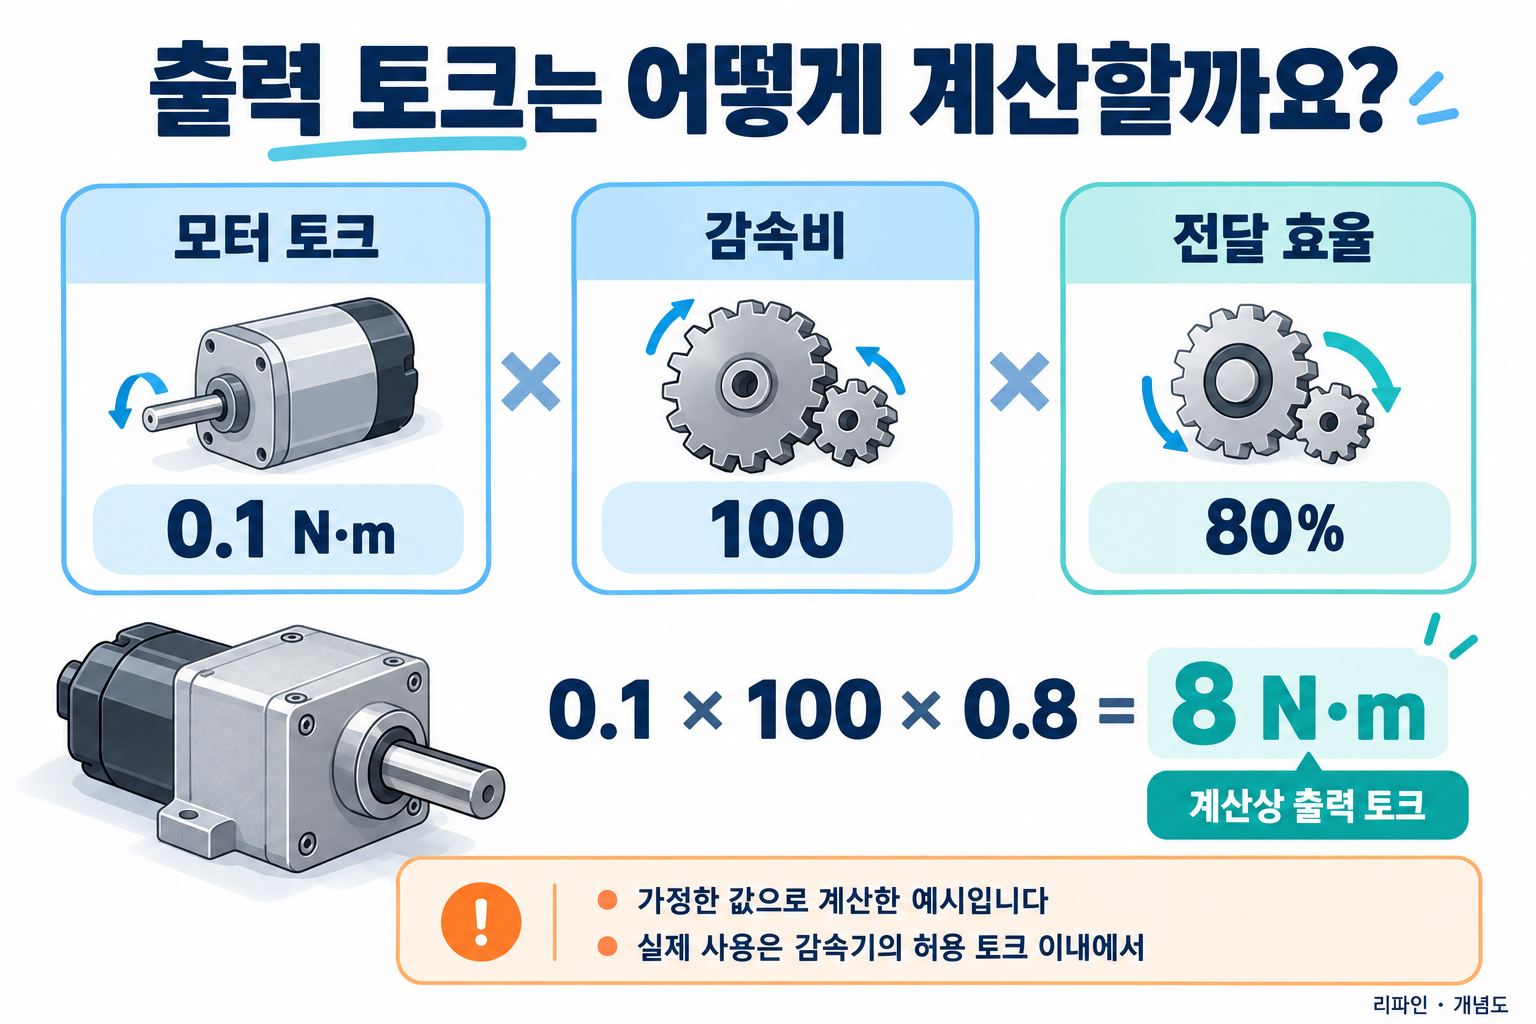
모터 토크 0.1N·m, 감속비 100, 전달 효율 80%를 가정한 계산 예시입니다.
감속기를 이해할 때는 속도와 토크를 함께 봐야 합니다.
손실이 없는 이상적인 조건에서 감속비가 100:1이라면, 출력 속도는 입력의 100분의 1이 되고 출력 토크는 입력의 100배가 됩니다. 실제로는 마찰 등의 손실이 있어 전달 효율을 함께 계산해야 합니다.
> 출력 토크 ≈ 모터 토크 × 감속비 × 전달 효율
가령 모터 토크가 0.1N·m이고 감속비가 100:1, 전달 효율이 80%라고 가정하면 계산상 출력 토크는 8N·m입니다.
0.1 × 100 × 0.8 = 8N·m
이 역시 이해를 위한 가정입니다. 실제 사용 시에는 계산값이 감속기의 허용 토크를 넘지 않는지도 확인해야 합니다.
[Oriental Motor 속도·토크 계산 안내](https://blog.orientalmotor.com/gearhead-selection-for-stepper-motors)
감속기는 에너지를 새로 만드는 장치가 아닙니다.
회전 속도를 낮추는 대신 더 큰 토크를 얻는 방식이며, 손실이 있는 만큼 전달되는 기계적 동력은 줄어듭니다.
감속비가 크면 무조건 좋을까요?
같은 모터 속도에서 감속비를 크게 하면 출력축은 더 느리게 움직입니다. 충분한 토크를 확보했더라도 원하는 시간 안에 동작을 끝내지 못할 수 있습니다.
예를 들어 부품을 옆 트레이로 반복해서 옮기는 작업은 들어 올릴 수 있는지와 함께, 정해진 시간 안에 이동하고 돌아올 수 있는지도 중요합니다.
반대로 감속비를 작게 하면 같은 모터 속도에서 출력축은 더 빨라지지만, 필요한 토크를 확보할 수 있는지 확인해야 합니다. 감속비는 작업에 필요한 속도와 토크를 함께 맞추는 조건입니다.
또한 관절의 토크가 커진다고 로봇이 들 수 있는 무게가 같은 비율로 늘어나는 것은 아닙니다. 같은 물체도 관절에서 멀리 떨어져 있을수록 지탱하는 데 더 큰 토크가 필요합니다. 다른 관절과 구조물의 한계도 함께 영향을 줍니다.
감속기 선택에서 액추에이터 모듈 검토로
감속비를 정했다면, 다음에는 그 감속기를 어떤 모터와 함께 사용할지 확인해야 합니다. 실제 로봇 관절을 구성하려면 장착 구조와 위치 측정, 제어 기능도 필요합니다.
이때 모터·감속기·제어 부품을 통합한 액추에이터 모듈을 함께 검토할 수 있습니다.
부품을 각각 선정하고 조립하는 부담을 줄이면서, 모듈의 출력 토크와 속도를 기준으로 필요한 동작에 맞는지 살펴보는 방식입니다.
리파인은 RealMan WHJ 로봇 액추에이터 모듈을 판매하고 있습니다.
WHJ는 모터와 하모닉 감속기, 드라이버, 엔코더 등을 통합한 관절 모듈입니다.
로봇 감속기를 찾고 계시다면, 구현하려는 관절에 이러한 통합 구성이 적합한지도 함께 검토해 보실 수 있습니다.
[RealMan WHJ 공식 소개](https://develop.realman-robotics.com/en/joints/parameter/)
WHJ 액추에이터는 감속비와 출력 사양을 함께 봅니다
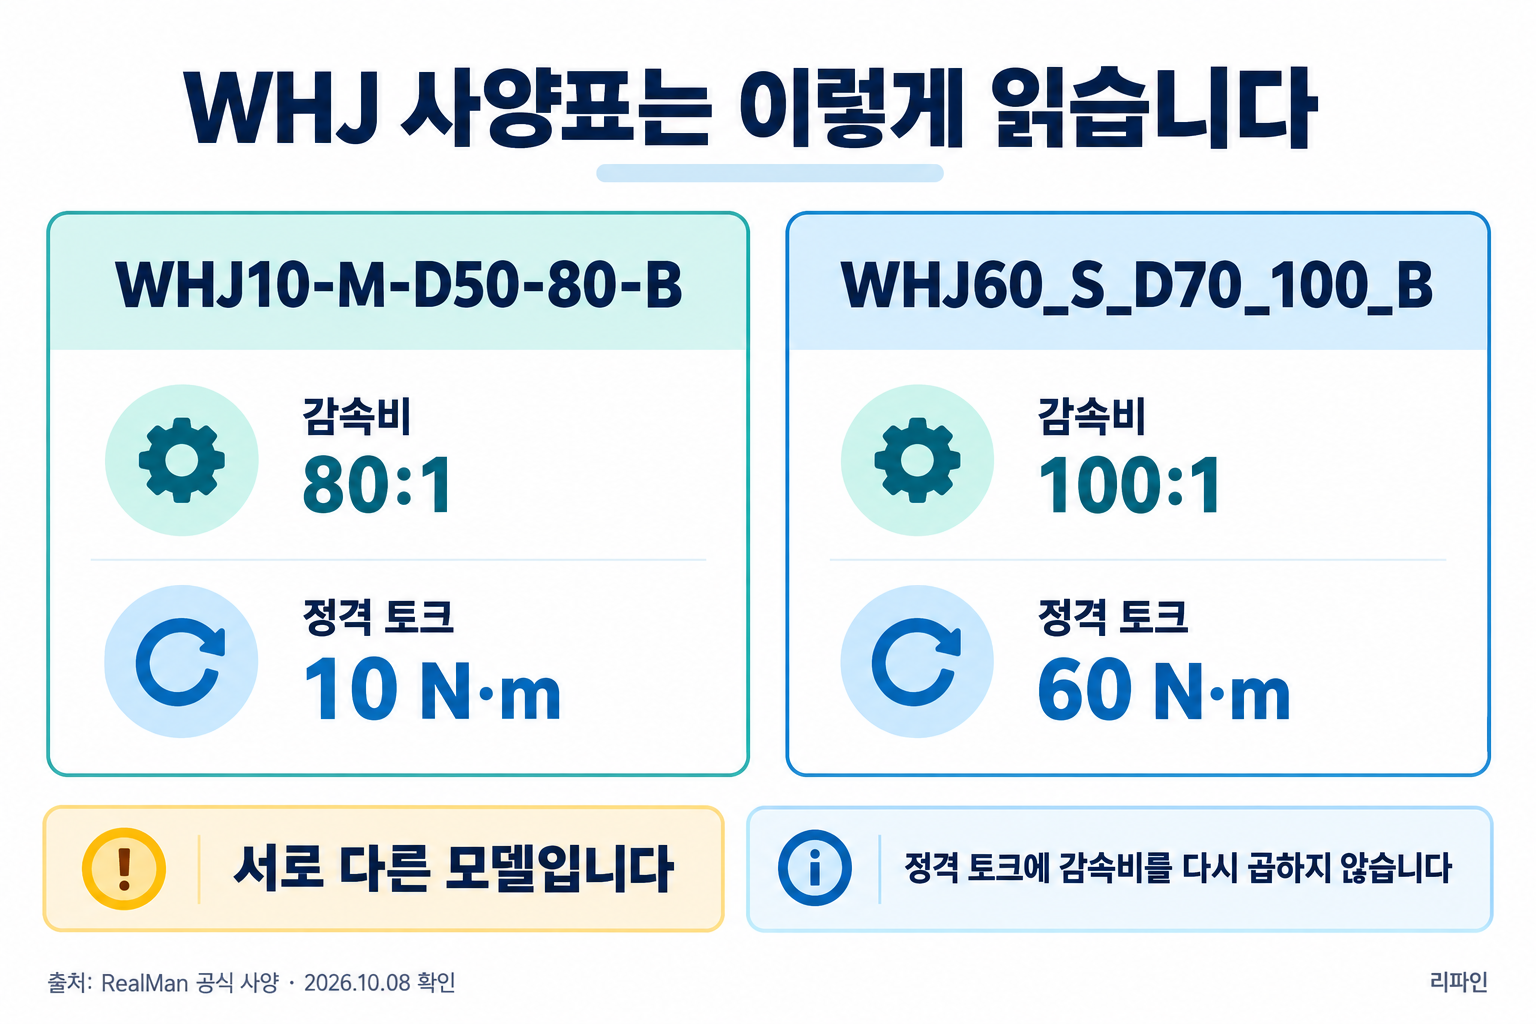
공식 사양에 나온 두 모델을 보면 감속비와 정격 토크가 각각 표시돼 있습니다.
모델 | 감속비 | 관절 모듈 정격 토크 |
WHJ10-M-D50-80-B | 80:1 | 10N·m |
WHJ60_S_D70_100_B | 100:1 | 60N·m |
출처: WHJ10 공식 사양
(https://develop.realman-robotics.com/en/joints/parameter/WHJ10/),
WHJ60 공식 사양
(https://develop.realman-robotics.com/en/joints/parameter/WHJ60/)
두 제품은 모터와 크기 등이 다른 모델입니다. 정격 토크 차이를 감속비 차이만으로 설명할 수는 없습니다.
여기서 확인할 점은 감속비와 관절 모듈의 정격 토크를 별도로 읽어야 한다는 것입니다. 위 표의 정격 토크에 감속비를 다시 곱해 사용할 수 있는 토크로 계산해서는 안 됩니다.
따라서 WHJ 액추에이터를 고를 때는 원하는 감속비뿐 아니라 모듈의 출력 속도와 토크, 크기를 함께 비교해야 합니다. 전원과 통신, 장착 구조도 사용하려는 시스템에 맞춰 확인합니다.
로봇 액추에이터 모듈 도입은 리파인에 문의해 주세요
로봇팔이나 별도의 관절 장치를 개발하면서 감속기와 구동부를 검토하고 계신가요? 리파인에 필요한 동작과 설치 조건을 알려주시면, 판매 중인 WHJ 액추에이터 모듈을 기준으로 적합한 모델과 추가 확인 사항을 안내하겠습니다.
문의하실 때는 아래 내용을 함께 전달해 주세요.
- 움직일 부품과 작업물의 무게, 관절에서 무게중심까지의 거리
- 움직여야 할 각도와 목표 시간, 반복 운전 조건
- 모듈을 설치할 수 있는 공간과 장착 구조
- 사용할 전원과 제어 장치, 통신 방식
감속비를 아직 정하지 못하셨더라도 필요한 움직임부터 설명해 주시면 됩니다. 리파인이 액추에이터 모듈의 제품 선정과 구매 상담을 도와드리겠습니다.
https://products.refind.kr/products/physical-ai/actuator