Refind Inc.
액추에이터란? 모터와의 차이부터 로봇 관절에서 하는 역할까지
관리자 · 2026년 9월 29일
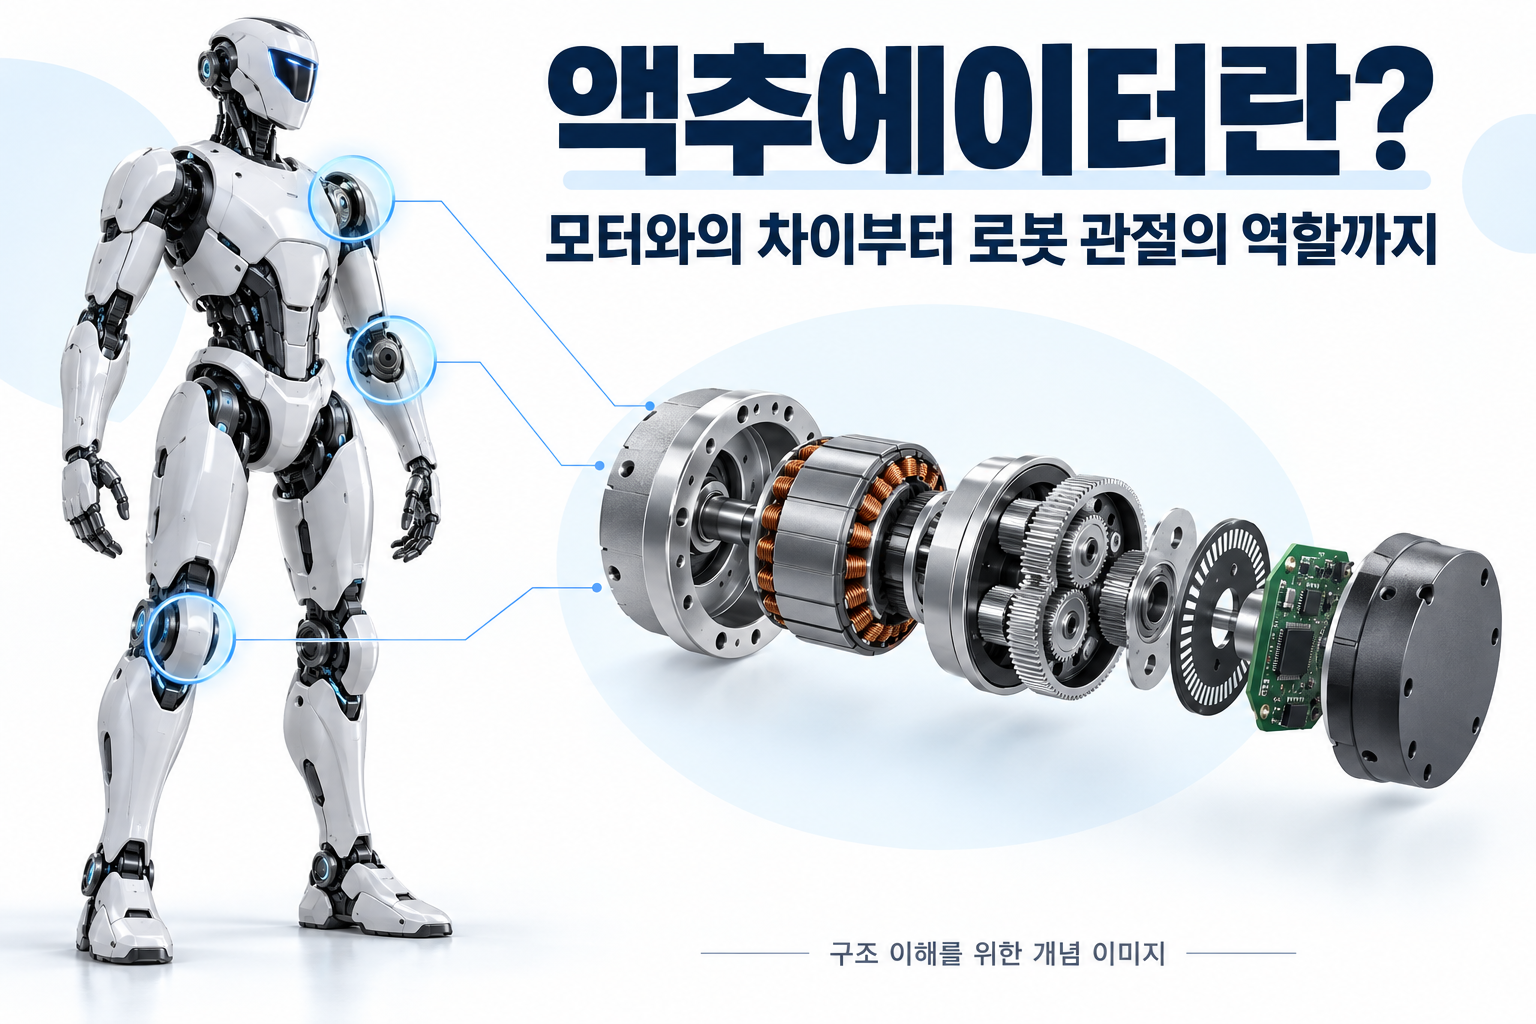
휴머노이드 로봇이 팔을 들거나, 로봇팔이 물건을 옮기려면 관절을 움직이는 장치가 필요합니다. 로봇 관련 자료에서 자주 등장하는 액추에이터가 그 역할을 합니다.
그런데 움직임을 만드는 장치라면 모터와는 무엇이 다를까요? 감속기나 엔코더는 왜 함께 등장할까요?
이번 글에서는 액추에이터의 뜻부터 로봇 관절의 구성, 제품 사양을 읽을 때 확인할 항목까지 정리해 보겠습니다.
1. 액추에이터란 무엇인가요?
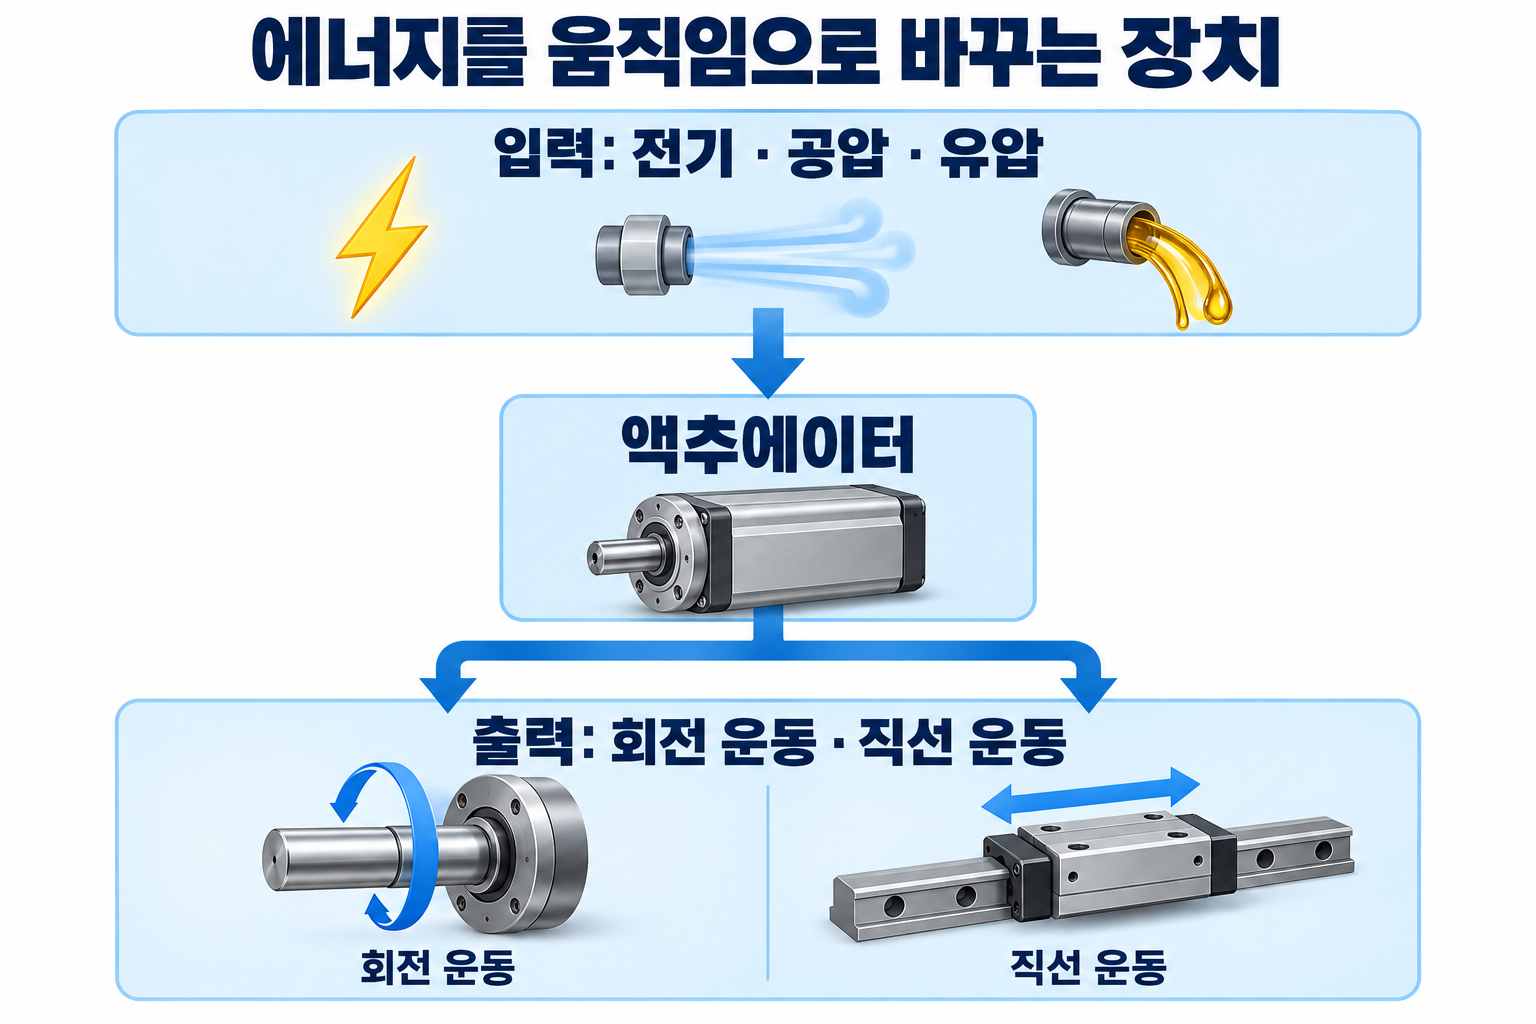
액추에이터는 전기·공압·유압 등의 에너지를 기계적인 움직임으로 바꾸는 장치입니다. 움직임은 축을 돌리는 회전 운동일 수도 있고, 부품을 밀고 당기는 직선 운동일 수도 있습니다.
출처: Festo 액추에이터 안내
예를 들어 로봇 관절을 회전시키는 장치, 장비의 슬라이드를 앞뒤로 이동시키는 장치, 압축공기로 물체를 밀어내는 실린더 모두 액추에이터의 활용 사례입니다.
구분 기준 | 종류 | 이해하기 쉬운 예 |
사용하는 에너지 | 전기·공압·유압 등 | 전동 구동 장치, 공압 실린더 |
만들어내는 움직임 | 회전·직선 | 관절 회전, 슬라이드 이동 |
여기서 전동과 직선형은 서로 다른 분류 기준입니다. 전동 액추에이터로 회전 운동과 직선 운동을 모두 만들 수 있습니다.
이 글에서는 그중 로봇 관절에 사용하는 전동 액추에이터를 중심으로 살펴보겠습니다.
2. 모터와 액추에이터는 어떻게 다른가요?
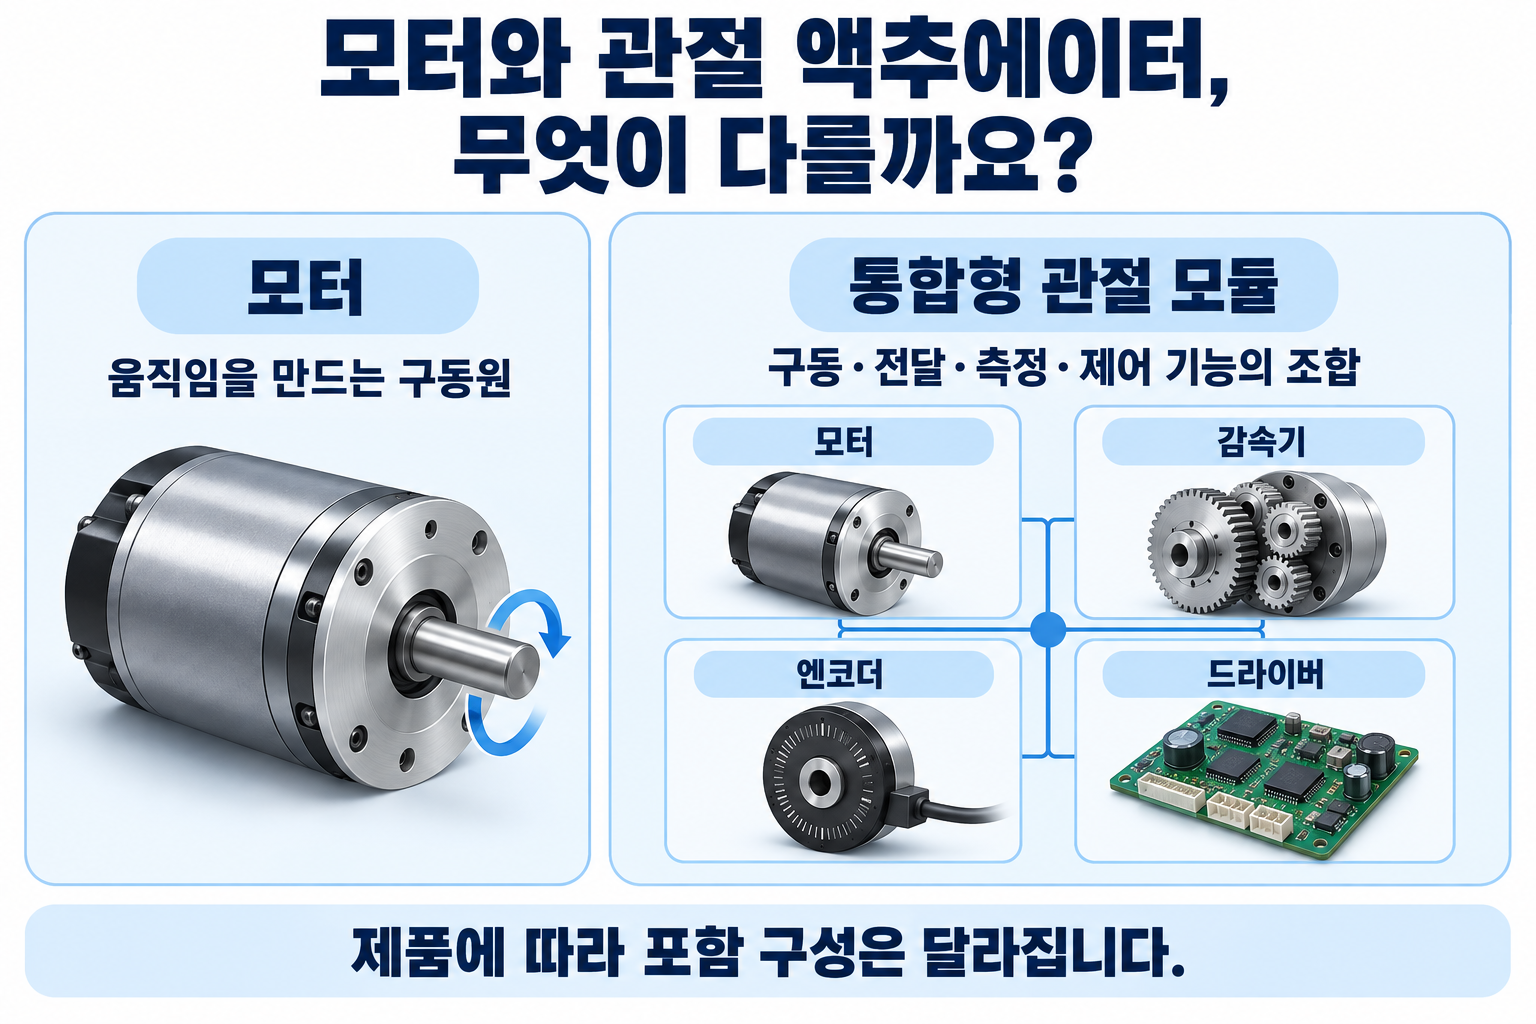
모터는 전기에너지를 기계적인 움직임으로 바꾸는 장치이며, 액추에이터의 한 종류로 볼 수 있습니다. 따라서 두 용어가 완전히 별개인 것은 아닙니다.
다만 로봇 부품을 비교할 때 모터는 구동원 자체를, 관절 액추에이터나 관절 모듈은 모터에 감속기·센서·드라이버 등을 조합한 제품을 뜻하는 경우가 있습니다.
구분 | 모터 단품 | 통합형 관절 액추에이터 |
주요 역할 | 움직임을 만드는 구동원 | 관절 구동에 필요한 여러 기능을 통합 |
구성 | 모터 중심 | 모터·감속기·엔코더·드라이버 등 |
확인할 부분 | 토크·속도·전압·발열 등 | 출력 사양과 함께 제어·통신·장착 조건 |
추가 설계 | 주변 부품의 선정과 조합 필요 | 통합 범위에 따라 추가 설계가 달라짐 |
모든 액추에이터에 감속기와 엔코더가 들어가는 것은 아닙니다. 직결 구동 방식도 있고, 드라이버가 외부에 있는 제품도 있습니다. 제품명보다 실제 포함된 구성을 확인해야 합니다.
3. 로봇 관절 안에서는 각 부품이 어떤 일을 하나요?
로봇이 팔을 들어 목표 위치로 움직이는 상황을 떠올려 보겠습니다.
모터는 회전력을 만듭니다. 감속기는 회전 속도와 토크의 관계를 바꾸어 필요한 출력 조건을 만드는 데 사용됩니다.
엔코더는 회전 위치 등의 정보를 제공합니다. 드라이버는 명령과 센서 정보를 바탕으로 모터에 공급하는 전류 등을 조절합니다.
구성 요소 | 역할 |
모터 | 회전력을 만드는 구동원 |
감속기 | 회전 속도를 낮추고 출력 토크를 높이는 데 사용 |
엔코더 | 회전 위치를 측정하며, 제어에 필요한 정보를 제공 |
드라이버 | 모터를 구동하고 설정된 제어 기능 수행 |
예를 들어 REALMAN은 WHJ 관절 모듈에 모터·하모닉 감속기·엔코더·서보 드라이버·브레이크 등을 통합했다고 설명합니다.
출처: REALMAN WHJ 개발 문서
통합형 제품은 여러 부품을 각각 조합하는 작업을 줄일 수 있지만, 상위 제어기와 전원, 통신 연결, 기구 설계까지 모두 해결해 주는 것은 아닙니다. 어디까지 통합돼 있고 무엇을 별도로 준비해야 하는지 확인해야 합니다.
4. 사양표에서는 최대 토크만 보면 될까요?
토크는 축을 돌리려는 작용의 크기이며, 보통 N·m 단위로 표시합니다.
사양표에서 큰 숫자에 먼저 눈이 가기 쉽지만, 정격 토크와 최대·피크 토크는 구분해서 읽어야 합니다.
정격 토크: 제조사가 정한 운전 조건에서 기준으로 제시하는 토크
최대·피크 토크: 제한된 조건이나 시간에서 허용되는 토크로, 지속 시간과 반복 조건 확인 필요
정격이라는 이름만 보고 모든 환경에서 무제한 연속 운전이 가능하다고 판단해서도 안 됩니다. 실제 연속 운전 범위는 속도와 발열, 방열 조건 등에 영향을 받습니다. 출처: maxon 연속 운전 범위 설명
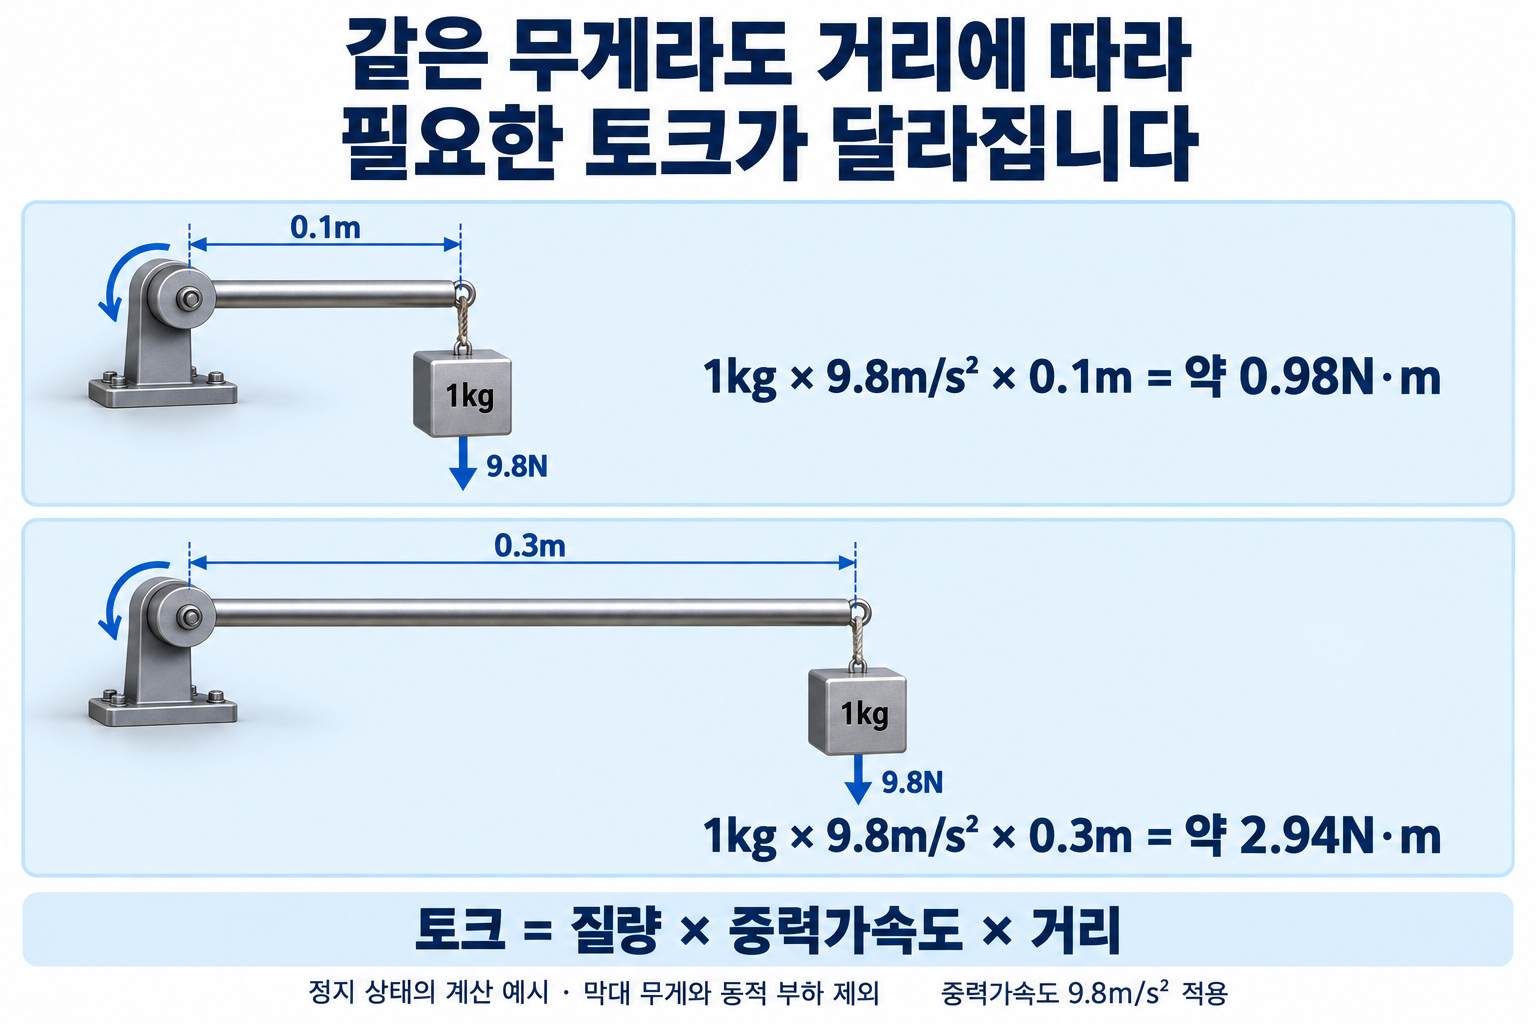
같은 무게도 관절에서 멀어지면 부담이 커집니다
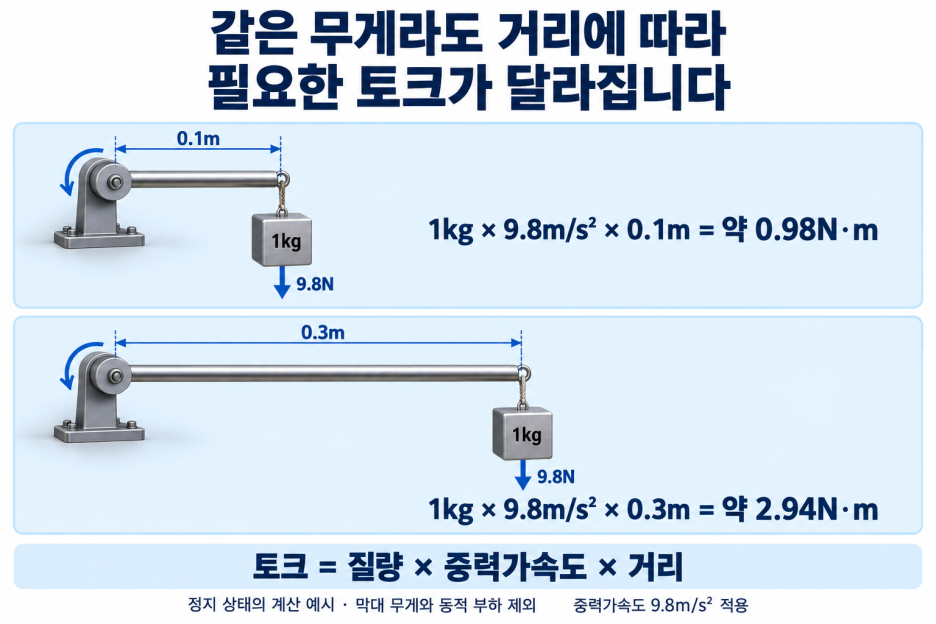
단순한 정지 상태를 가정하면, 관절에 필요한 토크는 물체의 무게뿐 아니라 회전축에서 힘이 작용하는 지점까지의 수직 거리에 따라 달라집니다.
예를 들어 수평 막대 끝에 1kg 물체를 매달았을 때:
회전축에서 0.1m 떨어지면 약 0.98N·m
회전축에서 0.3m 떨어지면 약 2.94N·m
이는 막대 자체의 무게와 가속도, 마찰 등을 제외한 계산 예시입니다. 실제 로봇에서는 팔과 도구의 무게, 움직일 때 발생하는 부하까지 고려해야 합니다.
따라서 토크 수치만으로 몇 kg을 들 수 있다고 단순 환산할 수는 없습니다.
리파인 액추에이터 WHJ 시리즈
5. 실제 제품 사양에는 어떻게 적용하나요?
REALMAN WHJ30을 예로 들어 보겠습니다. 공식 제품 페이지에는 다음 사양이 안내 돼 있습니다.
항목 | WHJ30 공식 표기 | 검토할 내용 |
정격 토크 | 30N·m | 필요한 운전 조건에서 부하를 감당하는가 |
피크 속도 | 75RPM | 필요한 토크와 속도를 동시에 만족하는가 |
무게 | 750g | 로봇 전체 무게와 다른 관절의 부하에 미치는 영향 |
크기 | 지름 60 × 길이 86.5mm | 설치 공간과 장착 구조에 맞는가 |
통신 | CAN FD | 상위 제어기와 연결할 수 있는가 |
정격 토크 30N·m와 피크 속도 75RPM을 동시에 낼 수 있다는 뜻은 아닙니다. 실제 선정에는 운전 범위와 구체적인 사용 조건을 추가로 확인해야 합니다.
또한 엔코더의 비트 수는 위치를 얼마나 세밀하게 구분하는지와 관련된 수치입니다. 이를 완성된 로봇의 위치 정확도와 동일하게 해석해서는 안 됩니다.
사양표는 후보를 좁히는 출발점입니다. 최종 선택에서는 전원·통신·장착·발열과 함께 실제 움직임을 검토해야 합니다.
6. 액추에이터를 검토할 때 준비할 정보
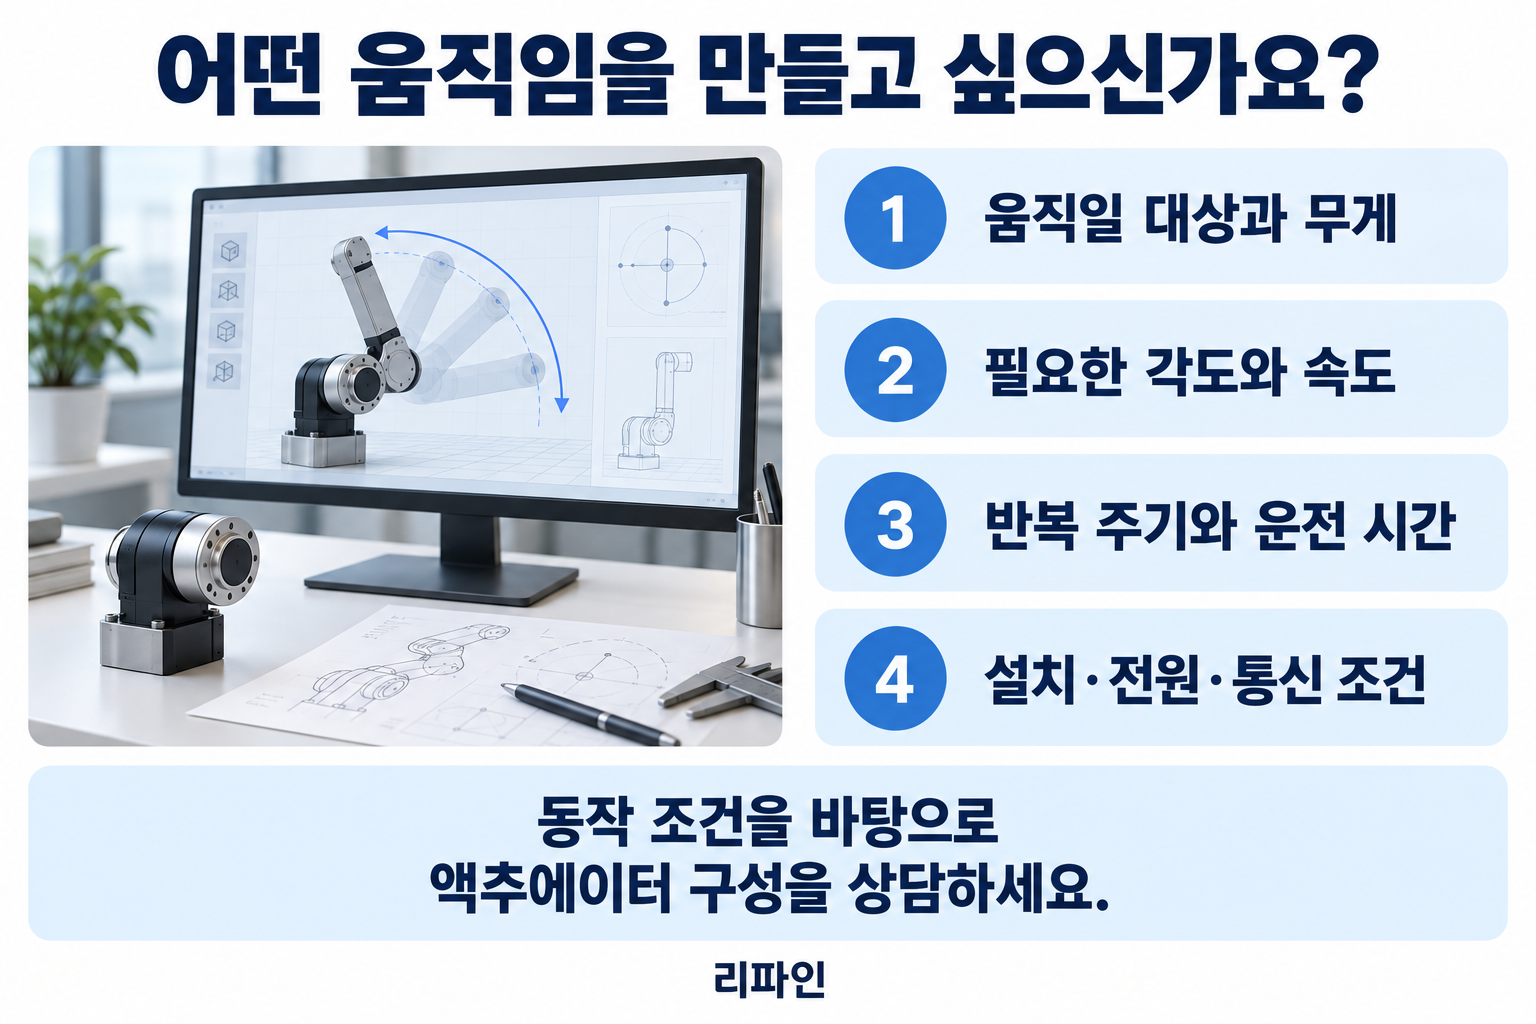
액추에이터를 선정할 때는 강한 제품이 필요하다는 설명보다 원하는 동작을 구체적으로 정리하는 것이 도움이 됩니다.
준비할 정보 | 확인할 내용 |
움직일 대상 | 물체·링크·도구의 무게와 무게중심 |
동작 조건 | 움직이는 각도, 속도, 가속·감속 |
운전 시간 | 한 번의 작업 시간과 반복 주기 |
설치 조건 | 장착 공간, 주변 온도, 방열 구조 |
제어 환경 | 전원, 통신 방식, 상위 제어기 |
휴머노이드의 관절, 연구용 로봇팔, 자동화 장치에 필요한 액추에이터를 검토하고 있다면 어떤 부위를 어떤 조건으로 움직일지 먼저 정리해 보세요.
리파인에 적용하려는 구조와 동작 조건을 전달해 주시면, 제품 사양과 추가 확인이 필요한 항목을 바탕으로 구성을 상담하실 수 있습니다.